
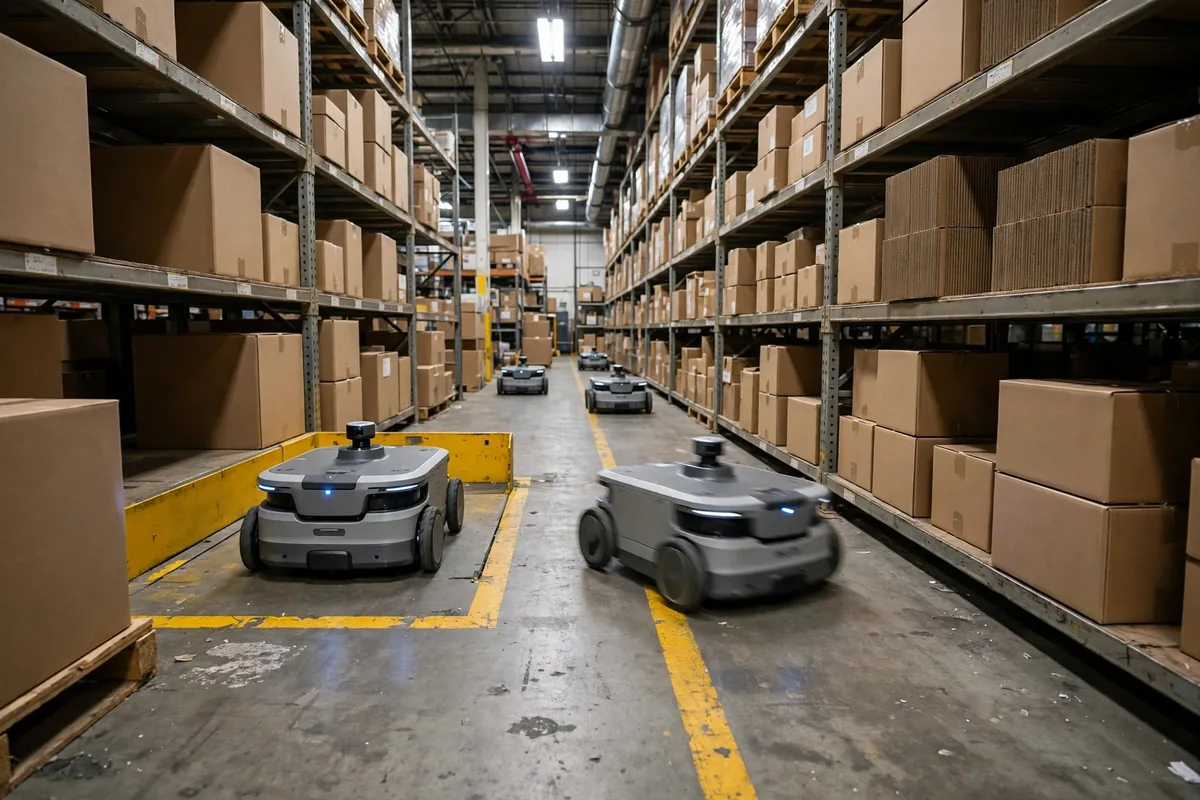
Mardi, 2 h du matin — un cas d'école de blocage d'AMR. Un entrepôt dans l'est de la Chine, douze AMR de nuit. L'écran de gestion de flotte montrait les douze véhicules à l'arrêt — pas en panne, pas à court de batterie, juste à l'arrêt, nez contre nez dans une allée de 1.8 mètre, chacun attendant poliment que l'autre bouge le premier. Personne n'a bougé pendant quarante minutes. Le chef d'équipe a redémarré le système deux fois avant que quelqu'un finisse par entrer avec un terminal portable et sorte un robot à la main. Cette nuit-là, le taux de disponibilité de la flotte était de 61 %. Les robots allaient bien. Les règles de circulation étaient le problème.
Si vous exploitez plus qu'une poignée d'AMR, le blocage n'est pas un accident bizarre. C'est un résultat prévisible de la géométrie et de mauvaises règles. Voici pourquoi cela arrive et ce qui le corrige vraiment.
Comment se produit le blocage des AMR dans une allée étroite
Le blocage exige quatre conditions à la fois, et on peut le comprendre comme quatre voitures arrivant sur un pont à une voie depuis les deux extrémités en même temps. Premièrement, l'exclusion mutuelle : l'allée n'est assez large que pour un seul véhicule, donc deux robots ne peuvent pas se croiser. Deuxièmement, la détention et l'attente : chaque robot conserve le tronçon d'allée où il se trouve en attendant le tronçon suivant. Troisièmement, l'absence de préemption : aucun robot ne peut être écarté de force — un AMR chargé ne peut pas simplement être soulevé pour dégager le passage. Quatrièmement, l'attente circulaire : A attend B, B attend C, C attend A. Brisez l'une des quatre conditions et le blocage ne peut pas se former.
La plupart des gens blâment les robots. Les robots font exactement ce qu'on leur a dit : aller à la face de picking par le chemin le plus court, s'arrêter si quelque chose se trouve devant, ne jamais rien heurter. Dans une allée étroite, « ne jamais rien heurter » plus « chemin le plus court », c'est la recette d'une impasse polie. J'ai vu une flotte où deux AMR se sont fait face pendant 25 minutes parce que le lidar de sécurité de chacun voyait l'autre comme un obstacle, et que l'obstacle ne bougeait jamais. Le système l'a consigné comme « en attente ». Ce n'était pas de l'attente. C'était un blocage.
La deuxième scène classique est le croisement entre allées. Quatre robots arrivent de quatre directions, chacun réserve la case du croisement dont il a besoin ensuite, et les quatre réservations forment un anneau. Aucun robot n'a de problème pris isolément. Le système dans son ensemble est bloqué. La solution n'est jamais « acheter des robots plus intelligents ». La solution, ce sont les règles de circulation.
Quatre solutions pour la circulation en allée étroite, et ce que chacune coûte
Boucles à sens unique. Transformez le réseau d'allées en périphérique : chaque allée est à sens unique, les robots circulent au lieu de se rencontrer de front. Cela élimine d'emblée le cas du face-à-face. Le prix, c'est la distance parcourue — un robot peut rouler 30–40 % plus loin par trajet sur un petit site (chiffre indicatif, selon l'agencement). Dans l'entrepôt de l'est de la Chine évoqué plus haut, le passage des trois allées principales en boucle à sens unique a fait tomber les incidents de blocage d'environ une douzaine par semaine à zéro, et le taux de disponibilité est remonté du bas des 80 % à environ 97 % au cours des deux semaines suivantes (chiffres du scénario tirés des propres journaux de ce site, selon l'équipe du projet). Le trajet supplémentaire était réel, mais la flotte a cessé de rester immobile, donc le débit net a augmenté.
Zones d'évitement. Élargissez l'allée par endroits pour que deux robots puissent se croiser. On peut y penser comme une aire de croisement sur une route de montagne. Bon marché à construire — quelques positions de rayonnage par zone — mais cela ne fonctionne que si le gestionnaire de flotte sait où sont les zones et envoie les robots y attendre au lieu du milieu de l'allée. Des zones sans discipline de planification ne font que déplacer le blocage de vingt mètres plus loin dans l'allée.
Règles de priorité. Donnez la priorité aux robots chargés sur les robots vides, ou donnez le passage au robot le plus proche de sa destination. Cela fonctionne bien aux croisements, où le conflit est bref. Cela échoue dans les longues allées à voie unique, parce que la priorité n'aide pas quand le robot moins prioritaire n'a nulle part où reculer. La priorité est un outil de croisement, pas un outil d'allée.
Planification par zones. Divisez l'entrepôt en zones et n'autorisez qu'un nombre fixe de robots dans chaque zone à la fois — un robot par allée étroite, par exemple. C'est la solution la plus fiable et la plus coûteuse en débit, parce qu'elle plafonne le nombre de robots pouvant travailler en parallèle. Utilisez-la là où les allées sont vraiment étroites et où le coût d'une impasse est élevé, comme les allées alimentant une ligne d'emballage qui ne peut pas attendre.
La réponse honnête, c'est que la plupart des sites finissent par les combiner : des boucles à sens unique pour les allées principales, des zones d'évitement là où le bâtiment le permet, la priorité aux croisements, et des plafonds de zone uniquement dans la pire allée à goulot d'étranglement. Tout fournisseur qui vous dit qu'un interrupteur dans le logiciel résout le blocage vous vend une pseudo-solution. Demandez-lui laquelle des quatre conditions son interrupteur brise. S'il ne peut pas répondre, partez.
Largeur d'allée et taille de flotte : où se situe la limite
| Largeur libre de l'allée | Taille de la flotte | Ce qui fonctionne |
|---|---|---|
| Moins de 2.0 m, voie unique | Jusqu'à 6 AMR | Boucle à sens unique obligatoire ; plafond de zone de 1 par allée |
| Moins de 2.0 m, voie unique | 7–15 AMR | Boucle à sens unique + zones d'évitement tous les 15–20 m |
| 2.0–2.5 m | Jusqu'à 12 AMR | Double sens avec zones d'évitement + priorité aux croisements |
| 2.0–2.5 m | 13–25 AMR | Boucle à sens unique + planification par zones dans l'allée la plus fréquentée |
| Plus de 2.5 m | Toute taille dans cette plage | Double sens avec priorité aux croisements ; surveillez les croisements, pas les allées |
Considérez ce tableau comme un point de départ, pas comme une norme — la largeur de votre robot, son rayon de braquage et sa distance d'arrêt de sécurité déplacent les lignes. Un AMR large de 1.2 mètre avec une marge de sécurité de 0.5 mètre a besoin d'une allée très différente d'une unité de 0.8 mètre. Mesurez vos propres véhicules, puis lisez le tableau. L'erreur la plus fréquente que je vois, c'est d'acheter les robots d'abord et de mesurer les allées ensuite.
Les pièges de maintenance qui ramènent le blocage des AMR
Corriger le blocage une fois n'est pas la fin de l'histoire. Trois choses défont discrètement la correction. Premièrement, quelqu'un ajoute deux robots de plus pour la haute saison sans revérifier les plafonds de zone, et l'allée qui en tenait six en tient désormais huit. Deuxièmement, un changement de rayonnage rétrécit une zone d'évitement d'un demi-mètre et personne ne prévient l'équipe flotte. Troisièmement, une mise à jour logicielle réinitialise les règles de priorité par défaut. J'ai vu les trois dans le même trimestre dans un entrepôt de pièces automobiles : un croisement entre allées qui était resté propre pendant un an a commencé à se bloquer tous les après-midis, et la cause était une nouvelle rangée de rayonnages qui avait transformé une allée transversale à double sens en entonnoir.
Alors mettez trois contrôles sur une liste mensuelle : comptez les robots réellement en service par rapport aux plafonds de zone, parcourez les zones d'évitement et mesurez-les, et après chaque mise à jour logicielle, faites un test délibéré de face-à-face — envoyez deux robots dans la même allée depuis des extrémités opposées et regardez ce qui se passe. Un test de cinq minutes vaut mieux qu'un appel à 2 h du matin.
Le blocage n'est pas un problème de robots. C'est un problème de circulation, et les problèmes de circulation se résolvent avec des règles, de la géométrie et de la discipline — dans cet ordre. Mettez les règles au point et la flotte continue de bouger.
Est-ce que l'argent en vaut la peine ? Regardez un chiffre : le taux de disponibilité de la flotte après la correction. S'il n'est pas au-dessus de 95 % sur une semaine normale, vos règles de circulation restent le goulot d'étranglement, pas vos robots.
Par Da Liu, Ingénieur en automatisation Traduit de l'anglais. En cas de divergence, la version anglaise fait foi.





