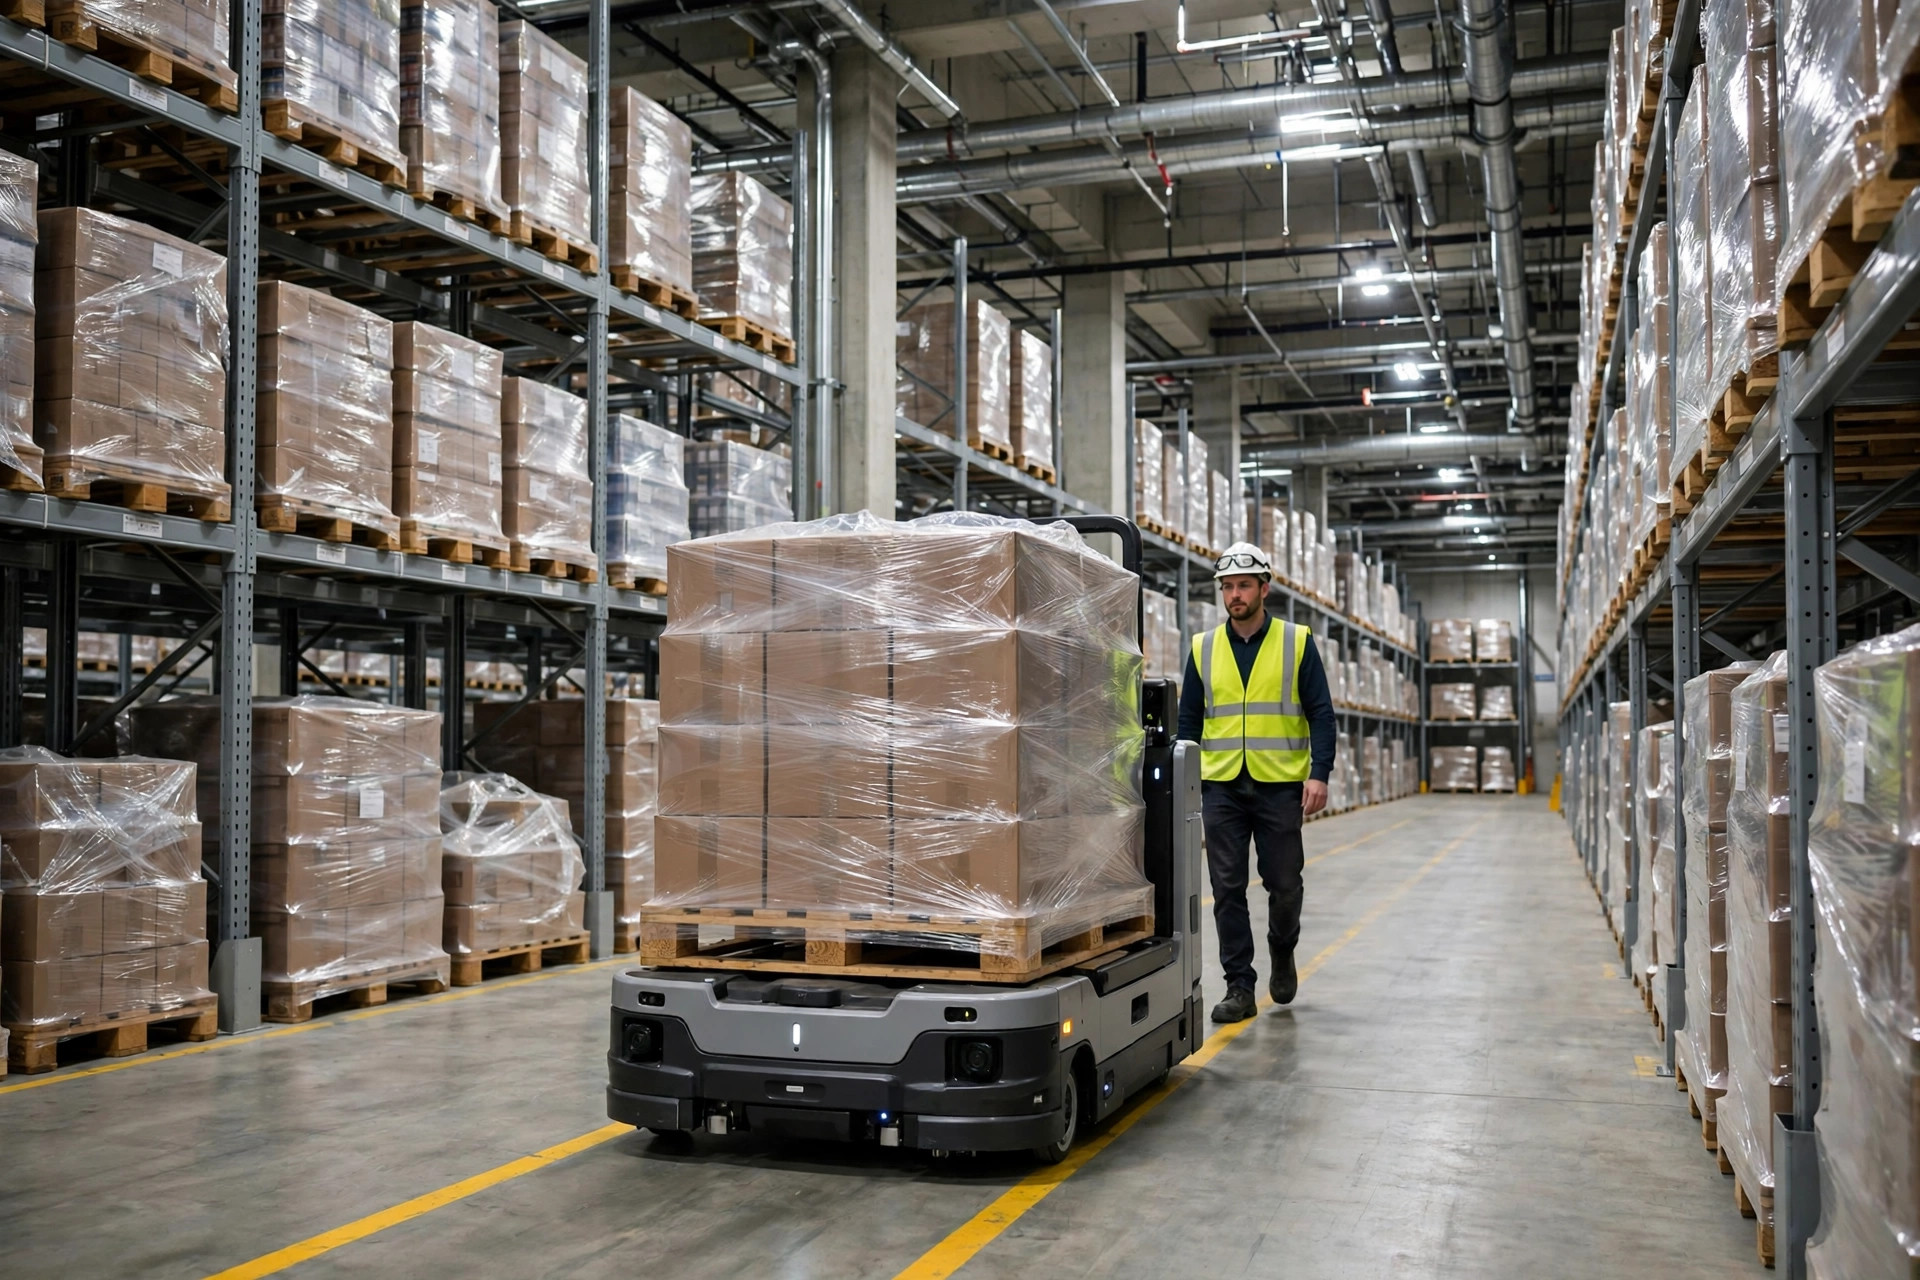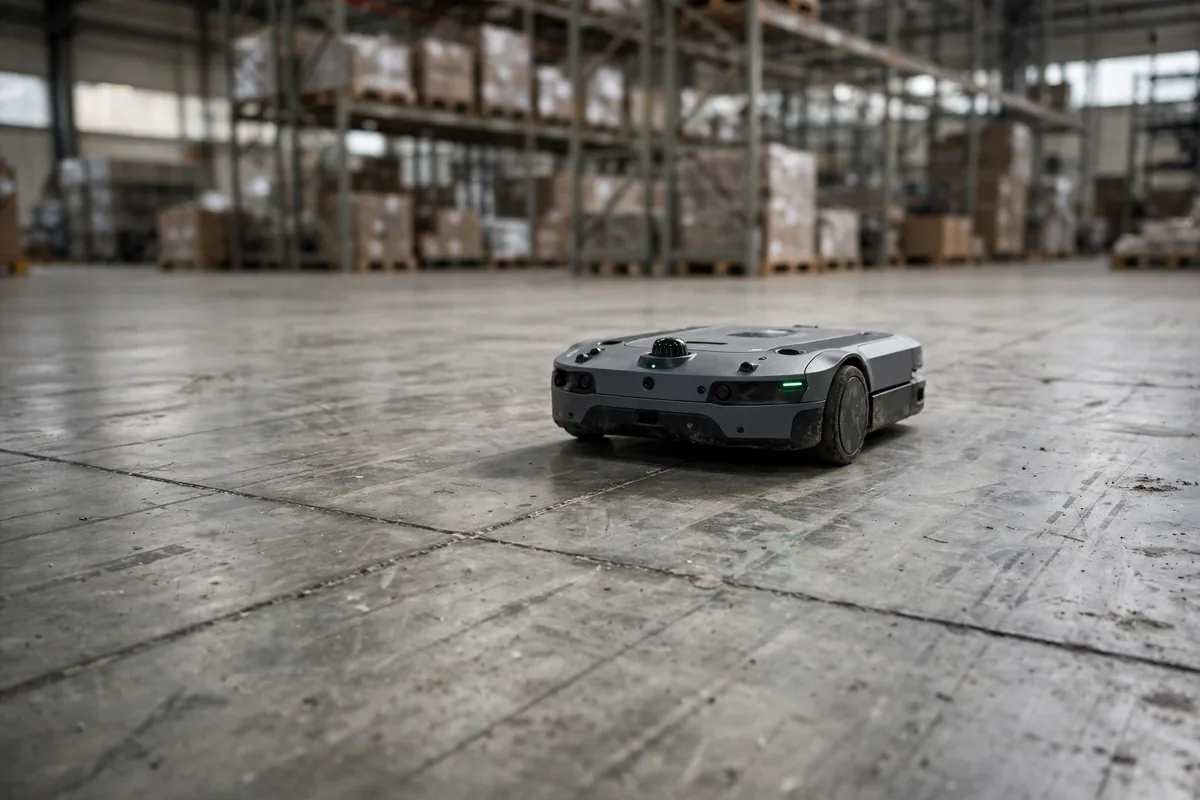
À l'automne 2023, je suis entré dans un entrepôt 3PL à Ontario, en Californie, pour examiner un déploiement d'AMR qui ne cessait de buter sur le sol. Soixante mille pieds carrés, douze AMR, trois mois de service — et le responsable des opérations était furieux. Les robots perdaient leur localisation deux ou trois fois par jour, avaient heurté des montants de rayonnage trois fois et avaient une fois renversé une palette entière et arrêté la ligne pendant quarante minutes. L'intégrateur avait retouché les paramètres de navigation, mis à jour le micrologiciel et ajouté des réflecteurs. Rien n'a fonctionné. Je me suis agenouillé, j'ai passé la main sur le sol, puis j'ai posé une règle droite dessus : douze millimètres de hauts et de bas sur quatre mètres. Le sol était une planche à laver. Le problème n'a jamais été les robots.
Voyez un AMR comme un petit chariot très exigeant. Il a de petites roues, une faible garde au sol, pratiquement pas de suspension, et il s'oriente grâce au lidar et à l'odométrie des roues. Quand le sol ondule, tout le monde qu'il voit commence à vaciller.
Planéité du sol d'entrepôt : ce que les AMR craignent vraiment
Imaginez pousser une poussette sur une route en planche à laver. Aussi fermes que soient vos mains, les roues ne cessent de rebondir. Chaque rebond fait patiner un peu la roue motrice d'un AMR, si bien que l'odométrie compte un peu trop ou un peu trop peu de distance. Pendant ce temps, le lidar scanne les murs et les rayonnages depuis un capteur qui tangue de haut en bas. Un passage vous coûte quelques millimètres. Répétez cela toute la journée et l'erreur s'accumule jusqu'à des centimètres — et les centimètres, c'est la différence entre rouler au milieu d'une allée et racler un montant de rayonnage.
La planéité a déjà un instrument de mesure, et je vais être direct : si votre fournisseur ne peut pas vous dire par écrit quel grade votre sol doit avoir, mettez fin à la réunion. Aux États-Unis, l'échelle courante est le système FF/FL de l'ACI 302.1R — FF pour la planéité, FL pour le nivellement. Les sols conventionnels commencent autour de FF25/FL20, un sol d'entrepôt typique est spécifié à FF35/FL25, et un sol superplat atteint FF60/FL40. En Europe, la norme DIN 18202 fixe à la place des limites à la règle droite. Le grade dont votre AMR a besoin est écrit dans le manuel technique du fabricant pour ce modèle précis. Pas dans la plaquette commerciale — dans le manuel. Si personne ne peut produire cette page, vous ne faites pas de la sélection, vous faites du vœu pieux.
L'entrepôt d'Ontario a fini par résoudre le problème de la façon la moins glamour possible : un relevé FF/FL de tout le sol par un tiers, sept zones hors spécification identifiées, un meulage localisé et un nivellement à l'époxy. La facture est restée inférieure au prix d'un seul AMR. Une fois le nouveau relevé réussi, les pertes de localisation sont passées de deux ou trois par jour à une ou deux par mois. Les mêmes robots, le même logiciel. Seul le sol a changé.
Voici la partie contre-intuitive : plus lisse n'est pas toujours meilleur. Un sol poli jusqu'à ressembler à un miroir donne moins d'adhérence aux pneus en polyuréthane, si bien qu'un AMR à pleine charge glisse plus loin lors d'un arrêt d'urgence. Ce qu'il faut à un AMR, c'est un sol plat, pas glissant. J'ai vu un entrepôt polir son sol jusqu'à pouvoir s'y mirer, puis payer une seconde fois pour un traitement antidérapant après que les distances de freinage eurent augmenté. Planéité et friction sont deux choses différentes. Ne les confondez pas.
La différence entre AGV et AMR compte aussi ici, et les gens les confondent sans arrêt. Un AGV traditionnel suit une bande magnétique ou des codes QR au sol, donc un sol ondulé gêne moins sa navigation — il lit des repères au sol, pas les murs autour de lui. Ses roues rebondissent quand même, ses pneus s'usent quand même, et un joint large l'accroche quand même. Un AMR navigue au lidar et grâce à son environnement, donc la planéité du sol d'entrepôt le frappe plus durement : quand le sol ondule, toute sa carte vacille. « L'AGV d'à côté fonctionne bien » ne prouve rien sur votre sol. Les deux machines sont sensibles à des choses différentes.
Joints, fissures et pentes : petites roues, gros problèmes
Les joints de dilatation et les fissures sont le deuxième tueur. La roue motrice en polyuréthane d'un AMR ne mesure souvent qu'un peu plus de dix centimètres de diamètre. Quand le joint s'élargit, la roue tombe dedans et en ressort d'un coup avec une secousse. Cette secousse vous coûte une correction de localisation, elle secoue la charge et arrache un morceau du pneu. Les dégâts s'accumulent en silence : des pneus à moitié usés en trois mois, des roulements qui meurent prématurément.
Au début de 2024, un vieil entrepôt près de Dallas est passé aux AMR sur un sol coulé en 1998. Les joints de dilatation faisaient plus de vingt millimètres de large et n'avaient pratiquement jamais été remplis. Au cours des trois premiers mois, ils ont usé quatre jeux de roues motrices, quelques centaines de dollars le jeu. L'argent était dérisoire ; le temps d'arrêt pour changer les roues ne l'était pas. La solution a été un chantier de deux semaines — un remplissage à l'époxy de tout le sol, plus la découpe et le recoulage des pires sections — avec la moitié de l'entrepôt hors service pendant tout ce temps. Quelques jours de remplissage des joints avant la sélection auraient évité tout cela.
La pente mérite un regard à part. Monter une pente douce est généralement sans problème ; chaque AMR a une capacité de franchissement nominale, et le chiffre exact figure dans le manuel du fabricant. Le vrai piège, c'est la rupture en haut et en bas d'une rampe. Pendant un instant, une roue motrice pend dans le vide et patine pendant que l'autre prend toute la charge, et la localisation saute. Les rampes des portes de quai et les transitions entre des zones à des hauteurs différentes sont les endroits où cela se produit. Ma règle : les transitions reçoivent une pente progressive, jamais une rupture brutale, et les essais de réception consistent à faire aller et venir dix fois un robot à pleine charge et à vérifier si l'erreur de localisation converge.
La capacité portante du sol est le troisième piège, et le plus coûteux. Un AMR plus une pleine charge appuie vers le bas à travers quelques petites zones de contact — des charges ponctuelles concentrées, et non un poids réparti uniformément. Dans un vieil entrepôt où personne ne connaît le ferraillage ni la résistance du béton, découvrir des dalles fissurées et affaissées une fois les robots en marche signifie tout recouler. Un carottage et une évaluation de charge avant la sélection coûtent une fraction d'une reprise.
Exigences de sol pour AMR : mesurer d'abord, acheter ensuite
| Où va l'argent | Échelle approximative | Coût de l'impasse |
|---|---|---|
| Relevé FF/FL de tout le sol | Quelques milliers de dollars, un ou deux jours | Des mois à courir après des défauts de localisation sans cause identifiée |
| Meulage et nivellement localisés | Prix à la surface, généralement moins qu'un AMR | Dérive de localisation, heurts de rayonnage, arrêts de ligne |
| Remplissage des joints à l'époxy | De quelques milliers à quelques dizaines de milliers de dollars, selon la longueur totale des joints | Pneus qui s'usent prématurément, temps d'arrêt répété pour changement de roues |
| Recoulage complet en sol superplat | Souvent supérieur au prix d'achat de toute la flotte d'AMR | Si vous le découvrez tard, vous arrêtez la production pour refaire le sol |
| Évaluation de la capacité portante | Quelques milliers de dollars | Dalles qui se fissurent et s'affaissent, toute la flotte immobilisée |
Le tableau ne fait qu'un seul point : le relevé du sol est l'élément le moins cher de la liste, et celui qu'on saute le plus souvent. Le sauter fait économiser quelques milliers de dollars et parie des équipements valant des centaines de milliers de dollars, plus le débit quotidien.
Mon cadre de décision comporte quatre étapes. Premièrement, relever le sol avant de signer le contrat d'AMR — relevé FF/FL, recensement des largeurs de joints et évaluation de charge ensemble. Deuxièmement, classer le sol selon les résultats : les zones conformes font tourner les robots, les zones hors spécification sont corrigées d'abord, et jamais « faire tourner maintenant et réparer après ». Troisièmement, refaire le relevé après la réparation et inscrire le rapport du nouveau relevé dans les critères de réception de l'AMR — si le sol échoue, la réception échoue. Quatrièmement, inscrire le nouveau relevé du sol au calendrier annuel de maintenance, comme les changements de pneus. Le sol d'un entrepôt n'est pas un élément de réception ponctuel. Les chariots élévateurs l'usent et les palettes le martèlent chaque jour, de nouvelles fissures apparaissent chaque année, et un sol qui a réussi cette année peut échouer l'année prochaine.
Lors d'une réunion de sélection d'AMR, le fournisseur parlera de temps de cycle, de charge utile et de l'intelligence du logiciel. Votre première question devrait être : quel sol cette machine exige-t-elle, et quel grade mon sol a-t-il en ce moment ? Si ces deux chiffres ne correspondent pas, tous les autres chiffres de la salle sont de la fiction. Le sol passe d'abord. Les robots roulent ensuite. Cela sonne comme un lieu commun, et j'ai vu trop de projets se renverser sur exactement ce lieu commun.
Par Da Liu, Ingénieur en automatisation Traduit de l'anglais. En cas de divergence, la version anglaise fait foi.