El laboratorio de sistemas · RCS
RCS: Asignación de tareas multirobot: asignar trabajos sin atascos ni viajes en vacío
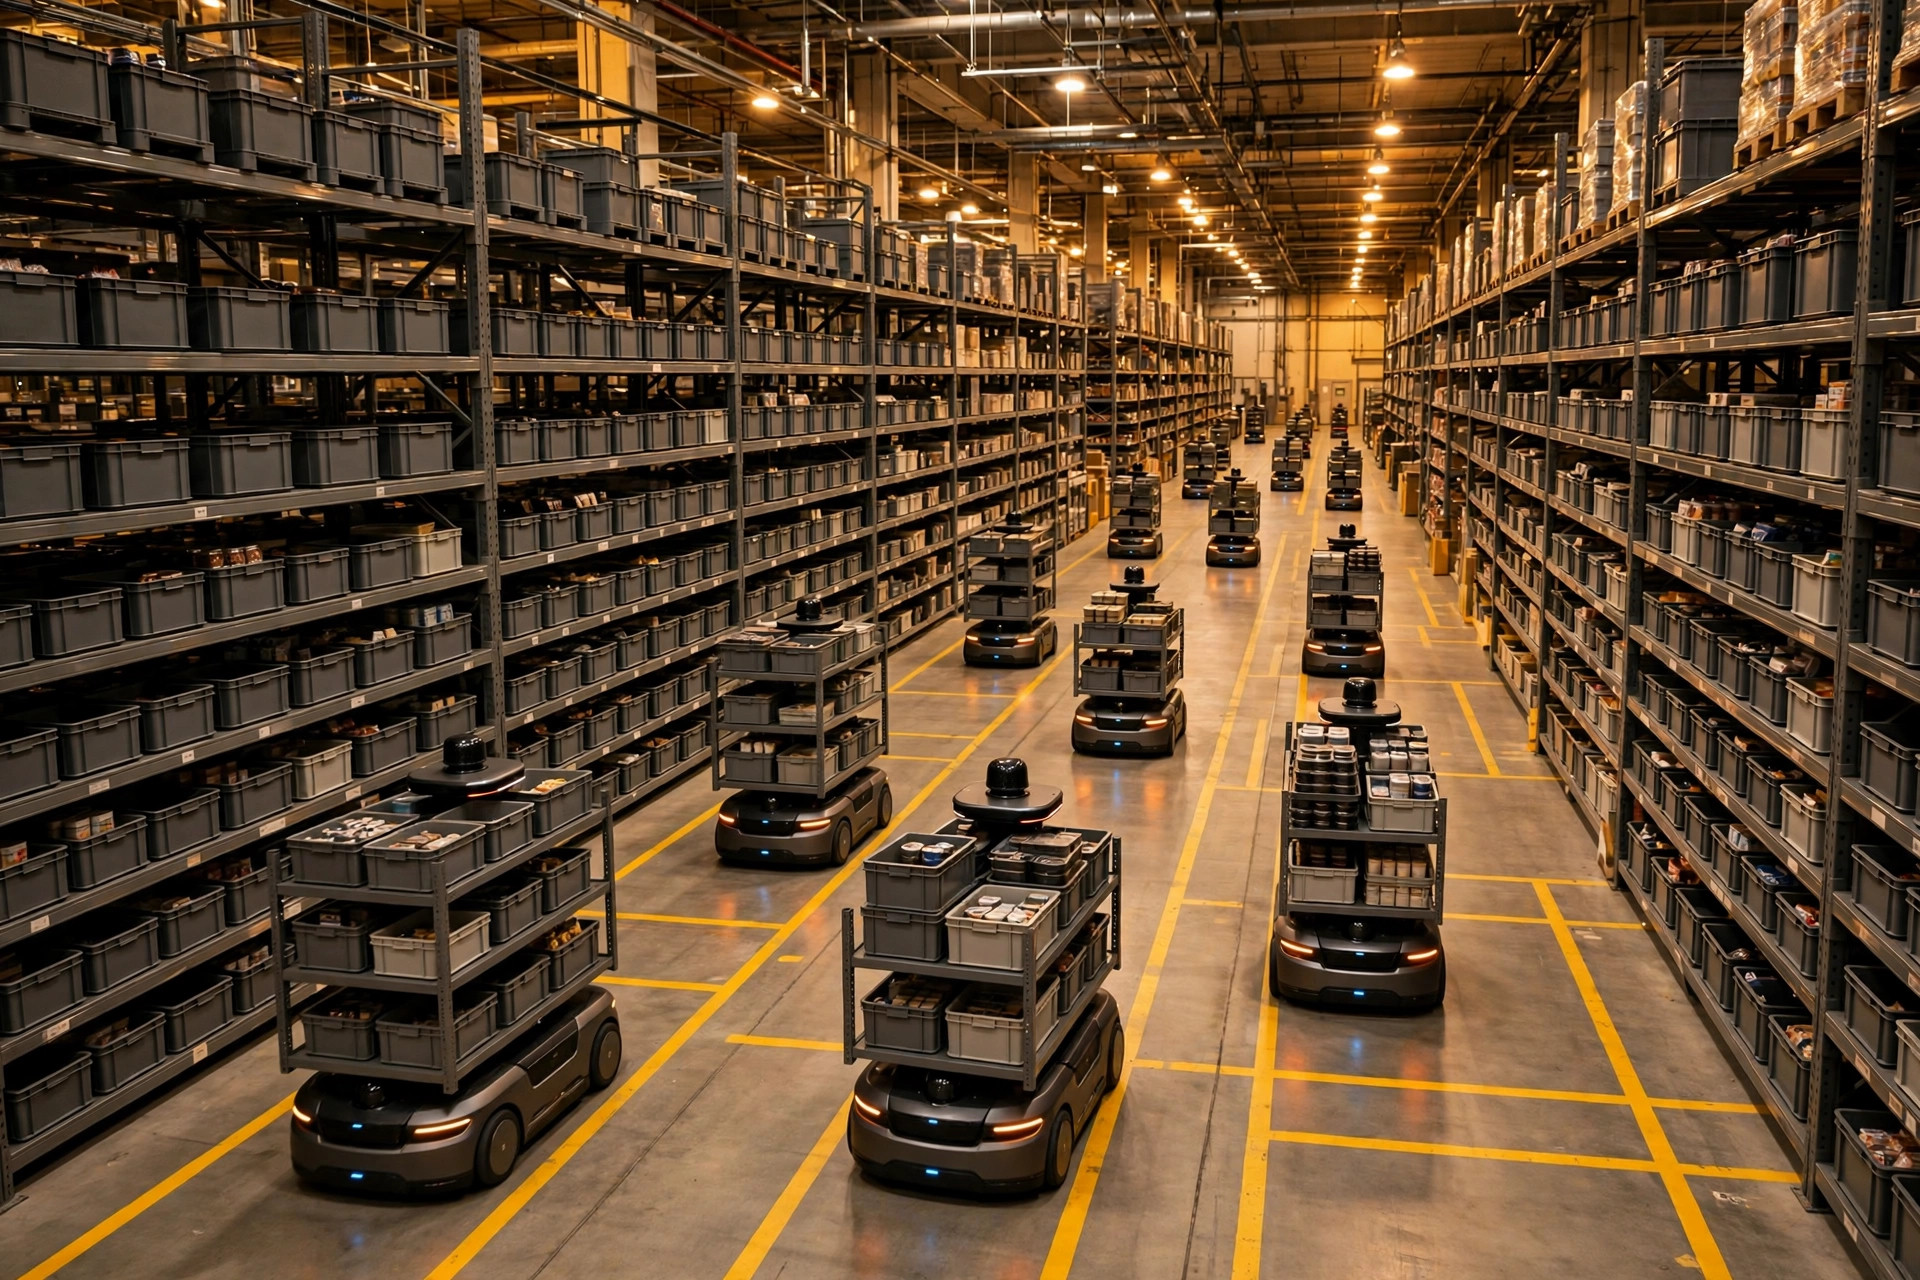
La asignación de tareas multirobot en un RCS no es por cercanía: la distancia, la batería, el tipo de tarea y la congestión deciden. Lin Xiao compara cuatro estrategias de asignación, comparte dos historias de guerra de puestas en marcha y muestra por qué una flota con un 20% de inactividad supera a una a plena carga.
2026-10-11