Lo esencial primero: dentro de una misma ola, reparte las tareas entre personas y robots con exactamente dos reglas — distancia de recorrido y dificultad de criterio. Los recorridos largos y los movimientos repetitivos de caja completa van a los robots. Todo lo que necesite ojos y cerebro — artículos irregulares, excepciones, verificación de picks por unidad — va a las personas. En el WES, haz bien tres cosas y la ola se ejecuta sola: etiquetas de tarea, pools de recursos y un disparador de reequilibrio. He visto este mismo fracaso tres veces, y siempre muere igual: tratar a los robots como mano de obra barata, hasta que personas y máquinas se bloquean en el mismo pasillo y la ola va más lenta que un equipo totalmente humano.
Por qué más robots hicieron la ola más lenta
En el WES, personas y robots son dos tipos de recursos, no dos títulos de trabajo. Lanzar una ola significa empujar un lote de tareas a los recursos según su capacidad. Pero muchos arranques salen con exactamente una regla de asignación: "automatizar todo lo que se pueda automatizar".
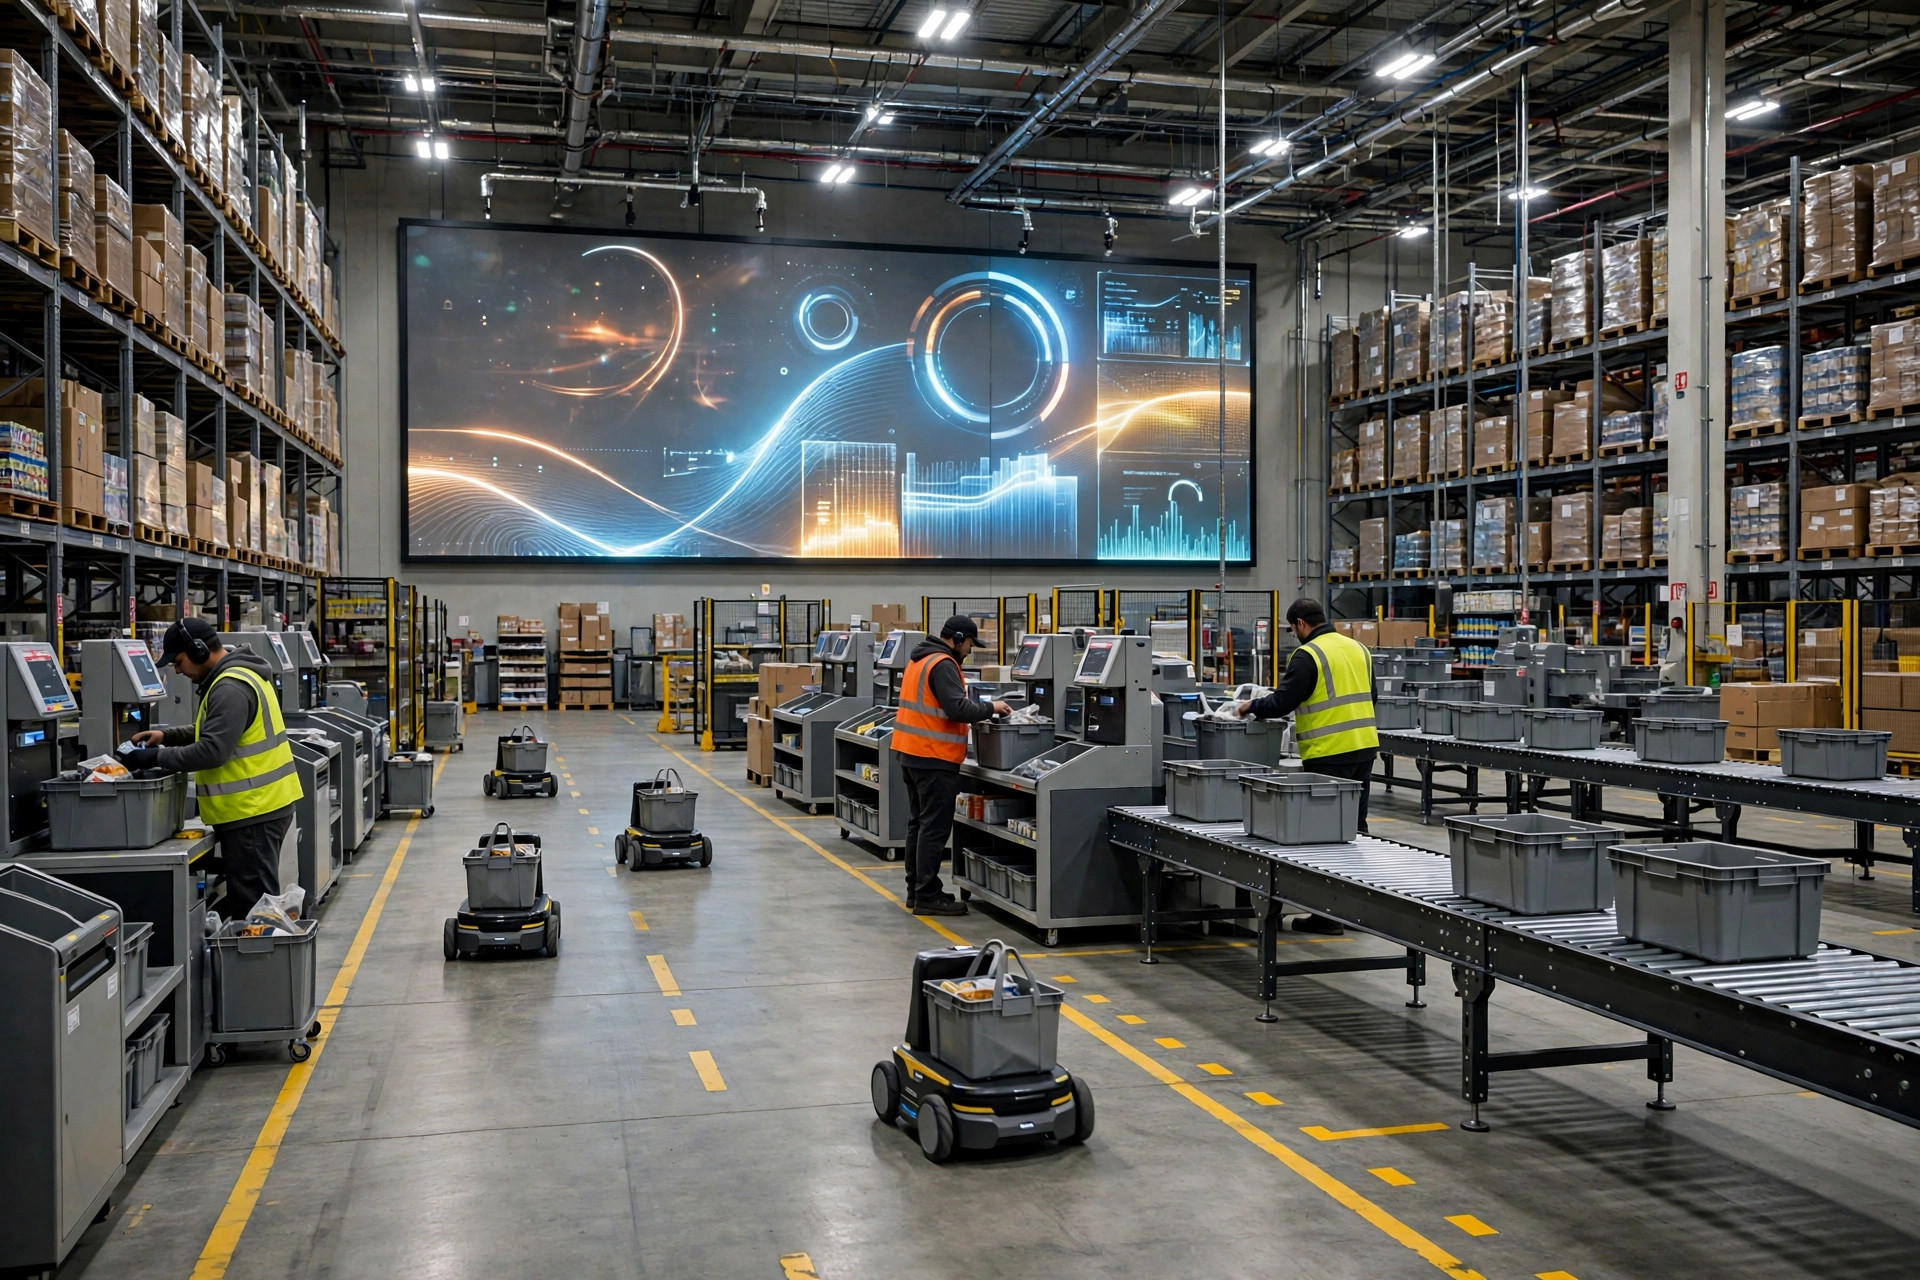
En 2024 trabajé en un 3PL en Florida — 40,000 pies cuadrados, 120 AMR y 60 pickers corriendo la misma ola. La primera semana después del arranque, el tiempo de completar la ola era 18% peor que la base totalmente humana.
La causa: los AMR habían sido asignados a zonas densas de picking manual por unidad. El ancho del pasillo es fijo. Personas y robots moviéndose en direcciones contrarias en el mismo pasillo, cediendo el paso, reenrutando — el takt time se vino abajo. La solución no fue glamurosa: zonificar por densidad de picking. Las zonas densas de artículos pequeños quedaron solo para humanos; los AMR se encargaron del reabastecimiento de larga distancia y los movimientos de pallet completo y nunca entraron a un pasillo de picking. En la segunda semana, el tiempo de ola quedó 22% mejor que antes del arranque.
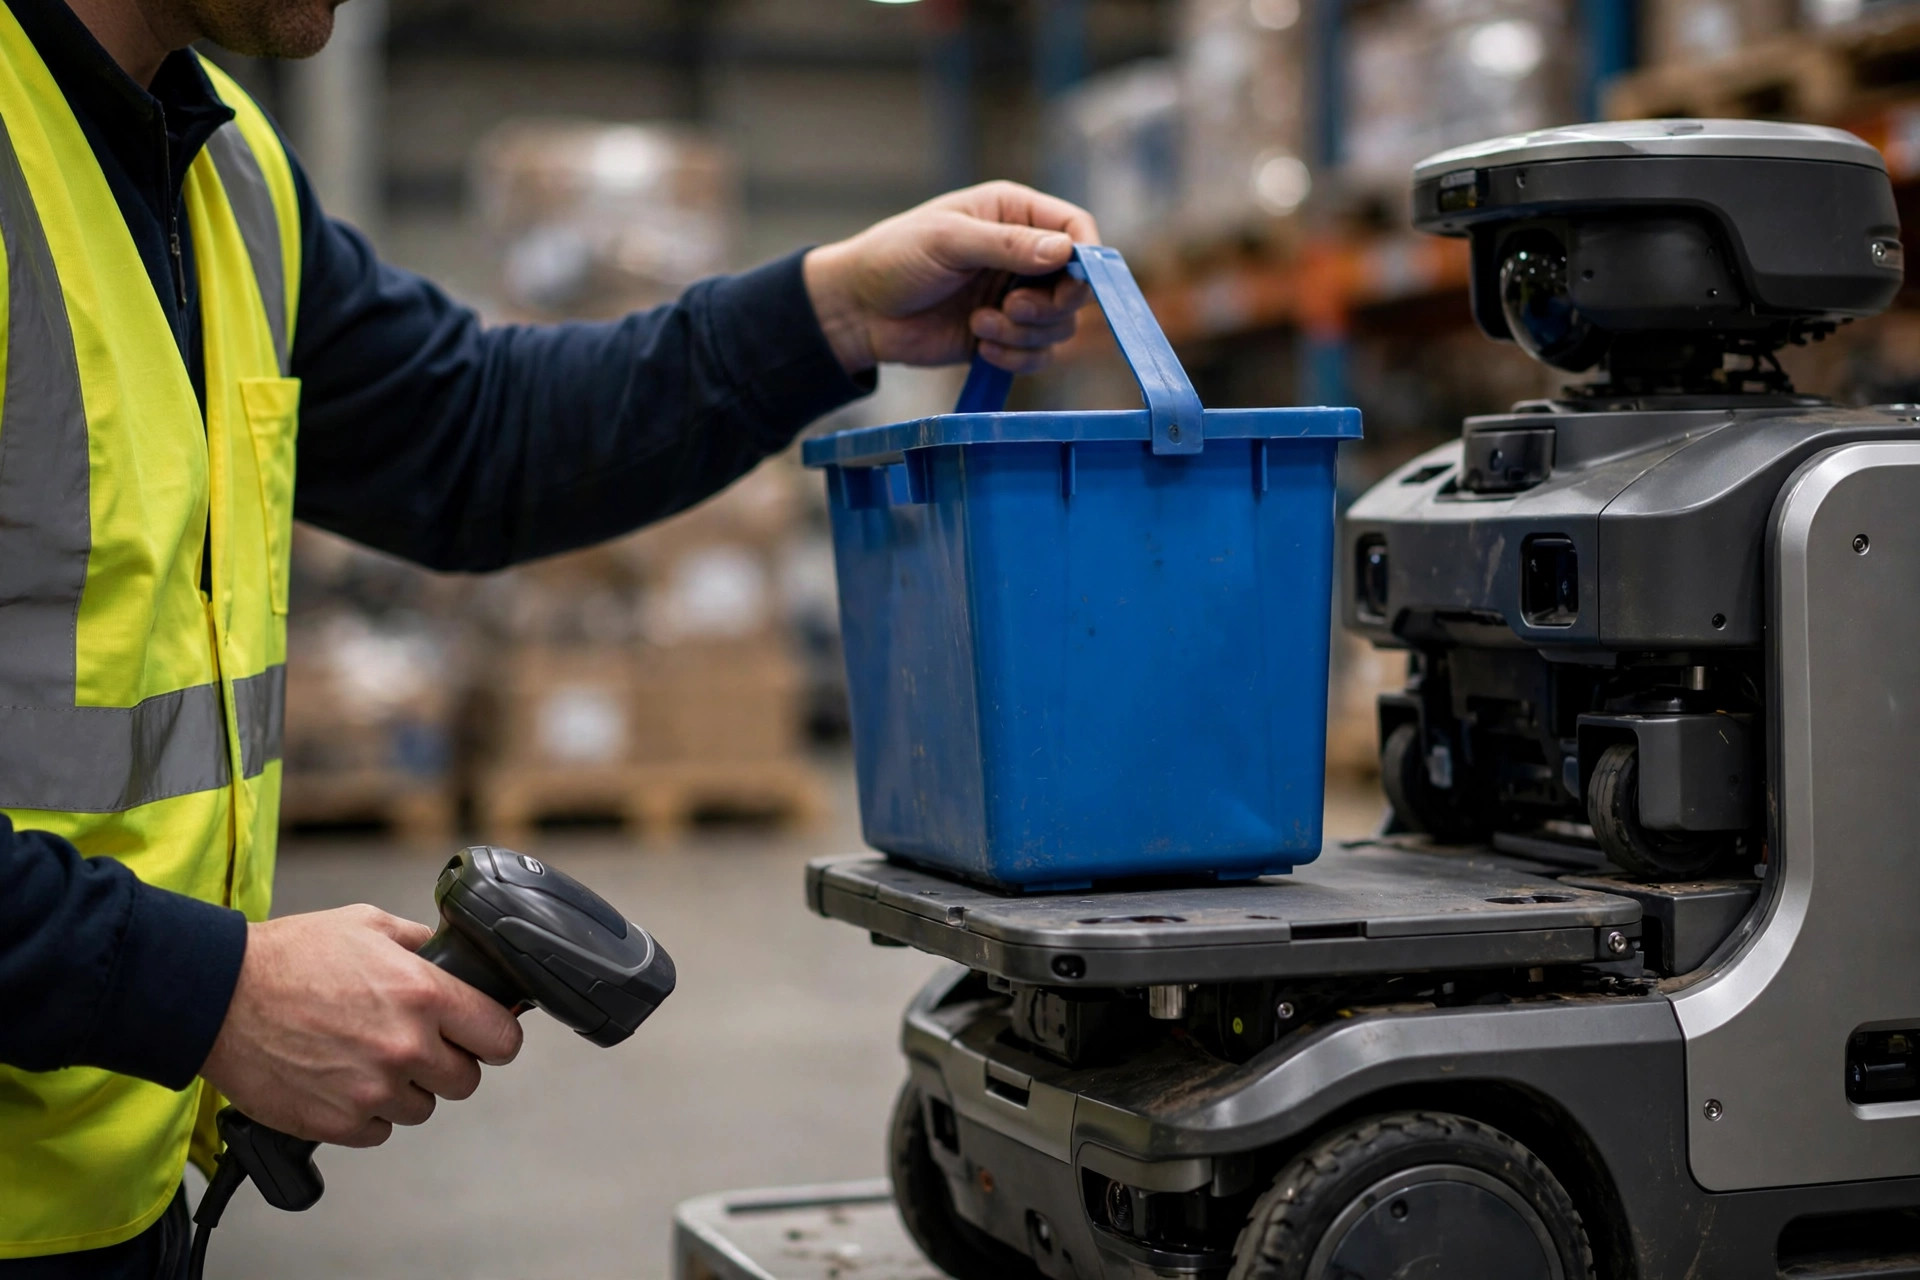
Esta es la parte contraintuitiva: lo que hay que optimizar en el WES no es el ruteo de los robots — es el handoff entre humano y robot. Un robot entrega a tiempo en la estación de verificación, no hay nadie, y veinte robots hacen cola esperando. El tiempo de espera en el handoff se come cada segundo que la optimización de rutas ahorró. El algoritmo de ruteo más bonito del mundo no rescata un handoff que nadie diseñó.
Cinco pasos para repartir el trabajo limpiamente
Paso 1: etiqueta cada tarea. Agrega cuatro campos al modelo de tareas del WES: distancia estimada de recorrido, peso unitario, regularidad del artículo (regular/irregular) y tasa histórica de excepciones. Codifica las reglas de etiquetado en el sistema — nunca dependas de que un despachador lo estime a ojo. Sin etiquetas hoy, mañana la asignación es adivinanza.
Paso 2: construye dos pools de recursos con una matriz de capacidades. Un human_pool y un robot_pool, cada uno con su hoja de capacidades: las personas manejan artículos irregulares y excepciones pero odian las caminatas largas; los robots trabajan las 24 horas con carga fija pero no pueden detectar un cartón dañado ni una etiqueta mal puesta. La matriz de capacidades es la única base sobre la que el WES asigna. Sin ella, las reglas del paso 3 son palabras vacías.
Paso 3: escribe tres reglas de asignación. Cópialas sin pudor:
- Cualquier movimiento con recorrido de ida mayor a 80 metros va primero al robot_pool;
- Cualquier tipo de tarea con tasa histórica de excepciones mayor a 5% se fuerza al human_pool;
- Divide las tareas del mismo SKU en dos: picking por unidad a las personas, movimientos de caja completa y pallet completo a los robots.
Paso 4: pon un disparador de reequilibrio. A mitad de la ola, si alguno de los pools tiene tareas sin tomar por más de 15 minutos, el WES mueve automáticamente las tareas transferibles al otro pool. Pon el umbral en configuración — no hagas que un despachador vigile una pantalla jugando a apagar incendios. En 2025, un almacén de comercio electrónico en Dongguan lanzó 2,000 tareas de una vez y 40 AMR hicieron cola seis minutos en la entrada del pasillo principal. Cambiar a liberación por etapas según capacidad — un lote cada tres minutos — mató la cola de raíz. La cadencia de liberación sigue al recurso cuello de botella. Eso es programación de WES 101.
Paso 5: corre una semana de datos, luego ajusta. Grafica las tareas en un diagrama de dispersión distancia vs. tasa de excepciones y pon los umbrales de tus reglas en los límites visibles — no por intuición. Los 80 metros, el 5% y los 15 minutos son puntos de partida, no evangelio.
| Perfil de tarea | Asignar a | Por qué |
|---|---|---|
| Recorridos largos (ida mayor a 80 m) | Robots | Caminar es el costo más caro de las personas; a las máquinas no les importa |
| Movimientos repetitivos de caja completa / pallet completo | Robots | Takt estable, sin fatiga |
| Artículos irregulares o propensos a daños | Personas | Necesitan ojos y tacto |
| Tasa histórica de excepciones mayor a 5% | Personas | Las excepciones son el terreno de las personas |
| Repasos de fin de ola, misceláneos | Personas | El overhead de despachar un robot supera la tarea misma |
Lista de verificación para la noche del arranque
He visto este fracaso tres veces, así que en la noche del arranque reviso exactamente cinco cosas: 1. los cuatro campos de etiqueta de tarea poblados, sin huecos; 2. la matriz de capacidades es la versión vigente, carga de los AMR cotejada contra anchos de pasillo; 3. las tres reglas de asignación han corrido al menos 50 olas en el ambiente de prueba; 4. el umbral del disparador de reequilibrio está en configuración y los despachadores saben cómo se ve la alerta; 5. el personal de handoff está alineado con el takt de llegada de los robots. Las cinco en verde o no firmo — falta una y retrasamos. Un retraso de una semana cuesta mucho menos que el retrabajo post-arranque.
Cuatro modos de fracaso caros
Fracaso uno: usar los AMR como mano de obra barata para reemplazar directamente a los pickers. Personas y robots moviéndose en direcciones contrarias en el mismo pasillo es perder-perder — el sitio de Florida pagó la matrícula de esa lección.
Fracaso dos: lanzar toda la ola de una vez. La capacidad del pasillo es una restricción dura; la cadencia de liberación del WES debe seguir al cuello de botella. La cola de Dongguan es el cuento de advertencia.
Fracaso tres: excepciones sin dueño. El robot marca una excepción, las personas asumen que es problema del robot, y la tarea yace ahí dos horas. Mi regla: cada excepción va por defecto al human_pool, y la alerta del WES va directo al handheld del líder de turno.
Fracaso cuatro: handoffs sin diseño de takt. Dos personas en verificación, veinte robots en cola enfrente — en esa clase de ola, más robots solo significa morir más rápido.
Algo que puedes usar mañana: no compres robots primero. Saca las tareas del mes pasado y míralas en un gráfico distancia vs. tasa de excepciones. Si más de 60% cae en el cuadrante de corta distancia y baja excepción, agregar robots es quemar dinero — arregla primero los recorridos de las personas. Una vez limpios los recorridos, las reglas de asignación del WES realmente significan algo.
Por Lin Xiao, Consultor de implementación de WMS
Traducido del inglés. En caso de discrepancia, prevalece la versión en inglés.