Empecemos por la conclusión: cuando una línea de clasificación empieza a clasificar mal, a atascarse o a «perder» cajas, la causa raíz está en los sensores fotoeléctricos ocho de cada diez veces. Esta es una guía de campo sobre la ubicación de sensores fotoeléctricos en transportadores — dónde van los sensores, a qué distancia entre sí, a qué altura — escrita por un consultor de implementación de WMS al que arrastraron a la nave del almacén más veces de la cuenta. Mi ventaja como persona de software mirando hardware: revise la señal antes de culpar al equipo. Le ahorra una semana.
Historia uno: una tasa de error de clasificación del 0.7%, causada por un sensor fotoeléctrico a 800mm de la fusión
Septiembre de 2024, un 3PL a las afueras de Guangzhou que movía 40,000 cajas al día. Su tasa de error de clasificación estaba estancada en 0.7% y el director de operaciones estaba desbordado por las quejas de los clientes. Cuando llegué, ya habían reemplazado las pistolas de escaneo y reescrito su estrategia de oleadas. Nada ayudó.
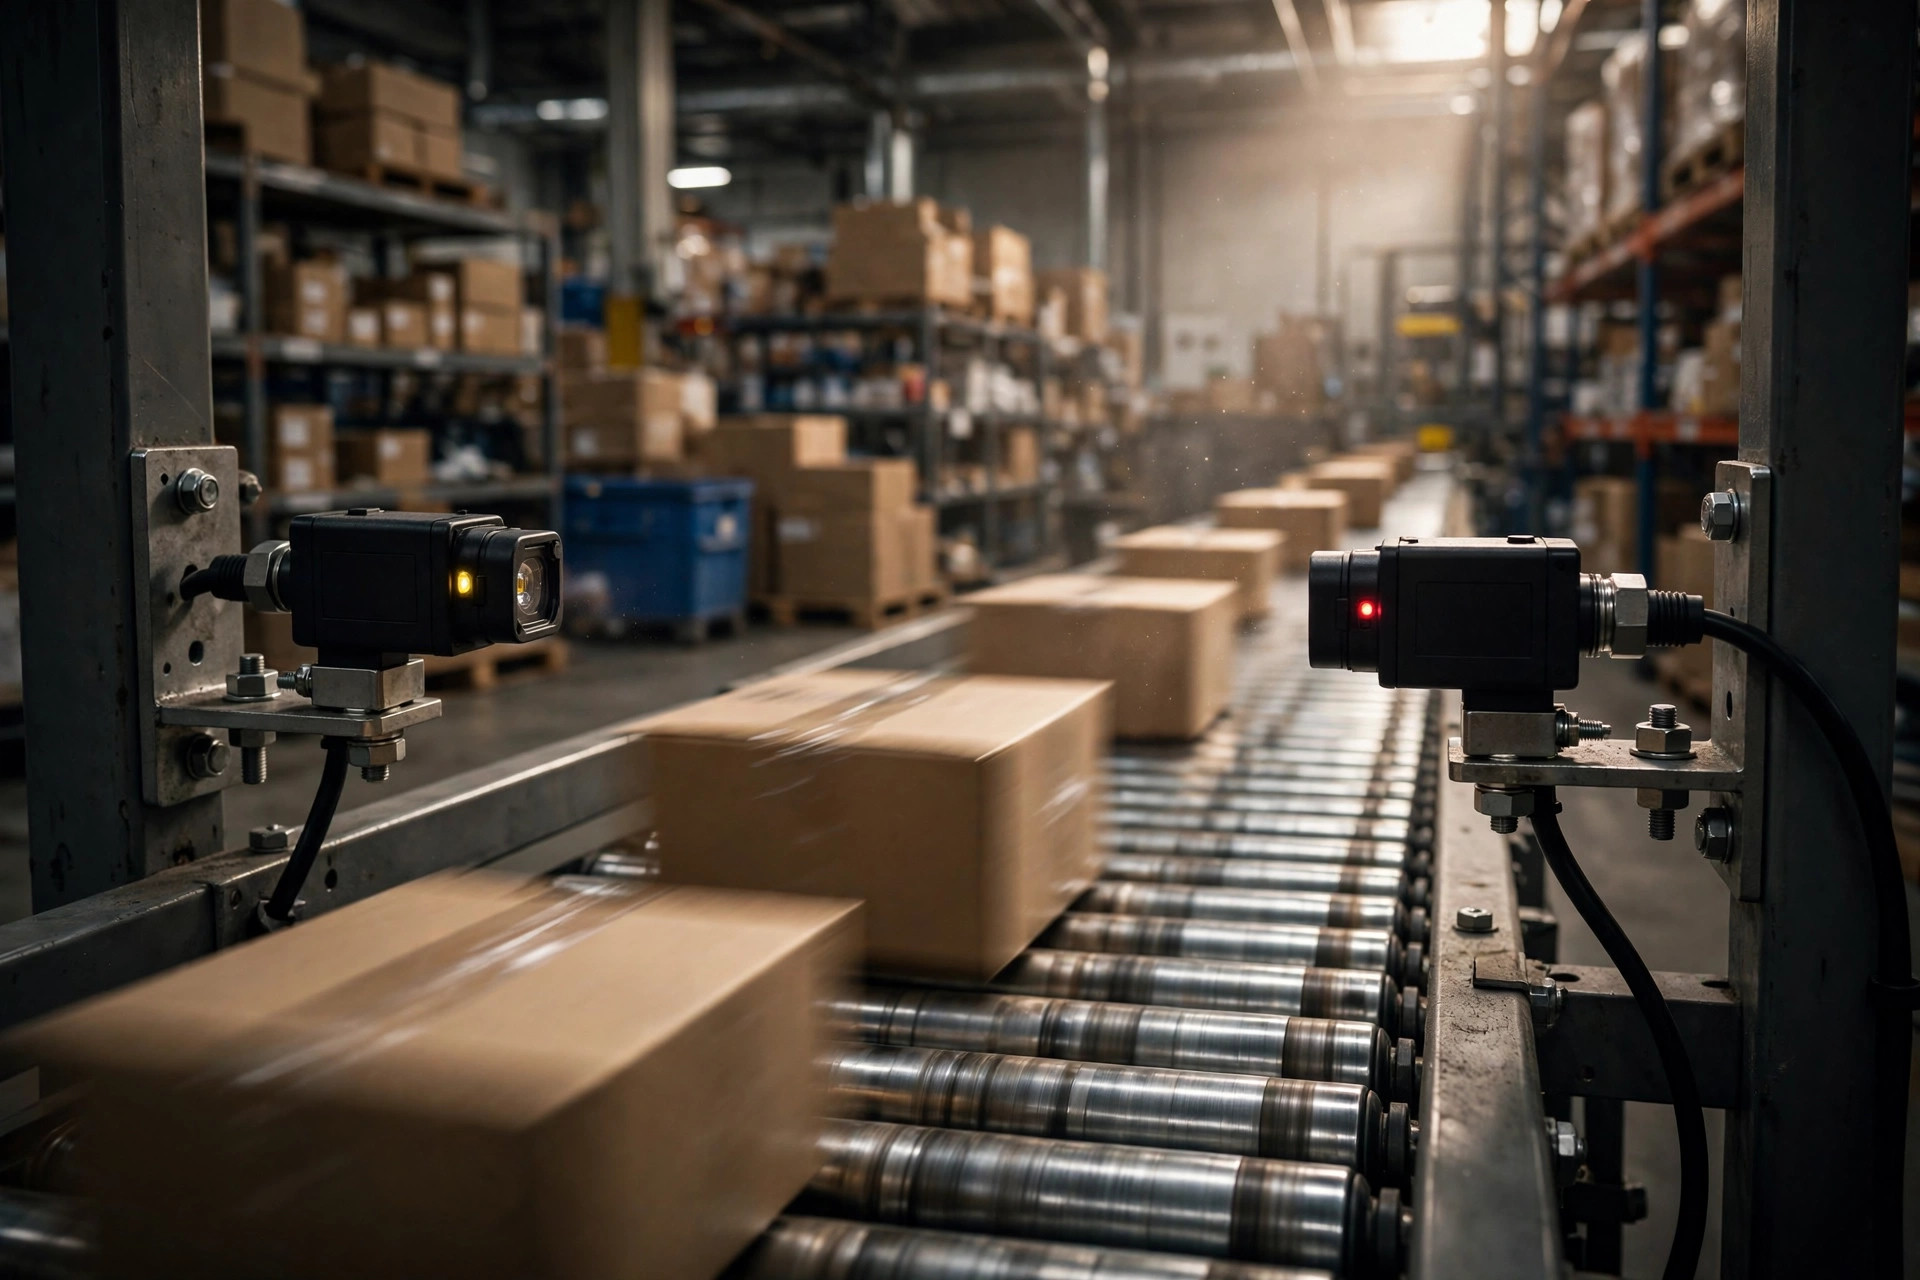
Les hice poner el registro de clasificación del WMS junto al registro de señales de los sensores fotoeléctricos del PLC. Cada error de clasificación involucraba dos cajas pequeñas entrando al sorter una tras otra. En la nave, la razón era obvia: el sensor fotoeléctrico de separación en la inducción estaba a solo 800mm del punto de fusión. Dos cajas de 600mm llegando juntas parecían una sola caja larga para el sensor. El sorter calculó una sola ventana de desvío y la segunda caja fue expulsada al tobogán equivocado.
La solución fue una línea de aritmética: distancia = caja más larga + separación mínima + margen. Movimos el sensor fotoeléctrico a 1,600mm. Una semana después, la tasa de error de clasificación era 0.08%. He visto exactamente esta falla tres veces. En todas, los sensores estaban instalados «más o menos bien» — y en la ubicación de sensores fotoeléctricos en transportadores, un error de distancia es el error más común y más caro.
Historia dos: la noche en que las bolsas negras de polietileno se volvieron invisibles
La noche previa al Día del Soltero de 2023, un centro de fulfillment de comercio electrónico en el este de China empezó a no detectar las bolsas negras mate de polietileno. Los sensores fotoeléctricos en modo difuso apenas registran las superficies oscuras — las bolsas pasaban de largo como fantasmas, las cajas detrás se amontonaban y la línea se atascó. A las 2 a.m., todo el edificio estaba despejando el atasco a mano.
La solución: cambiar las posiciones críticas a sensores de barrera (through-beam), a los que el color no les importa. Desde entonces, mi prueba estándar de puesta en marcha es 50 pasadas de la bolsa más oscura y 50 de la caja reflectante más brillante. Sáltese esa prueba de cien cajas antes de la temporada alta y estará volando a ciegas.
Por qué la ubicación decide la calidad de clasificación: la visión del software
Esta es la cadena: el WMS decide a dónde va la caja, el PLC decide cuándo desviarla y los sensores fotoeléctricos le dicen al PLC dónde está la caja. Si la señal del sensor está desplazada una posición, la clasificación se desplaza un pedido. Por eso mi orden de solución de problemas siempre es: primero las señales, segundo la lógica del PLC, último la estrategia del WMS. Invierta ese orden y puede quemar una semana sin encontrar nada — que es exactamente lo que pasó en la historia uno.
Cuatro pasos para ubicar bien los sensores fotoeléctricos
Paso 1: calcule la distancia hacia atrás desde su caja más larga
Fórmula: distancia entre sensores fotoeléctricos ≥ largo de la caja más larga + separación mínima entre cajas + margen (200–300mm).
Por qué: el par de sensores debe poder ver «una caja terminó, la siguiente empezó». Si los coloca más cerca que su caja más larga, una caja larga bloquea dos pares a la vez — el PLC la lee como una caja sobredimensionada o como dos cajas pegadas. Ambas lecturas están mal.
Ejemplo resuelto: caja más larga 1,200mm, separación requerida 300mm, margen 250mm → distancia de al menos 1,750mm. Vaya a medir la suya. Si queda corta, mueva el sensor. No lo discuta.
Paso 2: ajuste la altura para su caja más baja
El haz tiene que alcanzar su paquete más plano. Si monta el sensor demasiado alto, los sobres planos y los paquetes bajos pasan por debajo sin ser detectados — el sensor bien podría no existir.
Dos opciones: baje el sensor cerca de la superficie de la cinta (cuidado con la interferencia del bastidor de la cinta) o use sensores fotoeléctricos dobles alto/bajo — alto para cajas normales, bajo dedicado a planos. ¿Cuál? Mire su mezcla: si los planos son más del 20% del volumen, use el doble. No escatime en esto.
Paso 3: elija el tipo correcto y alíneelo en serio
- De barrera (through-beam): emisor y receptor en lados opuestos. El más confiable, insensible al color, el mejor para largas distancias. Desventaja: hay que instalar y alinear ambos lados.
- Retrorreflectivo: sensor en un lado, reflector en el otro. Instalación más fácil — pero el reflector odia el polvo. Tres meses sin limpiar y empiezan las falsas alarmas. Este también lo he visto tres veces.
- Difuso: un solo lado, el más barato. Teme a los colores oscuros y a las superficies brillantes. Manténgalo lejos de cualquier posición donde la precisión importe.
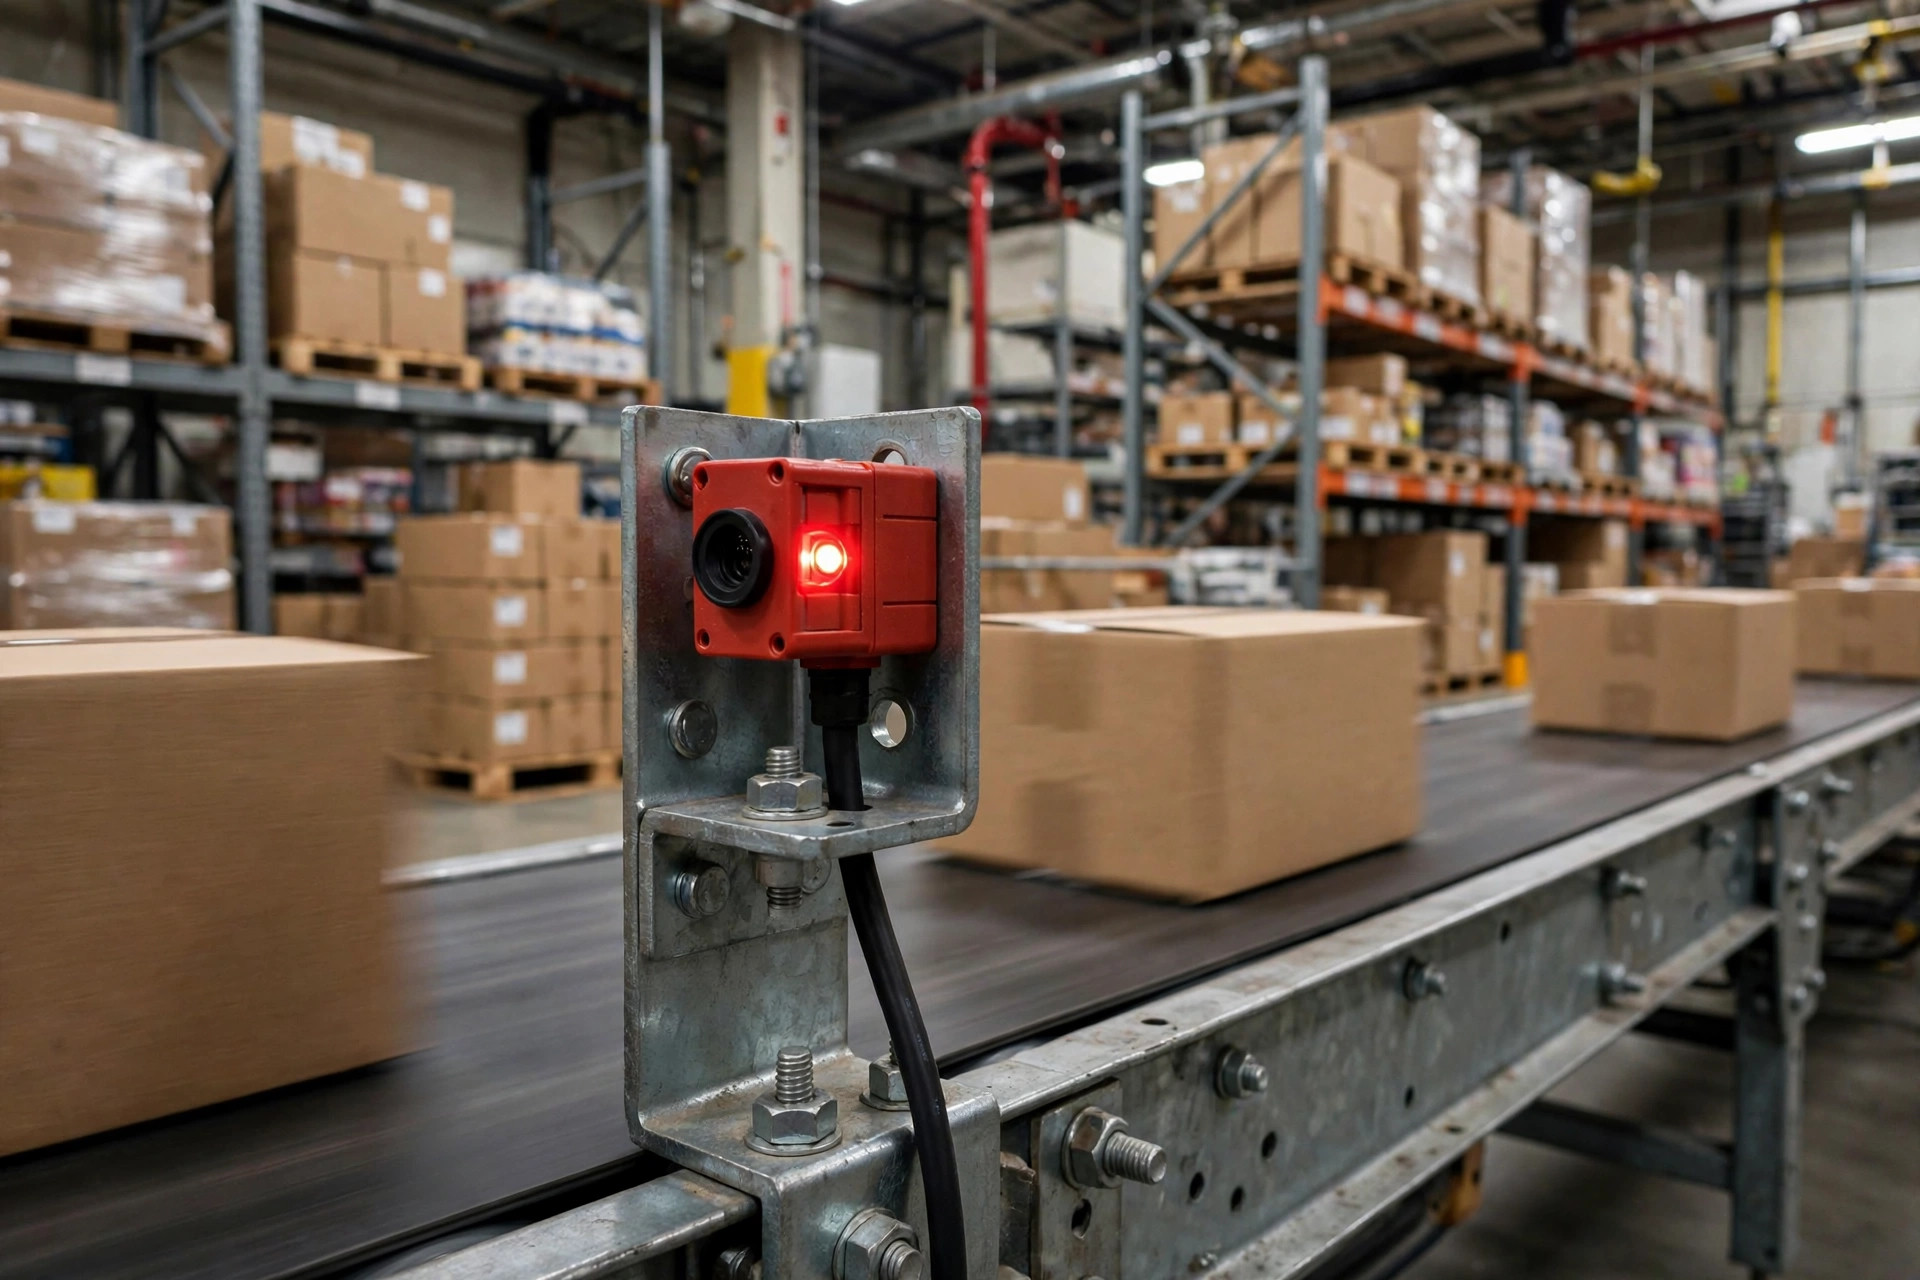
La alineación es trabajo manual: los pares de barrera deben enfrentarse de frente, y la vibración del transportador los desalinea. Use soportes antivibración con herrajes de bloqueo. Una vez vi un sensor atado con bridas a un simple ángulo de hierro — un mes de vibración lo inclinó 5 grados, la señal se volvió intermitente y tomó dos días encontrar un soporte flojo.
Paso 4: las tres señales de inducción tienen que estar de acuerdo
La inducción de un sorter normalmente usa tres sensores fotoeléctricos, cada uno con su trabajo:
- Sensor fotoeléctrico de separación: mantiene la distancia entre cajas; detiene la cinta aguas arriba si la separación es corta.
- Sensor fotoeléctrico de atasco: alarma de bloqueo — una caja detenida más allá del tiempo límite para la línea.
- Sensor fotoeléctrico de ventana: avisa al PLC de que «llegó el frente de la caja», iniciando el temporizador de la ventana de desvío.
El trabajo de la persona de software: alinear las tres señales entre el PLC y el WMS — nombres de señal, polaridad (normalmente abierto vs. normalmente cerrado) y tiempo antirrebote (debounce) — en una sola tabla de mapeo. Los nombres de señal no coincidentes convierten cada futura sesión de solución de problemas en un desastre. En mi lista de verificación de la noche del lanzamiento siempre está este punto: bloquee cada sensor a mano y confirme que el indicador del PLC y la pantalla de monitoreo del WMS cambien juntos. Si no están de acuerdo, no se lanza.
Una palabra más sobre el tiempo antirrebote (debounce), el parámetro que la gente de software siempre olvida. Las señales de los sensores tienen rebotes — el borde de una caja oscila y el PLC ve dos o tres pulsos de «llegó la caja». Un antirrebote de 30–80ms filtra la mayoría; si lo pone demasiado largo, se come la señal real de las cajas pequeñas. Cómo ajustarlo: pase su caja más baja a máxima velocidad, observe la señal y reduzca el antirrebote hasta que se vuelva inestable, luego retroceda un punto. Vuelva a verificar cada vez que cambie su mezcla de cajas. No lo configure una vez y lo olvide.
Tabla de solución de problemas: busque su síntoma
| Síntoma | Revise primero | Causa más probable |
|---|---|---|
| Cajas pequeñas leídas como una caja larga | Mida la distancia del sensor de separación a la fusión | Distancia menor que la caja más larga — recalcule según el paso 1 y muévalo atrás |
| Paquetes negros/oscuros no detectados | Tipo de sensor en esa posición | El modo difuso no ve superficies oscuras — cambie a barrera (through-beam) |
| Falsas alarmas sin caja presente | Limpie el reflector, mueva el soporte, busque luz solar directa | Reflector polvoriento / soporte flojo / interferencia de luz ambiente — limpie, apriete, agregue una visera |
| Ventana de desvío desfasada, tobogán equivocado | Posición del sensor de ventana vs. parámetro de distancia del PLC | El sensor se movió pero el parámetro de distancia del PLC nunca se actualizó |
| Intermitente, sin patrón | Conectores de cable | Conector flojo o húmedo que pierde la señal con la vibración |
Opinión contraintuitiva: más sensores no es mejor
El instinto es agregar sensores por seguridad. Error. Cada par agregado es otra fuente de disparos falsos, otro reflector que limpiar, otra alarma a las 3 a.m. Mi regla: alinee por completo las señales que ya tiene entre el PLC y el WMS antes de comprar más hardware. Un sensor barato en la posición correcta le gana a uno caro en la posición equivocada. Una buena ubicación de sensores fotoeléctricos en transportadores es aritmética y disciplina, no acumulación de hardware.
Lista de verificación de la noche del lanzamiento (cópiela)
- Pase 30 de cada una: sus cajas más largas, más bajas, más oscuras y más brillantes. Vigile detecciones perdidas y disparos falsos.
- Bloquee cada sensor a mano; confirme que los indicadores del PLC y las pantallas del WMS cambien en sincronía.
- Sacuda cada soporte; verifique que la alineación de barrera se mantenga; reapriete las tuercas de bloqueo.
- Limpie cada reflector y fotografíelo — compare de nuevo en tres meses.
- Anote la posición, altura y distancia de cada sensor; péguelo dentro de la puerta del gabinete eléctrico para que la próxima sesión de solución de problemas no empiece con una cinta métrica.
Los sensores fotoeléctricos son cosas pequeñas, pero son los únicos ojos que su WMS tiene sobre el mundo físico. Ojos ciegos, cerebro desperdiciado. La próxima vez que la clasificación falle, no actualice primero el software — recorra la línea y mire los sensores. Lo más probable es que la respuesta esté justo ahí.
Por Lin Xiao, Consultor de implementación de WMS Traducido del inglés. En caso de discrepancia, prevalece la versión en inglés.