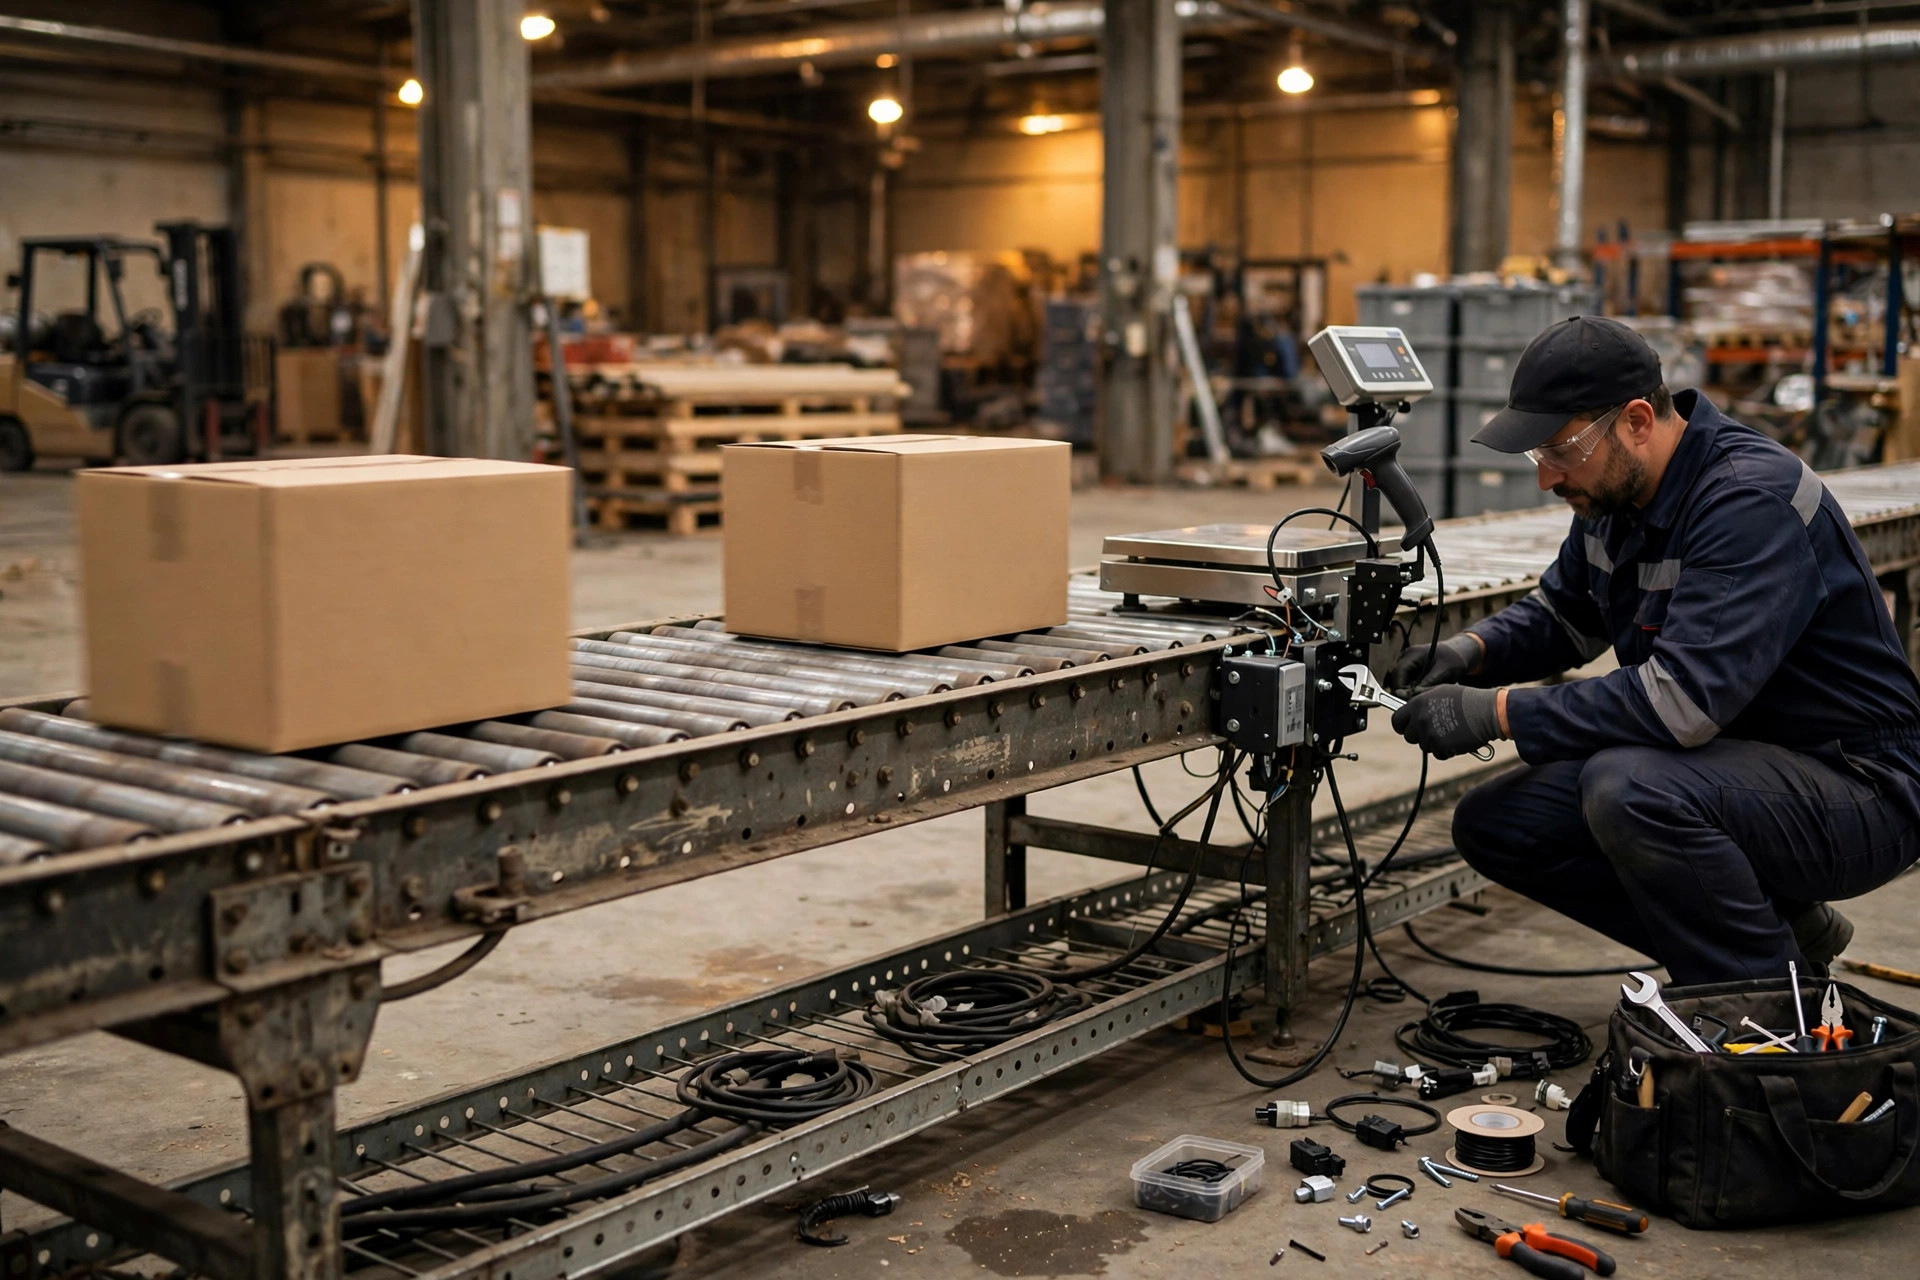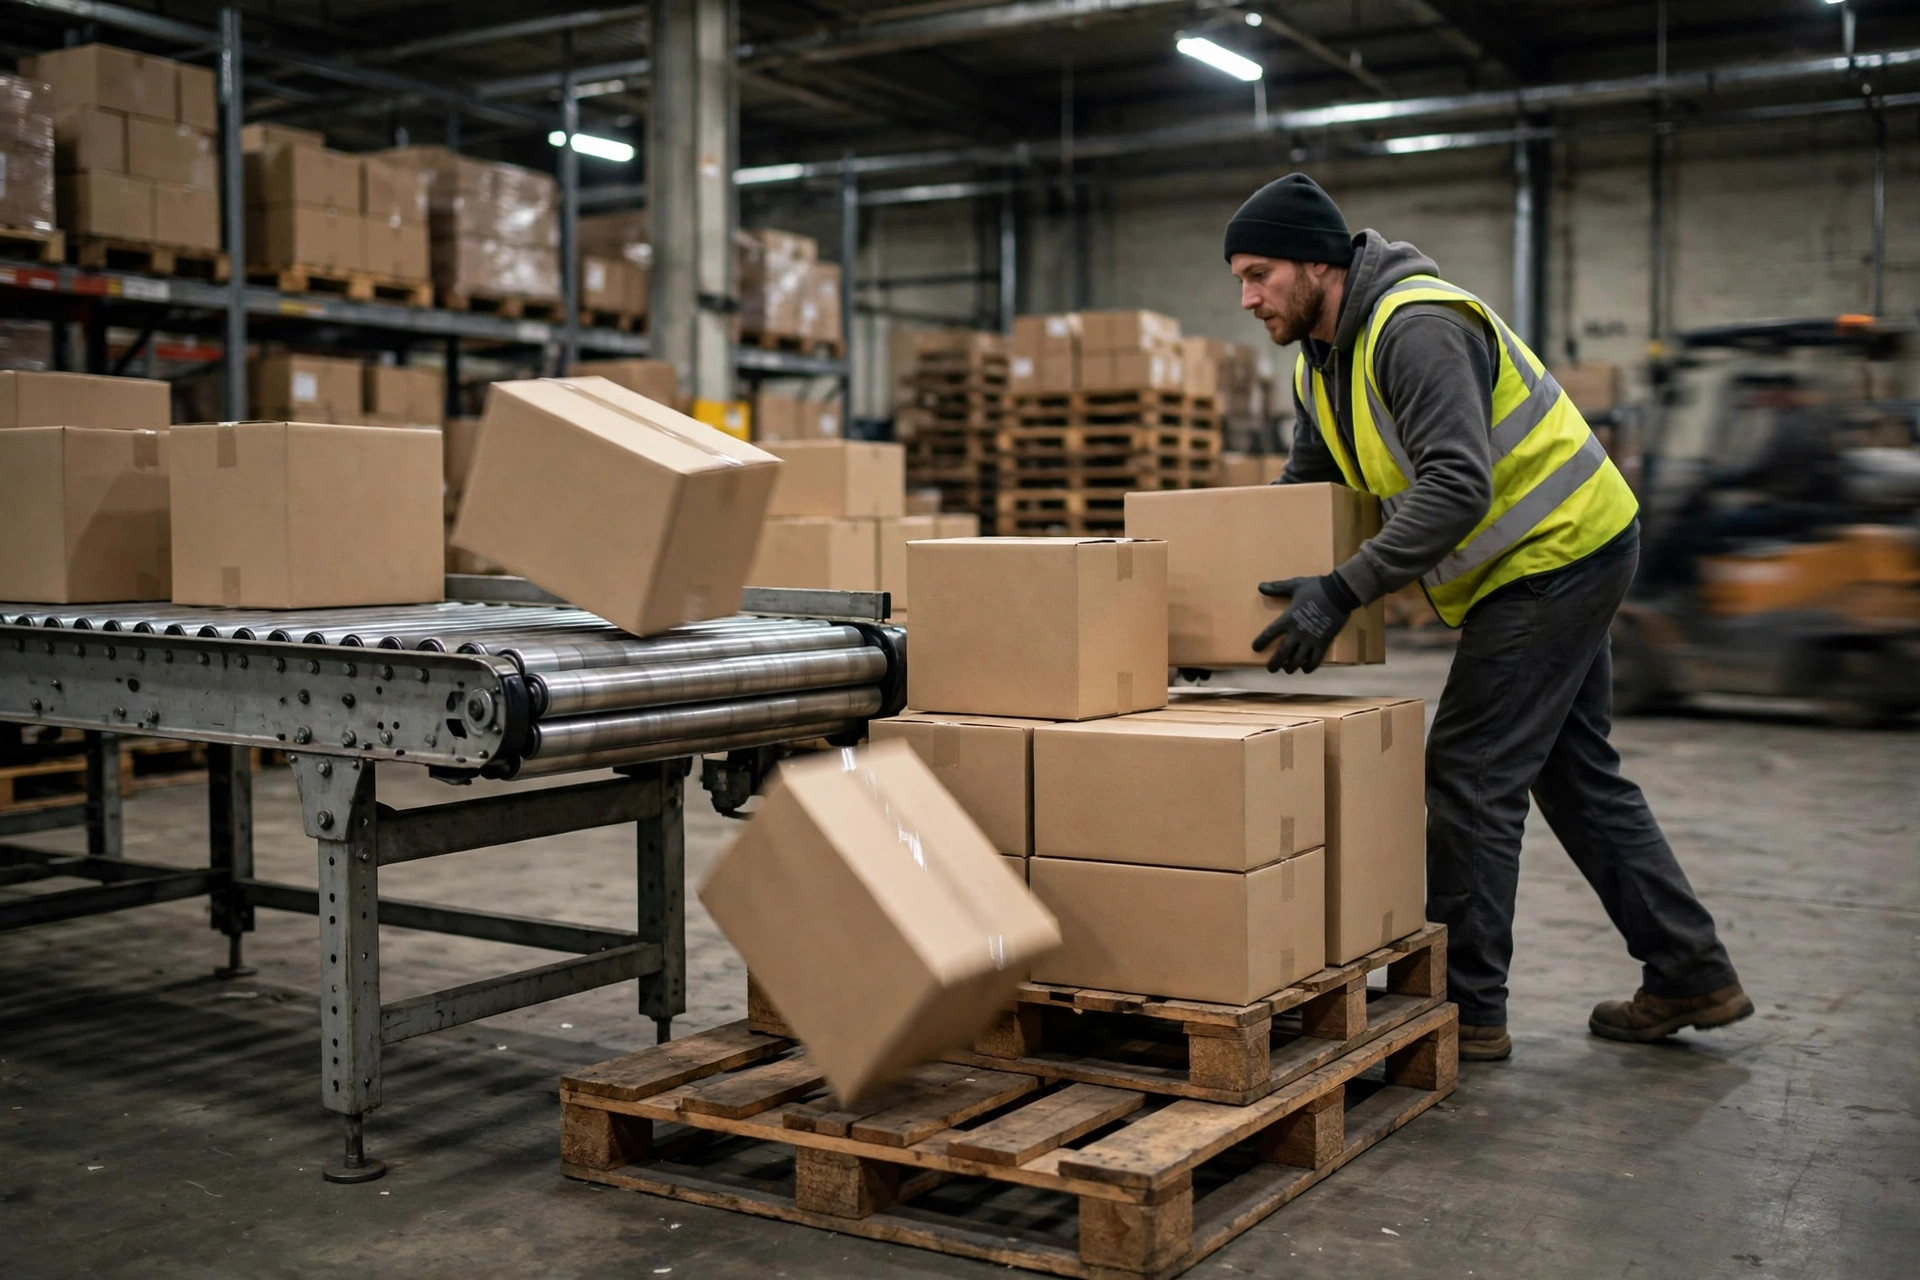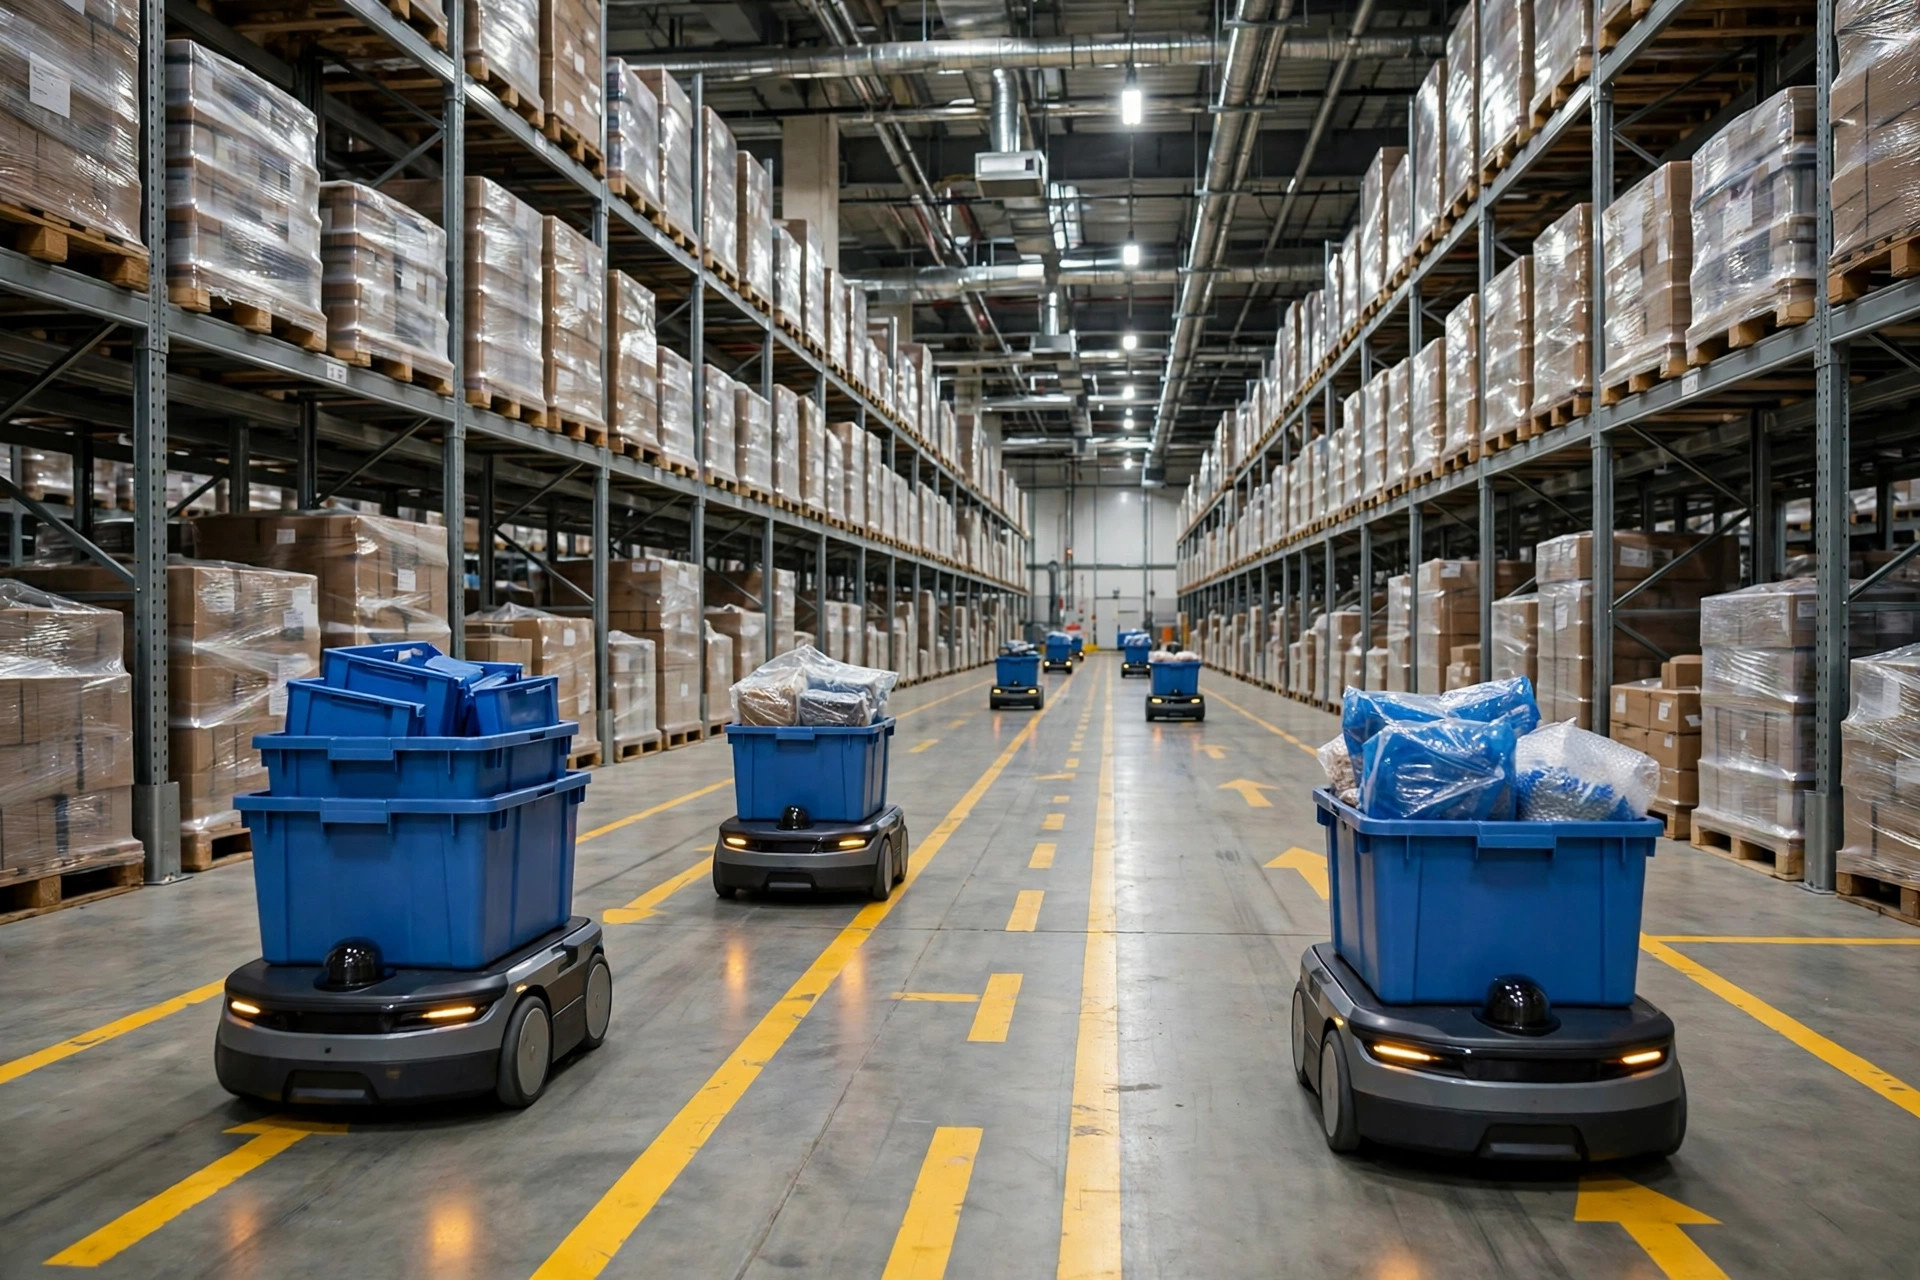
Gente, déjenme contarles sobre nuestro peor atasco de acoplamiento conveyor–AMR durante el pico del año pasado. A mediados de octubre, el volumen acababa de empezar a subir y el final de la línea transportadora empezó a atascarse — no la línea en sí, los AMR. Las cajas se amontonaban en los rodillos al final de la línea mientras cuatro AMR hacían cola esperando carga. El que más esperó estuvo casi 40 minutos. La pantalla de despacho estaba toda amarilla. El equipo de la cinta culpaba a los robots por ser lentos; el lado de los robots culpaba a la línea por alimentar demasiado rápido. Voy a ser directo: ninguno de los dos era el problema. El problema era el traspaso — nadie había hecho nunca los cálculos.
Ese es el tema de hoy: el acoplamiento conveyor–AMR, cómo los robots recogen y dejan carga al principio y al final de una línea transportadora. Parece un detalle pequeño. En un almacén automatizado, la mitad de todas las excepciones salen de este único punto.
Tres formas de hacer funcionar el acoplamiento conveyor–AMR
Para cargar y descargar AMR en los extremos de las cintas hay tres métodos principales. Los hemos probado los tres. Aquí están las cicatrices:
Primero, el tipo elevador. El AMR entra debajo de un carrito o palet en una estación bajo la cinta, lo levanta, se alinea, lo baja y se va. La ventaja es el costo — la línea apenas necesita modificación. La desventaja es la velocidad: un ciclo de levantar-y-alinear tarda de 20 a 30 segundos, y todos los carritos y palets deben ser de la misma especificación. Empezamos con esto. Cuando llegó el pico, el takt no dio abasto y la línea se atascó.
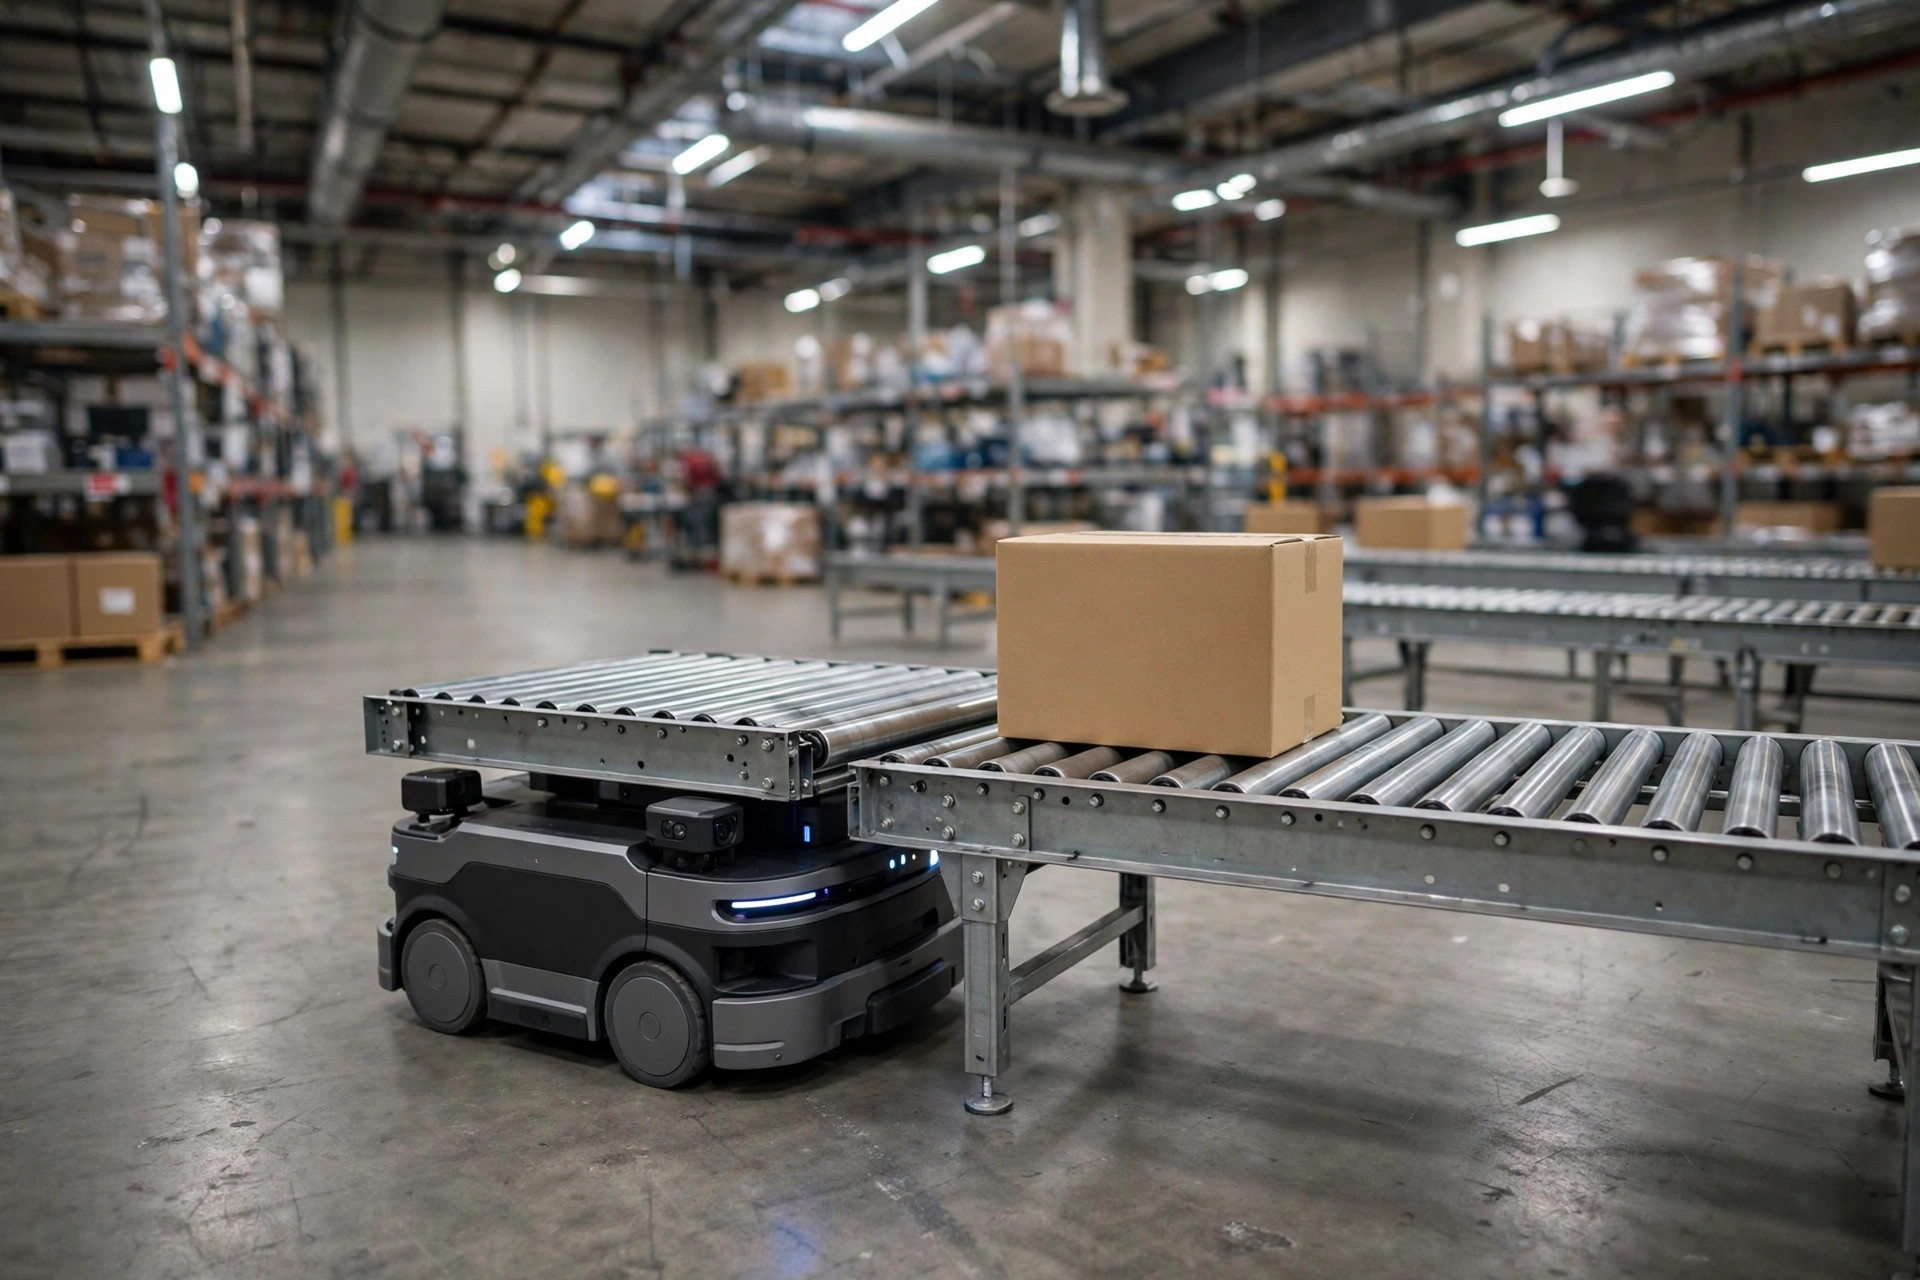
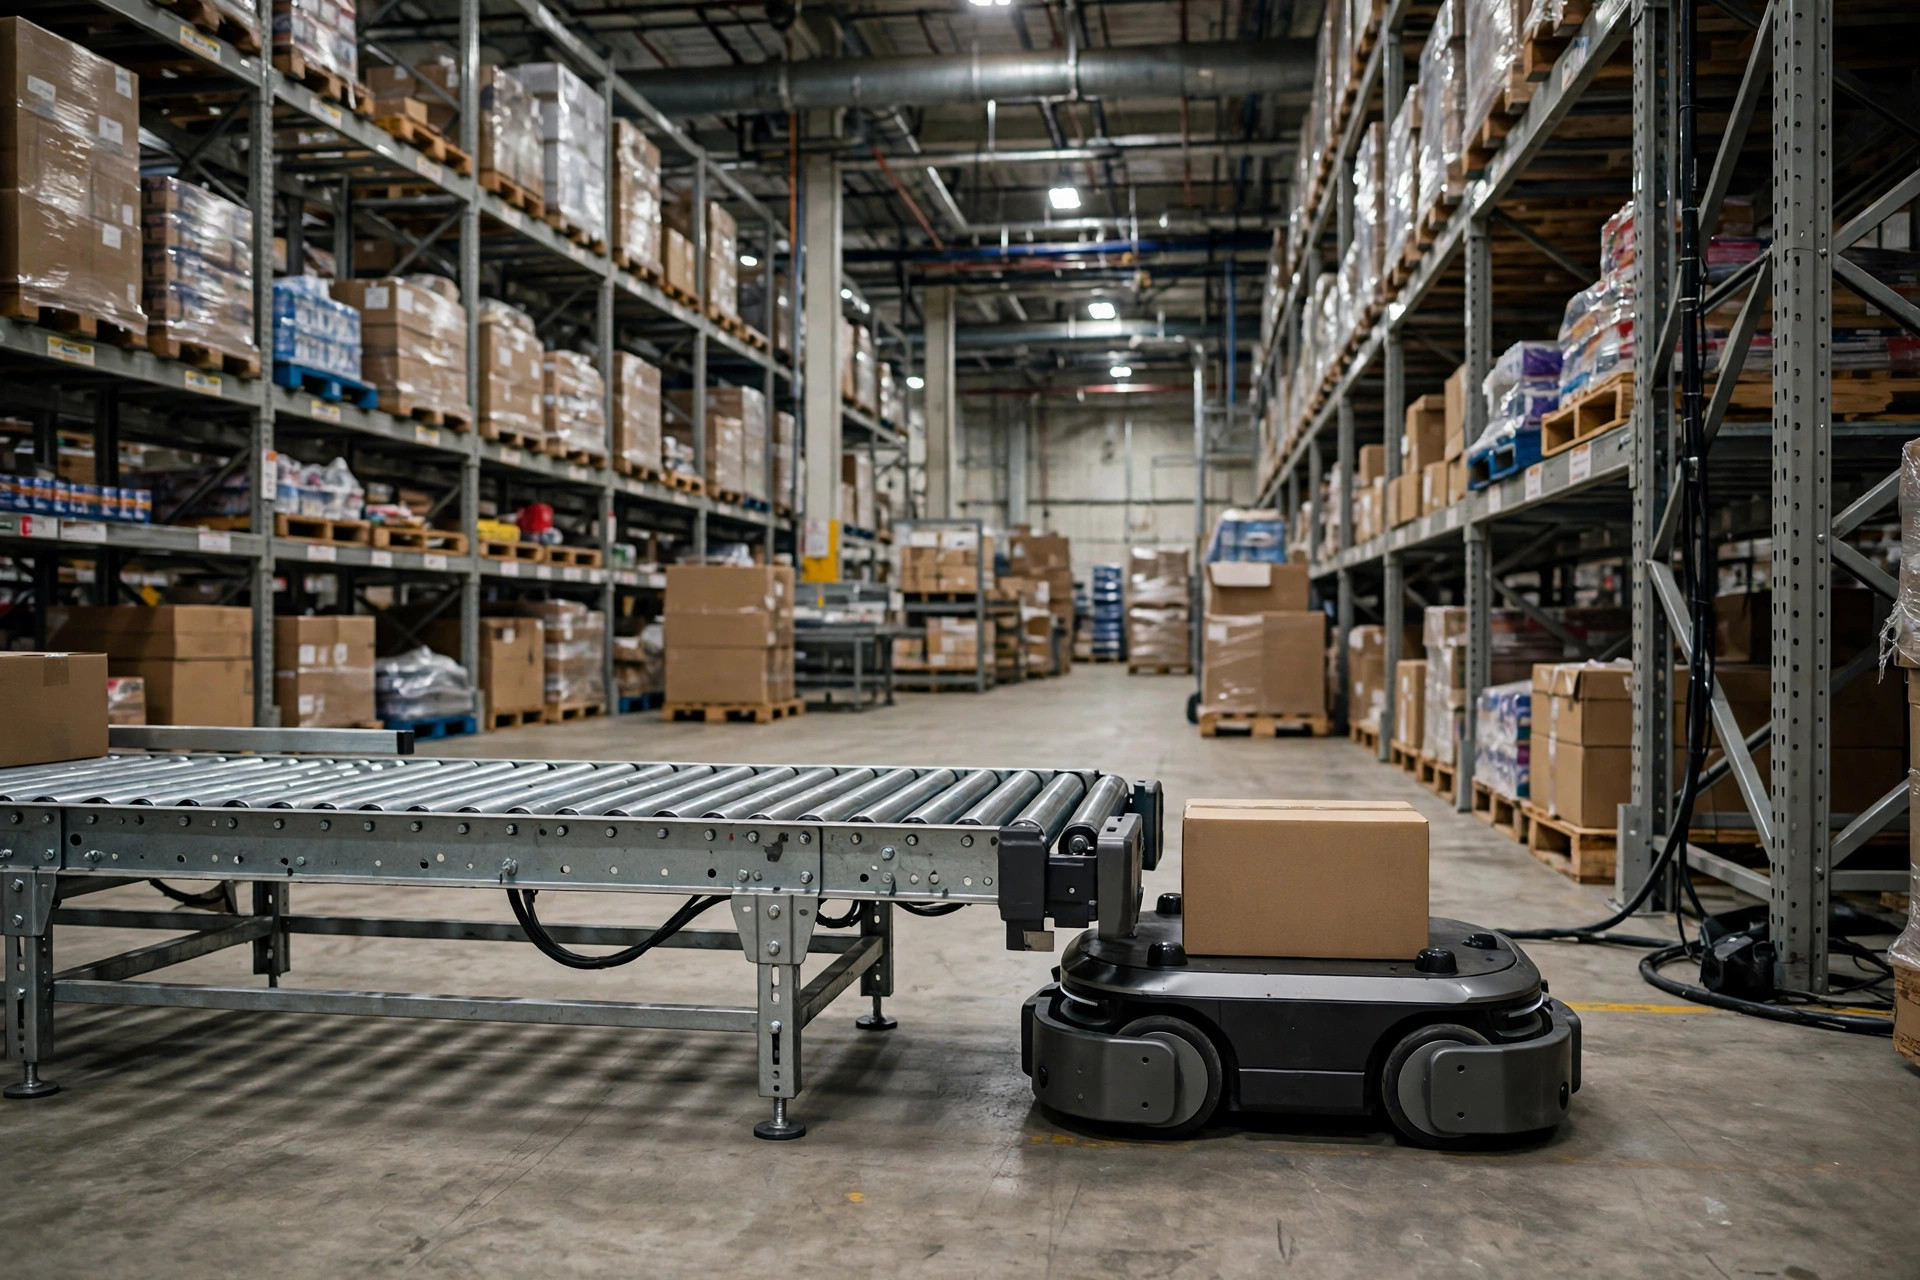
Segundo, el acoplamiento de rodillos. El AMR lleva su propia sección de rodillos. Se acerca al final de la línea, sus rodillos se alinean con los de la cinta y la caja pasa rodando directamente. La ventaja es la velocidad — un traspaso tarda unos diez segundos y puede funcionar de forma continua. La desventaja es el costo, más la precisión: si la diferencia de altura entre las dos superficies de rodillos supera los 5 milímetros, la caja se atasca. Al final nos armamos de valor y compramos varios AMR de rodillos para nuestras líneas de SKU más vendidos. El efecto fue inmediato.
Tercero, el traspaso manual. Poner a una persona al final de la línea; las cajas bajan y se apilan a mano en el estante del AMR. No se rían — esto es la realidad en muchos almacenes. Cero costo de modificación, el manejo de excepciones más flexible. La desventaja: en cuanto esa persona se aleja, se atasca — y nadie quiere ese trabajo en el turno de noche. Nuestra política actual: acoplamiento de rodillos en las líneas principales, traspaso manual en las volátiles como las líneas de cola y devoluciones.
| Método | Takt de traspaso | Costo de modificación | Manejo de excepciones | Ideal para |
|---|---|---|---|---|
| Tipo elevador | 20–30 seg por ciclo | Bajo | Medio | Palets y carritos, baja demanda de takt |
| Acoplamiento de rodillos | ~10 seg por ciclo | Alto | Difícil — los atascos necesitan una persona | Mercancía en cajas, líneas principales de alto takt |
| Traspaso manual | Depende de la persona | Cero | El más flexible | Líneas volátiles, propensas a excepciones |
El cálculo del takt: el tiempo muerto entre la línea y el robot es el desperdicio más caro
El acoplamiento se reduce a una cosa: el acoplamiento de takt. La velocidad de alimentación de la línea y la velocidad de retiro del AMR tienen que coincidir. Haces los números y queda obvio:
En una de nuestras líneas principales, la cinta baja 120 cajas por hora. Un AMR tarda 90 segundos de ida del final de la línea a la zona de clasificación, 30 segundos en cargar y descargar — un viaje de ida y vuelta de 4 minutos. Un robot retira 15 cajas por hora. 120 dividido entre 15 es 8. En teoría, necesitas 8 robots para mantener el ritmo. Nosotros teníamos 4 en ese momento — así que el atasco no fue sorpresa para nadie.
Pero no dimensionen al número teórico. Una vez que la utilización de los AMR supera el 80%, el despachador empieza a hacer cola; pasado el 90%, una sola excepción tumba toda la línea. Ahora dimensionamos al 70% de utilización: 8 dividido entre 0.7 es aproximadamente 11, así que operamos con 11 — tres robots de reserva que absorben excepciones y cargan. Esos tres parecen desperdicio en papel. Durante una semana pico, nos salvaron tres veces.
Aquí viene lo contraintuitivo: lo más caro del acoplamiento no es el equipo — es el tiempo muerto cuando la línea y los robots se esperan entre sí. Un AMR de rodillos cuesta bien entrado en las seis cifras; una hora de él parado, nadie cotiza nunca la depreciación más el costo de oportunidad. Pero una hora de línea atascada, con docenas de personas en la línea de clasificación paradas esperando — finanzas hace ese cálculo y se le revuelve el estómago. Así que al dimensionar la flota, sobra un robot antes que falte uno. El que sobra es un seguro; el que falta es un incidente.
Cuando se atasca el acoplamiento conveyor: tres niveles de excepciones
Las excepciones de acoplamiento se reducen a tres niveles, y ahora las tratamos por nivel.
Nivel uno: cajas atascadas. Una caja se tuerce o se encaja en el traspaso de rodillos. Pasa unas veces al día, siempre. Nuestra solución: sensores fotoeléctricos al final de la línea, alarma automática si un atasco dura más de 15 segundos, y el patrullero más cercano camina y la endereza. Una regla: nunca dejar que el AMR "empuje" un atasco — un empujón deforma la caja, el clasificador aguas abajo no puede escanearla y empieza la reacción en cadena.
Nivel dos: robot caído. El AMR pierde red o localización y se queda congelado en su lugar. El despachador tiene que reasignar automáticamente sus tareas a otros robots mientras alguien empuja el muerto de vuelta a la zona de carga para reiniciarlo. Lo aprendimos por las malas: al principio nuestro despachador no tenía toma de tareas, un robot murió, tres que hacían cola detrás esperaron y el final de la línea se llenó en 10 minutos. Ahora un robot caído recibe atención humana en 2 minutos. Está en el SOP.
Nivel tres: excepciones en lote. Un lote de cajas sobredimensionadas, o datos de tarea malos del WMS, y el final de la línea se atasca repetidamente. No peleen — cambien directo a traspaso manual: abran la estación manual de respaldo junto al punto de acoplamiento y reenruten los AMR a otras líneas. Nuestro principio: siempre mantener una estación manual de respaldo junto a cada punto de acoplamiento. Mientras más automatizado te vuelves, más necesitas el respaldo manual. Suena contradictorio. Nos salvó dos veces durante el pico.
Un detalle más: el piso en el punto de acoplamiento. Los AMR frenan fuerte y giran en el mismo punto exacto todo el día, así que el piso se desgasta más rápido ahí que en ningún otro lado, y los marcadores de piso usados para la localización hay que revisarlos cada par de meses. No subestimen esto — nueve de cada diez veces, la localización perdida es solo un marcador desgastado.
Cuándo vale la pena el acoplamiento: tres condiciones
No toda línea merece acoplamiento AMR. Nuestra regla tiene tres condiciones, y si falta una, no lo hacemos:
Primera, volumen estable. En una línea donde el volumen diario oscila más del 30%, el takt nunca se alinea. Los AMR se pasan el día oscilando entre "esperando cajas" y "persiguiendo cajas". El traspaso manual es más flexible ahí.
Segunda, tamaños de caja uniformes. Si las dimensiones de las cajas varían demasiado, el mecanismo guía del acoplamiento de rodillos no puede ajustarse, suben las tasas de atasco y la mano de obra gastada despejando excepciones supera la mano de obra ahorrada. Estandaricen primero los tamaños de caja, luego hablen de acoplamiento.
Tercera, distancia suficientemente larga. Si el recorrido del AMR es demasiado corto — digamos 20 metros del final de la línea a la zona de clasificación — el robot pasa más tiempo girando y acoplándose que conduciendo, y los números no salen. Nuestra vara interna: solo consideramos el acoplamiento para recorridos de ida de más de 50 metros.
Y no inviertan el orden: primero fijen el takt, segundo elijan el equipo, al final modifiquen la línea. Nuestro error más caro fue comprar primero los AMR, descubrir después que la altura de la cinta no coincidía con los robots — y retrabajar la línea una segunda vez. El proveedor del equipo no les va a advertir eso voluntariamente. Ellos solo venden robots.
Un recordatorio para cerrar, compañeros operadores: el acoplamiento conveyor–AMR dejó de ser un problema de tecnología hace tiempo. Es un problema de operaciones — ¿alguien hizo el cálculo del takt, quién atiende las excepciones, cómo absorbes la volatilidad? Respondan esas tres antes de comprar, y importa diez veces más que qué proveedor elijan.
Por Chen Feng, gerente de operaciones de almacén
Traducido del inglés. En caso de discrepancia, prevalece la versión en inglés.