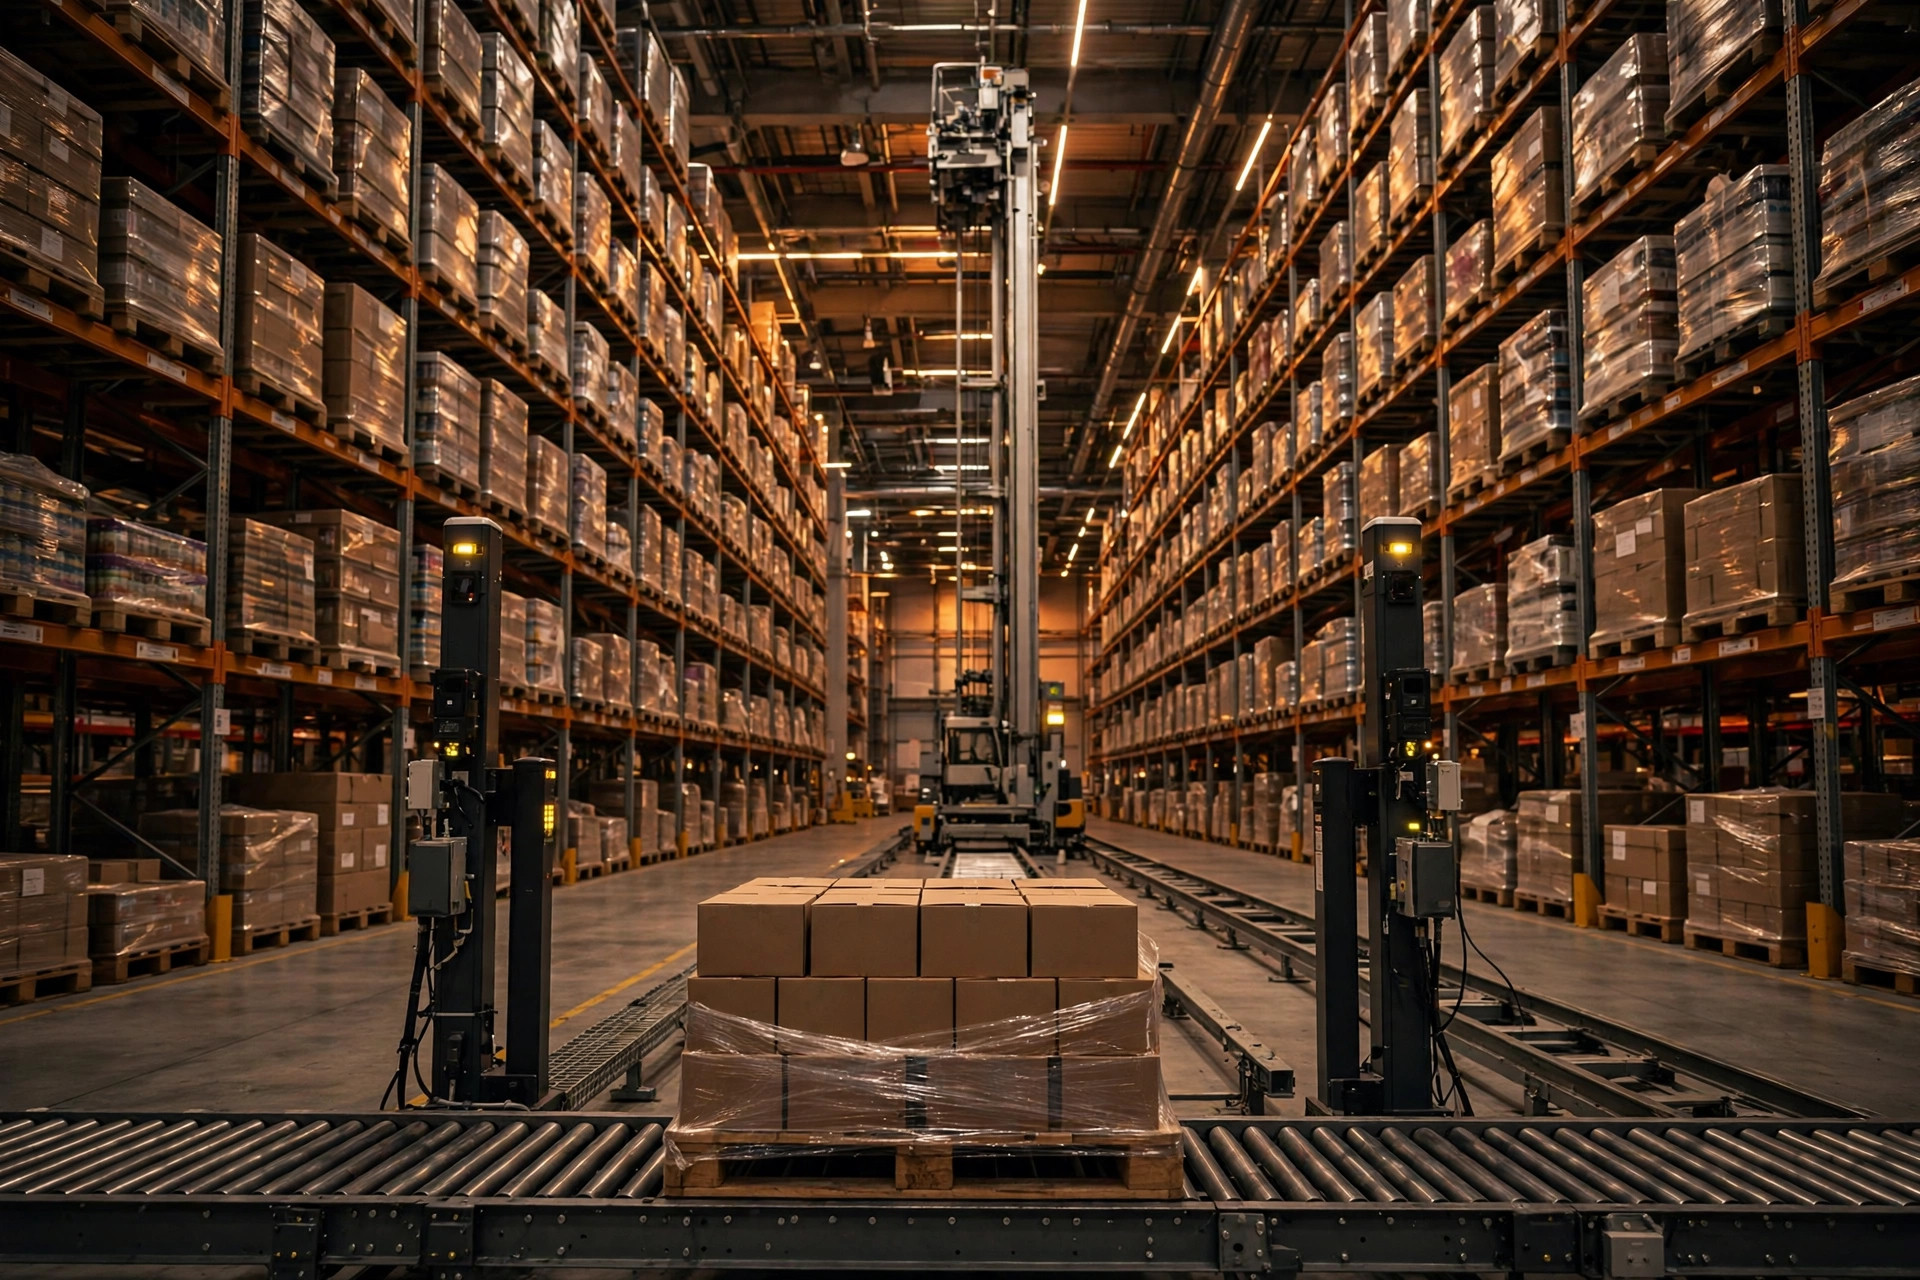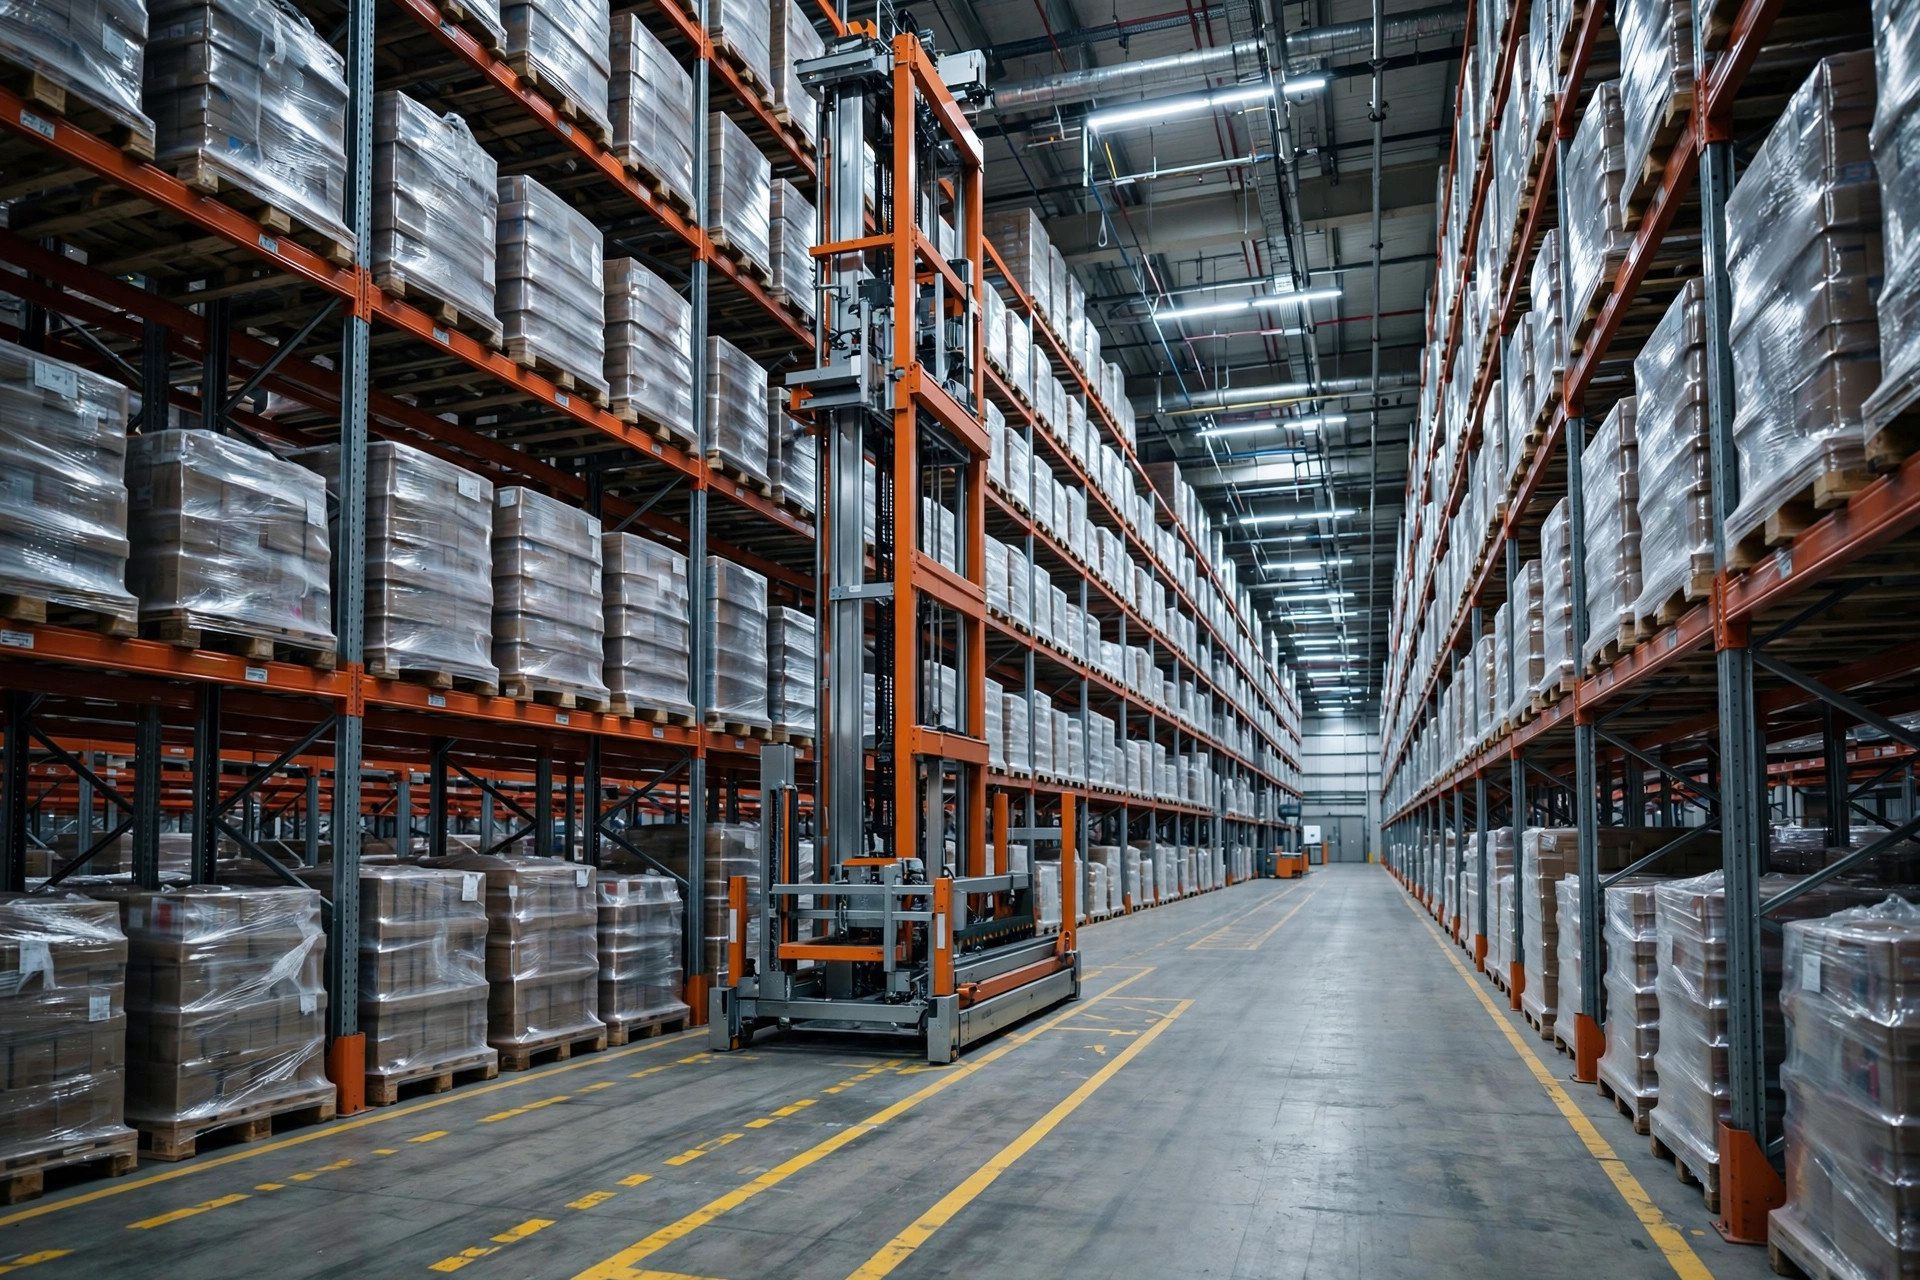
Mi veredicto desde el principio: cuando integras un sistema automatizado de almacenamiento y recuperación con AMRs — la clásica integración ASRS-AMR — el 90% de los problemas está en la costura entre ambos: dónde cambian de manos las tareas, quién se entera primero de la tarea y quién espera cuando los ritmos de takt no coinciden. Si fallas en esas tres, da igual lo rápidas que sean tus grúas o cuántos robots hayas comprado: el muelle de entrada se va a colapsar igual. Esto tiene dos caras. Una es física: dónde va el punto de entrega, qué tamaño tiene el buffer. La otra es informativa: quién manda a quién entre el WCS y el despachador de los AMR. Los errores físicos son baratos de corregir. Los errores de información te cuestan meses de retrabajo.
En pocas palabras, un ASRS y una flota de AMR tienen temperamentos opuestos. El ASRS es terco: las grúas corren por pasillos fijos con un takt de metrónomo, tantos pallets por minuto, ni uno más. Los AMR son espíritus libres: vagan, esquivan y hacen cola, pero su takt se desvía en cuanto aumenta el tráfico. Casar un metrónomo con un espíritu libre nunca fue cuestión de hacer que cada uno fuera rápido. Se trata de que ambos se encuentren en el mismo compás.
El pozo que viví: 40 metros en el muelle de entrada del ASRS
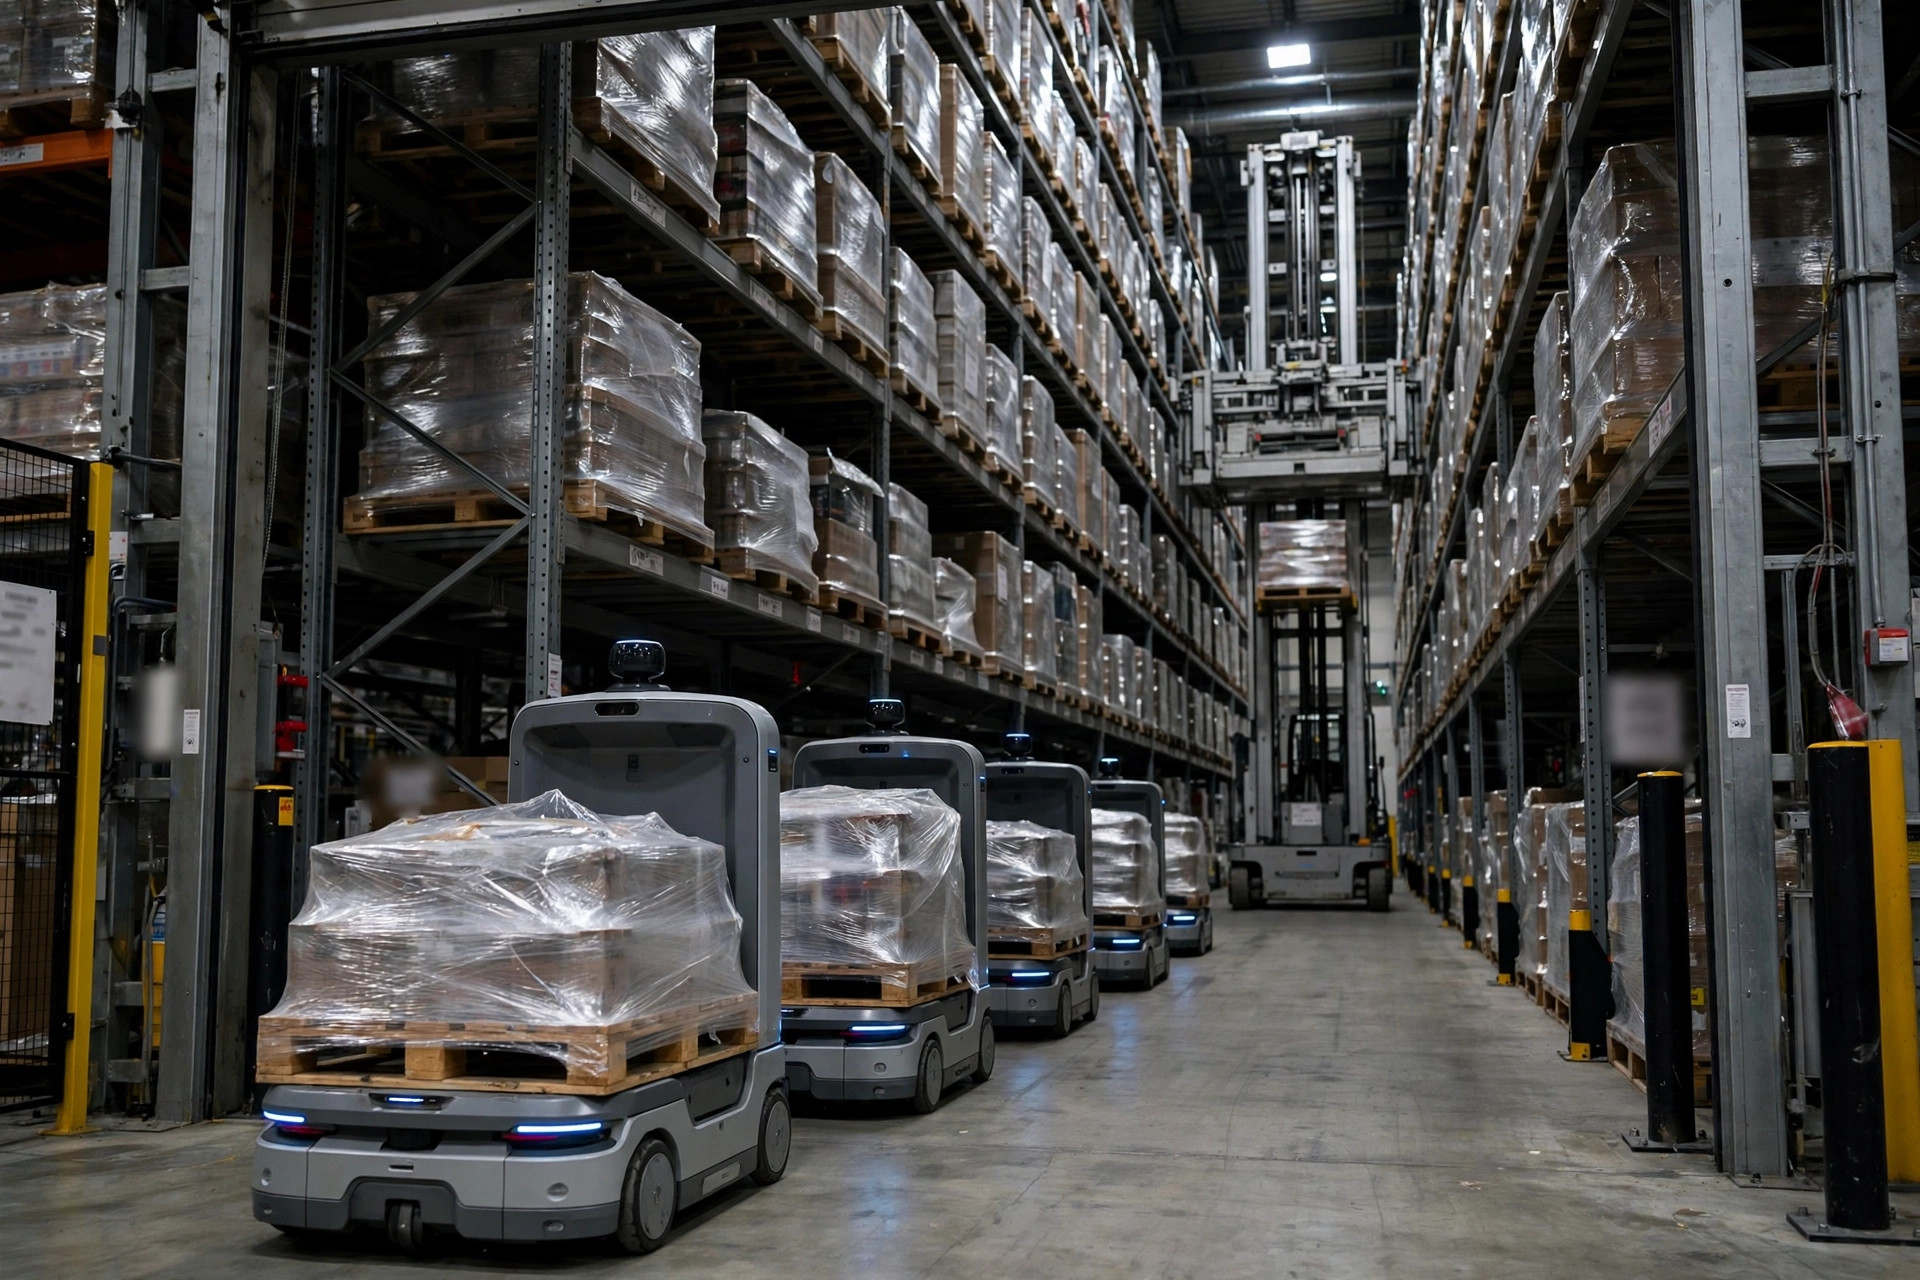
En noviembre de 2022, un almacén de autopartes en Suzhou: ASRS de grúas transelevadoras de cuatro pasillos, 12 AMR alimentando la entrada. Los números de aceptación se veían muy bien: 90 pallets por hora por grúa, AMR a 1.8 m/s sin carga. La primera semana de puesta en marcha, el muelle de entrada se atascó. Los AMR se apilaron en cola ante el transportador de entrada: hasta 8 robots esperando, el que más estuvo parado 11 minutos. ¿Y las grúas? Ociosas la mitad del tiempo, mirando un muelle vacío porque no había llegado ningún pallet.
El diseño de la entrega fue el culpable. Los AMR dejaban los pallets en el transportador de entrada, que solo amortiguaba 3 pallets; en cuanto se llenaba, cada AMR detrás se quedaba parado. Mientras tanto, el WCS despachaba las tareas de entrada con un retraso de 2–3 minutos: el AMR ya había llegado, pero el WCS aún no había ordenado a una grúa venir a recogerlo. Un cuello de botella físico en un extremo (buffer de 3 pallets), un retraso de información en el otro (tareas que llegan tarde), y la flota de 12 AMR entregaba apenas el 60% de su capacidad real.
El rescate llevó tres movimientos. Primero, ampliar el buffer de entrada de 3 a 8 pallets: un buffer no es desperdicio, es el traductor entre dos ritmos de takt distintos. Segundo, pre-dispatch: cuando un AMR está a 2 minutos del punto de entrega, el WCS asigna la tarea de entrada a una grúa por adelantado, para que la grúa espere al pallet en vez de asignarla después de que aterriza. Tercero, colas con reserva en el lado de los AMR: los robots que van al mismo muelle se secuencian por adelantado en lugar de que 8 de ellos se abalancen sobre un mismo punto. El tiempo de espera de los AMR bajó de 11 minutos a menos de 40 segundos, y la utilización de las grúas subió del 52% al 88%.
Vi demasiados proyectos gastar dinero en el lugar equivocado: añadir robots cuando los AMR se quedan cortos, acelerar las grúas cuando el ASRS va rezagado. El cuello de botella está en la costura, no en las máquinas.
Dos caras de la integración ASRS-AMR: entrega física e informativa
El lado físico cabe en una tabla: la lista de verificación de la entrega en la integración ASRS-AMR.
| Elemento | Punto de diseño | Error común | Lo que especificaría |
|---|---|---|---|
| Ubicación de entrega | Estaciones de entrega dedicadas en entrada/salida, fuera de la línea principal | AMR acoplándose directo al transportador principal | Estación dedicada + zona de buffer, desacoplada de la línea principal |
| Profundidad del buffer | Dimensionar según delta de takt × factor de variabilidad | 2–3 pallets "para la foto" | 6–10 pallets, cubriendo al menos 5 minutos de oscilación |
| Sincronización de takt | Planificar según el lado más lento | Planificar según el lado más rápido y decirle al lento que se apure | El lado lento marca el takt, el rápido mantiene un 15% de holgura |
| Manejo de excepciones | Una entrega fallida deriva automáticamente a una estación manual | El bloqueo espera a un ingeniero | Desvío automático a manual + alarma tras un timeout de 3 minutos |
| Aislamiento de seguridad | Separación rígida entre la zona AMR y las bocas de los pasillos de grúas | Una línea amarilla pintada | Protección física + cortinas de luz, AMR a 2 m de distancia |
El lado informativo es la división WCS vs. despachador de AMR, y la parte de la integración ASRS-AMR con más probabilidades de necesitar retrabajo. Mi regla en una frase: el WCS decide a dónde va la mercancía, el despachador de AMR decide cómo llega el vehículo: y ambos solo intercambian el estado de las tareas, nunca órdenes. El WCS emite "mover el pallet A del muelle 1 al punto B"; el despachador elige el robot, la ruta y la evasión por su cuenta. Las respuestas de estado necesitan cuatro estados, ni uno menos: aceptada, recogida, entregada, excepción. El patrón más letal es que ambos lados se crean el jefe: el WCS intentando dirigir la ruta de cada AMR mientras el despachador reprioriza tareas por su cuenta. Se pelean, y el piso se bloquea.
¿Y quién espera cuando los ritmos de takt no coinciden? Es una concesión, y la respuesta es: el activo barato espera al caro. Una grúa cuesta millones; un AMR cuesta una fracción: así que los AMR esperan. Una excepción: si la flota de AMR es el cuello de botella (digamos 6 robots alimentando 4 pasillos), invierte la regla y frena las grúas, porque una grúa de millones parada cuesta más que un robot en cola. Haz la cuenta: una hora de grúa parada — depreciación, energía, throughput perdido — compra unos 50 viajes extra de AMR. Identifica primero el cuello de botella y luego decide quién espera. Nunca lo decidas por instinto.
El segundo pozo: tareas fantasma en la salida
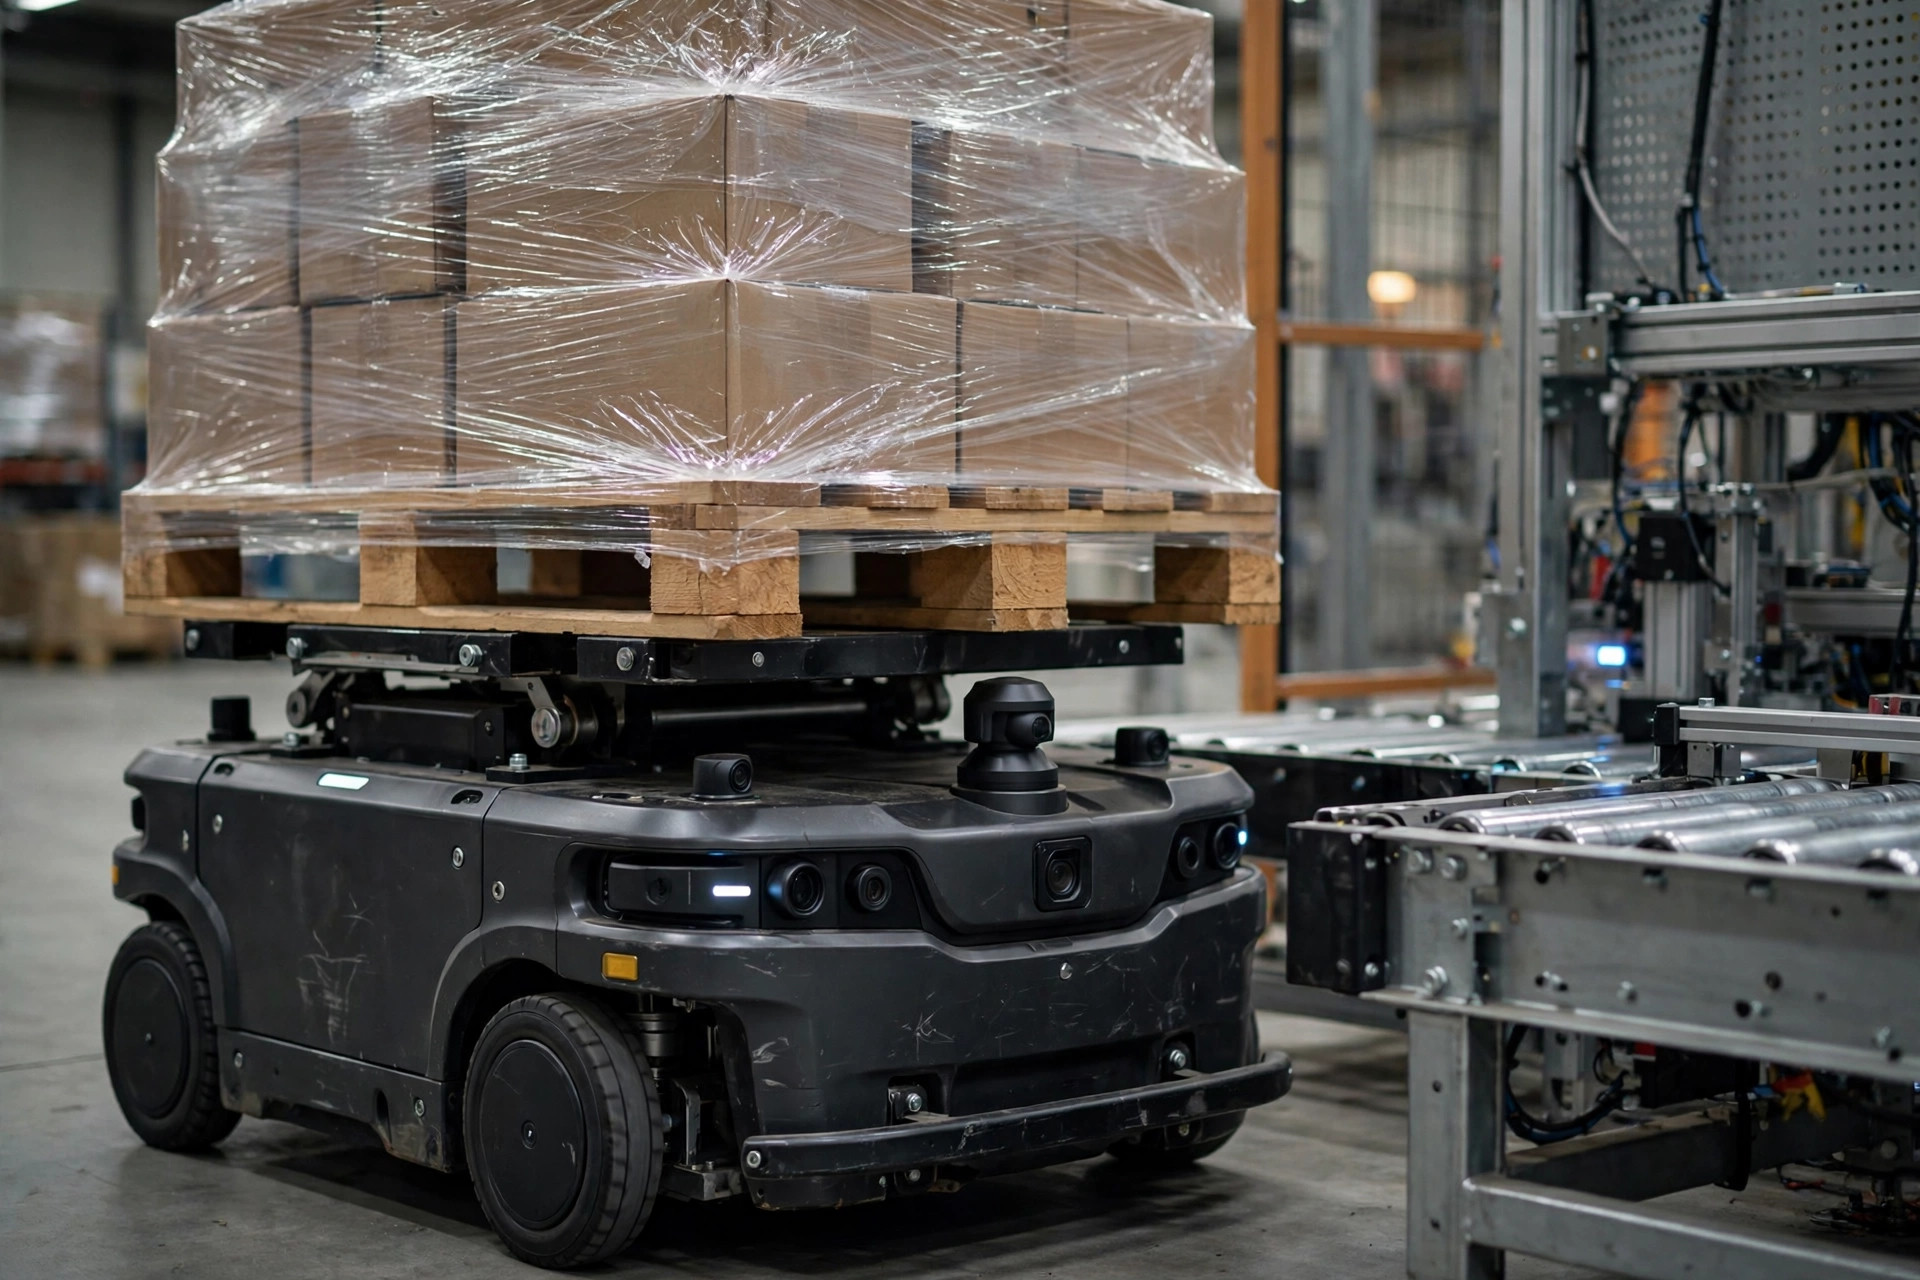
En marzo de 2024, un 3PL en el Medio Oeste de EE. UU.: ASRS de lanzaderas alimentando AMR para un sorteo put-to-wall. La salida fue más tramposa que la entrada. El WCS había despachado la recuperación, el AMR ya rodaba, y entonces atención al cliente canceló el pedido. La lanzadera entregó el pallet en el muelle de salida, llegó el AMR, y nadie quería la mercancía: una tarea fantasma. En hora pico, más de 40 pallets huérfanos al día se acumulaban, el buffer de salida se llenaba, y los movimientos legítimos de salida se atascaban detrás.
La misma causa raíz: la costura de la información. La cancelación llegó al WMS pero nunca se propagó al WCS ni al despachador de AMR. La solución: una verificación de validez de tarea entre el despachador y el WCS: 30 segundos antes de que un AMR recoja, confirma que la tarea sigue siendo válida; si no, cancela y devuelve el robot vacío a la zona de espera. La verificación cuesta una llamada API, decenas de milisegundos. Saltársela costaba 40 pallets huérfanos más media hora de limpieza al día. Tras la puesta en marcha, las tareas fantasma bajaron de más de 40 al día a menos de 3 (el resto se canceló dentro de la ventana de 30 segundos: pérdidas aceptables).
Una línea para cerrar
Esta es la verdad contraintuitiva de casar un ASRS con AMR: el cuello de botella nunca está en las ruedas ni en los rieles, sino en si la información llega antes o después. AMR en cola, grúas ociosas, tareas fantasma: todo eso es en realidad "alguien que necesitaba saber no sabía". Dibuja el flujo de información de la entrega antes de hablar de añadir robots, acelerar grúas o ampliar buffers. Si inviertes el orden, el dinero se esfuma.
Por Lao Mi, veterano de la cadena de suministro (20 años)
Traducido del inglés. En caso de discrepancia, prevalece la versión en inglés.