
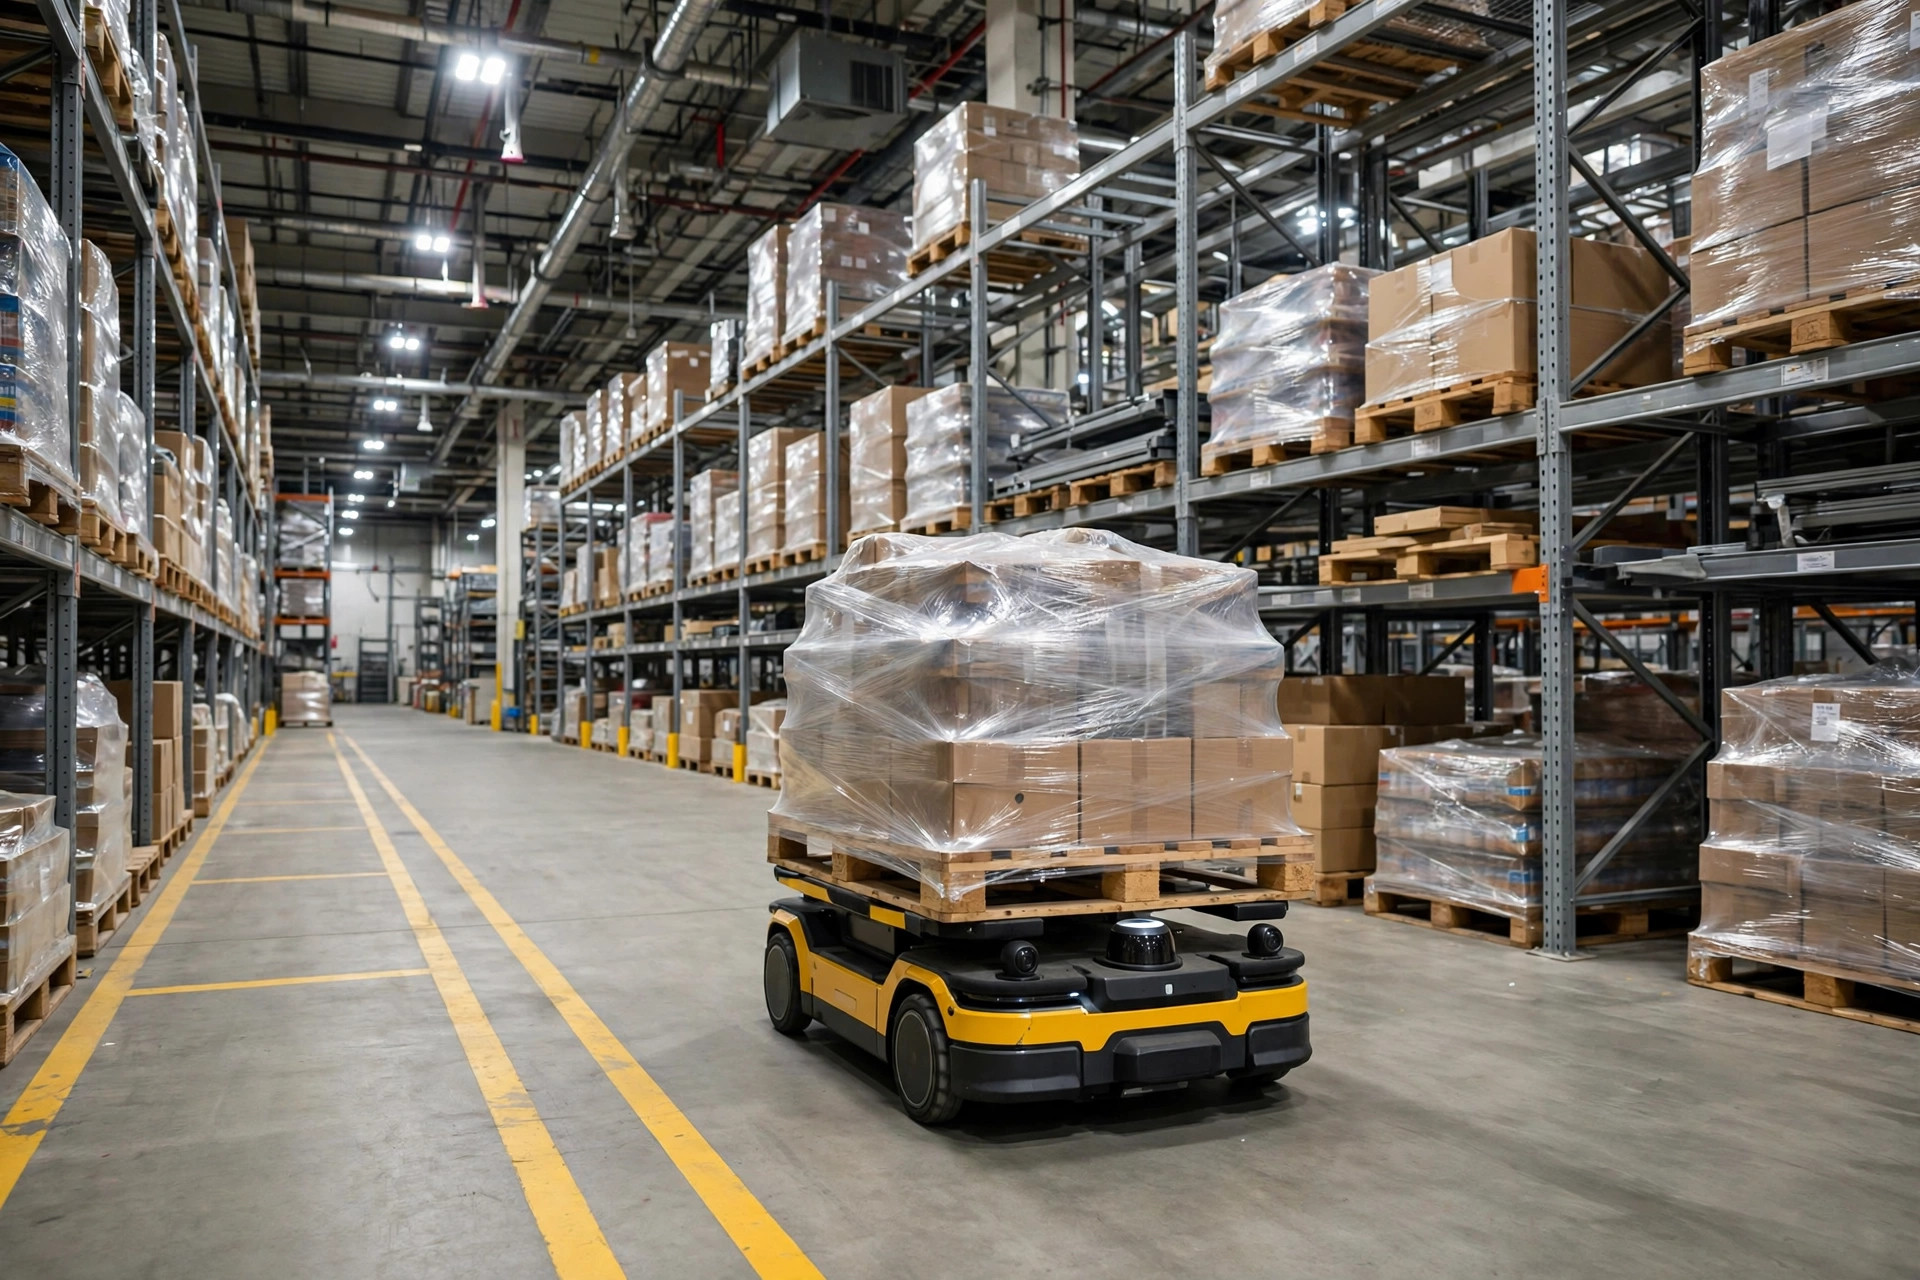
"Se detiene ante las personas". Esa es la frase con la que empieza todo vendedor de AMR, y la frase que permite a muchos propietarios dormir tranquilos después de firmar la orden de compra. He recorrido más de un par de almacenes donde una docena de robots circula por el pasillo principal mientras los preparadores de pedidos y los técnicos de control de calidad caminan por el mismo carril, y la dirección me dice que el sistema es lo bastante inteligente como para que nadie tenga que ceder el paso. Suena precioso. ¿Verdad?
Normalmente le hago una pregunta al supervisor de planta, y el ambiente cambia: ¿sabe a qué altura del suelo se encuentra el plano de barrido del LiDAR? Ocho de cada diez no saben responder. La mayoría de los escáneres 2D van montados a un pie o así del suelo, barriendo un único plano horizontal. Todo lo que esté por encima de ese plano, invisible. Todo lo que esté por debajo, también invisible. Las horquillas de una carretilla elevadora apoyadas en el suelo apenas miden unas pocas pulgadas de alto—si una entra por el lateral, el escáner solo ve aire vacío. Una caja que rodó hasta el pasillo, un trozo de film estirable caído, lo mismo: no están en la "línea de visión" del robot.
Esta es la parte que duele: el escáner nunca ve a una "persona". Ve un contorno reflectante. Un trabajador del turno de noche con una sudadera oscura con capucha, la mirada fija en el móvil, bajo una iluminación de pasillo a media luz, devuelve una señal débil. De la detección a la clasificación hasta la detención total, cada paso cuesta tiempo. Por muy rápido que reaccione la máquina, no puede ganar a la física: los sensores escanean por ciclos, y un robot cargado necesita distancia para frenar. No es un defecto de calidad. Es simplemente cómo funciona el mundo.
El año pasado vi cómo se desarrollaba un casi accidente en cámara en un centro de fulfillment a las afueras de Columbus, Ohio—cerca de 400.000 pies cuadrados, con alrededor de dos docenas de AMR trabajando de noche. Hacia las 2 de la madrugada, con la mitad de las luces del pasillo atenuadas para ahorrar energía, un empaquetador cruzó en diagonal el carril principal de los AMR, con la vista en el móvil. Un robot dobló la esquina del estante, redujo la velocidad, pero no se detuvo del todo—parándose a menos de un metro del hombre. A él le cayó un sudor frío. El robot se quedó quieto dos segundos, siguió adelante, y el registro del sistema anotó una línea: "evasión de obstáculo". Nadie herido. Ni siquiera se presentó un informe.
Le dije después al responsable del almacén: eso no es "el sistema funcionando de maravilla". Eso es un casi accidente. La misma maniobra, en una zona de recepción más concurrida al mediodía, o con un empleado veterano de reacción más lenta, y estaríamos teniendo una conversación muy distinta. La suerte es el consumible más caro de un almacén.
Lo que el escáner no ve es el verdadero peligro
Antes de dibujar una sola zona de seguridad, admita que el escáner tiene tres puntos ciegos incorporados. Primero, la altura: los obstáculos bajos son básicamente cara o cruz, como ya describí. Segundo, las esquinas: los estantes, las columnas y los palets apilados bloquean la línea de barrido, así que los robots y las personas "aparecen de repente" mutuamente en las intersecciones. Tercero, los materiales: la ropa oscura, el film estirable transparente y el acero inoxidable pulido devuelven una señal pobre, y el sistema los clasifica tarde.
Así que el enfoque profesional son dos anillos concéntricos alrededor del robot: una zona exterior de desaceleración—entra algo, el robot frena y enciende las luces—y una zona interior de detención—acérquese más y frena en seco. El tamaño de esos anillos no es una suposición; depende de la carga útil, la velocidad y las condiciones del suelo. Un robot a plena carga en una pendiente necesita una distancia de frenado mucho mayor que uno vacío sobre hormigón plano. Saque las cifras reales del manual de seguridad del fabricante del equipo—no del discurso del vendedor, y desde luego no de su propia cinta métrica. El manual, más lo que la OSHA exija en su centro, es la única autoridad.
Voy a decir en voz alta lo impopular: apostar toda la seguridad a la evasión de obstáculos por software es como usar las pastillas de freno como quitamiedos. Las pastillas se desgastan. El software clasifica mal. Los quitamiedos no.
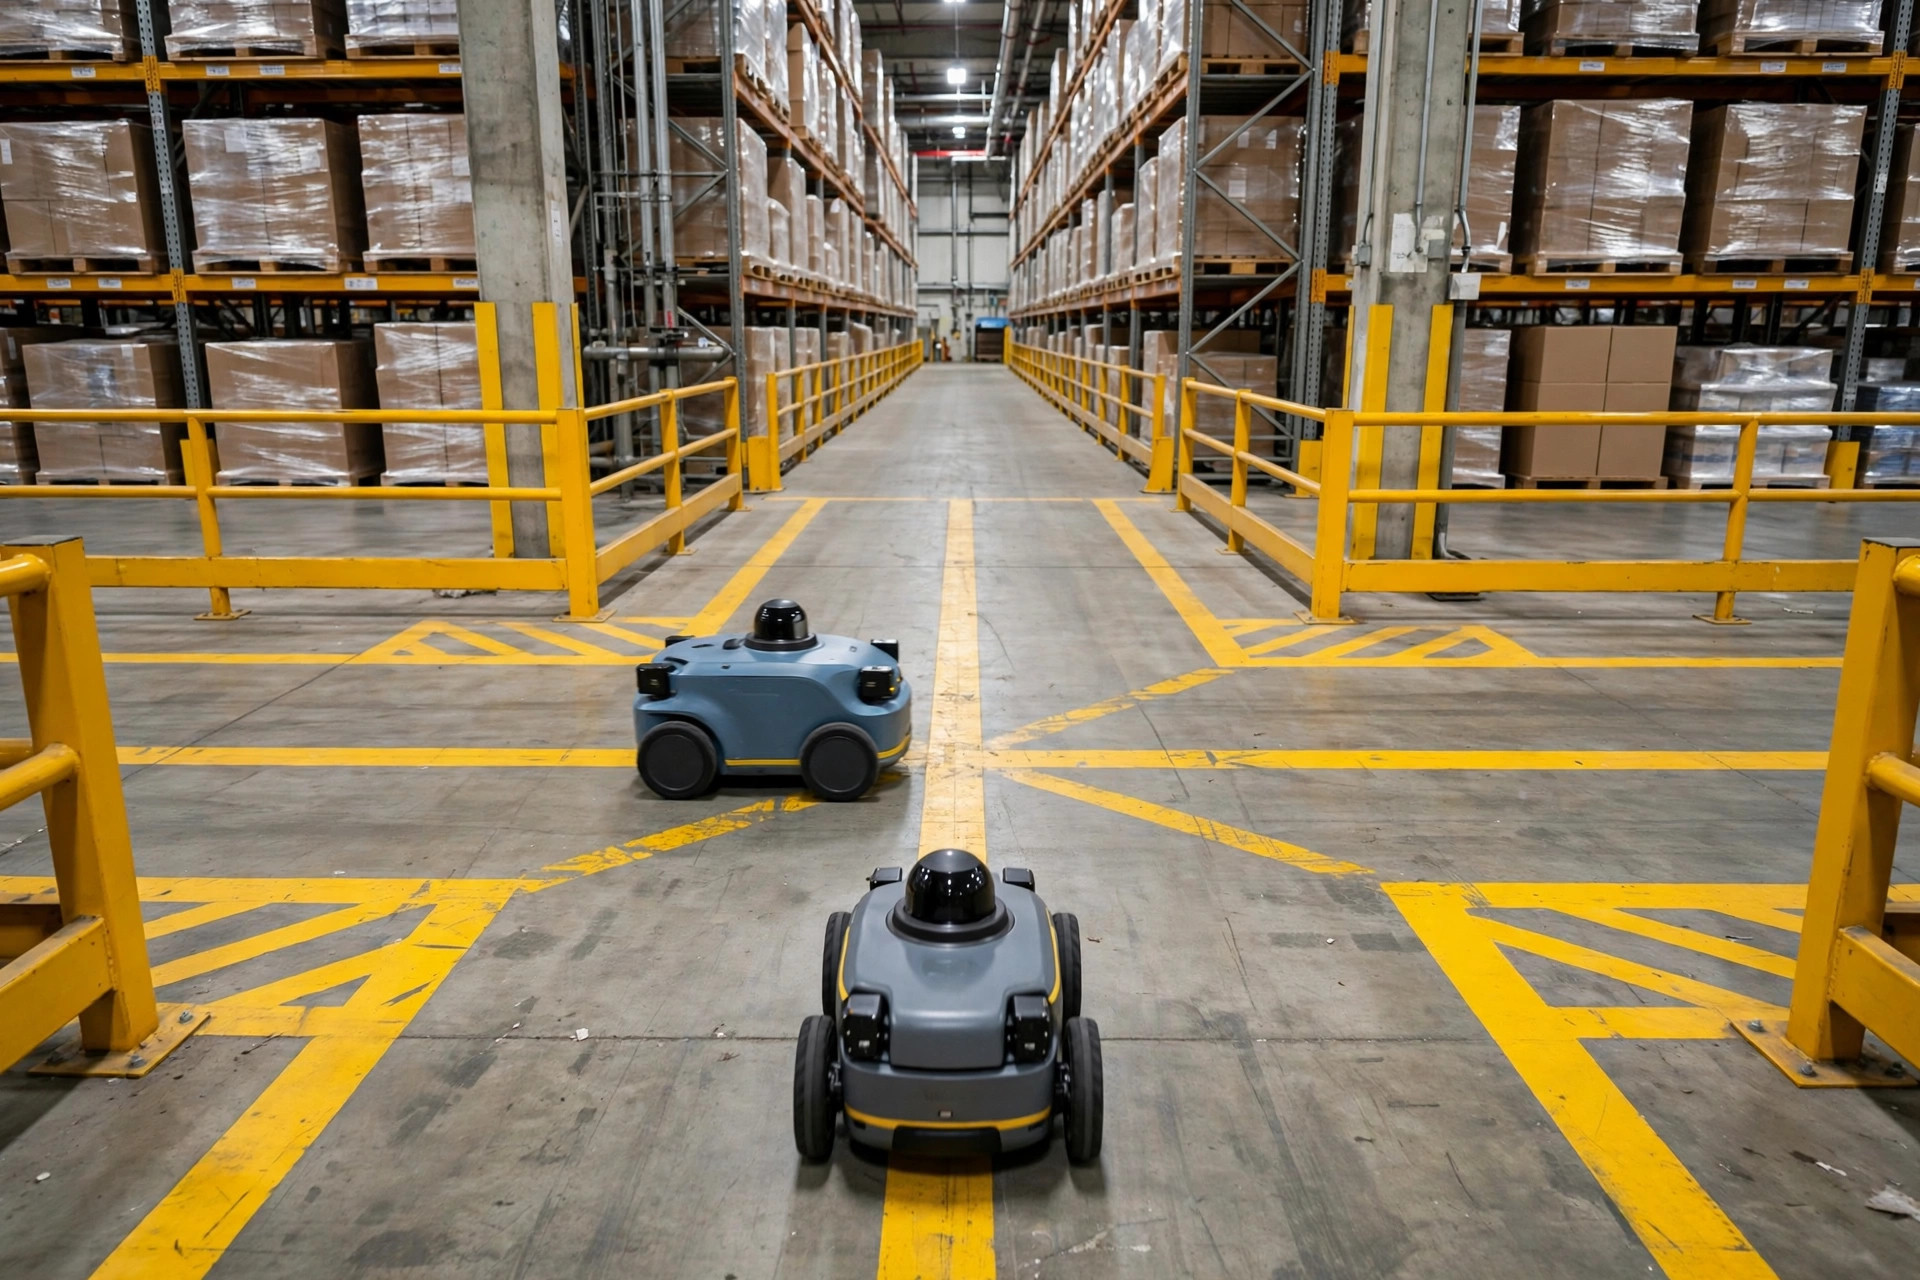
La pintura en el suelo gana al código en la nube
Las zonas peatonales y las rutas de los AMR siguen una regla: sepárelos donde pueda, y donde no, trate el cruce como una intersección—nunca como un espacio compartido. Los métodos son deliciosamente de baja tecnología, y por eso funcionan: marcas amarillas en el suelo para las zonas peatonales, barandillas de protección en los tramos críticos, pasos de cebra en las intersecciones y sentido único donde el diseño lo permita. Personas y máquinas tienen cada una su carril, así que ni siquiera tienen la oportunidad de encontrarse.
Las intersecciones es donde la cosa se pone seria, y tres cosas baratas se amortizan rápido: espejos convexos, señalización de desaceleración y alertas sonoras y visuales. El robot desacelera y parpadea antes del giro; el peatón lo ve venir desde lejos. Equipar un edificio de 200.000 pies cuadrados con todo esto sale por cinco cifras bajas o medias—calderilla comparado con el tiempo de inactividad, la investigación y la subida del seguro de un solo incidente.
He visto tres almacenes cuyos propietarios decían lo mismo: "el software es lo bastante inteligente, las barreras físicas son exageradas". Más tarde, uno de sus responsables de EHS me contó en privado que cuando la aseguradora vino a la auditoría, la primera pregunta del auditor al entrar fue: ¿cómo están separadas físicamente las zonas peatonales de las rutas de los robots? Si no sabe responder a esa, ya sabe cómo va a ir la negociación de la prima. Hasta la gente que cobra los cheques lo entendió antes que nosotros: el código mantiene honestas a las personas honestas; las barandillas mantienen vivo a todo el mundo.
Los tres puntos peligrosos nunca están en los tramos rectos
En un pasillo recto, con personas y robots acercándose de frente, el escáner lo ve todo—ese es el lugar más seguro del edificio. Los incidentes ocurren en los puntos de transferencia, donde los flujos de trabajo humanos y robóticos se cruzan en el mismo punto. Los he reducido a tres, y cada uno merece diez minutos de su tiempo de pie en planta observando.
Primero: la zona de preparación de recepción. Personas descargando a mano, palets aterrizando en el suelo, carretillas entrando y saliendo, AMR serpenteando entre todo tirando de mercancía. Humanos y robots compiten por los mismos metros cuadrados. Es la zona más caótica y la más fácil de descartar—porque "es solo temporal".
Segundo: las intersecciones del pasillo principal, especialmente las esquinas de los estantes. Los peatones cruzan la ruta de los AMR donde los estantes bloquean por completo la línea de visión, así que ambos lados "aparecen de repente". Trátelas como intersecciones de verdad: espejos, señalización, desaceleración. Las tres, sin excepciones.
Tercero: las zonas de carga y mantenimiento. Los técnicos caminan entre robots para cambiar piezas y limpiar sensores mientras las unidades están en "espera"—a una orden de ponerse en marcha. Mantener un robot sin bloqueo y etiquetado es como limpiar un arma cargada.
La puesta en marcha y la operación diaria necesitan guiones distintos. Durante la puesta en marcha, las rutas cambian a diario y los parámetros se ajustan constantemente—mantenga a alguien en planta observando, imponga velocidades reducidas, incluso cierre carriles temporalmente. Tres días lentos valen más que una mala tarde. En la operación diaria, las rutas fijas generan complacencia. "No ha pasado nada en seis meses" es la primera frase de cada informe de incidente. Lo que funciona entonces son dos disciplinas: recorrer la planta para comprobar que las zonas de seguridad no han sido colonizadas por palets y cubos de basura, y sacar los eventos de "parada de emergencia" de los registros del sistema. Cuando las paradas de emergencia empiezan a aumentar, el sistema le está enviando una carta de advertencia por adelantado.
Aquí tiene una lista de comprobación para la dirección. Péguela en la pared de la oficina y revísela trimestralmente:
- ¿Están las zonas peatonales y las rutas de los AMR físicamente separadas? ¿Se gestionan los cruces como intersecciones?
- ¿Se han vuelto a verificar los parámetros de las zonas de desaceleración y detención del LiDAR con las cargas útiles y velocidades actuales—usando el manual de seguridad del fabricante, no la palabra del vendedor?
- ¿Cada uno de los tres puntos de transferencia de alto riesgo (preparación de recepción, intersecciones del pasillo principal, carga y mantenimiento) tiene un responsable, y están libres de obstáculos?
- ¿Los turnos de noche y los días festivos han recibido su propia revisión de riesgos de iluminación y personal?
- ¿Alguien está leyendo realmente el registro de paradas de emergencia, y la tendencia está empeorando?
- ¿La formación de los nuevos empleados incluye una lección sobre los puntos ciegos de los robots?
Al final del día, el problema nunca fue "¿el AMR se detiene ante las personas". Es "¿el AMR puede ver a todas las personas, todo el tiempo". No puede. Admita lo que la máquina no puede ver y cubra esos huecos con barandillas, pintura y reglas. Veinte años en plantas de almacén me enseñaron el orden: primero la separación física, segundo la evasión inteligente. Invierta el orden y pagará la matrícula tarde o temprano—la única pregunta es si se la paga a la aseguradora o a la suerte.
Traducido del inglés. En caso de discrepancia, prevalece la versión en inglés.


