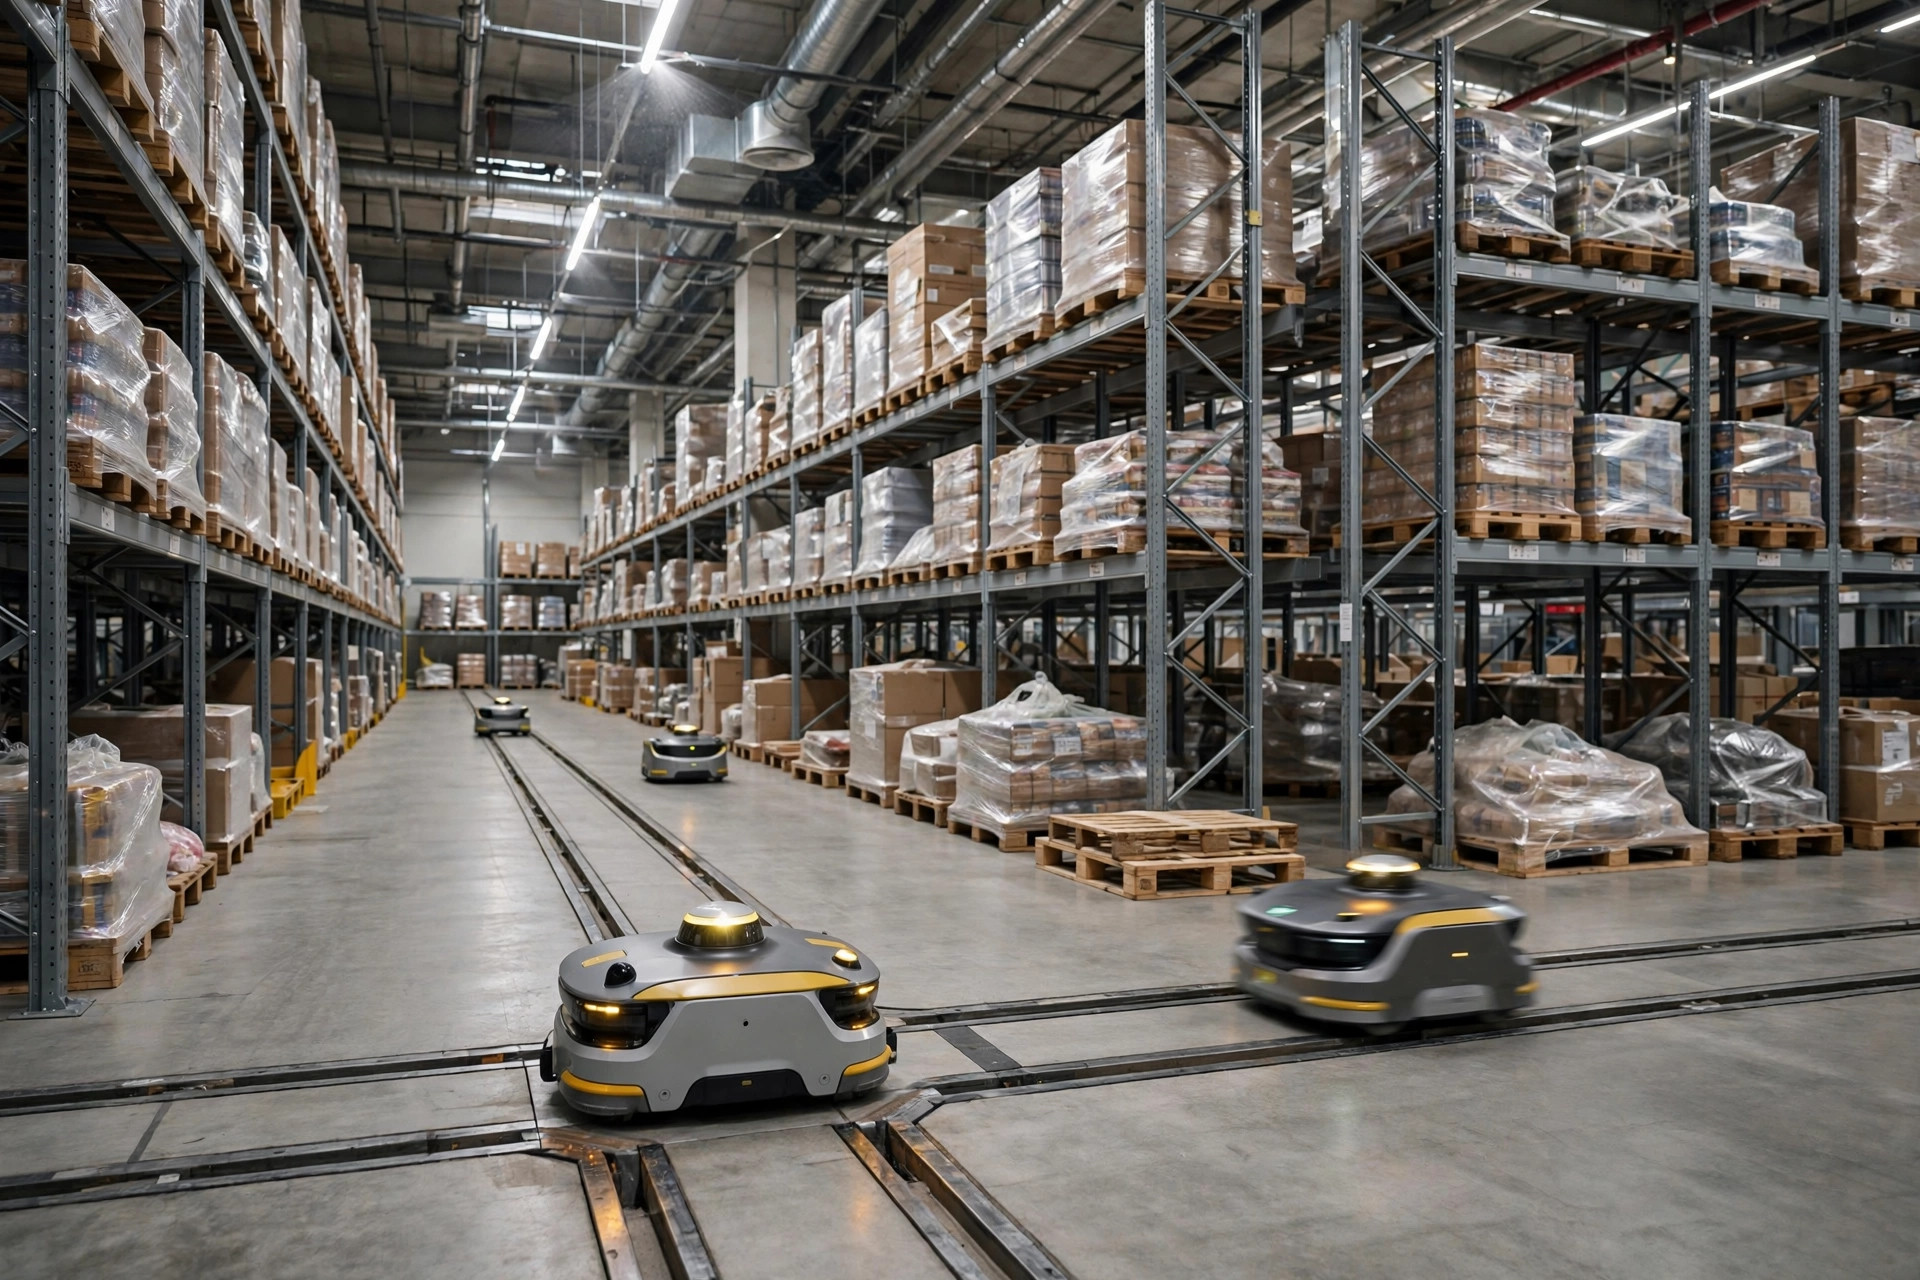
El otoño pasado entré en un almacén 3PL en Ontario, California. Un par de cientos de miles de pies cuadrados, una flota nueva de AMR haciendo traslados de palets. El jefe de proyecto estaba orgulloso… hasta que tres robots se quedaron congelados en la zona de muelles aquella tarde. «Localization lost» en todas las pantallas. Los robots se quedaron ahí girando en el sitio mientras las carretillas tocaban el claxon a su alrededor. Se volvió hacia mí y dijo: «Funcionaba perfecto en su sala de demos. ¿Qué ha pasado?»
Me agaché y miré el suelo. Eso me contó la mayor parte de la historia. La zona de muelles tenía hormigón pulido: tan brillante que podías ver tu reflejo. Los escáneres láser odian eso. Los reflejos alimentan al robot con paredes que no existen. Luego miré alrededor del muelle: las pilas de palets cambiaban todos los días. Un día un muro de mercancía, al día siguiente suelo despejado. Los robots navegaban comparando contornos con un mapa, y el mapa nunca coincidía. Dos modos de fallo apilados uno sobre otro. Ningún algoritmo iba a salvar esa implantación.
De eso trata este artículo. Cuando eliges AMR, la tecnología de navegación decide si tu puesta en marcha es aburrida o un incendio diario. Hay tres opciones principales: basada en LiDAR, basada en visión y navegación por características naturales. Los comerciales hablarán de cifras de precisión y algoritmos sofisticados. Casi nadie te dirá a qué le teme realmente cada una.
A qué le teme en secreto cada tipo de navegación
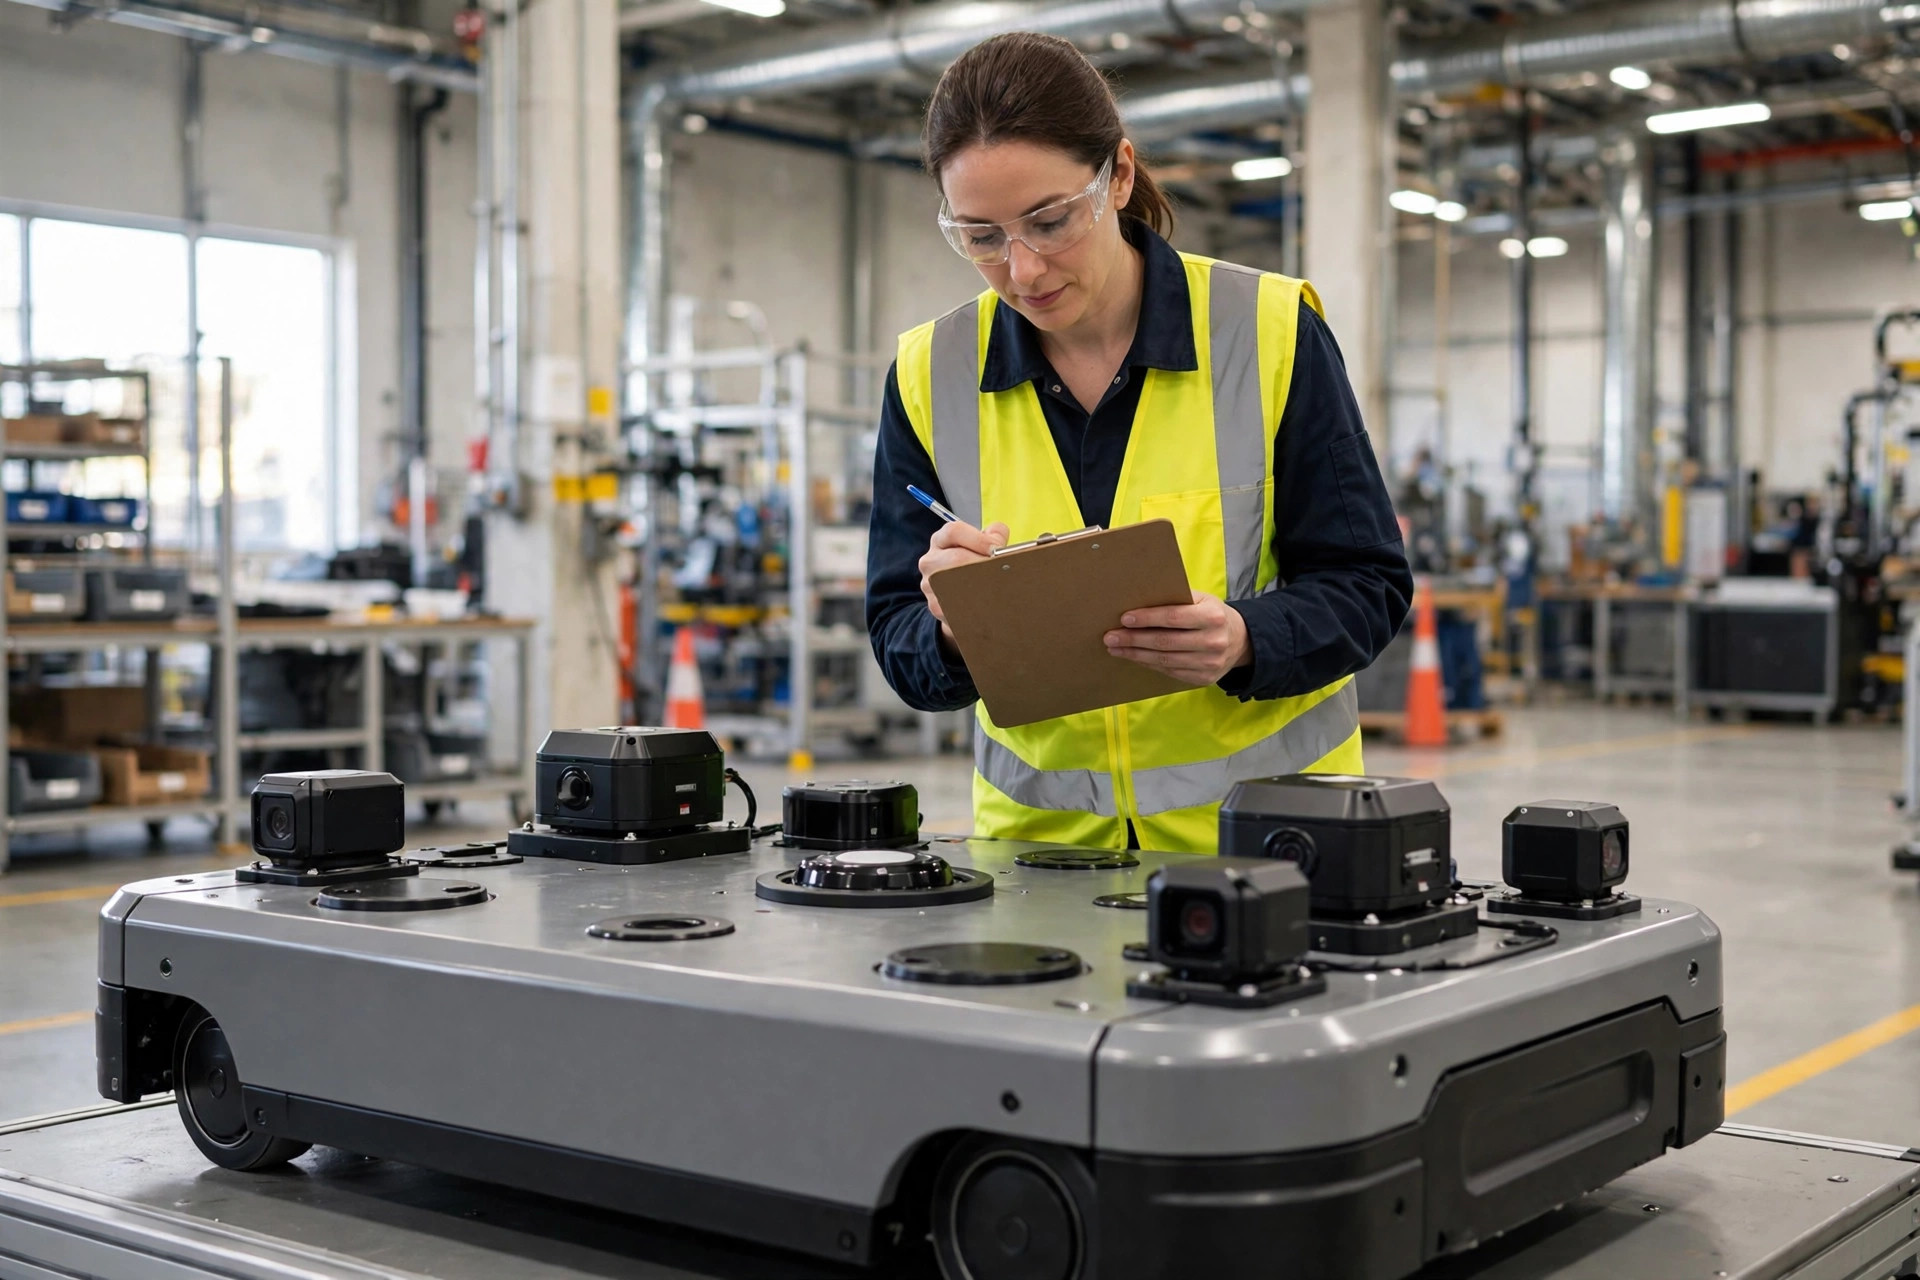
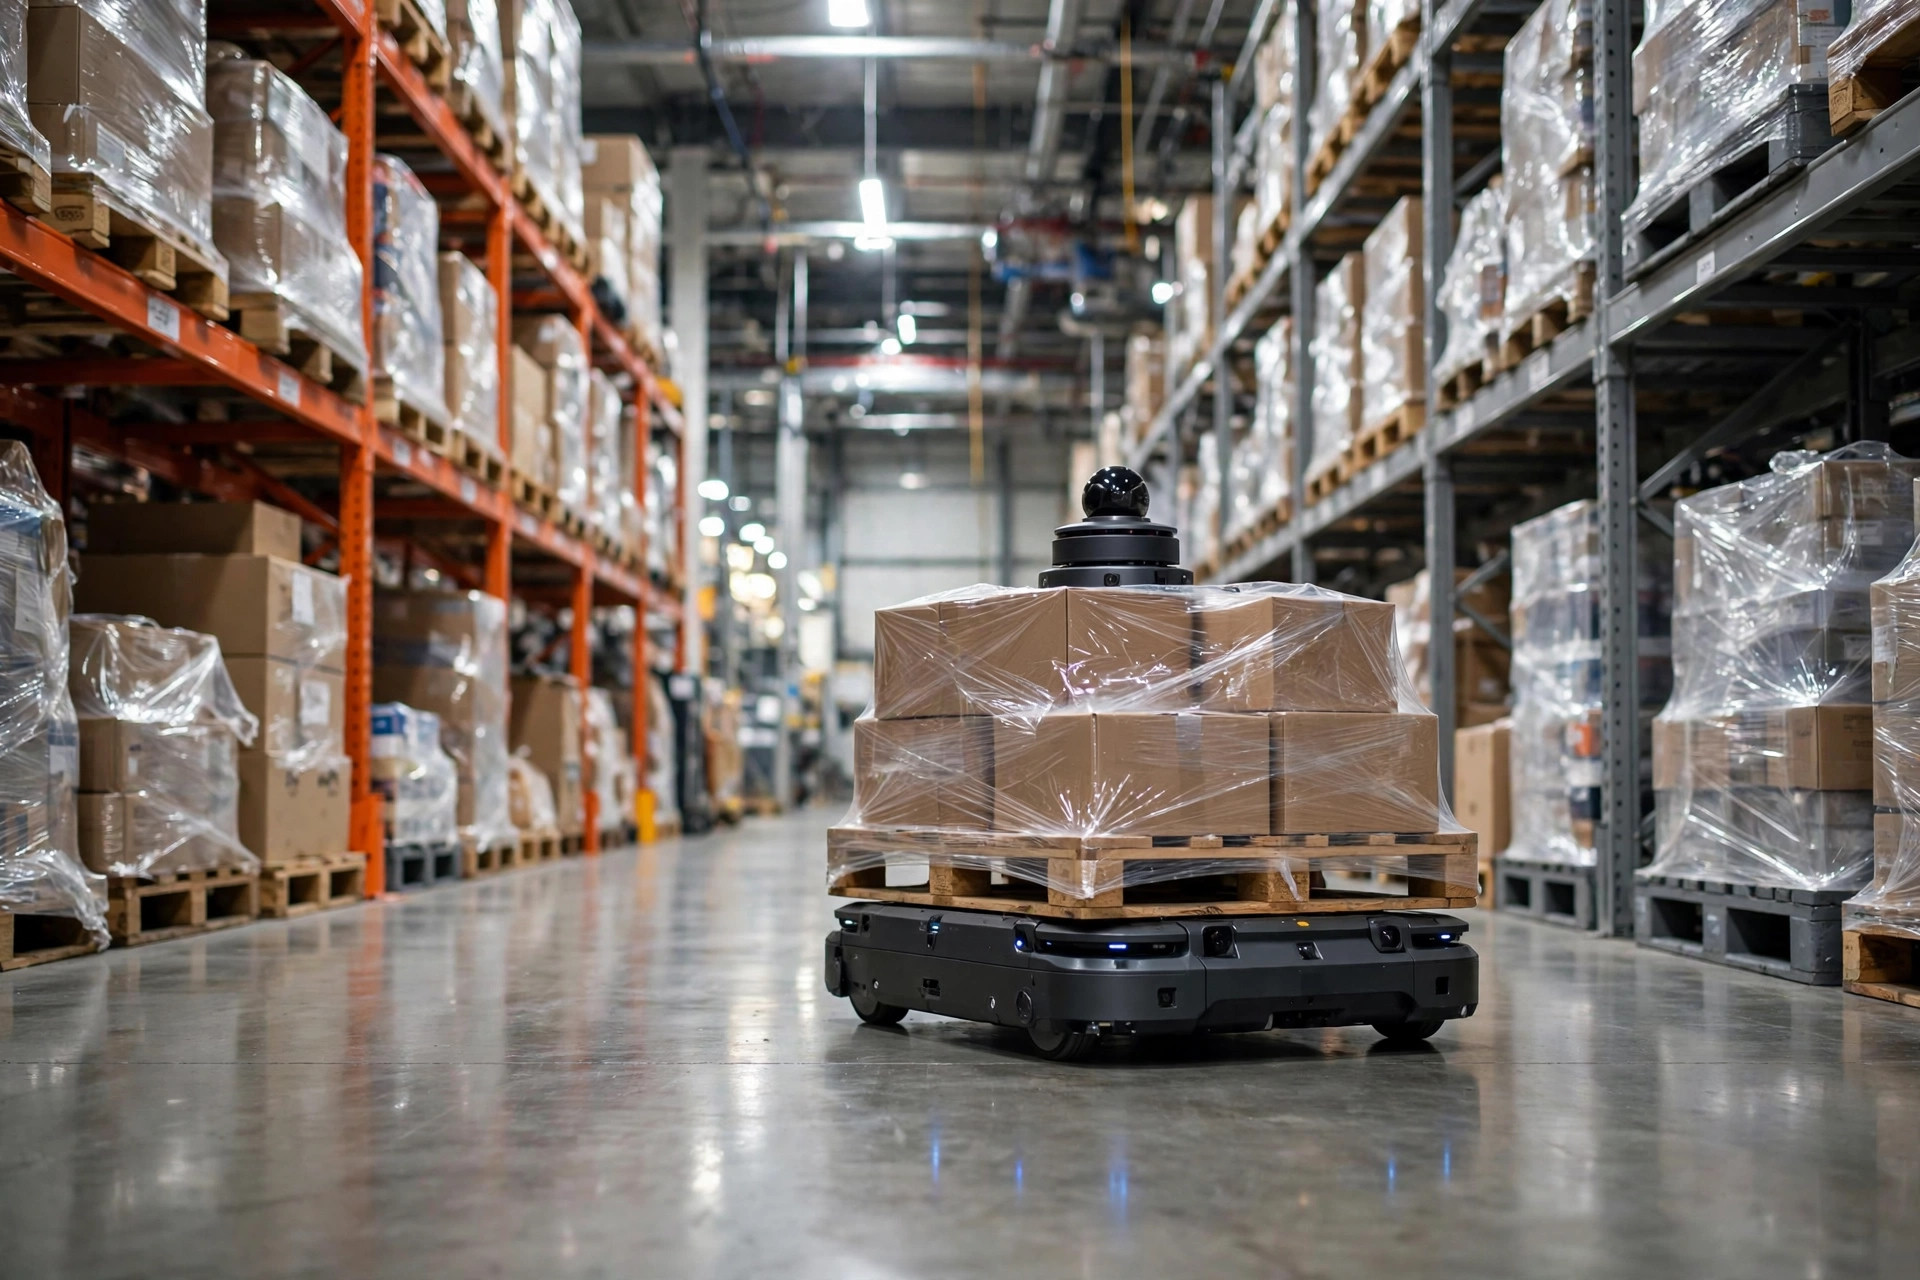
La navegación LiDAR es la que lleva el disco giratorio del sensor en la parte superior. El concepto es simple: el láser barre el entorno, construye un mapa de paredes, columnas y frontales de estantería, y se localiza comparando lo que ve con ese mapa. Su verdadera fortaleza es que la luz le da igual. Turno de día, turno de noche, luces encendidas, luces apagadas: conduce igual. Por eso muchas operaciones 24/7 la eligen por defecto.
Pero tiene dos talones de Aquiles. El primero son los suelos reflectantes. Hormigón pulido, agua estancada, placas de muelle de acero inoxidable: el láser rebota y el robot «ve» paredes fantasma. Ralentizaciones leves en el mejor caso, giros equivocados en el peor. Una vez vi un almacén alimentario donde el suelo se lava a diario; los robots LiDAR se portaban bien por la mañana y empezaban a alucinar cada tarde cuando el suelo se humedecía. Terminaron geocercando medio edificio, lo que significó que la mitad de la inversión murió antes de nacer. La segunda debilidad son los grandes espacios abiertos. En una zona de preparación amplia y abierta sin nada que escanear en decenas de metros, la localización se desvía. Puedes añadir marcas artificiales, pero entonces ya has perdido todo el atractivo de un AMR flexible.
La navegación basada en visión usa cámaras y puntos de interés en lugar de láser. Su gran atractivo es el coste: las cámaras son mucho más baratas que las unidades LiDAR, y como extra las mismas cámaras pueden identificar palets y leer el estado de la carga. Es una puerta de entrada popular para operaciones más pequeñas que cuidan su presupuesto.
A lo que le teme es a que la luz haga cosas inesperadas. Una puerta de muelle que se abre, el sol de la tarde entrando en ángulo por un lucernario, alguien que apaga las luces para el cambio de turno: los puntos de interés que la cámara memorizó de repente se ven diferentes y el robot queda efectivamente ciego. También hay una trampa más sutil: pasillos largos de estanterías idénticas. Diez pasillos que se ven todos iguales confunden al comparador, y el robot se convence de que está en un sitio donde no está. La mercancía termina en el pasillo equivocado. La reposición estacional lo empeora: una oleada de entradas cambia el paisaje de puntos de interés de la noche a la mañana. Así que la primera pregunta para cualquier implantación basada en visión es la estabilidad de la luz. Mapea cada lucernario y cada puerta de muelle antes de firmar nada.
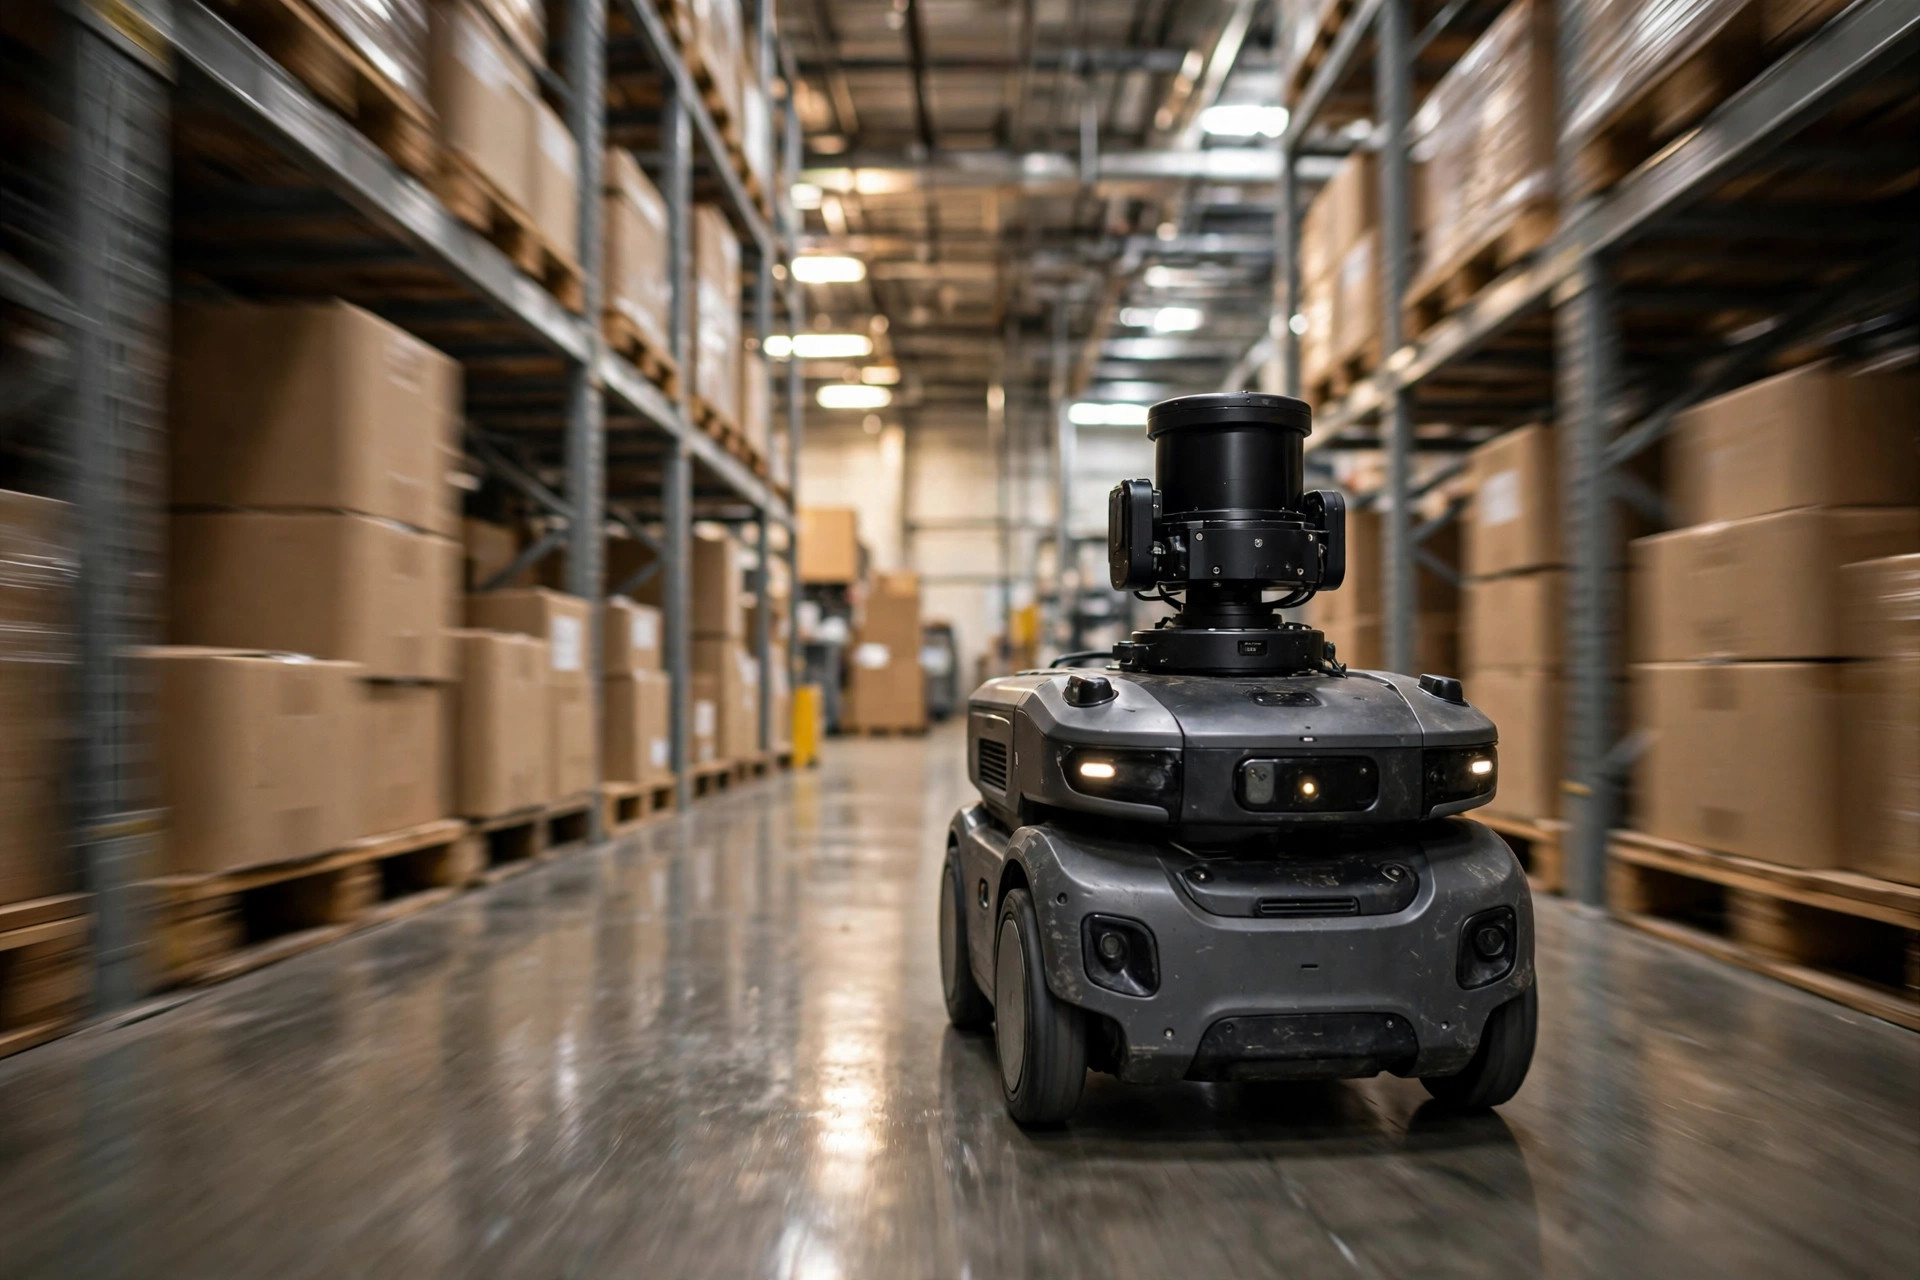
Luego está la navegación por características naturales. Sin reflectores en las paredes, sin cinta magnética en el suelo: simplemente usa el propio edificio (paredes, columnas, montantes de estantería). La implantación es rápida, cero modificaciones en el suelo, y a los proyectos de retrofit les encanta porque «sin obra necesaria» suena genial en una propuesta.
Su debilidad es el cambio. Almacenes estacionales, zonas de preparación de cross-dock, zonas de muelle: cualquier sitio donde los palets se mueven a diario. Las referencias que memorizó desaparecen de la noche a la mañana. El sitio de Ontario con el que empecé sufrió exactamente esto, apilado sobre el problema del suelo reflectante. Otro clásico: el almacenamiento temporal de temporada punta bloquea las paredes y columnas que el robot usaba como referencias, y toda la flota se pierde el primer día. Antes de elegir la navegación por características naturales, hazte una pregunta: ¿cuántas veces al año cambia mi layout? Si la respuesta es más de un par, exige al proveedor que ponga el proceso de actualización del mapa en el contrato (con qué frecuencia, automático o visita de un técnico), no una promesa verbal.
Fíjate en el patrón: ningún tipo de navegación gana en todas partes. El LiDAR teme los reflejos y el vacío, la visión teme los cambios de luz y la monotonía, la navegación natural teme el cambio. Elegir es emparejar tu edificio con esas tres listas de miedos, no comparar decimales de precisión en una ficha técnica.
Recorre tu edificio con esta lista de verificación antes de firmar
El mayor error de selección que veo es decidir en una sala de reuniones a partir de una presentación. Esta es mi recomendación concreta: antes de firmar, imprime esta lista y recorre tu propio edificio (zona de muelles, zonas de preparación, pasillos principales). Anota las respuestas.
Primero, agáchate y mira el suelo. Pulido, frecuentemente mojado, mucho tráfico de carretillas: ponle un interrogante al LiDAR de inmediato. Cuando el comercial diga «nuestro algoritmo filtra los reflejos», pídele que lo demuestre en tu suelo, en tu muelle, en una tarde húmeda. Los datos de la sala de demos no cuentan.
Segundo, mira la luz. Lucernarios, grandes puertas de muelle, sol directo de la tarde: la navegación basada en visión debe probarse exactamente en esas condiciones. Una prueba a las 10 a.m. y una prueba a las 3 p.m. pueden ser dos robots completamente distintos.
Tercero, comprueba lo estable que es tu estantería. Reubicaciones estacionales, apilado temporal en el suelo, grandes zonas de cross-dock: ten cuidado con la navegación por características naturales. Pregunta directamente al proveedor: ¿qué tan rápido se actualiza el mapa después de que cambia el entorno, y ocurre automáticamente? Que conste por escrito.
Cuarto, observa los obstáculos en movimiento. El tráfico denso de carretillas y las zonas mixtas con peatones estresan los tres tipos de navegación. Aquí la pregunta no es la precisión de localización, es la pila de seguridad: cobertura del láser de seguridad, cómo el robot frena ante personas, y si el sistema ha sido evaluado frente a normas de seguridad de robots móviles como ANSI/RIA R15.08 e ISO 3691-4. El navegador más preciso del mundo no vale nada si no puede compartir el espacio con humanos de forma segura.
Quinto, insiste en que el proveedor mapee tu edificio real. Una sala de demos no prueba nada: suelos nuevos, estanterías preparadas, iluminación perfecta. La prueba real es tu muelle, tu zona de preparación, tu sol de las 3 p.m. Esa frase vale dinero de verdad. Recuérdala.
La mayoría de los fracasos de AMR que he visto no eran robots malos. Eran malas parejas: el sistema de navegación nunca encajó con el edificio, y nadie lo comprobó antes de que saliera la orden de compra. Mañana por la mañana, toma esta lista y recorre tu suelo. Responde tres preguntas: ¿tu suelo refleja?, ¿tu estantería se mueve?, ¿tu luz cambia? Luego ve a hablar con los proveedores. Si aciertas la pareja, todo lo que viene después es manejable. Si fallas, estarás en la zona de muelles dirigiendo el tráfico de tus propios robots, como ese jefe de proyecto de Ontario sigue haciendo.
Traducido del inglés. En caso de discrepancia, prevalece la versión en inglés.