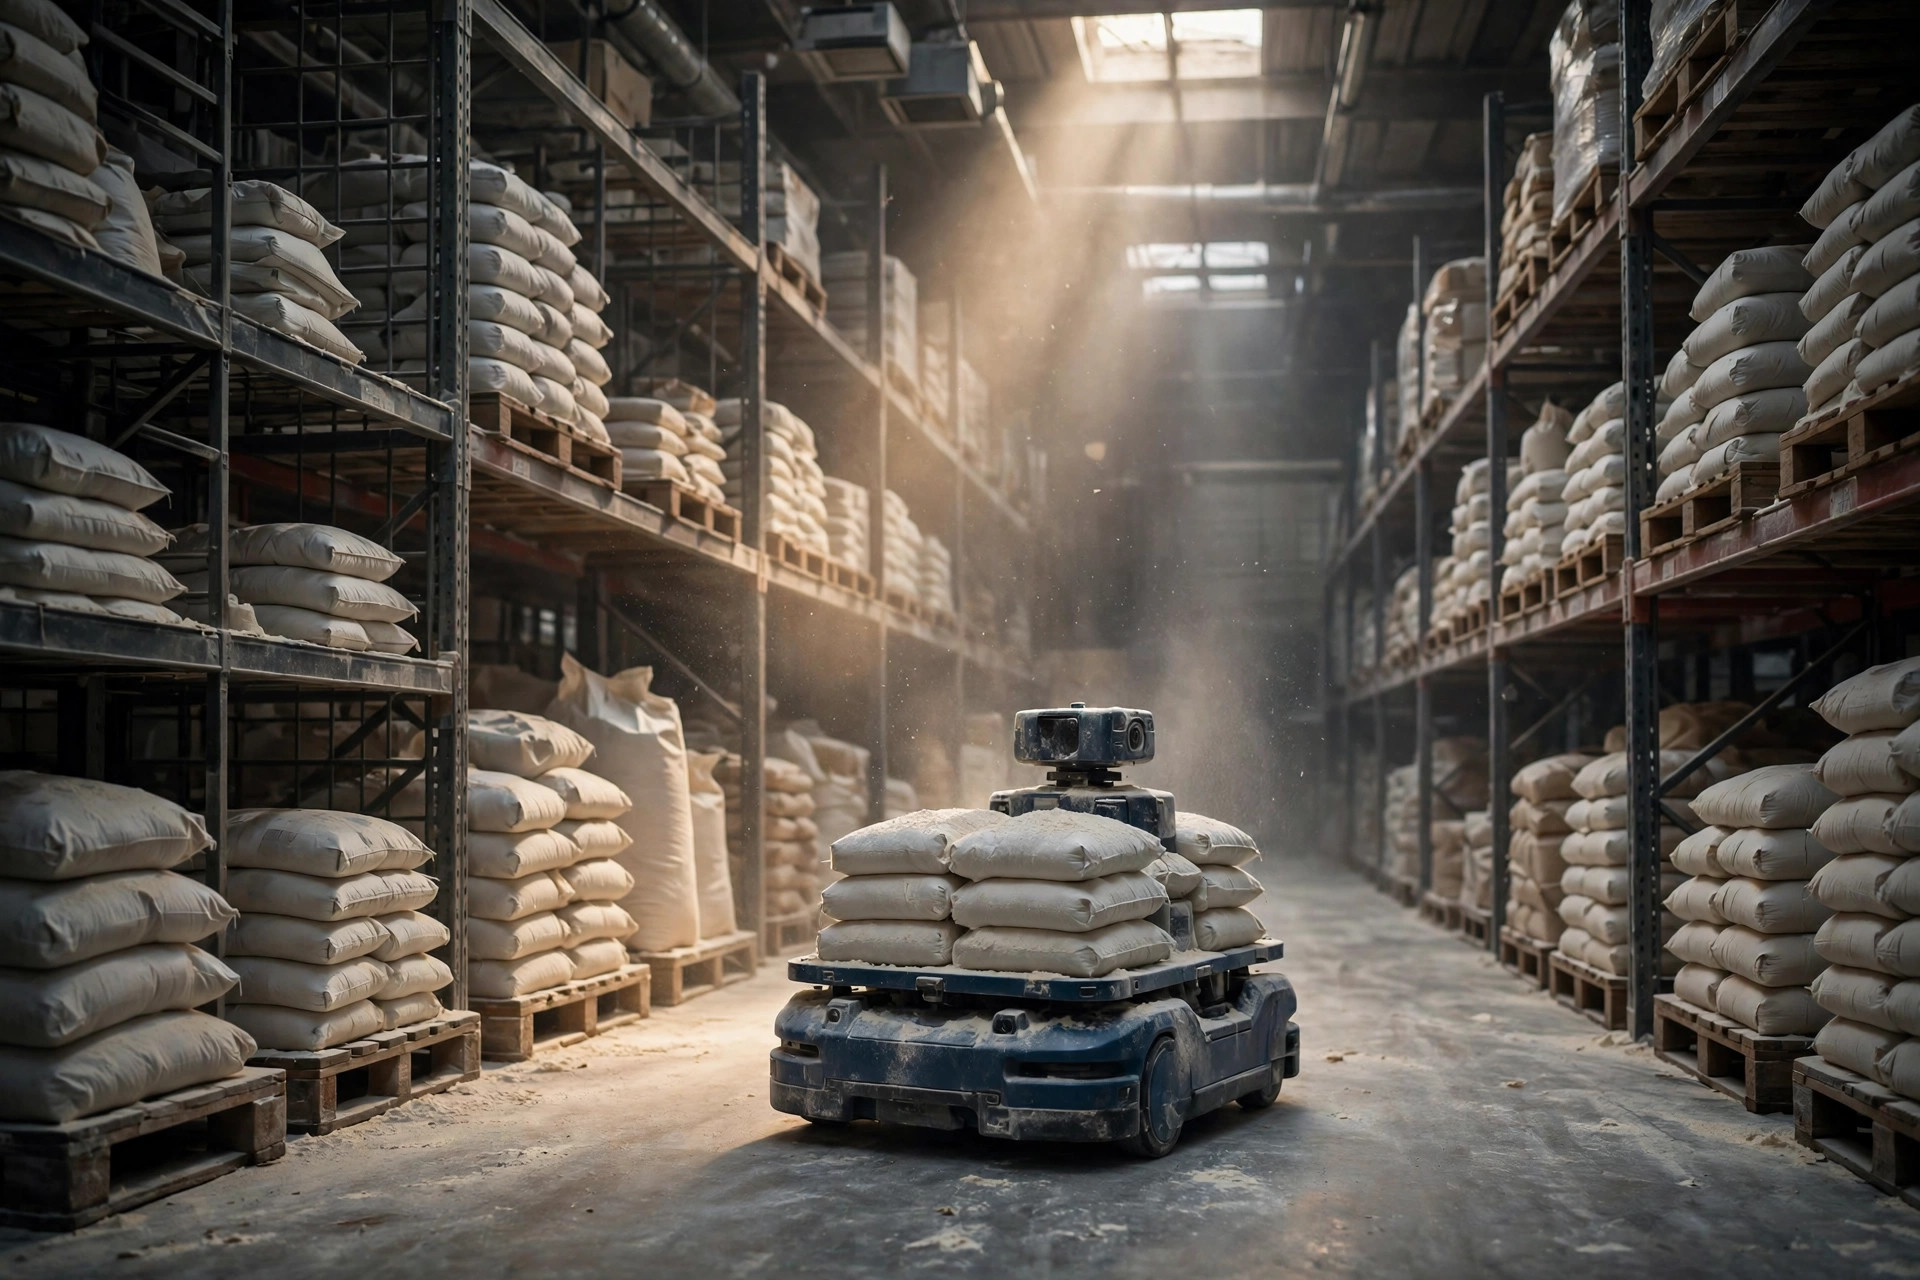
El noviembre pasado, justo antes de la temporada alta, mi radio me despertó a las 3 a.m.
"Jefe, la unidad 3 se volvió a parar. Dice que hay un obstáculo adelante, pero no hay nada, solo una nube de polvo de harina."
La unidad 3 era uno de nuestros AMRs en el almacén de harina terminada, que transportaba bolsas de harina de 25 kilos desde la paletizadora hasta la zona de espera, más de cien viajes al día. Si alguna vez trabajaste en un almacén de harina, sabes que el aire siempre lleva una fina niebla blanca: se ve flotando en los rayos de luz. El robot se había detenido justo a sotavento de la paletizadora, donde el polvo está más concentrado. Solo en ese turno nocturno, se detuvo de emergencia 7 veces, y cada una significó que alguien caminara hasta allá para reiniciarlo. Mi jefe de turno de noche estaba furioso.
Te lo digo sin rodeos: antes de que llegaran los AMRs, la propuesta del proveedor sonaba como un sueño: precisión de navegación dentro de los 2 centímetros, detección de obstáculos en 360 grados, cero puntos ciegos. Había una línea de letra pequeña en el contrato que ninguno leímos con atención: "Entorno operativo: pisos interiores limpios y secos". ¿Limpios y secos? ¿En un almacén de harina? Cuando volvimos a reclamar, dijeron que esto era "uso fuera del entorno acordado". Los equipos los atenderían, claro, pero las detenciones falsas no contaban como fallas. Esa pérdida nos la comimos nosotros.
Esto es lo que nadie te cuenta sobre los AMRs en almacenes con polvo: el problema nunca es si el robot puede cargar el peso. Es si sus ojos pueden ver a través del polvo. Un LiDAR dispara un rayo láser y mide cuánto tarda el reflejo en volver. La harina flota en el aire, el rayo choca con una partícula de polvo y rebota directo de vuelta, y el robot concluye que hay una pared a 30 centímetros: detención de emergencia, alarma y a esperar que un humano venga a rescatarlo. La industria los llama "retornos aéreos": el polvo es el disparador más común en almacenes, por delante de la niebla y el vapor.
El problema más traicionero es el segundo tipo: el polvo se asienta sobre la ventana del LiDAR y forma una película. No deja ciego al robot de golpe, lo ciega poco a poco. Al principio nuestra precisión de navegación se desvió de 2 centímetros a 5, y no le dimos importancia. Dos semanas después los robots empezaron a "dudar" en los cruces, zigzagueando en curvas en S. Al mes, uno perdió su posición por completo y se quedó girando, tratando de encontrar el norte. Supusimos que era un error de software. El proveedor pasó un día diagnosticando en remoto y luego nos dijo que limpiáramos la ventana del LiDAR. Una pasada con un paño salió blanca de polvo de harina, y el robot condujo perfecto. Ese día aprendí la verdadera lección: en un almacén con polvo, el objetivo de mantenimiento número uno en un AMR no son las ruedas ni la batería. Son los ojos.
Así lo fuimos resolviendo, paso a paso, para que no tengas que pagar la misma matrícula.
El paso uno fue el más primitivo: limpiar. Nuestra hoja de mantenimiento decía "limpiar la ventana del LiDAR semanalmente". En un almacén de harina, eso es un chiste. Lo cambiamos a una vez por turno: el equipo de noche limpia la ventana con un paño seco sin pelusa al entregar el turno, dos minutos, listo. Ese solo cambio redujo las detenciones falsas de 7 u 8 al día a 3 o 4. Sinceramente, esos dos minutos son los dos minutos con mayor retorno de todo el edificio.
El paso dos fue el ajuste de software. El ingeniero del proveedor abrió dos parámetros en remoto: el filtrado multieco: cuando el láser recibe varios reflejos, toma el más lejano como el obstáculo real y descarta los cercanos como ruido de polvo, y subió el umbral de confianza para obstáculos cercanos, ya que los reflejos del polvo vuelven débiles. Después del ajuste, las detenciones falsas bajaron otra vez, a 1 o 2 al día. Pero si afinas el filtrado con demasiada agresividad, tiene un costo: una vez, filtró una tarima vacía en el piso. El robot la embistió de frente y se quedó con una rueda atascada media hora. La fuerza del filtrado contra la sensibilidad de detección es un equilibrio, y en las zonas con más polvo conviene dejar espacio al criterio humano: no pongas los parámetros al máximo.
El paso tres es donde casi la arruinamos. Alguien sugirió sellar el LiDAR en una cubierta antipolvo totalmente cerrada: problema resuelto para siempre, ¿no? El ingeniero del proveedor movió la cabeza: ¿y el calor? Los motores de tracción y el controlador ya funcionan calientes; si los sellas, en un día de verano de 35 grados los motores se sobrecalientan y reducen potencia. De hecho pedimos prestada una unidad de demostración anunciada como totalmente sellada IP65 para probarla. La protección contra el polvo era real, pero después de 4 horas de funcionamiento continuo, el cuerpo estaba lo bastante caliente como para freír un huevo, y al tercer día ya lanzaba alarmas de sobretemperatura del motor. La conclusión va contra el instinto de la mayoría:
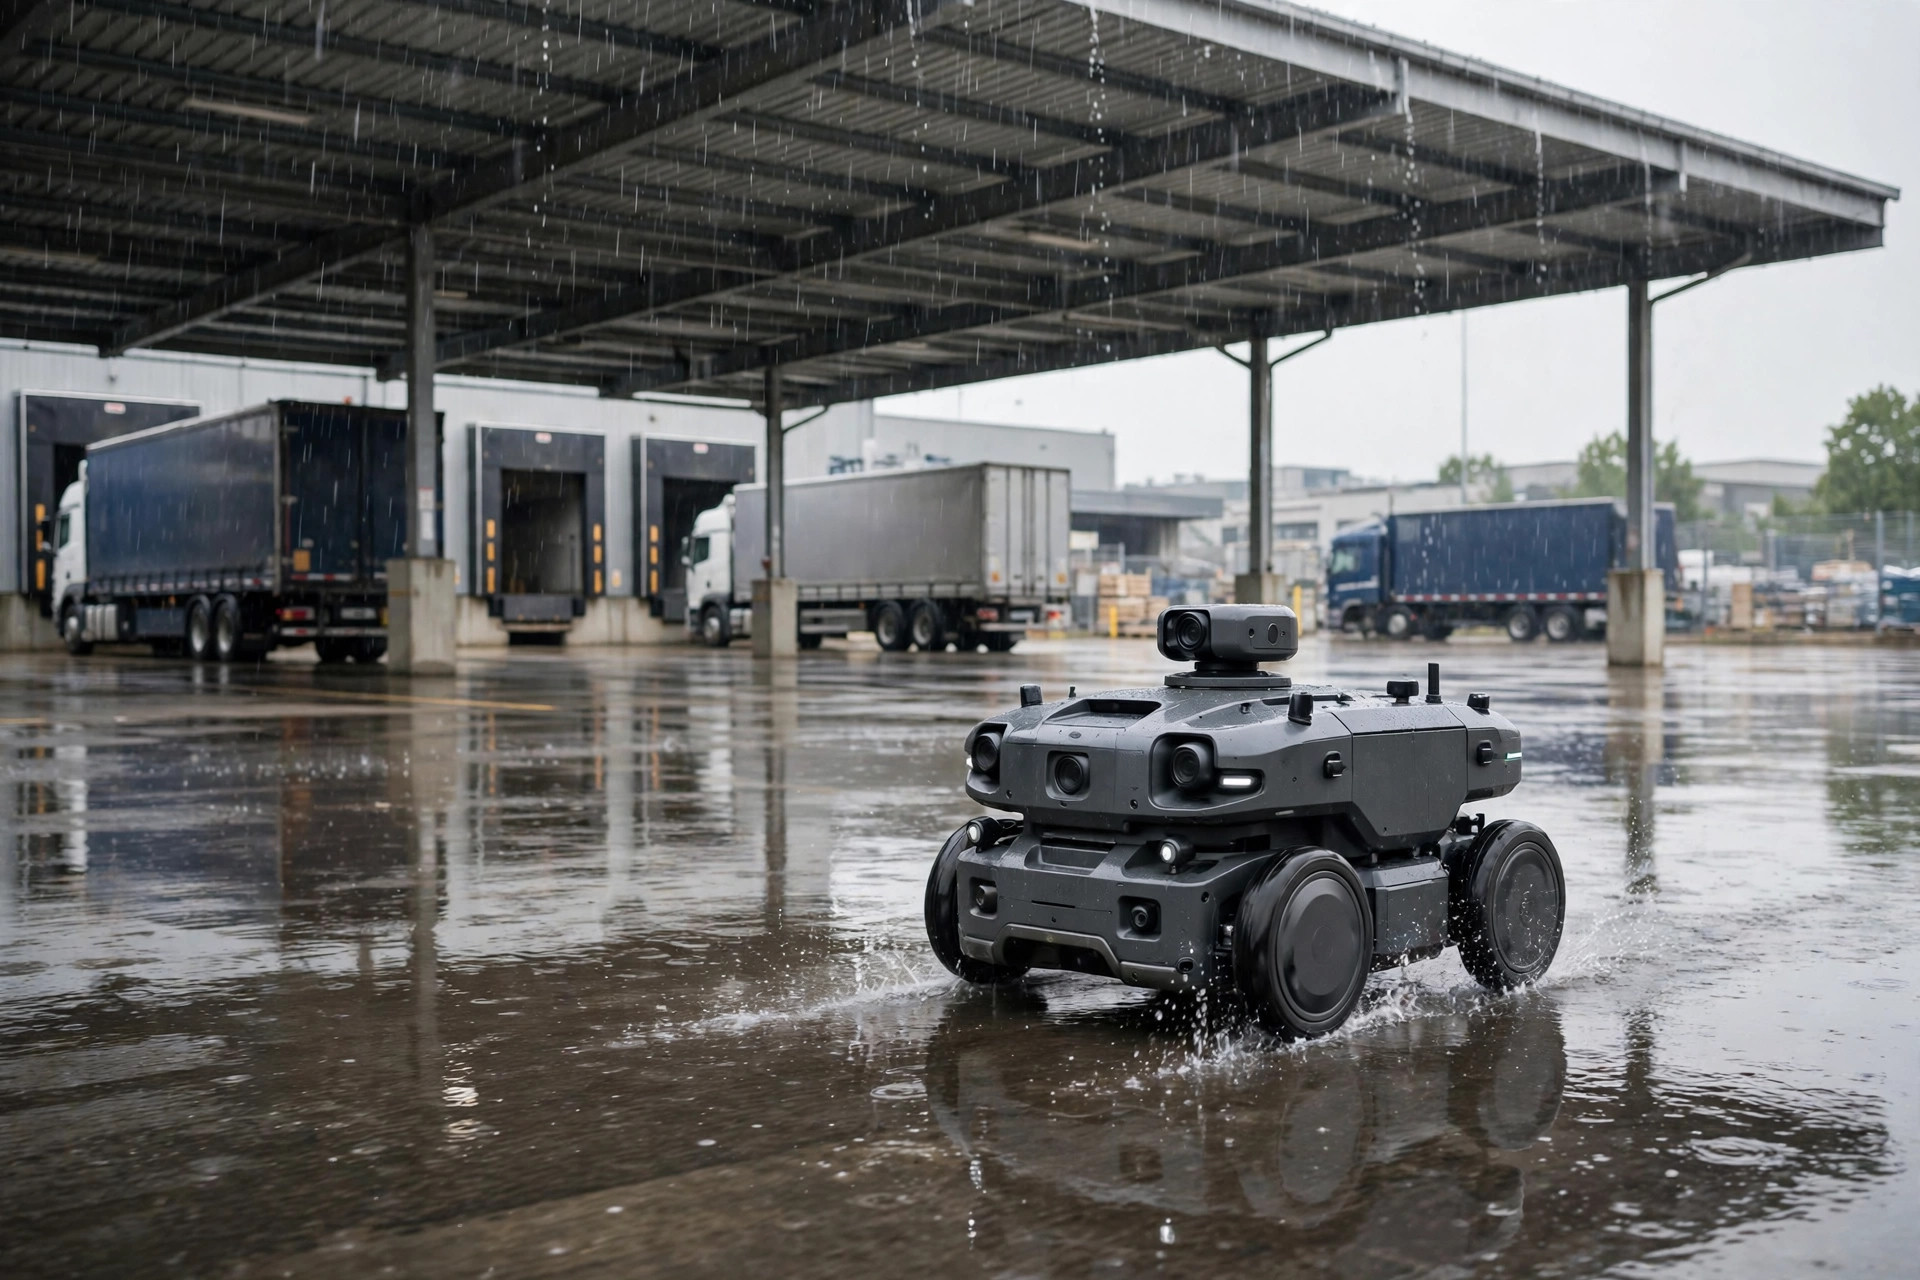
Una clasificación IP más alta no siempre es mejor. En el código IP, el primer dígito cubre el polvo: 5 significa "protegido contra el polvo": puede entrar algo de polvo, pero no afecta la operación; 6 significa totalmente "hermético al polvo". Suena a que el 6 gana, ¿verdad? Pero un cuerpo totalmente sellado IP65 en un almacén con polvo se convierte en una trampa de calor: motores y controladores cocinándose a alta temperatura, vida útil más corta. Nuestra línea en la arena ahora es IP52 en adelante: los 600 y 1350 de MiR fueron los primeros AMRs del mercado con clasificación IP52, protegidos contra el polvo y a prueba de goteo, construidos específicamente para "entornos exigentes". IP52 con limpieza diligente supera a IP65 en un almacén de harina, que tiene polvo pero no es una planta química.
Aquí va la segunda contra la intuición: el LiDAR más caro no es el más resistente al polvo. Probamos una unidad con un LiDAR 3D de muchos canales: nube de puntos más densa, sí, pero también ruido más denso en el polvo, y daba falsas alarmas incluso más que nuestros originales. El rendimiento más estable fue un LiDAR de seguridad 2D ordinario con multieco y algoritmos de filtrado de polvo. En aire con polvo, lo que importa en un "par de ojos" es el algoritmo antiinterferencias, no la cantidad de canales.
Nuestra lista de líneas rojas para compras:
| Elemento | Nuestra línea roja | Por qué |
|---|---|---|
| Clasificación de protección | Mínimo IP52 para toda la unidad; IP5X es el piso | Una máquina IP20 en un almacén de harina es una donación |
| LiDAR | Debe tener multieco o algoritmos de filtrado de polvo | Sin esto, las detenciones falsas por retornos aéreos no tienen tratamiento |
| Diseño térmico | Nada de diseños totalmente sellados y sin ventilación | Las unidades selladas IP65 se sobrecalientan y reducen potencia en verano |
| Cláusula de aceptación | En el contrato: no más de 3 detenciones falsas por cada 8 horas continuas en condiciones de polvo | Las promesas verbales no cuentan; lo escrito sí |
| Acceso de servicio | Ventana del LiDAR y filtros extraíbles a mano | Si limpiar necesita una escalera y quitar un panel, el equipo deja de hacerlo en tres meses |
Ese último punto salió de una negociación dura. Firmamos un acuerdo complementario con el estándar de aceptación por escrito: "no más de 3 detenciones falsas por cada 8 horas continuas en la zona de polvo", o las máquinas vuelven. El proveedor se resistió al principio, dijo que nuestro entorno era especial. Después de una semana de estancamiento, dejó a un ingeniero en sitio durante tres días, ajustó cada parámetro de filtrado y la rutina de limpieza, y pasó de una. Desde entonces, cada equipo que entra a nuestro almacén lleva una cláusula de entorno en sus términos de aceptación. Colegas, si no está en el contrato, perderán la discusión de posventa. Siempre.
Para el mantenimiento, ahora aplicamos lo que el equipo llama "las tres grandes", fijadas en el calendario de turnos:
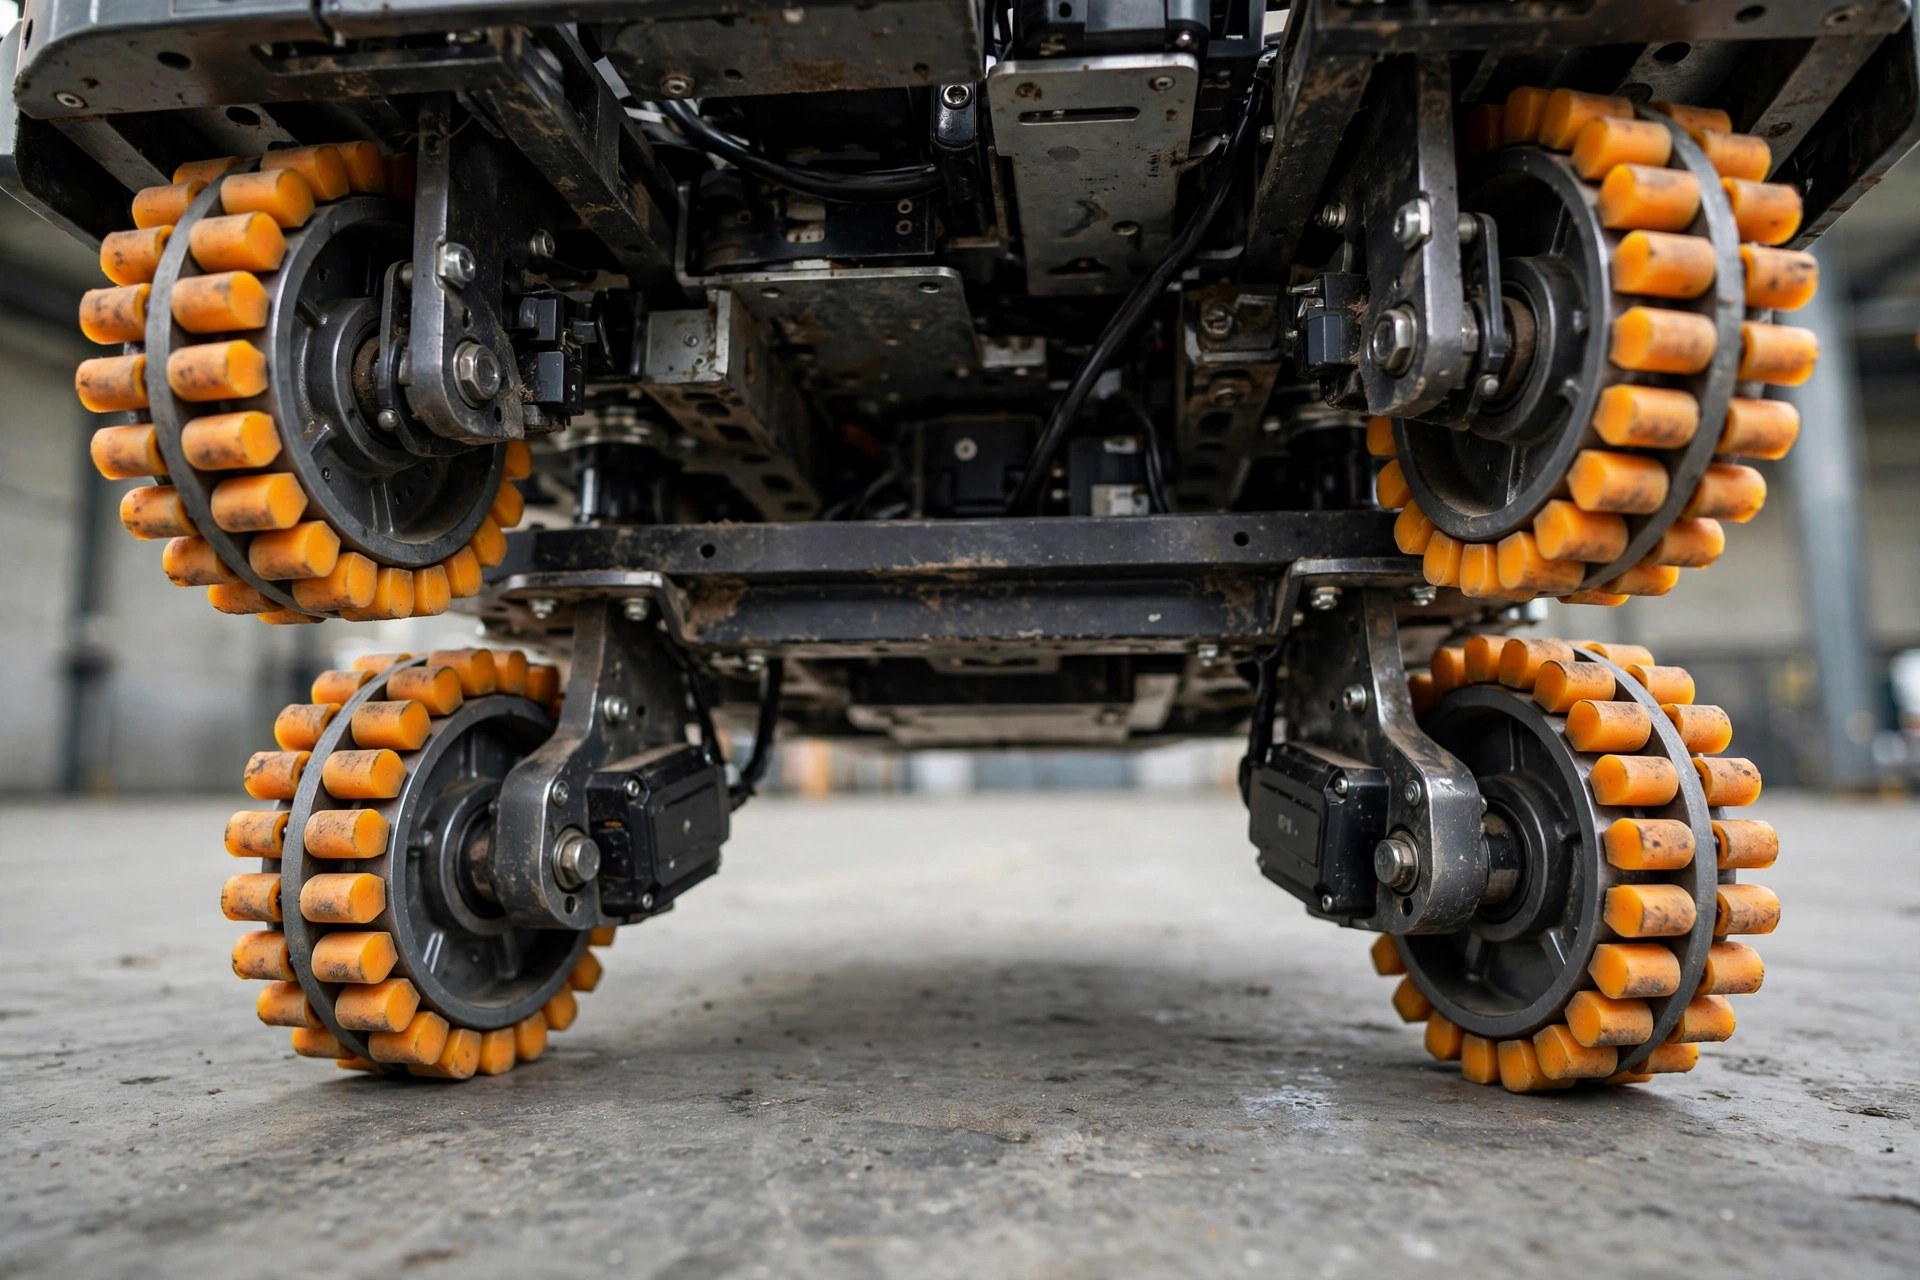
Primero, limpiar la ventana del LiDAR cada turno con un paño seco sin pelusa: nunca un trapo húmedo, porque el agua más la harina hace pasta, que ciega el sensor peor. Segundo, cambiar los filtros semanalmente: la toma de aire de refrigeración del chasis tiene un filtro, y el polvo de harina puede tapar la mitad en dos semanas. Cuando cae el flujo de aire de entrada, la temperatura del motor sube en línea recta, y la navegación empieza a desviarse con ella. Xiao Wang se saltó un cambio una vez; el robot empezó a "dibujar dragones", se desvió una docena de centímetros de su ruta y casi roza una estantería. Tercero, limpiar mensualmente las bandas de las ruedas y los ejes de tracción: la harina húmeda se pega a las ruedas, y una vez recubiertas hay deslizamiento y mala odometría.
Cuatro robots, y la rutina de las tres grandes nos cuesta menos de 800 yuanes al mes en mano de obra y consumibles. Cuando teníamos 7 u 8 detenciones falsas al día, cada reinicio más la espera promediaba 12 minutos: casi una hora de tiempo de operación perdido por robot al día. Con nuestros volúmenes, la mercancía sin mover en un mes costaba mucho más que diez veces el mantenimiento.
Un último recordatorio para colegas operadores: almacenes de harina, molinos de alimento, depósitos de materiales de construcción: dondequiera que el aire lleve polvo, háganse tres preguntas antes de que entren los AMRs. ¿Cuál es la clasificación IP de la unidad? ¿Su LiDAR sabe lo que es el polvo? ¿Y hay un estándar de aceptación para entornos con polvo en el contrato? Si no pueden responder las tres, no firmen. La propuesta del proveedor fue escrita para un laboratorio. El polvo está en su almacén, no en el de ellos.
Por Chen Feng, Gerente de operaciones de almacén Traducido del inglés. En caso de discrepancia, prevalece la versión en inglés.