"Da, tienes que resolver una discusión. El proveedor culpa al suelo, el contratista del suelo culpa al robot. ¿Quién tiene razón?"
Recibo esa llamada unas docenas de veces al año. Después de 15 años en integración de sistemas, mi veredicto por adelantado: 8 o 9 de cada 10 veces, un AMR que se desvía hacia las estanterías no es un problema de algoritmo. Es un problema de suelo o de reflejos. El algoritmo es el chivo expiatorio; el entorno es el culpable.
Cómo un AMR realmente "ve el camino"
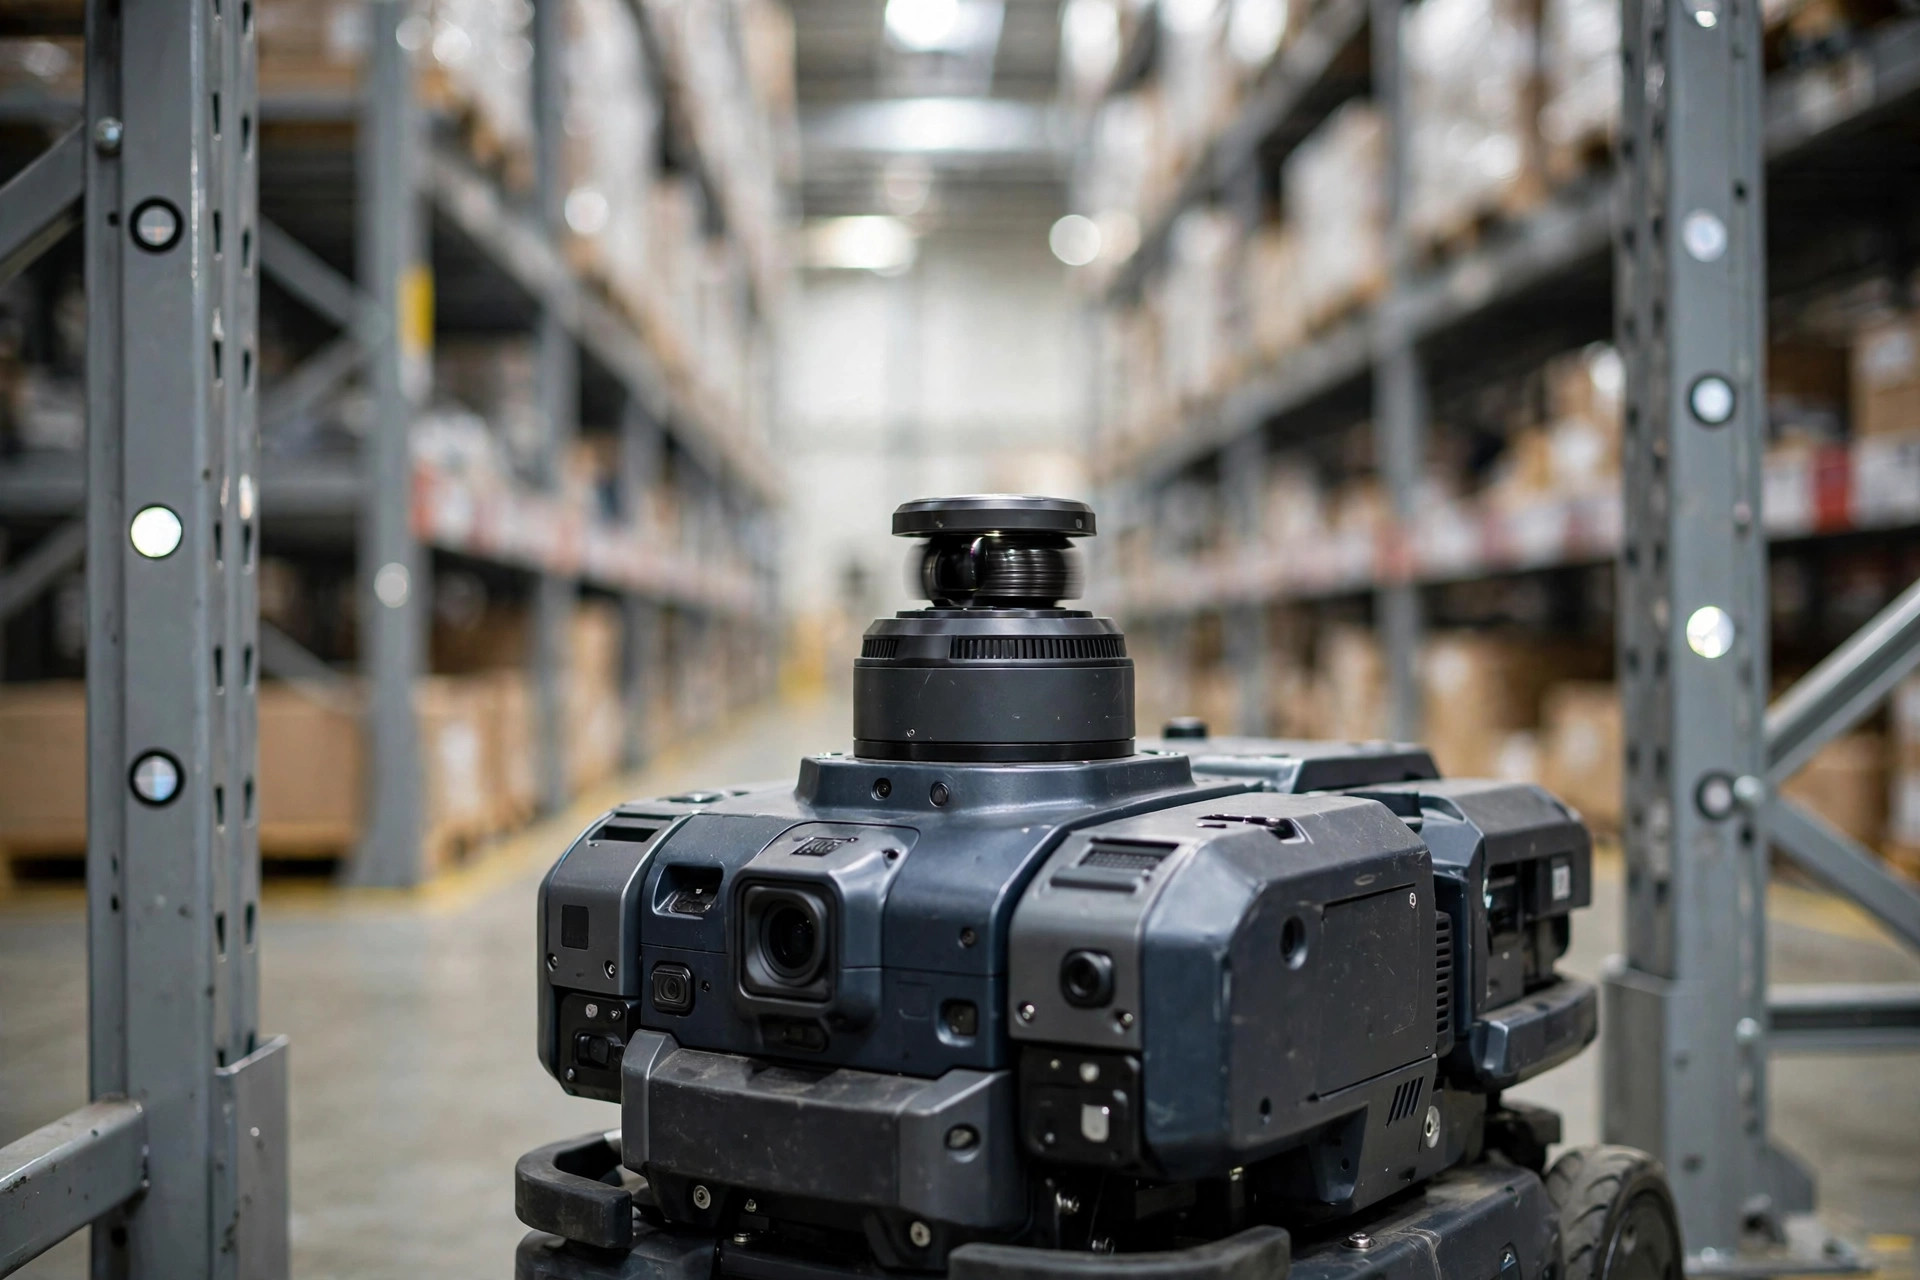
Piensen en la navegación de un AMR como un conductor más puntos de referencia al borde del camino. El LiDAR son los ojos, barriendo decenas de miles de puntos por segundo y comparando la forma del entorno con un mapa. La odometría de ruedas es "contar pasos" — estimar la distancia recorrida a partir de las rotaciones de las ruedas. Los reflectores o códigos QR son las señales de tráfico, que dan correcciones de posición absoluta que corrigen la deriva.
Es como conducir en la niebla: cuando los ojos (LiDAR) no ven bien, estiman la distancia por tiempo (odometría); cada vez que detectan una señal (reflector), recalibran. Los tres son necesarios, y cada uno falla a su manera:
- La odometría muere en suelos resbaladizos: las ruedas giran, el robot no se mueve, el conteo de pasos sale mal y la posición se desvía.
- El LiDAR muere ante los espejos: la luz que rebota en acero inoxidable pulido o vidrio devuelve puntos fantasma que no coinciden con el mapa, y la localización salta.
- Los reflectores mueren cuando se bloquean: un montacargas estaciona un pallet frente a su "señal de tráfico", la calibración deja de ocurrir y el error se acumula.
Dos casos de mi propio registro de servicio
Caso 1: el suelo resbaladizo — Dongguan, noviembre de 2024. Un almacén 3PL que maneja electrónica 3C, 20 AMR, 6 meses tranquilos. Luego en noviembre los robots empezaron a "dibujar dragones" — curvas en S por pasillos rectos, terminando con un beso en los montantes de las estanterías. El proveedor revisó los registros a distancia, declaró el algoritmo sano y recomendó agregar reflectores. Los agregaron. Nada cambió.
Mi primer movimiento en el sitio no fue mirar los robots — fue agacharme y tocar el suelo. Recubrimiento epóxico, humedad de noviembre, una película invisible de humedad. La prueba del pobre: girar un robot sobre sí mismo 10 vueltas completas y comparar el conteo de la odometría con la realidad. Estaba desviado casi media vuelta. Las ruedas patinaban, así que cada "paso" se contaba mal.
La solución: tratamiento antideslizante en el suelo (revestimiento nuevo más agregado). Problema resuelto. Los reflectores que habían comprado costaron decenas de miles de yuanes y fueron puro desperdicio. El suelo debería haber sido el sospechoso número 1 desde el primer día.
Caso 2: la barandilla espejada — California, marzo de 2025. Un centro de fulfillment de comercio electrónico donde los AMR chocaban en una entrada específica de pasillo, siempre ahí, en ningún otro lado. Los registros mostraban que la confianza de localización se desplomaba en ese punto; el robot "creía" que estaba 30 cm fuera de curso, giraba bruscamente para corregir y chocaba de verdad contra la estantería.
En el sitio: una fila nueva de barandillas de acero inoxidable con acabado espejo en esa entrada. El LiDAR golpeando un espejo devuelve puntos que no existen en el mapa — como un espejo apareciendo en la niebla; los ojos simplemente fallan. Peor aún, los puntos fantasma cambian en cada pasada, así que ningún filtro puede atraparlos de forma fiable.
La solución: película mate en las barandillas — unos cientos de dólares. Los incidentes llegaron a cero. Cuento esta historia en cada capacitación que doy: el robot nunca choca "en ese punto". Choca en el entorno óptico de ese punto.
La lista de verificación: encuentren al verdadero culpable en 3 pasos
No toquen un solo parámetro antes de completar esta lista. Nueve de cada 10 veces, la respuesta aparece aquí:
| Paso | Revisar | Cómo | Síntoma clásico |
|---|---|---|---|
| 1. Suelo | Planitud, deslizamiento, juntas de dilatación | Tóquenlo; pasen una regla de 2 metros sobre las juntas; prueba de giro de 10 vueltas contra la odometría | Curvas en S en tramos rectos; peor en temporada húmeda; varios robots fallando a la vez |
| 2. Reflejos | Espejos, vidrios, reflectores bloqueados | Recorran la ruta con una linterna buscando reflejos espejados; verifiquen que los reflectores no estén ocultos tras pallets | Choques en un punto fijo; caída de confianza en los registros |
| 3. Localización | Mapa desactualizado, reflectores desplazados | Comparen el sitio con fotos del día del mapeo; revisen los tornillos de montaje de los reflectores | Empezó tras un cambio de layout; error creciendo despacio durante semanas |
Una regla de decisión adicional: un solo robot portándose mal — revisen el desgaste de sus neumáticos y si la cubierta del LiDAR está sucia. Eso es un caso individual. Muchos robots fallando a la vez — es el entorno, siempre. No quemen días ajustando parámetros de un solo robot.
La línea de selección — y la trampa del mantenimiento
Hora de hablar claro. Muchas colisiones AMR-estantería se siembran el día de la selección:
Primero, concreto viejo y rugoso — superficie polvorienta, juntas de dilatación anchas — combinado con navegación puramente láser sin respaldo de QR o reflectores. Eso es pedirle a un conductor miope que maneje sin gafas. Si no hay presupuesto para arreglar el suelo, agreguen localización asistida. Sin excusas.
Segundo, pasillos llenos de espejos y vidrios que nadie revisó durante el levantamiento del sitio. El piloto corrió en una zona de prueba vacía; la producción resultó ser un salón de espejos. Claro que se comporta distinto.
Tercero, el salón de la fama de los pseudo-requisitos: "queremos operación totalmente no tripulada con montacargas y AMR compartiendo los pasillos". El tráfico mixto es viable — pero tráfico mixto más suelos resbaladizos más reflejos intensos apila 3 modos de fallo a la vez, y ningún algoritmo los va a salvar. Zonifiquen el tráfico primero, mezclen después.
Aquí va la opinión contraria: el primer instinto de la mayoría de los equipos es "simplemente bajar la velocidad". Menor velocidad sí reduce la fuerza de impacto, pero enmascara la verdad sobre la deriva — el robot sigue derivando, solo que más lento y más suave. No se puede arreglar un problema de localización con un límite de velocidad. Encuentren la fuente de la deriva.
La línea divisoria en una frase: si arreglar el entorno (suelo más reflejos) cuesta menos que 1 año de reparaciones de choques más tiempo de inactividad, arreglen el entorno antes de actualizar el algoritmo.
Y la trampa del mantenimiento: la localización de un AMR no es de instalar y olvidar — se mantiene viva con mantenimiento. Tres revisiones semanales no negociables: limpien las cubiertas del LiDAR (el polvo acorta el alcance efectivo), revisen que los reflectores no hayan recibido golpes de montacargas (5 grados de inclinación se convierten en decenas de centímetros de error a distancia) y busquen baches nuevos y manchas de aceite. Pongan la lista en la pared de la zona de carga; quien esté de turno la firma. Midan las pérdidas de localización por cada 1,000 kilómetros cada semana — cuando la tendencia sube, el entorno se está degradando. No esperen al choque.
¿Vale la pena el dinero? Un número decide. Una colisión AMR-estantería — reparación, inactividad, mercancía dañada — cuesta de miles a decenas de miles, según qué tan fuerte sea el golpe. Una auditoría ambiental decente más tratamiento antideslizante más corrección de reflejos para un almacén de unos pocos miles de metros cuadrados muy probablemente costará menos que 2 choques. Así que la línea de rentabilidad es un solo número: lo que "derivar hacia las estanterías" les ha costado en el último año. Súmenlo, pidan la cotización del arreglo ambiental y elijan el número menor. Nueve de cada 10 veces, la respuesta es: arreglen el suelo primero.
Por Da Liu, ingeniero de automatización
Traducido del inglés. En caso de discrepancia, prevalece la versión en inglés.