En los últimos dos años he seguido pruebas piloto de conteo de palets por cámara en tres almacenes bastante distintos, y el patrón que surgió fue notablemente consistente. La precisión del conteo de palets con visión de IA se entiende mejor no como una propiedad de una cámara o de un algoritmo por sí solos, sino como el resultado de un conjunto de condiciones. Cambien las condiciones y el mismo sistema dará una respuesta distinta, a veces en dirección distinta. Ese es el punto de partida de cualquier evaluación seria, porque un vídeo de demostración casi siempre muestra el sistema en sus condiciones más favorables, no en las suyas.
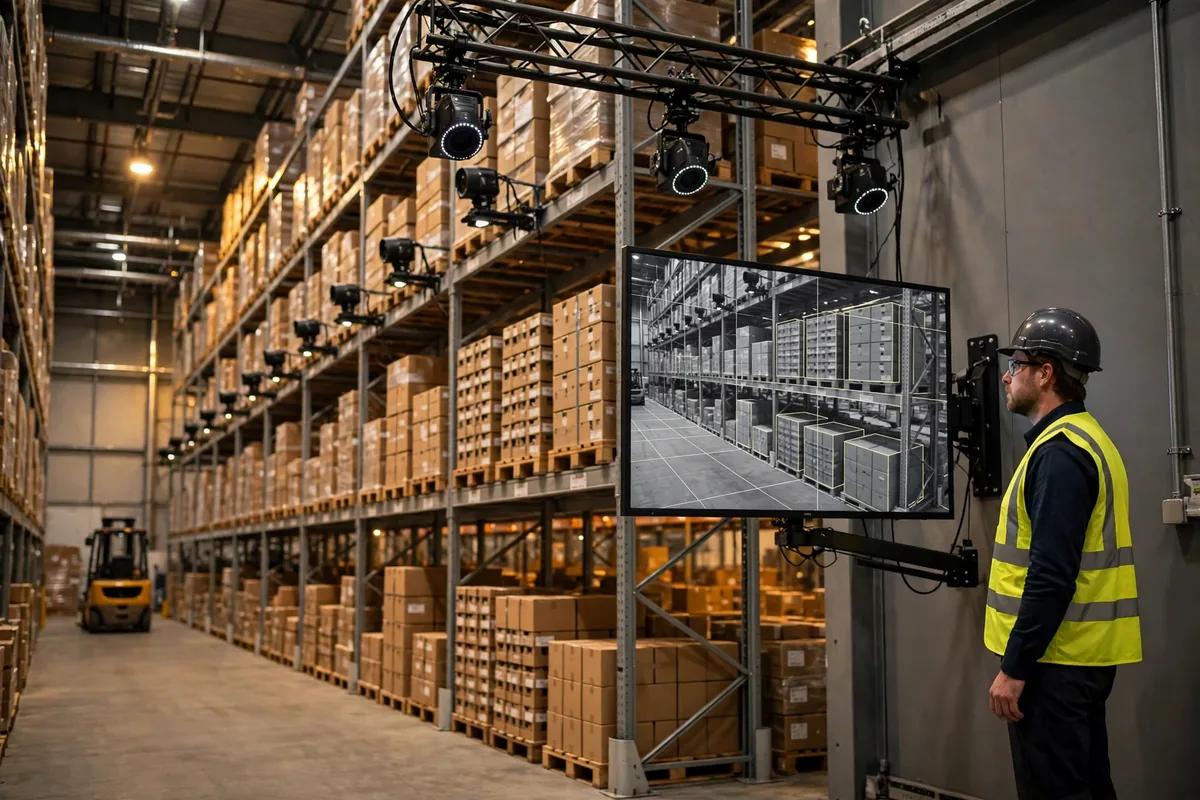
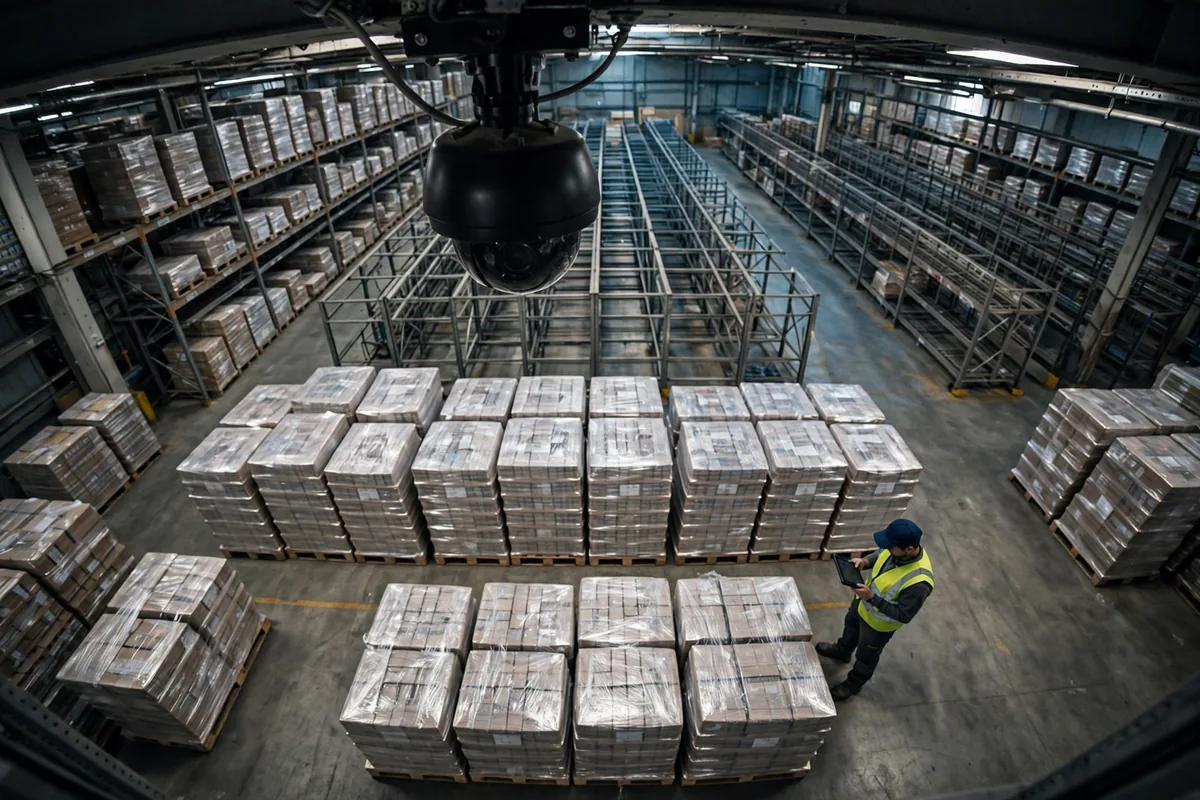
El primer centro parecía, a primera vista, un éxito directo. Era un almacén de terceros en el este de China que manejaba bienes de consumo, donde dos cámaras fijas enfocaban una hilera de palets completos de producto terminado, apilados con orden. Los palets miraban hacia el mismo lado, las alturas de apilado eran casi idénticas y la iluminación era brillante y uniforme, sin luz solar directa sobre el pasillo. Durante los conteos las carretillas elevadoras estaban paradas y los palets no se movían, así que las cámaras recorrían la hilera fotograma a fotograma. Los totales del sistema coincidieron casi exactamente con el recuento manual, y el responsable del centro estaba, comprensiblemente, entusiasmado con la idea de recortar la mano de obra del conteo nocturno. Esta es la zona de confort del conteo por visión. Cuando cada objetivo es totalmente visible, el fondo está limpio y nada se mueve, la tarea se acerca a contar bloques en una fotografía, y la dificultad en sí es baja.
El segundo centro contó una historia distinta, con el mismo sistema. En un almacén de repuestos de automóvil en el norte de China, la zona de repuestos mezclaba palets altos y bajos, algunos coronados con cajas y otros apilados solo hasta la mitad, con varios palets parcialmente ocultos tras columnas y palets vacíos almacenados temporalmente. Una cámara al final del pasillo filmaba en ángulo, de modo que los palets lejanos se ocultaban entre sí mientras los cercanos parecían más anchos de lo que eran por la perspectiva. Durante dos días consecutivos el sistema contó de menos en esa zona, no de forma aleatoria sino repetida, porque la misma clase de oclusión se repetía una y otra vez. El personal añadió un recuento manual para cuadrar los libros. La lección fue directa y merece decirse sin rodeos. La oclusión no es un ruido ocasional. Es un sesgo estructural, y cuando crece, el error tiende a inclinarse en una dirección, normalmente a la baja, en lugar de dispersarse de forma pareja alrededor de la verdad.
El tercer centro fue el más instructivo, precisamente porque la idea que lo sustentaba sonaba tan atractiva. Un almacén de comercio electrónico en el sur de China quería cámaras móviles que viajaran con las carretillas elevadoras, para que el conteo ocurriera durante el trabajo normal de salida, sin una pasada de conteo separada. En la práctica, en cuanto la carretilla se movía, las imágenes arrastraban desenfoque de movimiento, los palets cambiaban de tamaño aparente de un fotograma a otro, y el sistema llegó a contar el mismo palet dos veces al pasar por dos puntos de vista. Cuando se bajó la sensibilidad, esa misma pasada empezó a pasar por alto palets. El equipo cambió el método para que la carretilla se detuviera dos segundos en posiciones marcadas antes de cada captura, y los errores de conteo cayeron bruscamente. El movimiento no es imposible de manejar, pero tiene un precio: o el trabajo se ralentiza, o sube la tolerancia al error.
Cuándo se sostiene la precisión del conteo de palets con visión de IA
Según la comparación entre estas tres pruebas piloto, los conteos por cámara se sostienen cuando varias condiciones coinciden a la vez. La orientación de los palets y la forma de apilado son relativamente uniformes, las líneas de visión están libres de oclusión estructural, la iluminación es estable y no hay movimiento relativo sostenido entre cámara y objetivo. Cuando dos de esas condiciones se deterioran juntas, el resultado se vuelve difícil de describir con una simple garantía. Los palets completos y parciales mezclados, el apilado irregular y el material suelto almacenado en el borde del pasillo difuminan en la imagen el límite entre un palet y el siguiente. Una vez que el sistema no puede distinguir con fiabilidad dónde termina un palet, el error deja de ser un fallo aislado y se convierte en una tendencia en toda una zona.
Cuatro variables detrás de la precisión del conteo de palets con visión de IA
Conviene separar las influencias en cuatro grupos. El primero es la oclusión y la forma de apilado. Cuando más de un tercio de un palet queda oculto, el conteo depende de la inferencia, y cuanta más inferencia hay, menos se puede confiar en la cifra de los libros. El segundo es la luz. Los reflejos intensos de la iluminación cenital, la luz natural cambiante al final de la tarde y el límite brusco entre luz y sombra cerca de las puertas de muelle pueden hacer que el mismo palet se vea distinto en distintos momentos del día. El tercero es el movimiento y el punto de vista. La captura en movimiento y los ángulos de toma pronunciados amplifican el error de perspectiva, mientras que una posición fija y una breve pausa son las correcciones más baratas disponibles. El cuarto son los tipos de producto mezclados. Cuando una imagen contiene a la vez palets completos y cajas sueltas, el sistema debe decidir primero qué cuenta como palet, y si esa definición no coincide con la regla contable del almacén, incluso un conteo estable producirá libros equivocados.
| Condición del centro | Hasta dónde se puede confiar en los conteos por cámara | Enfoque más fiable | | Palets completos, orientación uniforme, cámaras fijas, luz estable | Alta, útil como comprobación principal | Muestreo periódico, investigar las excepciones | | Palets completos y parciales mezclados, oclusión parcial | Moderada, mejor como señal de alerta | Revisar por completo las zonas marcadas tras un conteo del sistema | | Captura en movimiento, luz cambiante, apilado irregular | Baja, propensa a sesgos sistemáticos | Corregir primero el método de captura, no depender solo del conteo |
Haga su propia prueba antes de decidir el reparto del trabajo
Según la experiencia de estas pruebas piloto, una prueba creíble no necesita ser grande, pero sí necesita reglas. Empiece eligiendo una zona que represente el trabajo real, no solo el pasillo más ordenado usado para una demostración. Incluya zonas de palets parciales, rincones con oclusión y pasillos donde la luz cambia durante el día. Anote las reglas de conteo antes de que empiece la prueba: qué cuenta como un palet, cómo se convierte un palet parcial y si los palets vacíos cuentan en absoluto. La cámara y los contadores humanos deben usar las mismas reglas, o la comparación no significa nada. Haga la prueba durante varios días, cubriendo turnos de mañana y de tarde y distintas condiciones de luz, y registre los conteos del sistema, los conteos manuales y el motivo de cada diferencia, agrupados por oclusión, luz, movimiento y tipos de producto mezclados, en lugar de informar una única brecha total. Informe la precisión del conteo de palets con visión de IA por zona y por causa, no como una cifra única combinada. La cifra que más importa no es el rendimiento medio sino la peor categoría, porque después de la puesta en marcha, esa categoría es la que vendrá a buscarle.
Desde una perspectiva de tendencia, el papel más realista del conteo por visión no es sustituir sin más los conteos cíclicos humanos, sino cambiar aquello en lo que los contadores humanos emplean su tiempo. Las zonas ordenadas pueden revisarse con frecuencia por cámara, mientras que las zonas complejas siguen siendo trabajo humano, y las personas pasan de contar cada palet a resolver las excepciones marcadas. La ventaja es que el riesgo contable se mantiene bajo control. La desventaja, que los proveedores rara vez destacan, es que el ahorro de mano de obra es menor de lo que sugiere la demostración. Un caso de negocio basado en eliminar toda la mano de obra de conteo decepcionará. También hay un punto contraintuitivo que los gerentes suelen pasar por alto: el mejor primer lugar para las cámaras es con frecuencia la zona más ordenada, no la más desordenada, porque solo allí la revisión frecuente por cámara es realmente fiable.
Mirando más adelante, la pregunta que merece seguimiento no es solo si los algoritmos de reconocimiento mejoran, sino si los almacenes ajustarán sus centros en correspondencia: estandarizar las alturas de apilado, mantener despejadas las líneas de visión y acordar una regla de conversión para los palets parciales. Cuanto más se estandarice un centro para ser legible por máquina, más amplio será el rango en el que los conteos por cámara sigan siendo creíbles. Cuanto más se mantenga un centro como está, más claro será el límite. Antes de comparar proveedores, puede ser más útil responder con honestidad a una pregunta previa: cuánto de nuestro hábito diario estamos dispuestos a cambiar para que una cámara pueda ver con claridad.
Por Dr. Chen, Investigador de la Cadena de Suministro Traducido del inglés. En caso de discrepancia, prevalece la versión en inglés.