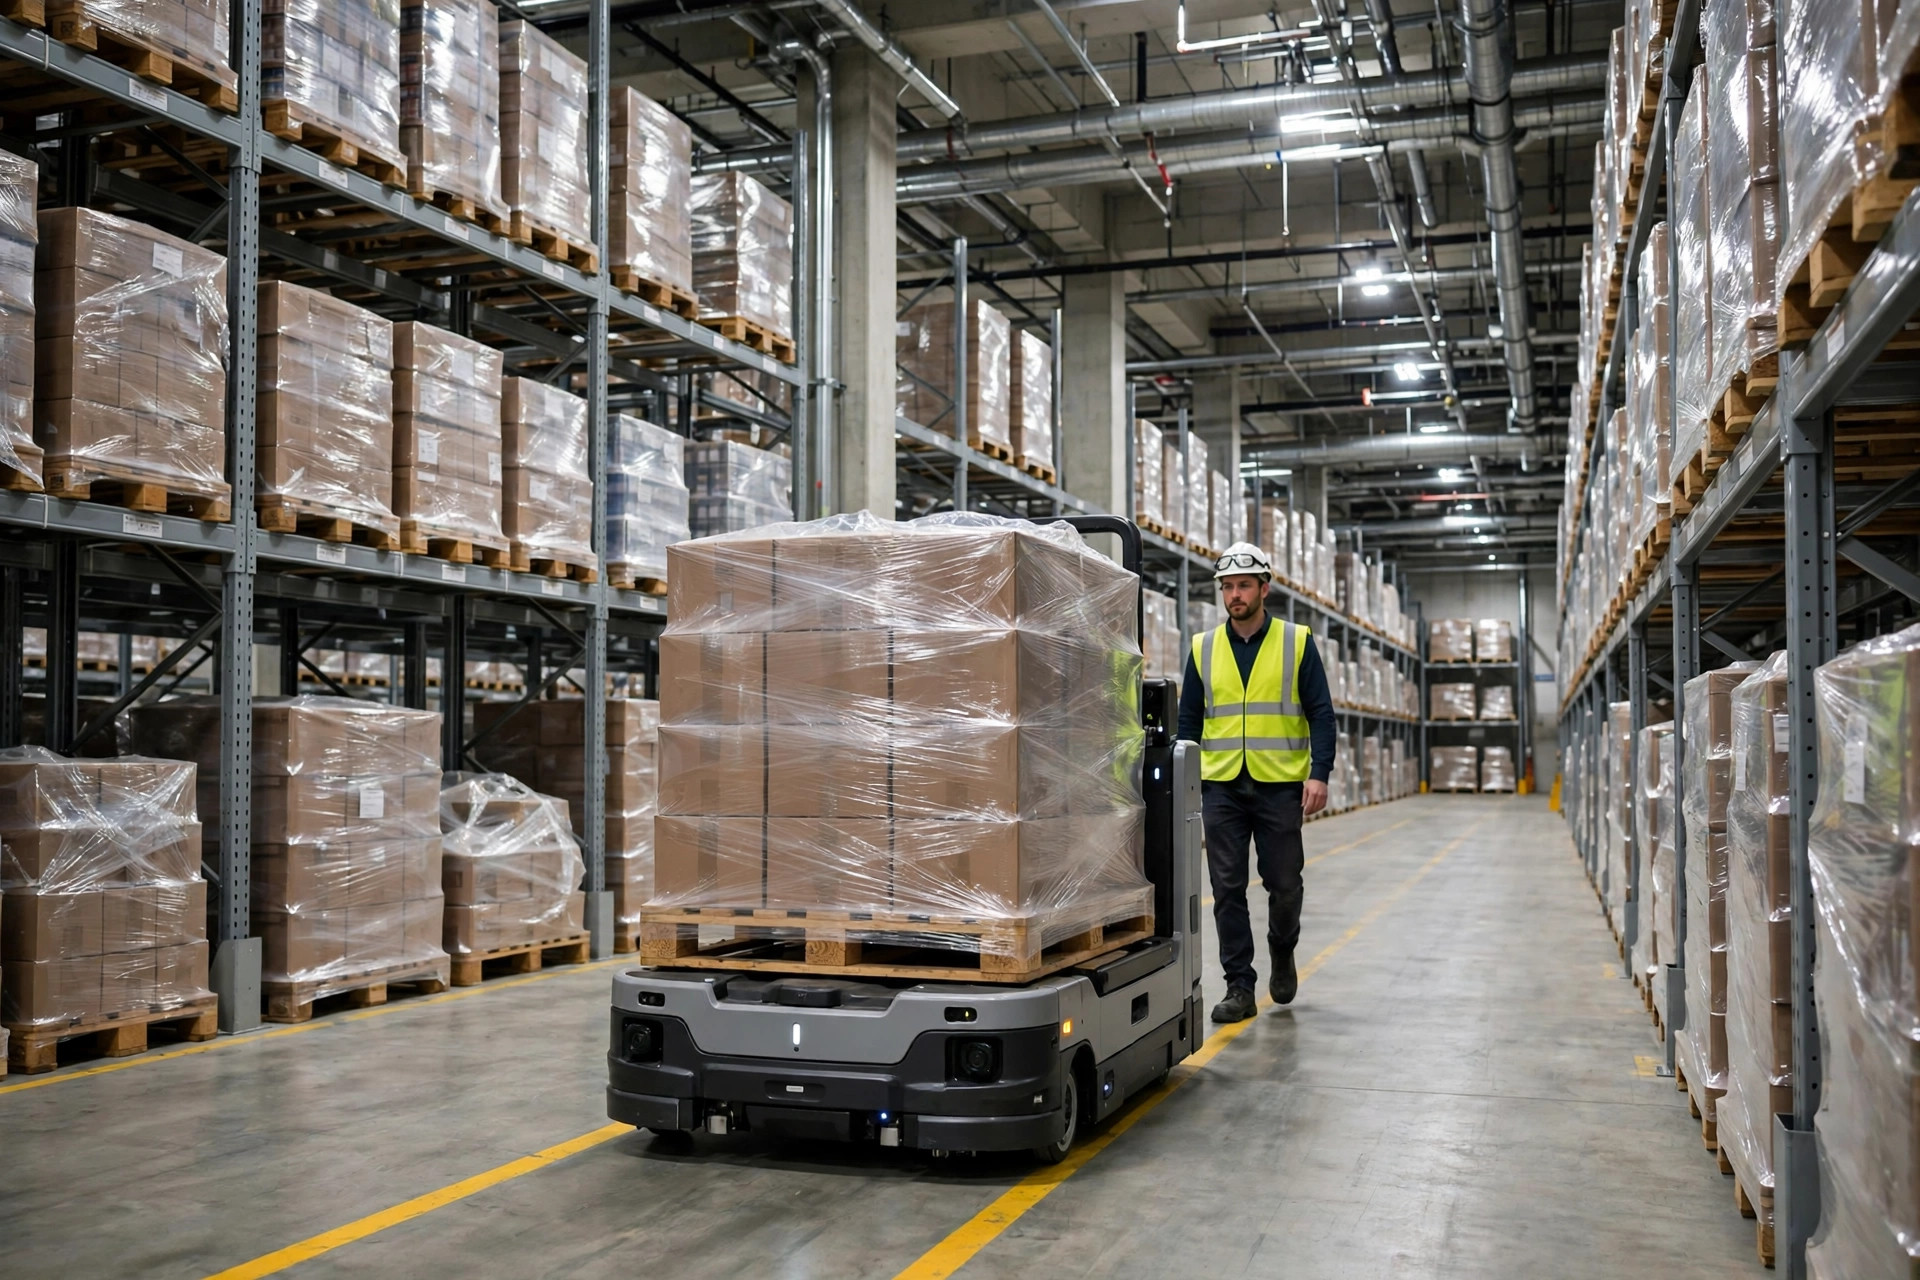
El veredicto, por delante: la diferencia entre AGV y AMR en el almacén no es el vehículo. Es la ruta. Un AGV sigue una ruta trazada en el suelo —cinta magnética, códigos QR, algo fijo. Cambias la ruta y cambias el suelo. Un AMR encuentra su propio camino —láser, navegación natural, un mapa que lleva en la cabeza. Cambias el mapa y conduce por una ruta nueva. Los vehículos se ven iguales. La lógica que hay debajo, no. Eliges mal la ruta el primer día, y cada dólar después de eso está pagando esa primera decisión.
En la primavera de 2023 trabajé en un almacén de comercio electrónico que enviaba alrededor de 20,000 pedidos al día. El cliente insistió en AGV de cinta magnética por una razón: eran baratos. Escribí el plan, la cinta se colocó, y a la tercera semana se rompió. Las carretillas elevadoras pasaban sobre la cinta todos los días, dos tramos se desgastaron, y un vehículo se quedó parado en seco en el hueco con los de detrás formando cola. Lo reparamos dos veces antes de que el cliente admitiera la verdad: el dinero ahorrado en los vehículos se fue directo a reparar el suelo y a parar la línea. He visto este mismo fallo tres veces, y cada vez el guion es el mismo —la cotización de los vehículos se lleva toda la atención, y el suelo y la ruta no se llevan ninguna.
La diferencia entre AGV y AMR en el almacén: tres rutas de navegación
Tres rutas, cada una con su propio carácter. La cinta magnética y la navegación por códigos QR ponen la ruta en el suelo y el vehículo sigue la línea. Es realmente estable y realmente barata, y el precio es que la ruta no se puede mover. Cambias la distribución y hay que volver a colocar la cinta, volver a pegar los códigos. Encaja en almacenes cuyo flujo se mantiene igual durante años —un recorrido fijo del punto A al punto B, dibujado una vez y olvidado.
La navegación por láser lee reflectores fijados en las paredes, así que es precisa y la ruta puede cambiar, porque el cambio ocurre en el mapa, no en el suelo. El costo es que el suelo tiene que cooperar: los reflectores no pueden quedar detrás de las estanterías, ni cubrirse de polvo. Encaja en almacenes donde el suelo maltrata la cinta pero la distribución en sí se mantiene bastante estable.
La navegación natural, o SLAM, es la tercera ruta. El vehículo lee su entorno con lidar o cámaras y construye su propio mapa. Cambias la distribución, vuelves a escanear, y conduce por la ruta nueva. Es la más flexible de las tres, y el precio es que le gusta un entorno ordenado. Un suelo vacío y despejado no le da nada que reconocer, y una zona llena de pilas temporales lo hace parar y reorientarse constantemente.
| Ruta | Cómo se fija la ruta | Qué tan difícil es cambiarla | Qué le teme |
|---|---|---|---|
| Cinta magnética / códigos QR | Colocada en el suelo, el vehículo sigue la línea | Lo más difícil: volver a colocar el suelo | Tráfico de carretillas, desgaste del suelo |
| Reflectores láser | Reflectores en las paredes, el vehículo los escanea | Media: editar el mapa, remarcar puntos | Reflectores bloqueados o con polvo |
| Navegación natural / SLAM | El vehículo mapea su entorno por sí mismo | Lo más fácil: volver a escanear el mapa | Espacio abierto y despejado, cambio constante |
Sobre el costo, solo daré órdenes de magnitud, nunca una cotización firme, porque las condiciones del sitio varían demasiado para cotizar con firmeza. Aquí va un ejemplo hipotético trabajado, solo por el método, no por el precio de ningún proveedor: toma un almacén de unos 5,000 metros cuadrados. Colocar y retrabajar rutas de cinta magnética es el orden de magnitud más bajo; los reflectores láser y la calibración están un escalón más arriba; la navegación natural cuesta más al principio y menos cada vez que cambia la ruta. El total honesto cubre tres años de cambios de ruta. Cambia la ruta tres veces en tres años, y volver a colocar la cinta cada vez puede superar fácilmente lo que la navegación natural costó de más el primer día. Elegir solo por la cotización del primer año es la forma más común de que esta decisión muera.
Integración con WMS y WCS: donde fracasan los proyectos de AGV y AMR
Comprar el vehículo es solo el principio —que pueda hablar con tus sistemas decide cuánto trabajo hace cada día. La integración tiene tres capas:
- Despacho de tareas: el WMS emite las tareas y el WCS asigna los vehículos. Verifica primero que las tareas no se esfumen. Tras una caída de red y la reconexión, una tarea sin terminar debe reanudarse sola, no desaparecer.
- Reporte de estado: dónde está el vehículo, en qué paso va, si ha levantado una alarma —el WMS tiene que verlo todo. Si el estado no se sincroniza, el despachador se queda adivinando por radio dónde están los vehículos.
- Manejo de excepciones: un vehículo se para, un carril se bloquea, una carga no coincide —quién toma el relevo, y con qué rapidez. Una integración sin flujo de excepciones se desmorona el primer día.
En el otoño de 2024 vi otro proyecto en el que los vehículos y los sistemas habían pasado sus pruebas, salvo que nadie había probado una caída de red. El Wi-Fi del almacén tenía una zona muerta, un vehículo rodó hasta ella y se quedó sin conexión, y su tarea quedó a medias mientras el WMS suponía que el vehículo seguía trabajando. La solución no tuvo glamour: cubrir la zona muerta con cobertura, y luego añadir una regla al WCS —un vehículo sin conexión durante más de un minuto devuelve su tarea al grupo para que otro vehículo la recoja. He visto este mismo fallo tres veces, y cada vez el Wi-Fi y el flujo de excepciones faltaban en la lista de verificación.
Para las pruebas de integración, mi regla es correr una semana de órdenes de tareas reales, no la ruta de demostración del proveedor. La ruta de demostración es el camino más fácil del edificio. Las órdenes reales incluyen trabajos urgentes, trabajos insertados, trabajos cancelados, y cómo se comportan los vehículos y los sistemas ante eso es como se ve realmente la vida diaria. Durante esa semana de pruebas, registra tres números al final de cada día: cuántas tareas se perdieron, cuántas veces el estado se desincronizó, cuántas veces tuvo que intervenir una persona. Tres días con los tres números bajando, y puedes salir en vivo. Si alguno sube, paras y averiguas por qué.
Una línea más para dejarla clara: ni un AGV ni un AMR reemplazan al WMS. El WMS es dueño de las tareas y del inventario, el WCS es dueño del despacho de vehículos, y el vehículo solo conduce. Escribir la lógica de despacho en el WMS, o esperar que el vehículo se programe solo, es un trabajo hecho por la capa equivocada. La lista de verificación de la noche de salida en vivo debe incluir este punto: ¿se puede cotejar el número de tarea entre el WMS, el WCS y el vehículo, de modo que la misma orden sea el mismo número en los tres lugares? Si no se puede, los tres lados se culparán entre sí cuando algo salga mal.
Elegir AGV o AMR: la lista de verificación de la noche de salida en vivo
La diferencia entre AGV y AMR en el almacén se reduce a cuatro líneas. Flujo sin cambios durante tres años, rutas fijas, un suelo que aguanta el tráfico de carretillas: toma el AGV, la cinta basta. La distribución cambia cada año y la temporada alta necesita carriles extra: toma el AMR y deja de pelearte con el suelo. Carretillas por todas partes y cinta que no sobrevivirá un mes: no tomes la cinta. Suelo despejado y sin referencias, con pilas temporales por todas partes: prueba la navegación natural en tu propio suelo antes de comprometerte, y no confíes solo en la demostración.
Sobre velocidad y capacidad de carga, no confíes en el folleto del proveedor. La velocidad del folleto se mide en una recta vacía, la carga del folleto en un suelo ideal, y dentro de tu almacén cada giro, cada frenada, cada junta del suelo se lleva su parte. Mi regla es probarlo: corre la ruta más larga de tu edificio a plena carga y cronométrala, luego compárala con el takt que necesitas; prueba la carga con tu SKU más pesado, no con el promedio. Si los números medidos no alcanzan el takt, no firmes, por barato que sea el vehículo.
En la noche de salida en vivo, recorre esta lista punto por punto. No pulses «go» con una sola casilla sin marcar:
- Recorre toda la ruta de cinta, y mira con más atención donde las carretillas la cruzan
- Confirma cada reflector, ninguno escondido detrás de las estanterías, ninguno cubierto de polvo
- Haz que el vehículo de navegación natural dé tres vueltas por la zona más vacía y observa si pierde su posición
- Prueba una caída de red y la reconexión: las tareas se reanudan, el estado vuelve
- Coteja los números de tarea entre el WMS, el WCS y el vehículo
- Nombra a la persona que toma el relevo cuando un vehículo se para
El día de la selección, el proveedor siempre muestra el camino más fácil del edificio. Lo que necesitas ver es el camino más difícil —el pasillo con más carretillas, la esquina con las pilas más desordenadas, la zona muerta con el peor Wi-Fi. Si el vehículo corre limpio ahí, el resto del edificio se cuidará solo.
Por Lin Xiao, Consultor de Implementación de WMS Traducido del inglés. En caso de discrepancia, prevalece la versión en inglés.