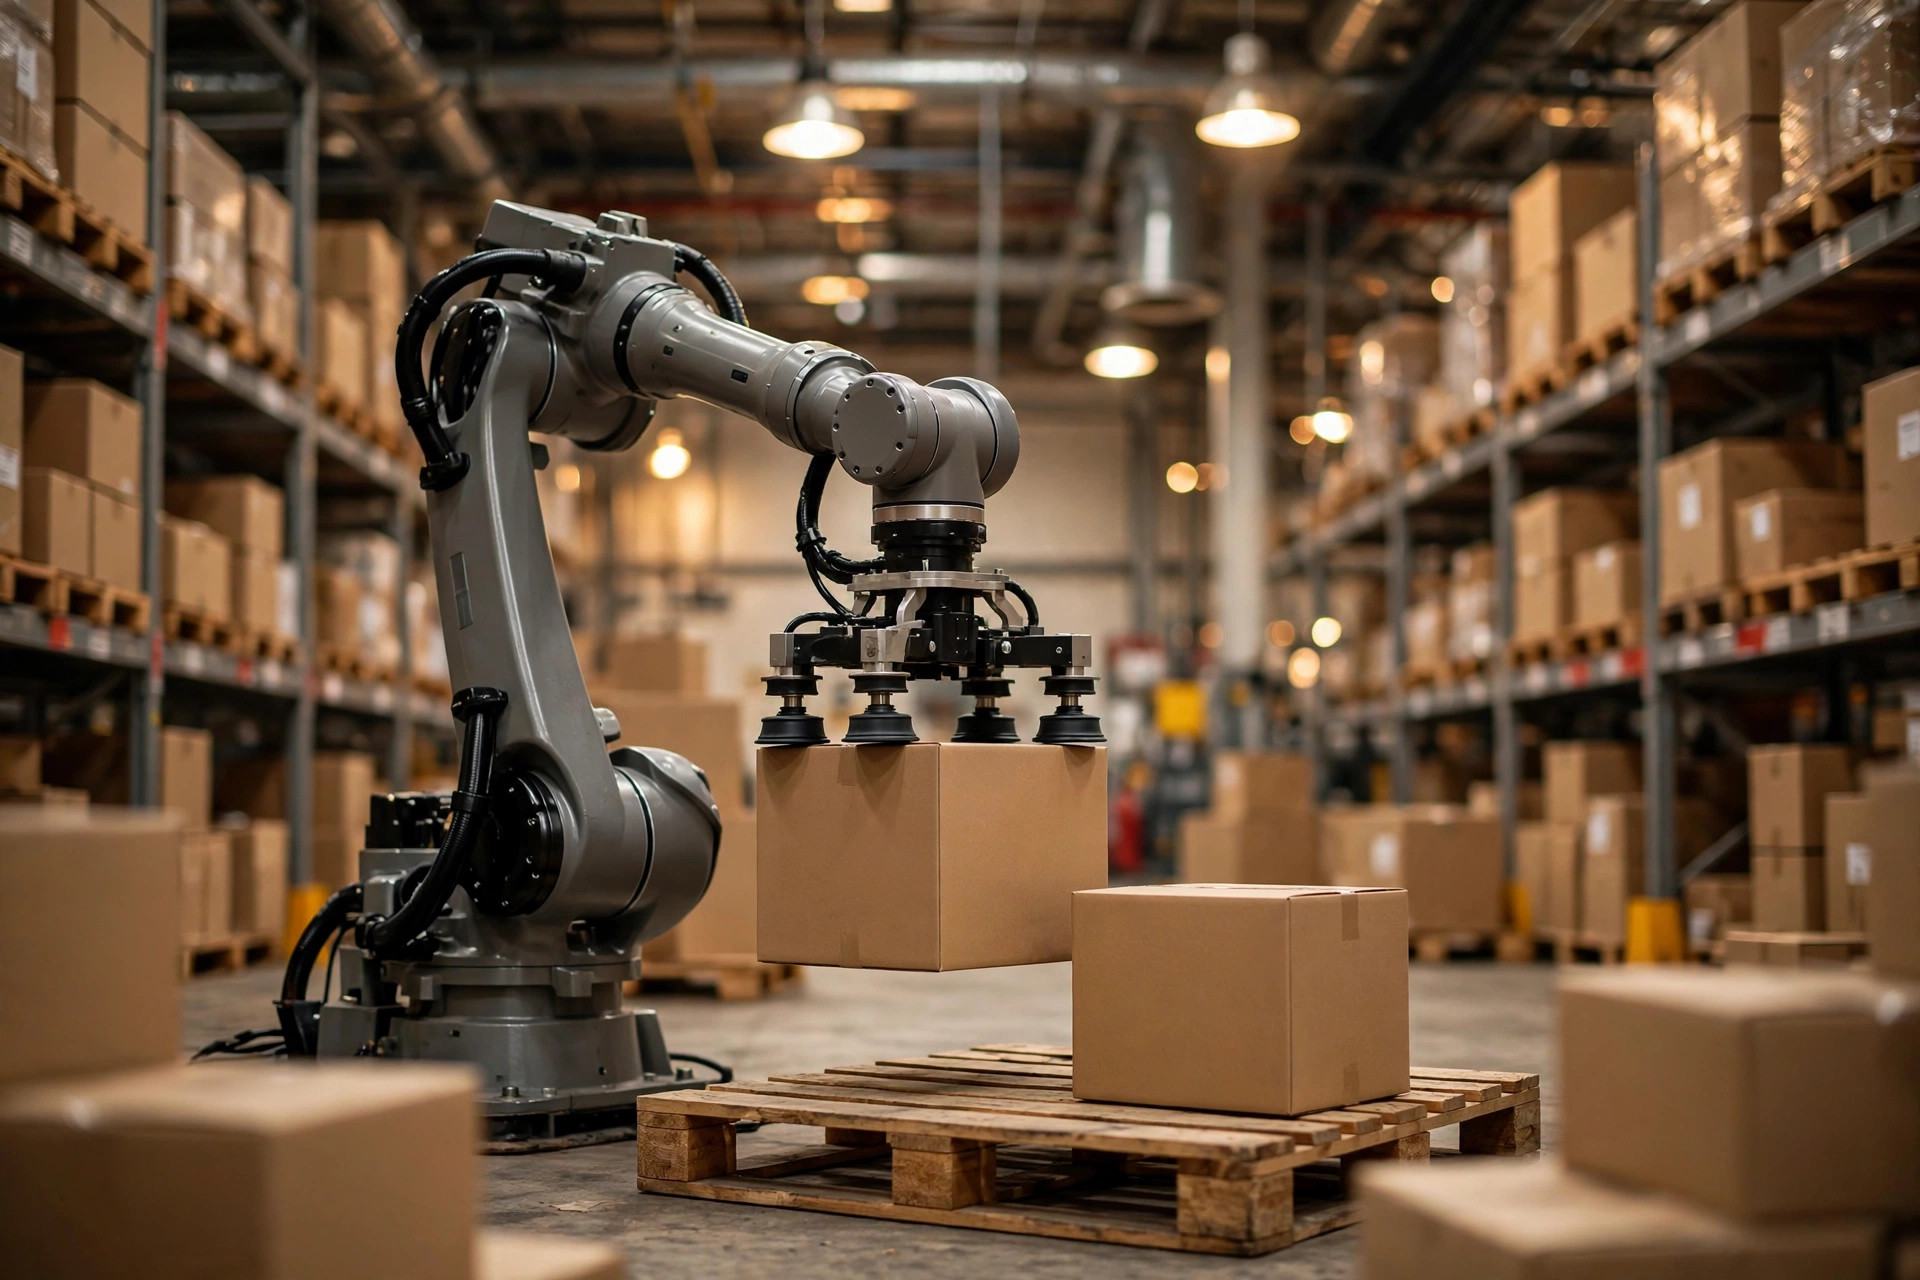
先讲原理,因为选型错一半都是原理没吃透。机器人码垛的末端抓手(Robotic Palletizing Gripper)就三大类:真空吸盘、夹爪、混合抓手。真空吸盘靠负压吸附,你可以理解为章鱼的吸盘——接触面越平整、越不透气,吸得越牢。夹爪靠机械夹持,就像老虎钳,靠摩擦力和夹紧力把箱子"抱"住。混合抓手是两者拼在一起,吸盘负责提、夹爪负责扶,贵,但是稳。这就像选鞋:跑鞋、登山靴、越野跑鞋没有最好,只有最合脚,抓手也一样,箱型就是你的脚。
三种 Robotic Palletizing Gripper 的原理差异:先看懂再选
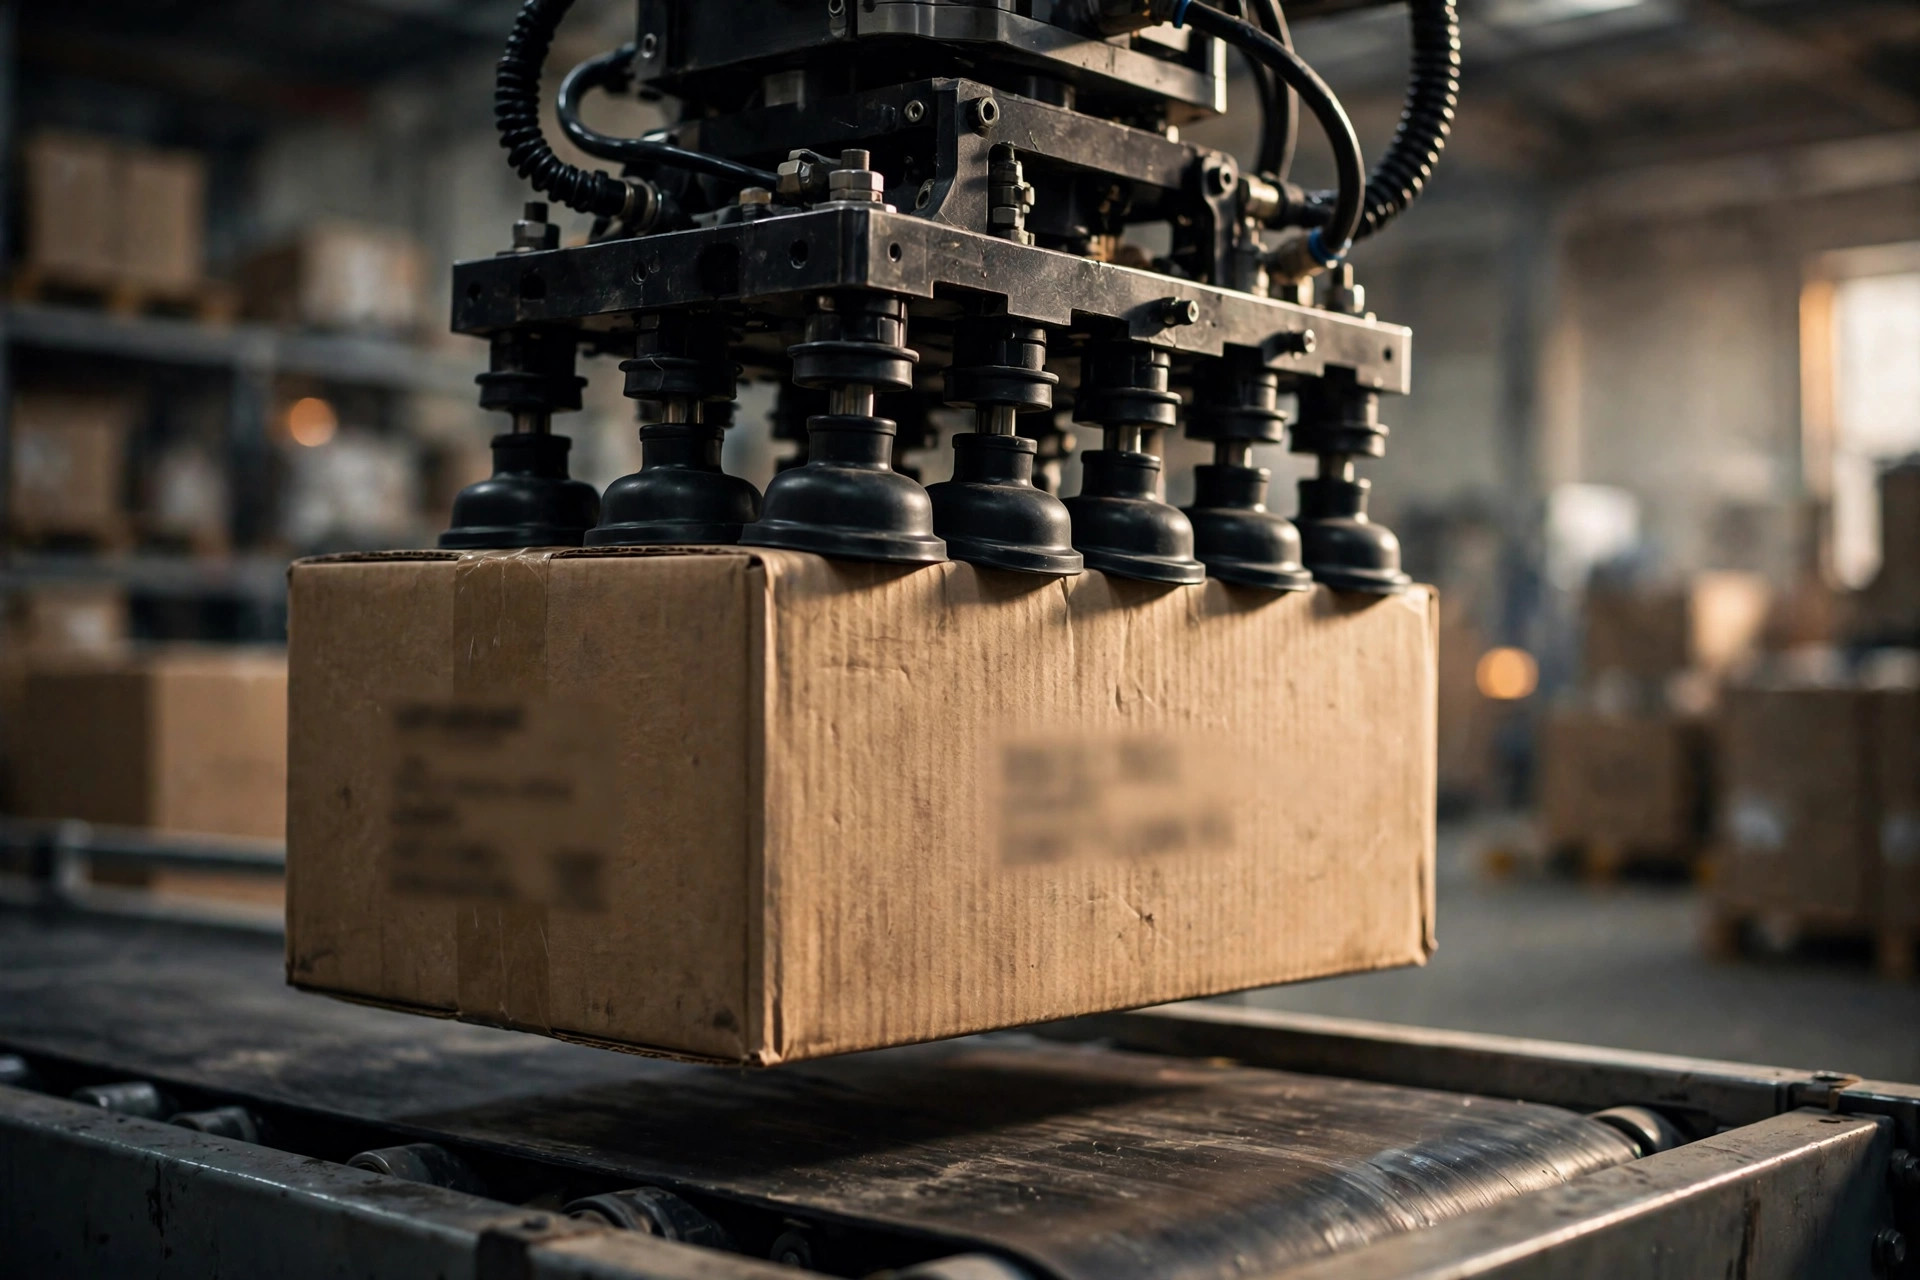
真空吸盘的核心参数是真空度和流量。真空度一般要到 -60kPa 以下(表压),吸 15 公斤的纸箱,单个直径 120mm 的吸盘在 -70kPa 下理论吸力约 790N,安全系数按 4 倍算,实际也就扛 20 公斤出头。注意"理论"两个字——纸箱表面有瓦楞纹路,塑封膜会漏气,实际吸力打 5~7 折是常态。流量比真空度更重要:系统漏气时,靠大流量真空发生器"边漏边补",小流量的一漏就掉。选吸盘先看发生器流量,再看真空度,顺序别反。
夹爪的核心参数是夹紧力和开合行程。夹紧力要克服箱子重量+加速度惯性,码垛机器人末端加速度一般 5~8m/s²,一个 20 公斤的箱子,算上惯性,夹紧力至少要 300N 以上,摩擦系数按纸箱 0.4 算。开合行程决定兼容的箱型范围:行程 200mm 的夹爪,300~500mm 宽的箱子都能夹,行程 100mm 的就只能伺候单一箱型。夹爪不怕漏气,怕的是箱子软——薄壁纸箱一夹就瘪,瘪了就滑,滑了就掉。
混合抓手,吸盘+夹爪同时上,吸力负责 70% 的负载,夹爪负责侧向稳定。成本是单吸盘方案的 2~3 倍,但抓取失败率能压到 0.1% 以下。什么场景值得上?单箱价值高(掉一箱赔几千块)、箱型混杂到没法分类、节拍要求 8 箱/分钟以上的,三者占其一就可以考虑。
选型分界线:Robotic Palletizing Gripper 到底怎么选
| 箱型特征 | 推荐抓手 | 为什么 | 不推荐 |
|---|---|---|---|
| 标准瓦楞纸箱,表面平整,重量 5~25kg | 真空吸盘 | 吸得牢、换型快、成本低 | 夹爪(杀鸡用牛刀,还慢) |
| 塑封膜包装(缠绕膜/热缩膜) | 夹爪或混合 | 膜面漏气,纯吸盘吸力打 5 折 | 纯吸盘(漏气=掉箱) |
| 异形件/袋装/软包 | 夹爪(仿形夹指)或混合 | 没有平面可吸,只能抱 | 纯吸盘(无处下嘴) |
| 多箱型混线(宽度差>200mm) | 混合抓手或快换夹爪 | 兼容性优先 | 固定行程夹爪(天天调行程) |
| 重箱 25kg 以上 | 夹爪 | 吸盘安全系数不够 | 纯吸盘(风险太高) |
这张表是分界线,不是圣经。分界线的意思是:落在哪一格,首选就是那一列,跨格选型要自己掂量代价。我见过最离谱的一个项目:全线都是塑封膜包装的饮料箱,集成商配了纯吸盘方案,理由是"吸盘便宜、换型快"。投产第一个月,抓取失败率 3.2%,一天掉一托盘是轻的,掉下来的箱子砸坏输送线光栅,停线 2 小时是重的。最后加钱改成混合抓手,前后多花了 40 万。这就是典型的原理没吃透——膜面漏气是物理定律,不是调参数能解决的。
抓取失败率与节拍:一笔必须算的账
很多人只看抓手的采购价,不看失败率,这是选型里最大的伪需求陷阱。算笔账:一条线节拍 6 箱/分钟,一天两班 16 小时,理论产能 5760 箱。抓取失败率 1%,一天掉 58 箱;每次掉箱处理(停机、人工捡箱、复位)按 3 分钟算,一天吃掉 174 分钟——近 3 小时的有效产能就这么没了,相当于 OEE 直接掉 18 个点。
再看钱:失败率从 1% 降到 0.2%,一天少掉 46 箱,省出 138 分钟产能。按一条码垛线综合成本(含折旧人工)每小时 800 元算,一天省 1840 元,一年(300 天)省 55 万。而一套混合抓手比纯吸盘贵多少?一般贵 15~25 万。回本周期不到半年。 所以大刘的结论很直接:抓手选型别看采购价,看失败率。这钱花得值不值,看这一个数——抓取失败率。
两个现场故事
2023 年 7 月,宁波一家食品厂,码垛的是 10kg 的塑封膜装大米。项目用的是真空吸盘,投产前三个月好好的,第四个月开始频繁掉箱。查了一圈,机器人没问题,程序没问题,最后发现是吸盘老化——丁腈橡胶吸盘在车间 35℃+面粉粉尘环境下,4 个月就硬化开裂,密封唇口漏气。换了一批氟橡胶吸盘,寿命拉到 10 个月,问题消失。教训:吸盘是耗材,不是设备。选型时就要定好更换周期:普通丁腈橡胶 3~6 个月,氟橡胶 8~12 个月,硅胶(食品级)6~9 个月。把吸盘当耗材管,建更换台账,到期就换,别等掉了箱再查。
2024 年 9 月,华东某电商仓,夹爪码垛快递纸箱。纸箱是薄壁三层瓦楞,夹爪夹紧力按标准值设的 350N,结果旺季纸箱受潮变软,一夹就瘪,瘪了摩擦力骤降,掉箱率从 0.3% 飙到 2.1%。解法有两个:一是夹爪加装压力反馈,实时调夹紧力(贵,改造成本 8 万);二是换箱——跟采购死磕,把薄壁箱换成五层瓦楞,每箱成本涨 0.3 元,但掉箱率回到 0.2%。最后选了换箱,一年多花的纸箱钱 12 万,比改造便宜,还顺带降低了运输破损。这个案例说明:抓手选型有时候解法不在抓手上,在箱子上。箱型是输入条件,不是既定事实,敢改箱型的人,往往比敢换抓手的人省钱。
维护的坑:吸盘老化与海绵磨损
抓手维护就两个耗材杀手,Robotic Palletizing Gripper 的维护台账里这两项永远排前两位。第一是吸盘老化,上面讲过了,记住"耗材化管理"四个字:建台账、定周期、备库存。现场备 20% 的冗余吸盘,换下来的旧吸盘别扔,密封唇口轻微磨损的可以降级用在轻载工位。
第二是海绵吸盘的磨损。海绵吸盘(整面泡沫密封)对付表面不平的箱子是一绝,但海绵是会"吃"进去的——压久了回弹变差,密封面出现永久压痕,漏气量越来越大。判断标准:同样工况下,真空发生器工作时长比新装时增加 30%,就是海绵该换了。别等,看数据。
最后开一炮,打一个伪需求:"自适应智能抓手"。市面上有集成商推"AI 视觉+自适应抓手",号称什么箱型都能抓,报价是普通方案的 3 倍。我拆过两套,所谓自适应就是多加了几个吸盘分区+视觉预判,抓取失败率 0.5%,并不比调好的混合抓手强,维护复杂度倒是翻倍。箱型相对固定的产线,老老实实按分界线选,钱花在刀刃上;只有箱型每天变、SKU 上千的混线,才值得谈智能。 伪需求的特点就是:听起来很美,算账很丑。
这钱花得值不值,看这一个数:抓取失败率。压到 0.3% 以下,什么抓手都值;压不下去,再智能都是摆设。
作者:大刘|自动化设备工程师