
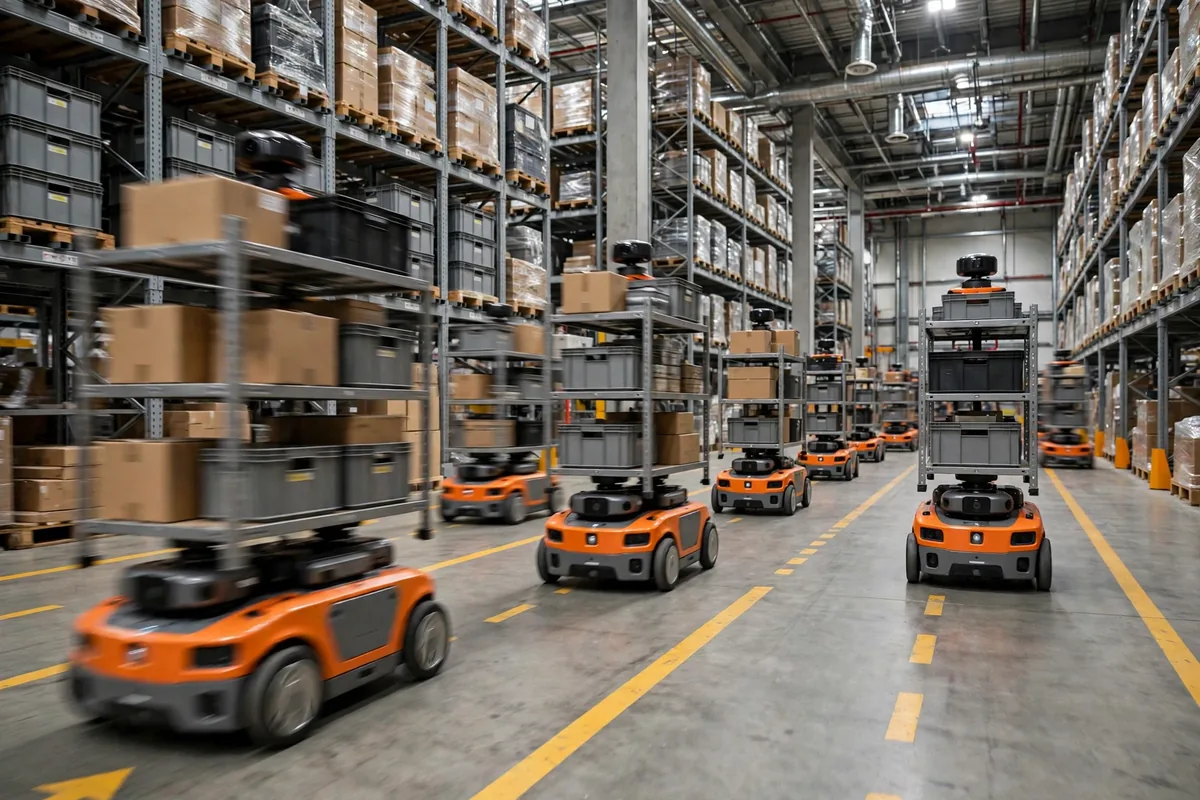
多智能体调度这个话题,最近几年在仓储自动化领域出现的频率越来越高,原因并不复杂:当一个仓库里的 AMR 从几台变成几十台,问题就从单台机器怎么走,变成了整个群体怎么不撞在一起。
先说现象。一家典型的中型电商仓,上线第一批 AMR 的时候只有六台,跑得顺顺当当,拣货效率肉眼可见地涨。尝到甜头之后,管理层把车队扩到二十台,接着是四十台。可扩到四十台那年,仓库里开始出现一种奇怪的场面:主通道的十字路口,几台车面对面僵住,谁也不动,等系统人工干预才散开;高峰期波次一来,十几台车排队等一个窄巷口,空载率反而上去了。车多了,活没多干多少,堵车倒是先学会了。这个现象背后,就是多智能体调度要解决的核心问题:单台机器人追求的是自己的最优路径,一群机器人追求的,是整个系统不打结。
多智能体调度,先分清集中式还是分布式
学术界把这类问题叫做多智能体路径规划,英文缩写 MAPF,研究了几十年,结论到今天也没有变成一个标准答案。工程上落地的调度架构,大致分两派,集中式和分布式,各有各的代价。
集中式调度是中央大脑说了算:一台调度服务器掌握所有 AMR 的位置、任务和路网状态,统一算出每台车的路径和时序。好处是全局视野,能算出整体最优或者接近最优的方案,冲突提前就能排掉。代价是算力与实时性:车队规模上去之后,组合空间呈指数级膨胀,算一次全局最优的时间可能比车跑一趟还长;而且中央服务器一旦宕机,整个车队跟着停摆,单点故障的风险摆在那儿。
分布式调度反过来:每台 AMR 自己做决策,靠车与车之间的通信协商让路、排队。好处是系统扛得住局部故障,扩一台车不用重构整个调度,实时响应也快。代价是局部最优不等于全局最优:每台车只看得到自己周围,几台车互相让路让出一个死循环来,学术上叫活锁,现场的说法更直接,叫"几台车在那儿跳舞"。
| 架构 | 决策方式 | 优势 | 代价 |
|---|---|---|---|
| 集中式 | 中央服务器统一规划 | 全局最优,冲突可预先排除 | 算力压力大,单点故障风险 |
| 分布式 | 每台车自主协商 | 抗故障,易扩展,响应快 | 局部最优,可能出现活锁 |
现实中的仓库很少走极端。常见的做法是分层:中央调度负责任务分配和大致路径,局部的避让和让路交给车端实时协商。粗粒度集中,细粒度分布,两边的代价各担一半。这个分层思路,也是目前大多数 AMR 厂商实际采用的工程折中。
死锁与让路:多智能体调度的交通规则
调度架构定下来,接下来就是路上的规矩。死锁是怎么发生的?最典型的场景是一条只能容一台车通过的窄巷,两台 AMR 一头一尾同时开进去,在中间顶上了。前进不了,后退又没有指令,系统要是没有预先设计,两个车就这么僵着,直到人工介入。更隐蔽的是环形死锁:四台车在一个环形通道里各占一段,每台车都在等前面那台车让路,环上没有一台车能动,整个环路瘫痪。
避免死锁靠的不是更聪明的单车算法,而是一套事先定好的交通规则。第一条是单向通行:把主通道划成单行道,窄巷只允许一个方向进入,冲突的源头先掐掉一半。第二条是路权分级:载货的车优先于空载的车,干线上的车优先于支线汇入的车,优先级写进调度规则,而不是让车在路口现场商量。第三条是预约制:车进入关键路段之前,先向调度系统预约一个时间窗,时间窗重叠就不放行,宁可在路口等几秒,也不在巷子里僵几分钟。第四条是分区隔离:把仓库划成若干个调度区,跨区任务先在边界点交接,避免一台车横穿整个仓库制造连锁冲突。
这些规则听起来不像高科技,恰恰是多智能体调度里最值钱的部分。一个反常识的判断是:AMR 车队里最影响效率的往往不是车跑多快,而是让路规则定得多清楚。单台车时速提高一成,省下来的时间可能全赔在路口的互相等待上;反过来,把路权规则理顺,车队整体的吞吐反而能上去。速度是单台车的指标,流畅是整个群体的指标,两个指标经常打架,调度要做的就是让它们别打起来。
任务分配:谁去接这单,算法说了算
除了路径,调度还要回答另一个问题:新任务来了,派给哪台车?最简单的办法是就近分配,离任务点最近的空闲车接单,逻辑直观,实现也容易。可就近分配有个毛病:离得近的车永远最忙,离得远的车永远闲着,车队里忙闲不均,电池消耗也不均,长期下来车况分化,维护成本跟着涨。
更讲究的做法是竞价分配:调度系统把任务广播出去,每台车根据自己的位置、电量、当前任务报一个"成本价",价低者得。这个思路来自拍卖理论,学术文献里讨论得很多,工程上也有落地。竞价的好处是把电量、距离、任务类型都折进一个数里,车队整体的负载自然就均衡了。代价是通信和计算开销,任务量一大,竞价本身也会变成负担,所以很多系统只在波次间隙或者任务积压时才跑竞价,平时还是用就近加权重的简化规则顶着。
举个例子算一笔账。假设一个二十台车的车队,高峰期每小时进来一百二十个搬运任务。就近分配的情况下,离热门货区近的六台车可能要承担一半的任务量,电池掉得飞快,中途还得轮换充电,实际可用车队缩水到十五六台。换成带电量权重的分配,任务在二十台车之间摊开,单车负载下降,充电轮换可以错开排进波次间隙,同样二十台车,实际出勤率反而更高。这个数是举例推演,意在说明分配规则对车队有效规模的影响,具体到某个仓库,要按自己的任务分布和路网重算。
往哪走:混合架构与仿真先行
把几条线收一收,趋势已经比较清楚了。第一,混合架构会是主流:集中式管任务与大局,分布式管避让与细节,两层之间用清晰的接口分工,而不是一家独大。第二,调度算法会越来越借重仿真:新规则上线之前,先在数字孪生里跑几千个波次,把死锁和拥堵的场景提前暴露出来,再往真实仓库里推。第三,任务分配会从"谁最近"走向"谁最合适",电量、任务类型、保养周期都会进到成本函数里。
但也有一个提醒值得放在最后:调度算法再精妙,也替代不了仓库本身的规划。通道宽度、货区布局、波次节奏,这些物理层面的设计要是先天不足,再好的调度算法也只是在给糟糕的路网擦屁股。算法能让一群机器人不打架,可它没法让一条设计错了的路变宽。先把路修对,再谈车队怎么跑,这个顺序,恐怕在很长一段时间里都不会变。
作者:陈博士|供应链行业研究员





