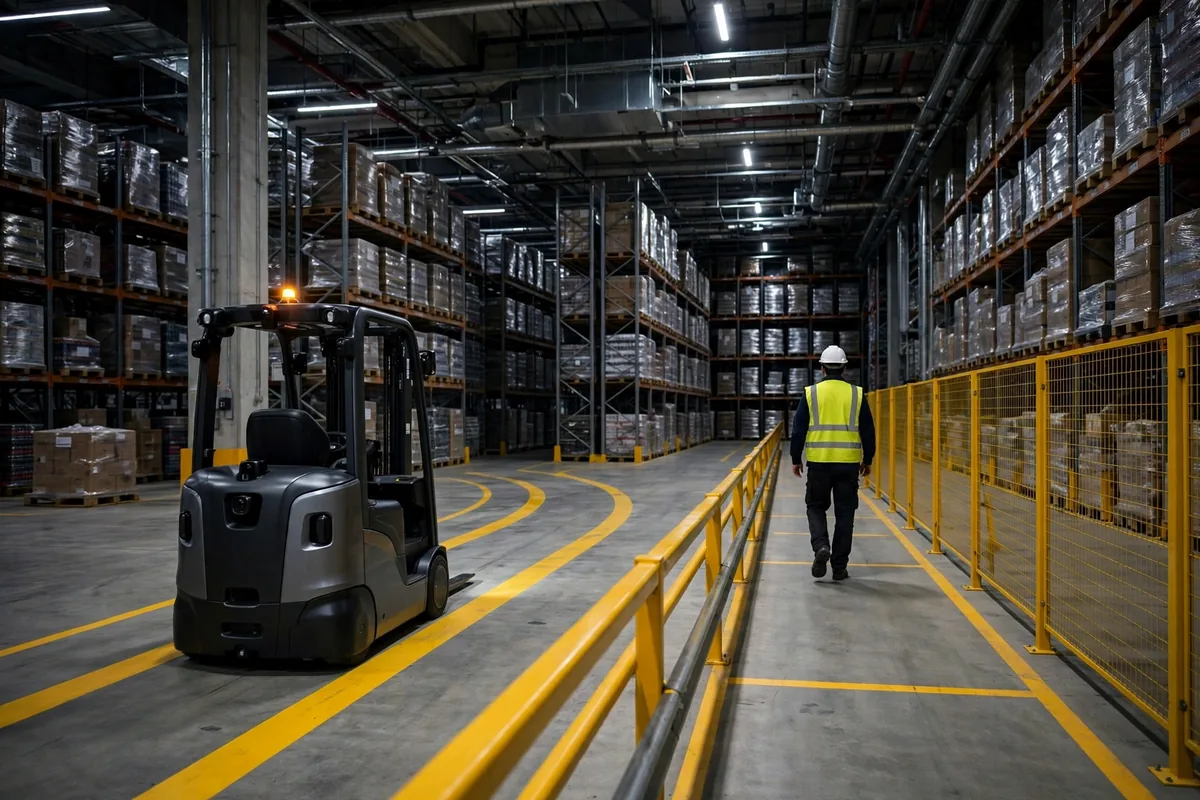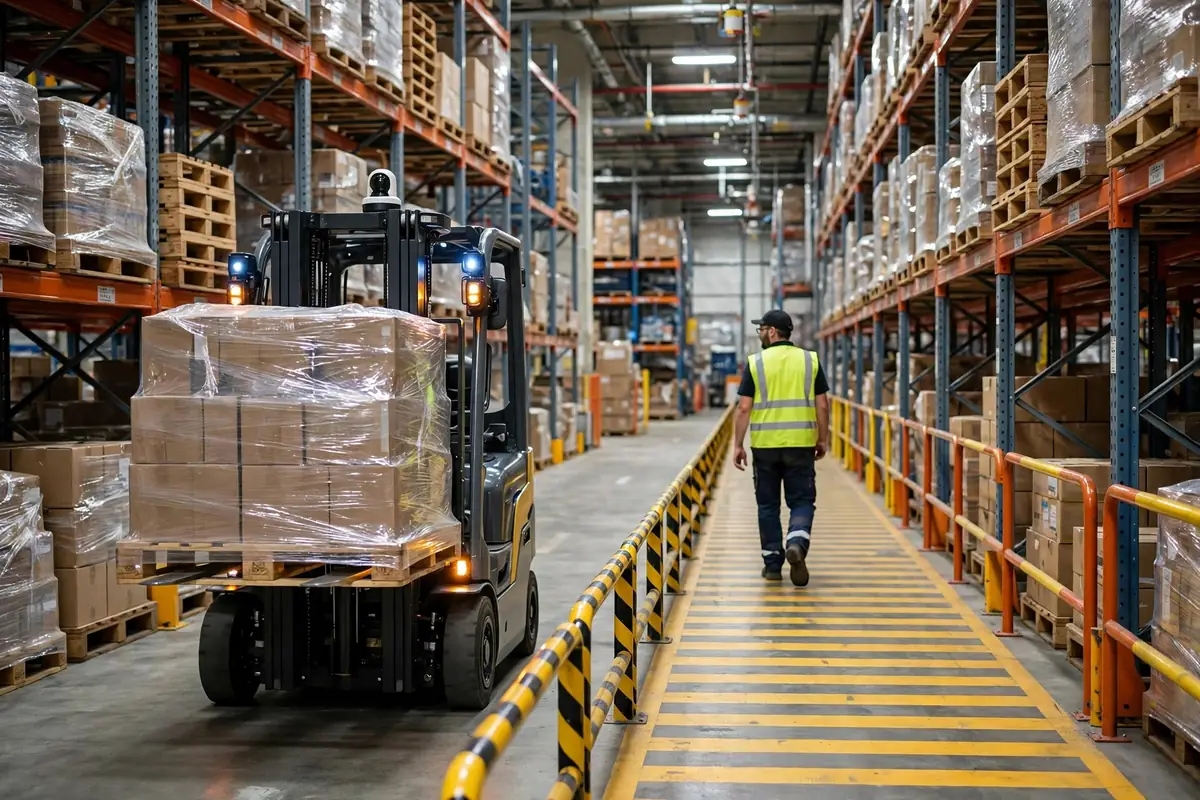
无人叉车进仓的第一周,最危险的不是车,是人还按老习惯走路。拣选员从货架后面斜插出来,搬运工推着托盘车横穿主通道,司机在月台边倒车——这些动作在有人开叉车的仓库里靠眼神和喇叭解决,到了无人车面前,眼神不管用,喇叭也不管用。车只认传感器和规则,规则没写清楚的地方,就是事故等着发生的地方。
先讲一个假设算例:2026 年 4 月,加州安大略一间 8 万平方英尺的 3PL 仓,上了 2 台自动叉车跑月台到暂存区的托盘搬运。头三天一切正常,第四天下午 3 点 40 分,一台车在十字路口急停,托盘上的纸箱滑下来砸坏 6 箱货。没撞人,没撞货架,损失不大,但整个下午的班次都乱了。复盘发现,急停不是传感器坏了,是拣选员推着空托盘车从盲区切进来,车按程序刹停,刹得太猛,货没固定好。问题不在车,在部署的时候没人把"人会从哪里冒出来"画进地图里。
这就引出一个判断:买车之前先看适用场景怎么分,无人叉车适合搬哪些活、不适合碰哪些活,再决定它在你的仓里走哪条路。场景定错了,后面分区、限速、测试全是给错误答案打补丁。
无人叉车不是快,是慢得有道理
很多人一听自动叉车先问能跑多快,这问题本身就问错了方向。这就像问一辆校车在学校门口能开多快——答案不是发动机决定的,是路上有多少孩子决定的。
公开数据能说明这个取舍。有厂商的自动叉车在自动模式下最高时速 4.5 英里,同一台车人工模式能到 11 英里,速度直接砍掉一半还多。另一家厂商的自动行驶速度标的是每秒 2 米,满载和空载一个数,不跟你玩"空车冲刺、重载爬行"的花活。窄巷道里再降到每小时 2 到 3 英里,靠近月台和拣货站降到 1 英里。这些数字不是厂商保守,是传感器的反应时间画出来的硬边界:速度越快,刹停距离越长,留给判断的时间越短。
我的做法是按区域定死速度,写进系统配置,不靠司机自觉,也不靠口头约定。
| 区域 | 限速 | 为什么是这个数 |
|---|---|---|
| 开阔主通道,无行人 | 每秒 2 米以内 | 视野好、路线直,留足刹停距离 |
| 混行通道,有人有车 | 每小时 3 英里左右 | 人可能从货架间冒出来,留反应时间 |
| 十字路口、转角 | 每小时 1~2 英里 | 盲区最大,宁可慢,不抢那两秒 |
| 月台、拣货站附近 | 每小时 1 英里 | 人多、手推车多,定位精度优先于速度 |
| 高位货架巷道 | 按载荷另定,满载再降一档 | 重心高,急停容易晃货 |
反直觉的地方在这里:把速度压下来,单托盘节拍反而可能变好。一台车全速冲、频繁急停、每次急停后重新定位、人工去扶货,一天下来搬的托盘数,未必比得上另一台车匀速跑、一次急停都没有。急停是效率的敌人,不是安全的代价。速度表要贴在墙上,更要锁在系统里——能被人随手改回去的限速,等于没设。
无人叉车的盲区,图纸上看不出来
激光雷达的参数表很好看:有的厂商标探测距离 40 米、精度 2 厘米。数字是真的,结论是假的——40 米是在空旷测试场、无遮挡、目标是标准反射板的情况下测的。你的仓库不是测试场。
盲区有三处最容易被忽略。第一处是货叉升起来之后,货物本身挡住了前向传感器的下半部分,车"看"得到远处,看不到脚边。第二处是转角,货架的立柱和堆到 2 米高的托盘把视线切成几段,传感器只能看到拐角后 1 米,人的腿迈进来的时候,车剩下的刹停距离可能不到半米。第三处是地面:掉在地上的缠绕膜、散落的纸箱板、积水,激光雷达扫过去可能直接漏掉,车轮压上去一打滑,定位就飘了。
美国国家安全委员会的公开统计说,2023 年美国有 67 名工人死于叉车相关事故;职业安全健康局估计每年约有 34900 起叉车严重伤害事故。这些数字针对的是全部叉车,不是自动叉车,但它说明了一件事:叉车这个品类出事从来不是小概率事件,自动叉车只是把"人会犯错"换成了"系统会漏看",风险没有消失,只是换了个地方藏。
还有一个坑出在维护上。激光雷达的镜头沾了灰,探测距离会悄悄缩水,系统不报警,只是刹停距离一天比一天短。我的做法是把镜头清洁写进每班点检表,交班时擦一遍,拍照留痕。地面也一样:自动通道每周至少拖洗两次,破损地坪 48 小时内修补,别等车轮打滑了再去查定位为什么飘。设备最怕的不是一次性大故障,是这种每天缩水一点点的慢性退化,等你发现的时候,安全余量已经被吃光了。每个月抽一个夜班,让车空载跑一圈满速测试,记录刹停距离,和上线第一天的数据比对。数字往上飘超过 10%,先停线查原因,别等到出事再翻记录。
所以我的验收办法很土:上线前夜,找两个人,一个推空托盘车,一个抱着纸箱,在每个路口、每个转角、每个货架尽头,轮流从盲区里走出来。车必须在碰到人之前停住,而且停得稳、货不晃。测 20 次,记下来每次的刹停距离和货物状态。有一组数据不合格,区域就不开放。传感器厂商的测试报告可以看,但不能代替你在自己仓库里跑的这一轮。你的货架高度、你的托盘堆法、你的灯光,都是别人报告里没有的变量。
混行规则也要写死三条:行人走划线通道,叉车不进人行道;任何路口,自动叉车默认让行,不管它有没有"看到"人;人工叉车和自动叉车共用一条通道时,人工车必须开灯、按喇叭,自动车按最低限速跑。听起来啰嗦,执行起来就一条:别让两个人——一个是人,一个是程序——同时猜对方要干什么。
上线前夜,把这张表跑一遍
上线不是剪彩,是考试。下面这张表,我要求上线前夜逐项打勾,缺一项就推迟,第二天早上再测。
| 检查项 | 通过标准 | 谁签字 |
|---|---|---|
| 急停按钮 | 全车急停点都能触发,停后必须人工复位,不能自动恢复 | 设备负责人 |
| 盲区实测 | 每个路口、转角各测 20 次,零接触、货物不滑移 | 安全负责人 |
| 断网断电演练 | 断网 30 秒,车原地安全停车,不乱走、不丢任务 | 集成商工程师 |
| 混行演练 | 人工叉车、行人、手推车同时在场 1 小时,零急停报警 | 仓库经理 |
| 地面与标识 | 路线地标清晰,破损、积水、散落物清零 | 当班主管 |
还有两件容易被漏掉的事。第一件是培训:不是教员工怎么开车,是教他们怎么"不惹车"——别站在车的行驶线上打电话,别把托盘临时堆在自动通道上,别觉得车会像人一样让你一下。培训要留签到表,没签到的人不上岗。第二件是回滚方案:第一周保留一台人工叉车待命,自动车一出问题,人工顶上,订单不停。很多人觉得这是浪费,恰恰相反,这是让你敢在第一周就发现问题的底气。
这钱花得值不值,看这一个数:上线 90 天内,每千次搬运里因为"人机冲突"触发的急停次数。这个数降到 2 次以下,说明分区和规则立住了;还在 10 次以上晃,说明你的地图和限速只是纸上谈兵,车越快,账越难看。
作者:大刘|自动化设备工程师,前集成商技术负责人