"刘工,我们的 AMR 又撞货架了。厂家说是地面问题,地面施工方说是车的问题,你给断断案。"
这种电话我一年接几十个。干了十几年集成,我先把结论放这儿:AMR 跑偏撞货架,十次有八九次锅不在算法,在地面和反光上。算法是背锅侠,地面才是真凶。
AMR 是靠什么"看路"的
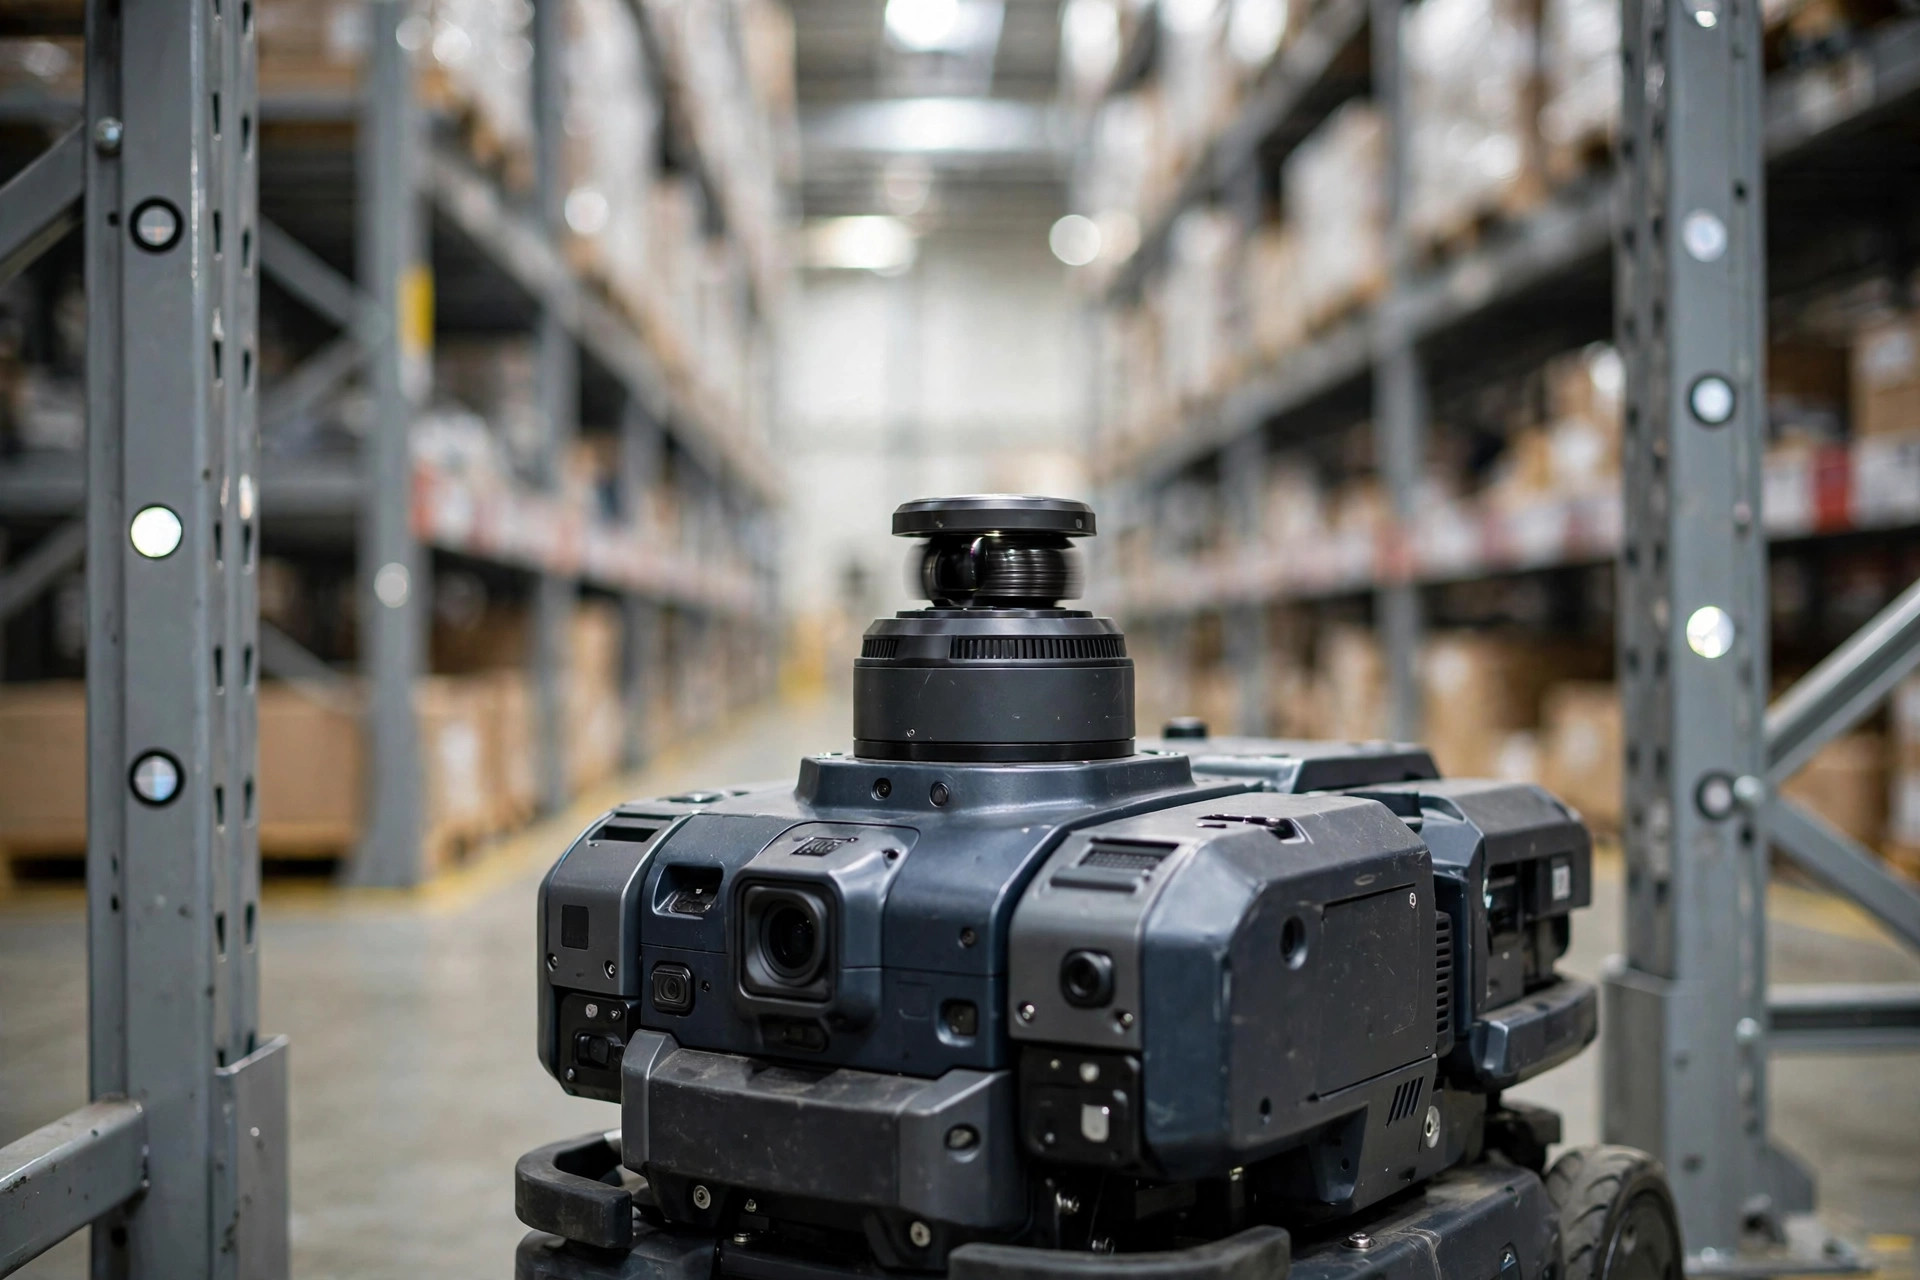
AMR 导航这套东西,你可以理解为"开车的人加上路边的参照物"。激光雷达是眼睛,每秒扫几万个点,看周围轮廓跟地图对不对得上;里程计是"数步数",靠轮子转了多少圈估自己走了多远;反光柱或者二维码是"路标",给绝对位置做校准。
这就像你在雾天开车:眼睛(雷达)看不清了,就靠估自己开了几分钟(里程计)猜位置;偶尔看到一个路牌(反光柱),赶紧校准一下。三者缺一不可,但三者死法各不相同:
- 里程计最怕打滑:轮子转了,车没动,步数全数错,位置就漂了。
- 激光雷达最怕"镜子":光打在镜面不锈钢、玻璃上,反射回来的点是假的,地图对不上,定位直接跳变。
- 反光柱最怕被挡:叉车临时堆个托盘,路标看不见了,校准做不了,误差越积越大。
下面两个案例,都是我亲手查过的。
两个我亲手查过的案例
案例一:打滑的地面(2024 年 11 月,东莞)。 一家做 3C 的 3PL 仓,20 台 AMR 跑了半年好好的,11 月开始频繁"画龙"——走直线走成 S 形,最后怼上货架端头。厂家远程看了日志,说定位算法正常,建议加反光柱。加了,没用。
我去现场,第一件事不是看车,是蹲下来摸地面。环氧地坪,11 月返潮,表面一层肉眼几乎看不见的水膜。我让他们做了个最土的测试:车原地打转 10 圈,看里程计报的圈数和实际差多少——差了快半圈。轮子在打滑,"数步数"全数错了。
处理办法:地面做防滑处理(重新罩面加撒防滑颗粒),问题消失。复盘下来,这 20 台车加反光柱花了几万块,纯属冤枉钱。地面这事,一开始就该查。
案例二:镜面护栏(2025 年 3 月,加州)。 一家电商仓,AMR 在某一个通道口必撞,百试百灵,其他地方都没事。日志显示每次到那个位置,定位置信度断崖式下跌,车"以为"自己偏了 30 厘米,猛打方向修正,结果真撞上了。
现场一看:通道口新装了一排镜面不锈钢防撞护栏。激光雷达打过去,镜面反射的点云在地图上根本对不上——相当于雾天里突然出现一面镜子,眼睛直接看花了。更坑的是,这种反射点每次还不一样,算法想滤都滤不准。
处理办法:护栏贴了哑光膜,几百块钱的事,故障归零。这个案例我每次讲课都讲:AMR 撞的从来不是"那个位置",撞的是"那个位置的光学环境"。
排查清单:三步揪出真凶
别一上来就调参数。按这个顺序查,九成问题在这三步里现形:
| 步骤 | 查什么 | 怎么查 | 典型症状 |
|---|---|---|---|
| 第一步查地面 | 平整度、打滑、伸缩缝 | 蹲下来摸;2 米靠尺量缝隙;原地打转 10 圈对比里程计 | 直线走成 S 形;返潮季多发;多台车同时出问题 |
| 第二步查反光 | 镜面、玻璃、反光柱遮挡 | 拿手电筒沿路线走一圈,看有没有镜面反射;检查反光柱是否被货物挡住 | 固定位置必撞;定位置信度断崖下跌 |
| 第三步查定位 | 地图是否过期、反光柱移位 | 对比建图时的现场照片;检查反光柱固定螺丝 | 换布局后开始出问题;误差缓慢累积 |
再给一条决策规则:单台车出问题,先看这台车的轮胎磨损和雷达罩脏不脏,这是个案;多台车同时出问题,一定是环境(地面、反光、地图),别在单车参数上浪费时间。
三步都查完还没找到原因,别急着换算法,先回答三个问题:第一,建图之后现场动过什么(加过护栏、换过货架、改过通道宽度,哪怕只动了一处);第二,出问题的时间有没有规律(每天固定时段、每周固定几天——跟光照、湿度、班次对得上吗);第三,把定位丢失的点位标在平面图上,是散点还是连成线。散点多是单车问题,连成线多是环境问题。这三问,八成能把剩下一成也揪出来。
选型那天埋的雷,维护时还
开炮时间到。很多 AMR 撞货架,根子在选型那天就埋下了:
第一,地面条件差(旧仓库水泥地起砂、伸缩缝多),还硬上纯激光导航,不做二维码或反光柱辅助——这叫让近视眼裸眼开车,不出事才怪。地面整改没预算,就老老实实加辅助定位。
第二,通道里大量镜面、玻璃,选型时没人去现场看一眼光学环境。试点跑的是空旷测试区,上线的是镜面迷宫,能一样吗?
第三,伪需求重灾区:"我们要无人化,叉车和 AMR 混行"。混行不是不行,但混行加地面湿滑加反光多,三个坑叠满,什么算法也救不了。先做分区,再谈混行。
反常识的判断说一个:很多人第一反应是"把速度降下来"。降速确实能减小撞击力度,但它掩盖了定位漂移的真相——车还是在漂,只是漂得慢了、撞得轻了。定位问题靠降速是治不好的,查出漂移的源头才是正道。
分界线一句话:如果环境整改(地面加反光处理)的费用,低于你一年撞车维修加停机损失,那就先改环境,别升级算法。
选型时辅助定位怎么选,也给张对照表,省得每次都被厂家牵着鼻子走:
| 方案 | 优点 | 怕什么 | 适合 |
|---|---|---|---|
| 二维码导航 | 定位准、成本低 | 地面磨损、油污盖住码 | 地面条件好、路线固定的仓 |
| 反光柱 | 改造小、不动地面 | 被货物遮挡、柱子被撞歪 | 货架布局稳定、叉车少的仓 |
| 纯激光轮廓 | 部署快、不用贴东西 | 镜面、玻璃、空旷大场景 | 环境干净、变化少的仓 |
没有银弹,只有"哪种死法你扛得住"。选之前先问自己:我的仓里哪种干扰最多?答案往往一目了然。
还有维护的坑:AMR 定位不是一劳永逸的,是靠日常维护"养"住的。每周必查三件事:雷达罩擦没擦(灰尘能让有效距离打折扣)、反光柱有没有被叉车撞歪(歪 5 度,远距离误差能放大到几十厘米)、地面有没有新增的坑洼和油污。建一张巡检表贴在充电区墙上,谁值班谁签字。定位丢失次数除以行驶里程这个指标,每周看一次,抬头就说明环境在恶化,别等撞了再查。
这钱花得值不值,看这一个数。 AMR 撞一次货架,维修加停机加货损,少则几千,多则上万,看撞得狠不狠;而一次彻底的环境排查加地面防滑处理加反光治理,一个几千平的仓,费用大概率比你撞两次还便宜。所以值不值的分界线就一个数:你过去一年为"跑偏撞货架"付出去的总成本。把它算出来,再去看环境整改的报价,哪个小数选哪个。十次有九次,答案都是先修地面。
作者:大刘|自动化设备工程师