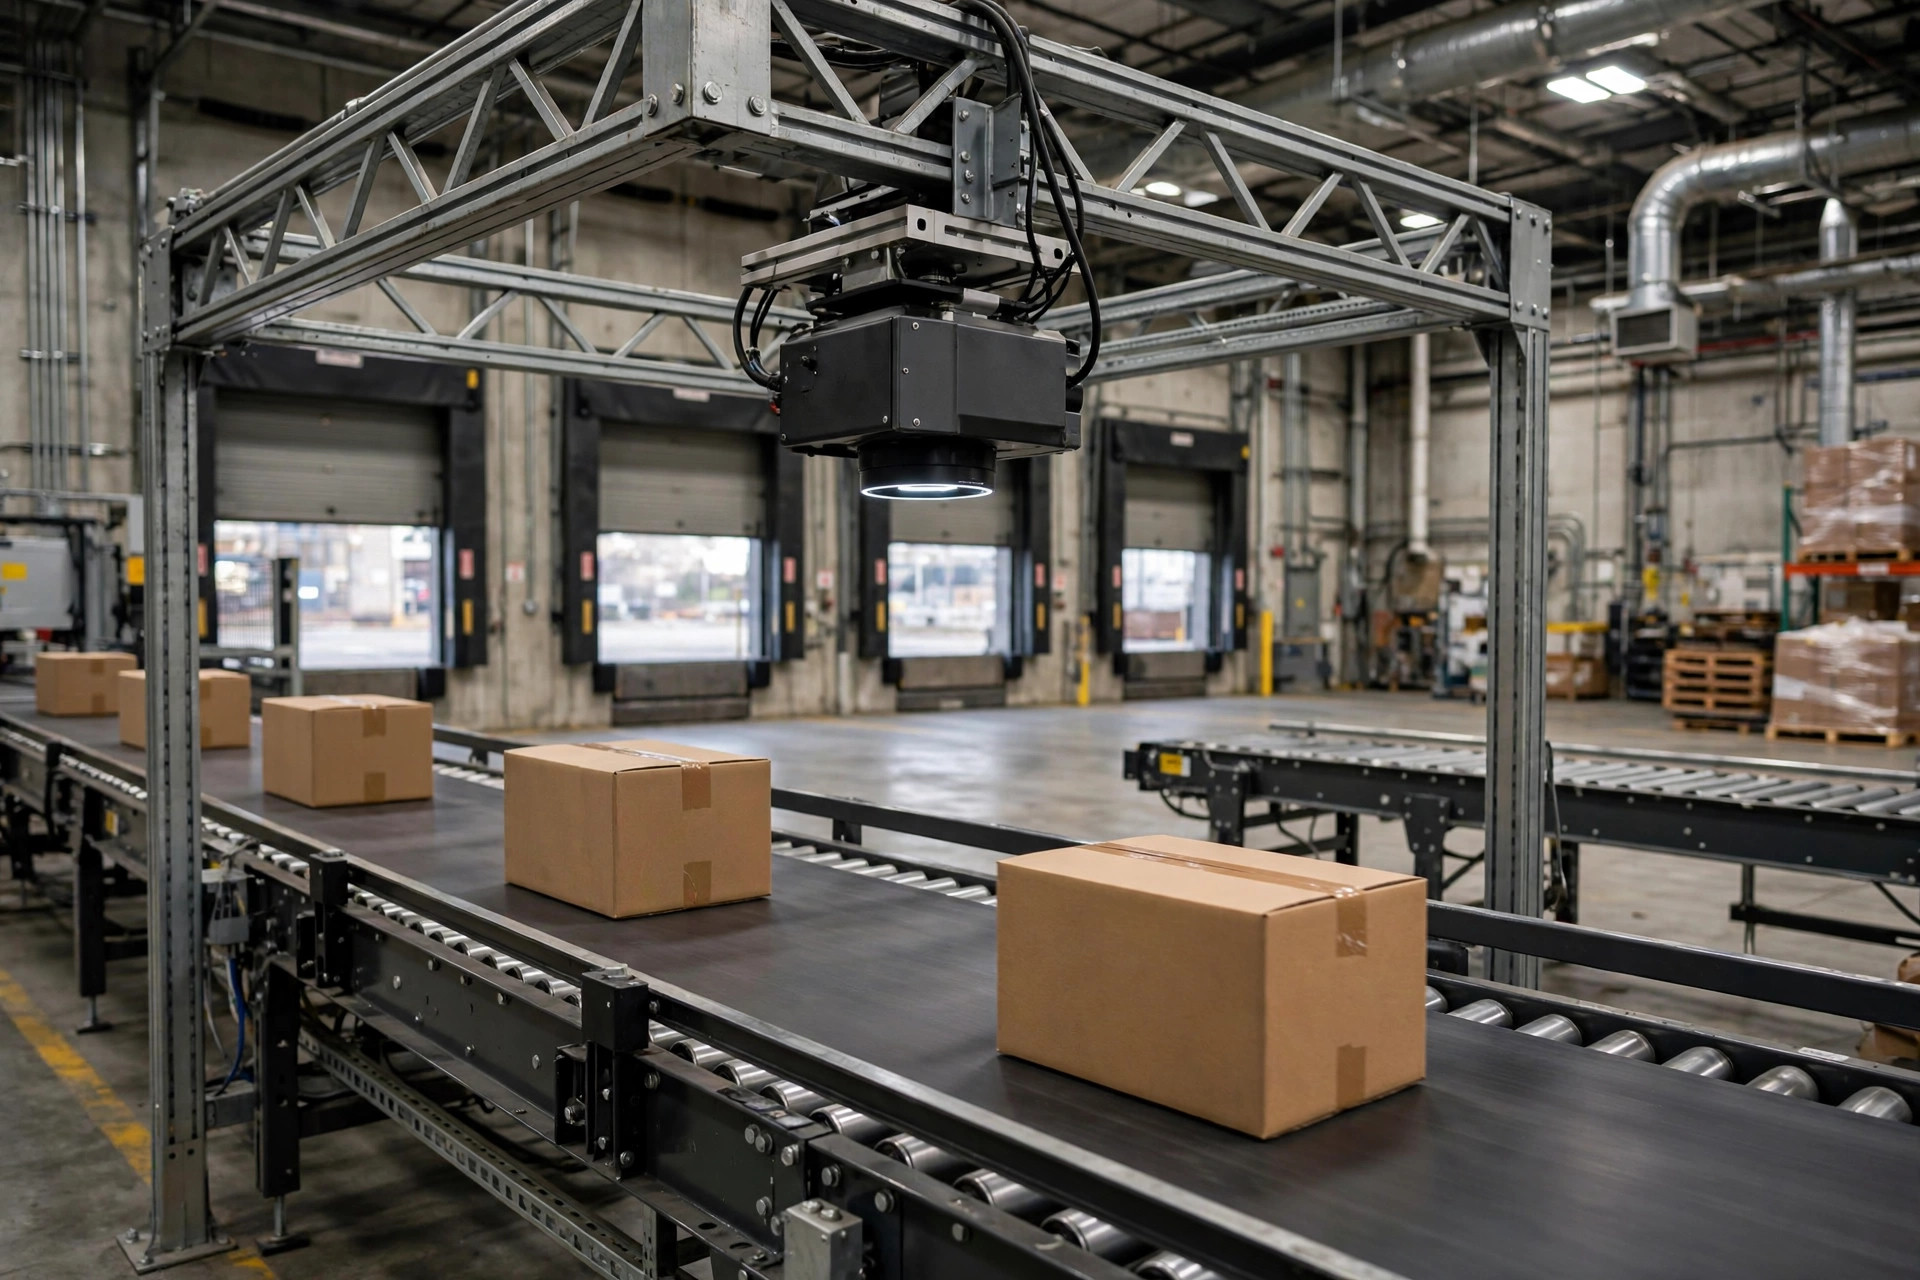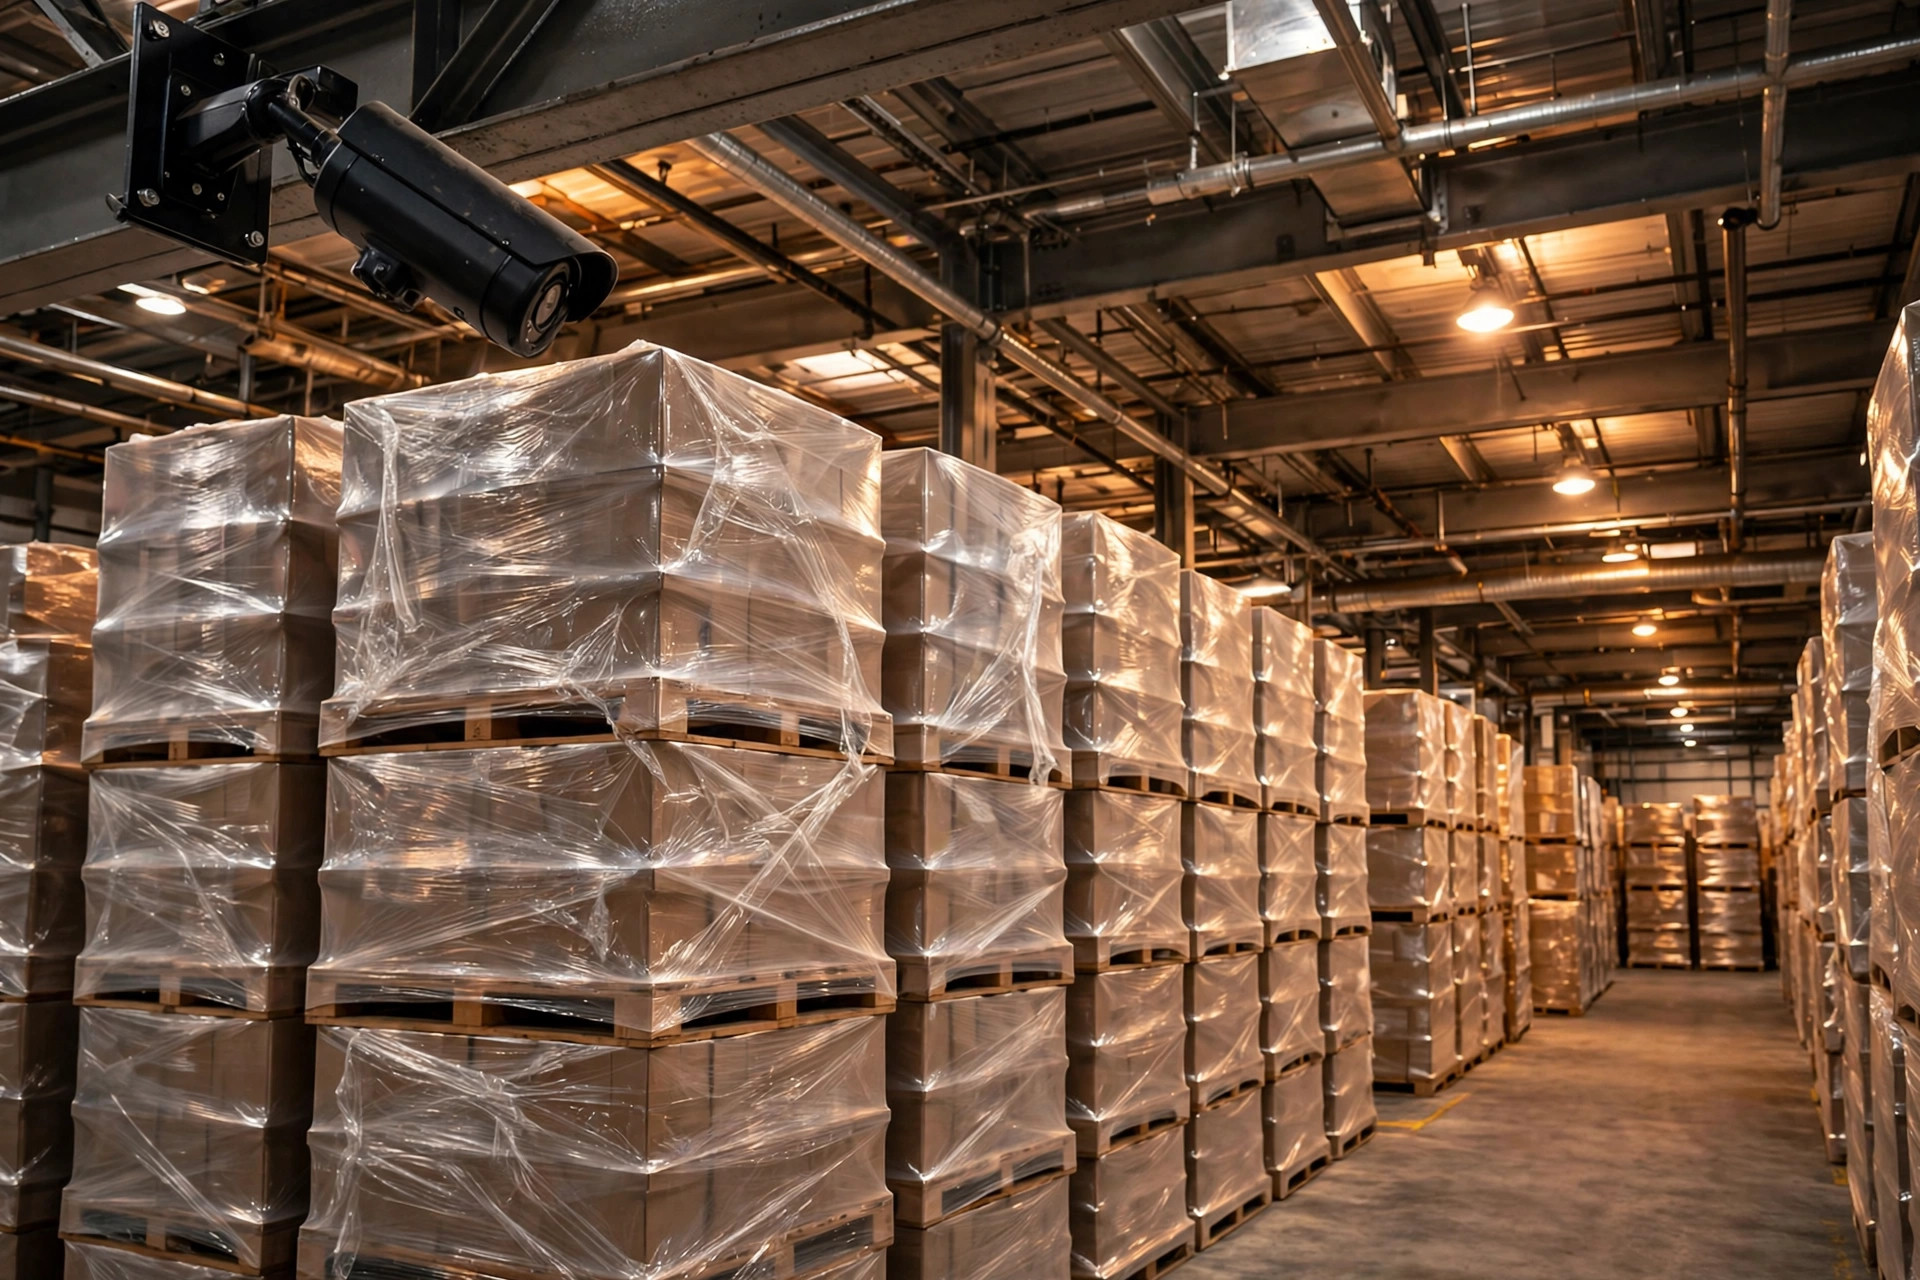
같은 카메라, 같은 창고. 빈 팔레트 세기: 정확도 99%. 슈링크 필름으로 감싼 혼합 팔레트 세기: 83%. 이 16포인트 격차는 순전히 현장 디테일의 차이다. 2025년 가을, 캘리포니아주 온타리오의 3PL 창고에서 이 파일럿을 진행했다. 약 130,000평방피트, 소비재와 자동차 부품이 중심. 벤더는 "98% 이상의 정확도"를 약속했다. 나는 직접 측정한 숫자만 믿는다.
정확도가 절벽처럼 떨어지는 구간
먼저 테스트 프로토콜부터 공개한다. 내 숫자가 맥락 없이 인용되지 않도록 하기 위해서다. 우리가 센 건 팔레트 유닛——박스도, SKU도 아니다. 천장 카메라가 30분마다 한 프레임씩 찍고, 모델이 팔레트 수를 출력하고, 2인 팀이 번호 스티커로 팔레트를 하나씩 검증했다. 14일 연속이다. 이 "스티커와 클립보드" 방식이 그라운드 트루스(정답 데이터)다.
빈 팔레트, 6피트 미만의 적재, 충분한 자연광: 정확도 99.1%. 이 조건에서는 비전 카운팅이 사람의 도보 점검을 진정으로 대체한다.
같은 장비를 완제품 구역으로 옮기자 숫자는 무너졌다. 스트레치 필름을 3겹 감은 팔레트, 8피트가 넘는 적재, 반품용 하프 팔레트 혼재. 정확도는 83.4%까지 떨어졌다. 모델은 이웃한 두 팔레트를 하나로 합치고, 필름의 반사광을 팔레트 끝으로 오인했다. 오류는 노이즈가 아니라 시스템적이었다.
즉 "98% 정확도"라는 주장은 단독으로는 무의미하다. 물어야 할 건: 어떤 조명인지, 적재 높이는 얼마인지, 포장 유무는 어떤지. 이 세 가지 조건을 명시하지 않는 정확도 약속은 마케팅 문구다.
정확도를 실제로 갉아먹는 다섯 가지 변수
조명. 창가 통로에서는 오후의 햇빛이 바닥에 긴 그림자를 드리우고, 모델은 어두운 구역 안의 팔레트 다리를 놓친다. 해법은 보조 조명——산업용 투광등 한 대당 약 $200로, 모델 업그레이드보다 훨씬 싸다. 알고리즘을 탓하기 전에 물리를 고쳐라.
적재 높이. 6피트가 분기선이다. 그 위에서는 천장 카메라 각도 때문에 층 사이 틈이 가려져 모델이 셀 수 없다. 우리는 8피트가 넘는 고층 구역을 비전 범위에서 그냥 제외했다. 못 하는 걸 인정하는 게, 억지로 밀어붙여 하루 종일 오차를 맞추는 것보다 낫다.
스트레치 필름 반사. 가장 과소평가되는 요인이다. 필름은 고천장 조명 아래에서 거울 같은 반사를 만들고, 밝은 반점이 모델에게는 팔레트 판자 끝으로 보인다. 오카운트의 대략 3분의 1이 여기서 나왔다. 카메라를 수직 90도에서 약 75도로 기울이자 반사 영역이 이동하면서 오탐이 대략 절반으로 줄었다.
가림(오클루전). 통로에 세운 지게차, 반쯤 열린 방화문, 랙 옆에 쌓인 빈 박스——가리는 게 있으면 팔레트가 숨는다. 비전 카운팅은 수작업 카운팅보다 더 좋은 하우스키핑(현장 정리)을 요구한다. 사람은 장애물을 돌아가지만 카메라는 돌아가지 않기 때문이다. 첫 2주 동안 가장 일이 많았던 건 모델 튜닝이 아니라 통로 정리였다.
혼합 SKU. 한 팔레트에 두 가지 상품이 실려 있어도 팔레트 카운팅에는 지장이 없다. 그러나 다른 SKU의 두 팔레트가 틈 없이 바짝 붙으면 하나로 합쳐진다. 알고리즘적 해법은 없다——하우스키핑 규칙이다: 팔레트 사이를 4인치 이상 띄워라. 비전 카운팅은 결국 창고의 기본기를 강제한다.
사람들이 또 하나 간과하는 설정: 프레임 레이트다. 처음에는 연속 녹화로 시작했다가, 카메라 4대로 주당 테라바이트급 영상이 쏟아져 저장과 처리 비용이 이유 없이 불었다. 30분당 1프레임으로 바꾸자 측정 가능한 정확도 손실 없이 데이터량이 약 1%로 줄었다. 팔레트에 다리는 나지 않는다. "실시간"이라는 단어에 아키텍처를 맡기지 마라. 비즈니스가 실제로 필요로 하는 갱신 주기를 정해라.
수작업 사이클 카운트와의 손익 계산
완제품 구역을 수작업으로 세는 경우: 6명, 4시간, 남부 캘리포니아 창고 시급 약 $22——한 번 세는 데 약 $530이다. 월 2회면 연 약 $12,700, 출하 흐름을 멈추는 혼잡은 별도다.
비전 구성: 산업용 카메라 4대, 설치 포함 대당 약 $400, 소프트웨어 구독 연 약 $6,000. 1년차는 약 $7,600, 2년차부터는 연 약 $6,000대 초반. 서류상으로는 약 1년 반 만에 회수다.
하지만 이건 비교가 잘못됐다. 수작업 카운팅은 비싸지만 100% 정확하다——팔레트 앞에 선 사람은 팔레트 수를 틀리지 않는다. 비전 카운팅은 조건이 좋으면 99%, 나쁘면 83%다. 100%가 될 일은 없다. 옳은 질문은 "어느 쪽이 싸냐"가 아니라 "카운팅에 실제로 필요한 정밀도가 얼마냐"다.
내 결론: 비전 카운팅은 고빈도 러프 스윕(대충 훑기)이다. 매일 스캔하고, 카운트가 맞지 않는 구역에 플래그를 세우고, 그 구역에 사람을 보내 정밀하게 세게 하라. 비전은 레이더로 쓰고, 회계사로 쓰지 마라. 카메라를 수작업 카운팅의 완전한 대체재로 파는 건 아직 이르다.
참고로 드론 기반 카운팅도 평가했다. 드론은 건물 전체를 약 40분 만에 난다——유연성은 진짜다. 하지만 배터리, 실내 장애물 회피, 그리고 매 비행마다 오퍼레이터가 필요하다는 점은 지속 비용이다. 고정 카메라는 24시간 돌아가며 한계 비용은 0. 약점은 고정된 시야와 사각지대다. 내 순위: 먼저 고속 구역에 고정 카메라, 분기별 전체 카운트의 보완용으로 드론. 보완 관계이지 대체 관계가 아니다.
실패하지 않는 파일럿 설계
첫째, 첫날부터 건물 전체에 펼치지 마라. 중간 속도 통로 하나를 골라라. 죽은 통로에서는 문제가 드러나지 않고, 가장 바쁜 통로는 지게차가 하루 종일 렌즈를 가려 순수 노이즈다.
둘째, 그라운드 트루스는 독립적이어야 한다. 벤더가 자기 정확도를 자기가 보고하게 하는 건, 학생이 자기 시험을 자기가 채점하게 하는 것과 같다. 내 방법: 파일럿 전에 번호 스티커를 인쇄하고, 2인 팀이 2주간 모든 팔레트에 태그를 붙이고 기록하게 한다. 스티커는 $50 미만으로, 파일럿 전체에서 가장 가치 있는 항목이었다.
셋째, 실패 예산을 잡아라. 우리의 첫 파일럿은 실제로 실패했다. 카메라를 지게차 교차로 위에 달았더니 바닥 진동이 마운트를 타고 올라왔다. 화면은 계속 흔들리고 일일 카운트는 20%씩 오락가락했다. 진동원에서 떨어진 독립 천장 마운트로 바꿔 해결했다. 마운트 위치가 정확도 변수라는 건, 한 번 당해보기 전에는 모른다.
넷째, 시작 전에 종료 기준을 써라. 어떤 조건에서 확대하고, 어떤 조건에서 중단할 것인지. 내 기준: 양호 조건 구역이 97%를 밑돌면, 혹은 개선 조치(보조 조명, 통로 정리) 후에도 불량 조건 구역이 90%를 밑돌면 프로젝트는 중단. 종이 위의 기준이 회의의 논쟁을 이긴다.
카메라 선정 자체는 고민할 게 없다: 5메가픽셀 이상, 전원과 데이터를 한 케이블로 해결하는 PoE, 장착 높이와 커버 폭에 맞는 초점거리. 우리가 쓴 설치 포함 $400급이면 충분하다. 돈은 조명과 마운트에 써라, 4K를 쫓지 마라——팔레트 세는 데 영화 해상도는 필요 없다.
전체적으로 나는 신중하게 낙관적이다. 비전 카운팅은 사이클 카운트를 월간 생산 이벤트에서 일상의 루틴으로 바꾼다——다만 몇 포인트의 영구 오차를 받아들이고, 그걸 만회하기 위해 현장을 고치겠다는 각오가 있다면 말이다. 기술은 쉬운 쪽이다. 어려운 건, 현장이 기술 받을 준비가 안 됐다는 걸 인정하고 거기서부터 일을 하는 것이다.
조언 하나: 카메라 정확도를 논하기 전에, 파일럿 통로의 하우스키핑을 2주간 다지는 데 써라. 순서를 뒤집으면 돈은 사라진다.
영어판 번역본입니다. 내용이 다를 경우 영어판을 우선합니다.