서두: '장부에는 있는데, 선반에는 없다'는 어떻게 생기는가?
소비자 전자제품 창고(50,000개 로케이션)는 1년에 두 번 전수 재고를 했다 — 40명, 매회 3일 — 그런데도 재고 정확도는 96.5%에서 정체됐다. 남은 3.5%는 매일같이 주문 취소로 이어졌다. '시스템에서는 재고가 있는데, 현장에서는 못 찾는다.' 수작업 카운트에는 분명한 한계가 있다. 사람은 지치고, 잘못 읽고, 높은 선반은 보지 못한다. 비전 AI는 '보는' 행위 자체를 자동화하고 표준화하기 위해 존재한다.
핵심 프레임워크: 네 가지 포인트
1. 로케이션 감사: 카메라가 통로를 순찰하게 하라
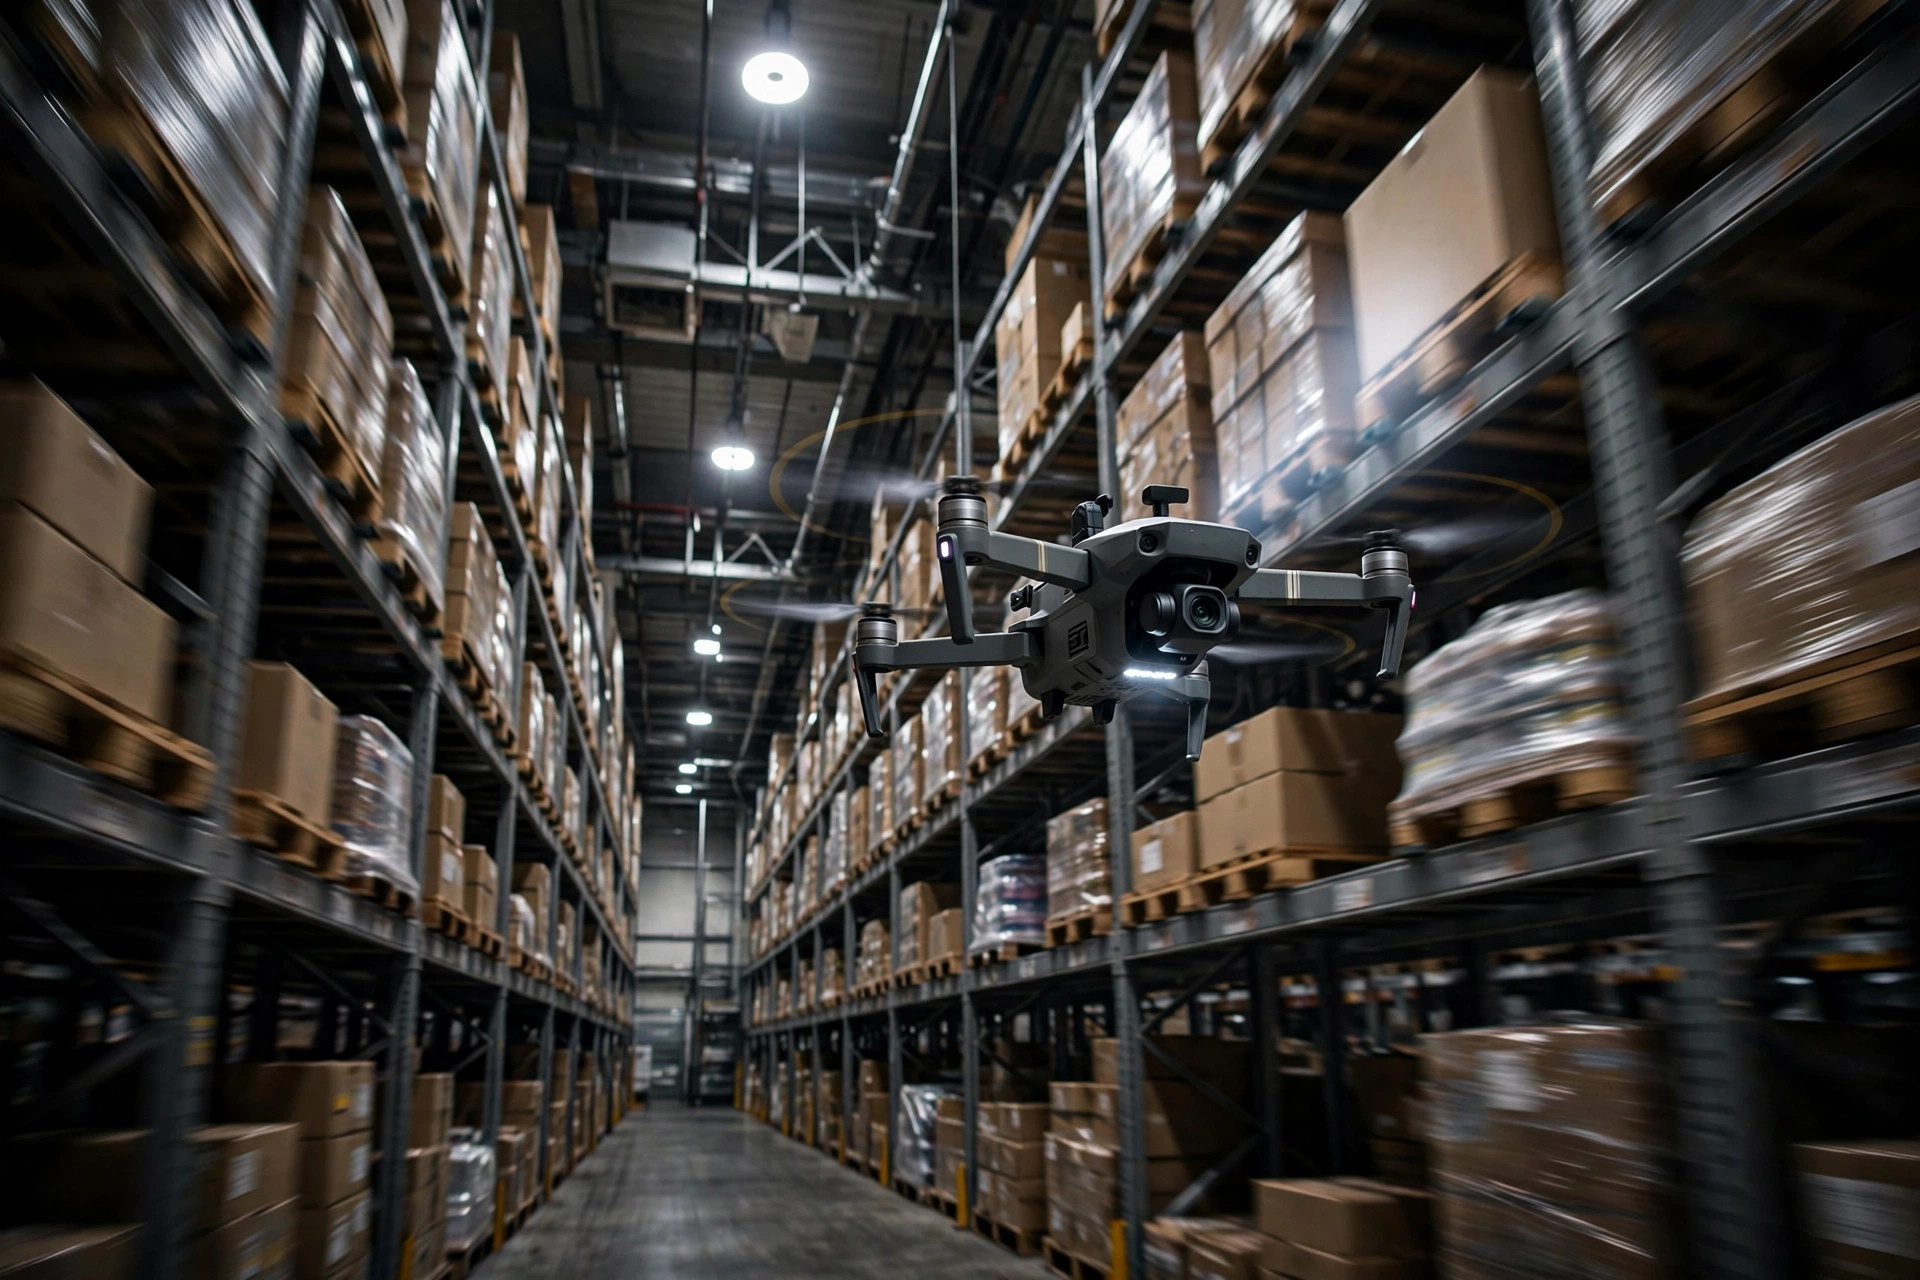
구성은 이렇다. 카메라를 탑재한 AGV나 드론이 통로를 순찰하면서 OCR이 로케이션 코드와 상품 라벨을 읽고, WMS 장부 재고와 행별로 대사한다. 한 창고의 실측: 50,000개 로케이션 전수 스윕을 4시간 만에 완료, 차이 탐지율 99% 이상 — 3일간의 수작업이 따라올 수 없는 수준이다.
핵심 파라미터: 카메라는 3미터 거리에서 바코드를 분해할 수 있어야 한다. 순찰 속도는 1.5 m/s 미만으로 유지 — 이를 넘으면 OCR 정확도가 95% 이하로 떨어진다.
2. 이상 탐지: 다섯 가지 고빈도 시나리오부터 잡아라
| 시나리오 | 카메라 설치 위치 | 실측 탐지율 |
|---|---|---|
| 재고가 있는데 빈 로케이션 / 비어야 하는데 재고가 있는 로케이션 | 통로 순찰 | 99%+ |
| 가려지거나 손상된 로케이션 라벨 | 통로 순찰 | 97% |
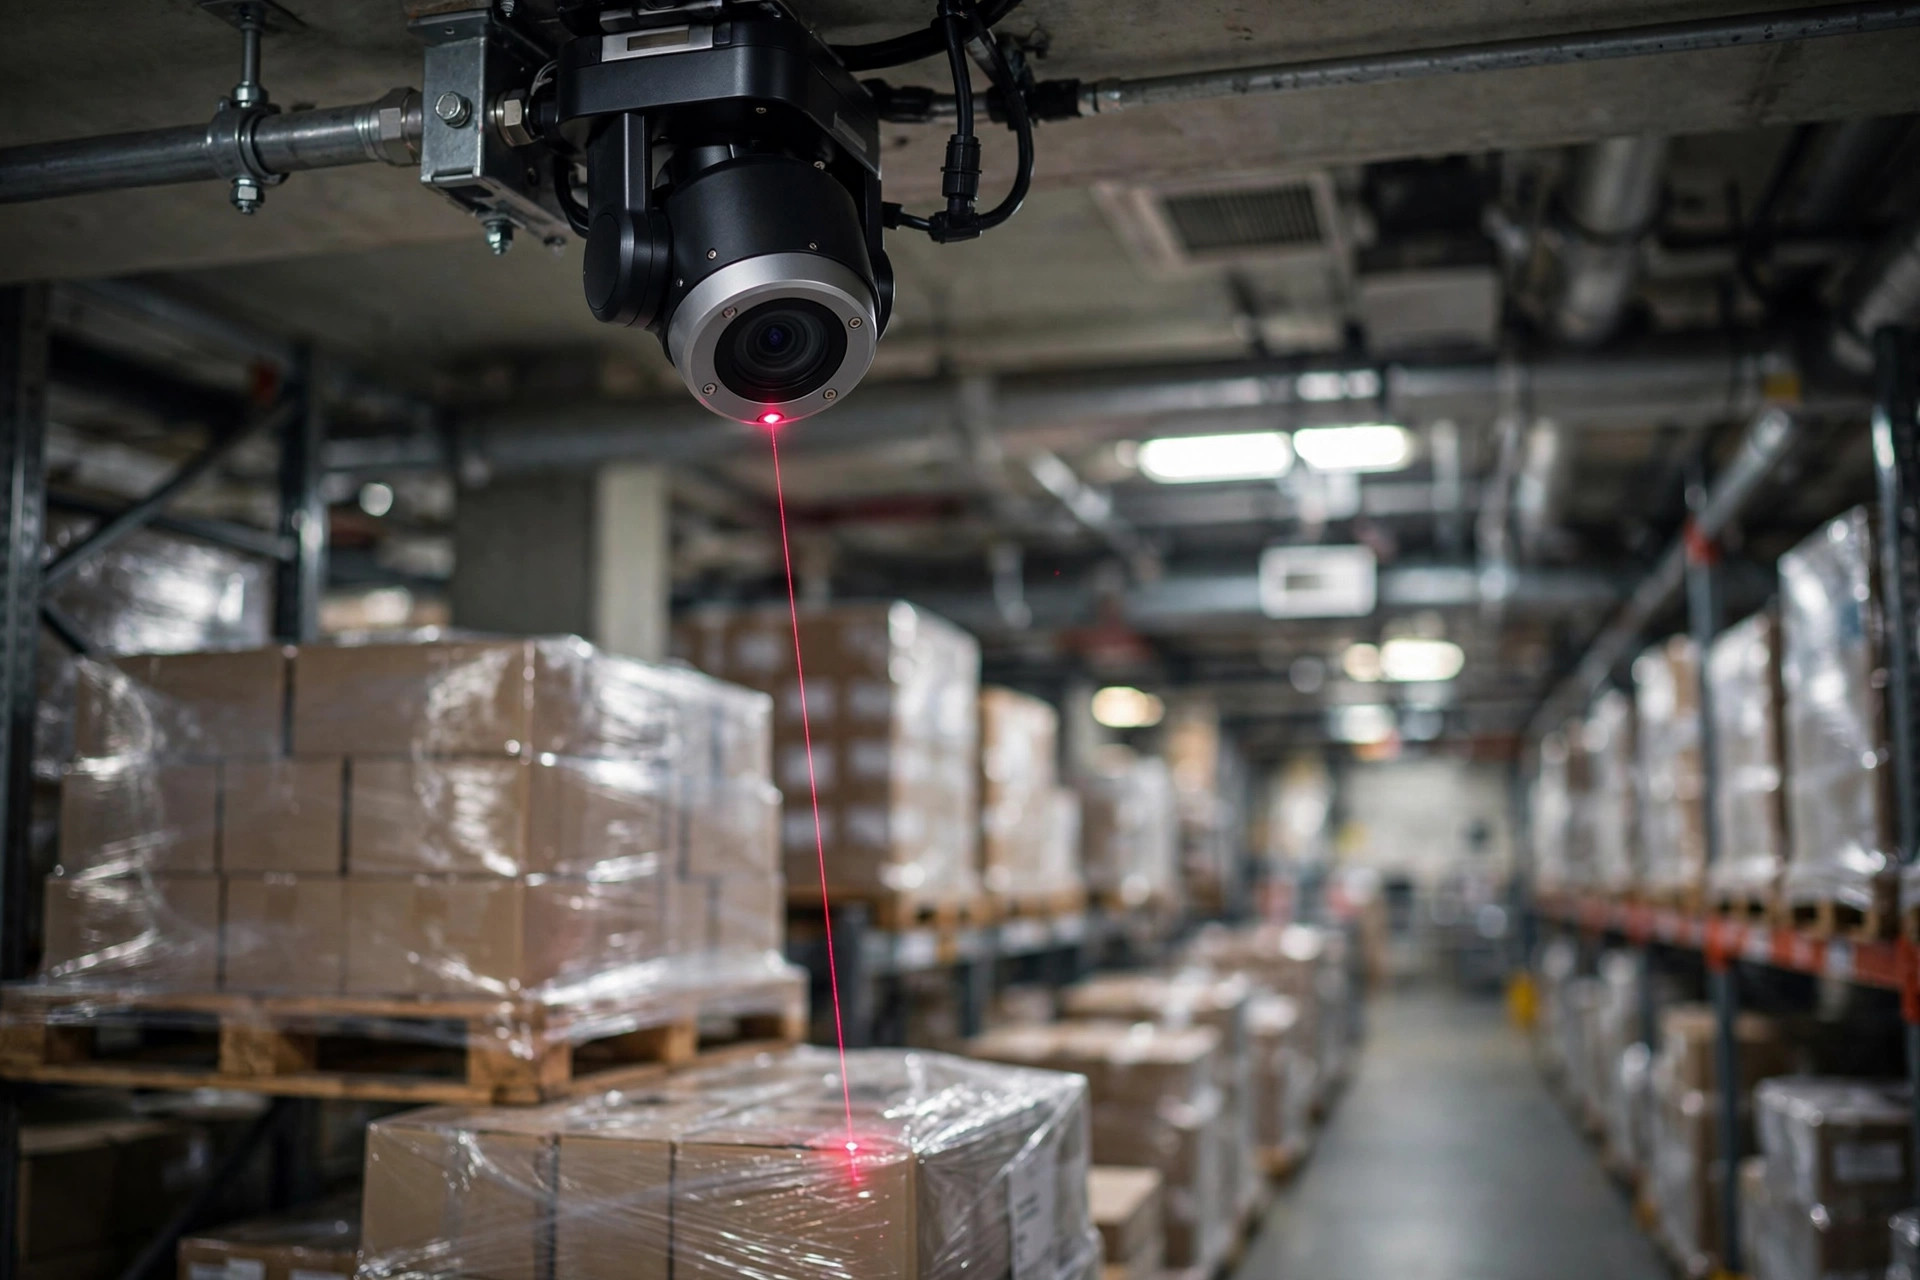
| 손상된 상품, 변형된 포장 | 입고 구역 고정 카메라 | 95% |
| 기울어진 팔레트, 높이 초과 적재 | 출고 구역 고정 카메라 | 96% |
| 방화 통로 차단 | 통로 고정 카메라 | 98% |
이 다섯 가지가 창고 일상 이상의 80%를 커버한다. '로케이션 내 SKU 혼입' 같은 세밀한 인식부터 시작하지 마라 — SKU 간 외관 구분에는 방대한 샘플이 필요하고, ROI도 낮다.
3. 세 단계 전개: 고정 카메라에서 완전 자동화까지
1단계는 입고와 고부가가치 구역의 고정 카메라 파일럿 — 2주 안에 탐지율을 검증한다. 2단계는 모바일 순찰: AGV나 드론으로 건물 전체를 커버한다. 3단계는 WMS에서 카운트 작업 자동 생성 — 차이는 바로 조사 담당자에게 배정된다. 루프가 닫히는 건 3단계에서야 비로소다.
각 단계는 다음으로 넘어가기 전에 명확한 수락 기준이 필요하다. 1단계가 부진한데도 건물 전체에 카메라를 깔아 버리는 프로젝트가 너무 많다 — 깨진 파일럿은 규모로 고쳐지지 않는다.
4. 데이터가 토대다: 이상 유형당 라벨링 이미지 500장
모델 품질 = 데이터 품질. 현장 경험칙: 이상 클래스당 최소 500장의 라벨링 샘플, 그리고 학습 세트는 교대 근무 사이의 조명 변화를 반드시 커버해야 한다 — 이게 가장 큰 함정이다. 주간 조명에 맞춰 튜닝한 모델은 야간 조명에서 정확도가 10포인트 빠질 수 있다. 반사 라벨은 또 다른 고전적인 함정으로, 편광 필터나 촬영 각도 조정으로 대부분 해결된다.
현장 사례: 재고 정확도 96.5% → 99.2%
3C 창고. 비전 기반 카운트가 가동된 지 1년 후: 재고 정확도는 96.5%에서 99.2%로, 연간 카운트 노동력은 40인일에서 6인일로, '못 찾겠다'는 주문 취소는 70% 감소했다. 총투자는 약 $900K(고정 카메라 40대 + 순찰 AGV 2대) — 1년 안에 회수했다.
피해야 할 함정
- 첫날부터 건물 전체를 카메라로 도배하지 마라. 파일럿, 검증, 그다음 확장 — 부진한 탐지율을 규모로 숨기지 마라.
- 프라이버시가 먼저다. 카메라는 얼굴을 찍는다. 가동 전에 얼굴 블러링을 설계에 포함하고, 직원 고지와 정책을 갖춰라.
- 이상은 WMS에서 루프를 닫아야 한다. 작업 배정 없는 알림은 연극이다. 탐지는 카운트나 조사 작업을 자동 생성하고, 책임자를 명확히 해야 한다.
돈이 어디로 가는지: 비용 구조
50,000개 로케이션 창고 기준으로, 비전 도입은 대략 네 개의 버킷으로 나뉜다:
| 비용 항목 | 비중 | 비고 |
|---|---|---|
| 하드웨어(카메라, AGV/드론, 서버) | 50% | 산업용 카메라를 사라. 아끼지 마라 |
| 소프트웨어(알고리즘 라이선스/개발) | 20% | 사이트 단위 또는 연간 라이선스 |
| 구축(설치, 튜닝, 라벨링) | 20% | 라벨링 작업이 노동력의 큰손 |
| 연간 운영 | 10%/년 | 모델 개선, 장비 유지보수 |
절약 팁: 파일럿 기간에는 순찰 AGV를 사지 말고 빌려라. 공개 데이터셋으로 사전 학습한 뒤 자체 이미지로 파인튜닝하면 필요 샘플이 절반으로 줄어든다. 고정 카메라는 고부가가치·고오류 구역부터 — ROI가 가장 좋은 20% 포지션에 먼저.
기억할 것: 하드웨어는 일회성 지출이고, 데이터와 운영은 계속된다. 장비 예산만 세우고 운영 예산이 없는 프로젝트는 시작하지 마라.
파일럿에서 건물 전체로: 세 개의 수락 게이트
매 단계마다 엄격한 지표 — 통과해야만 전진한다:
- 파일럿 게이트(1개월차): 고정 카메라 10개 포지션, 다섯 가지 이상 유형 모두 탐지율 ≥93%, 오탐율 <5%. 미달이면 데이터와 모델을 튜닝 — 신규 포지션은 없다.
- 확장 게이트(2~3개월차): 순찰 AGV 가동, 로케이션의 50% 커버, 차이 탐지율 ≥98%, 전수 스윕을 8시간 이내에 1회.
- 전체 건물 게이트(4~6개월차): 탐지가 WMS 카운트 작업을 자동 생성, 루프 완결률(탐지 → 해결) ≥95%, 재고 정확도 ≥99%.
각 게이트의 수락 보고서에는 사업부와 IT가 함께 서명한다. 고전적인 사망 패턴은 파일럿 게이트를 건너뛰고 확장하는 것이다 — 탐지율이 약한데 카메라를 늘리면, 진짜 문제가 오탐에 더 빨리 묻힐 뿐이다.
정리
창고에서 비전 AI의 최상의 진입점은 로케이션 감사와 다섯 가지 고빈도 이상이다. 고정 카메라 파일럿으로 시작하고, 조명 조건을 아울러 학습시키고, 탐지는 WMS 작업 배정에 바로 연결하라. 재고 정확도가 99%를 넘으면, 카운트는 '일대 캠페인'이 아니라 '매일 순찰'이 된다.
영어판 번역본입니다. 내용이 다를 경우 영어판을 우선합니다.