소포 분류 센터에서 비전 AI 파일럿을 3개월간 지켜본 뒤 내린 결론: AI 잼 감지의 가치는 얼마나 정확하게 보느냐에 있지 않았다. 얼마나 일찍 보느냐에 있었다. 컨베이어에 잼이 걸리면 옆에 서 있는 사람 누구나 안다. 피해는 옆에 아무도 서 있지 않은 20분 동안 발생한다.
2024년 가을. 캘리포니아 폰타나 외곽의 3PL 분류 허브——약 180,000제곱피트, 성수기 준비 한복판. 야간 근무 중, 부드러운 폴리 메일러 한 장이 합류 지점에서 롤러를 미끄러져 벨트와 프레임 사이에 끼었다. 라인은 멈추지 않았다. 계속 물량을 밀어 넣었다. 그 합류 지점은 마침 지지 기둥 뒤에 있어 보이지 않았고, 제어 화면은 전부 초록불이었다. 관리자가 라인을 돌아보며 바닥에 쌓인 소포를 발견하기까지 20분이 넘게 흘렀다——도미노가 뒤로 접히듯 뭉개진 상자들, 깨진 유리 제품 상자 하나, 비뚤어진 스캔 헤드. 라인 정지, 쌓인 물량 치우기, 장비 재시작: 족히 40분. 그날 밤 출하 계획은 물거품이 됐다.
이 시설은 나중에 비전 AI 업체를 불러 파일럿을 진행했다. 두 번 방문했다. 과정과 함정, 그리고 수치를 모두 담은 이야기다.
카메라를 어디에 다느냐가 가격보다 중요하다
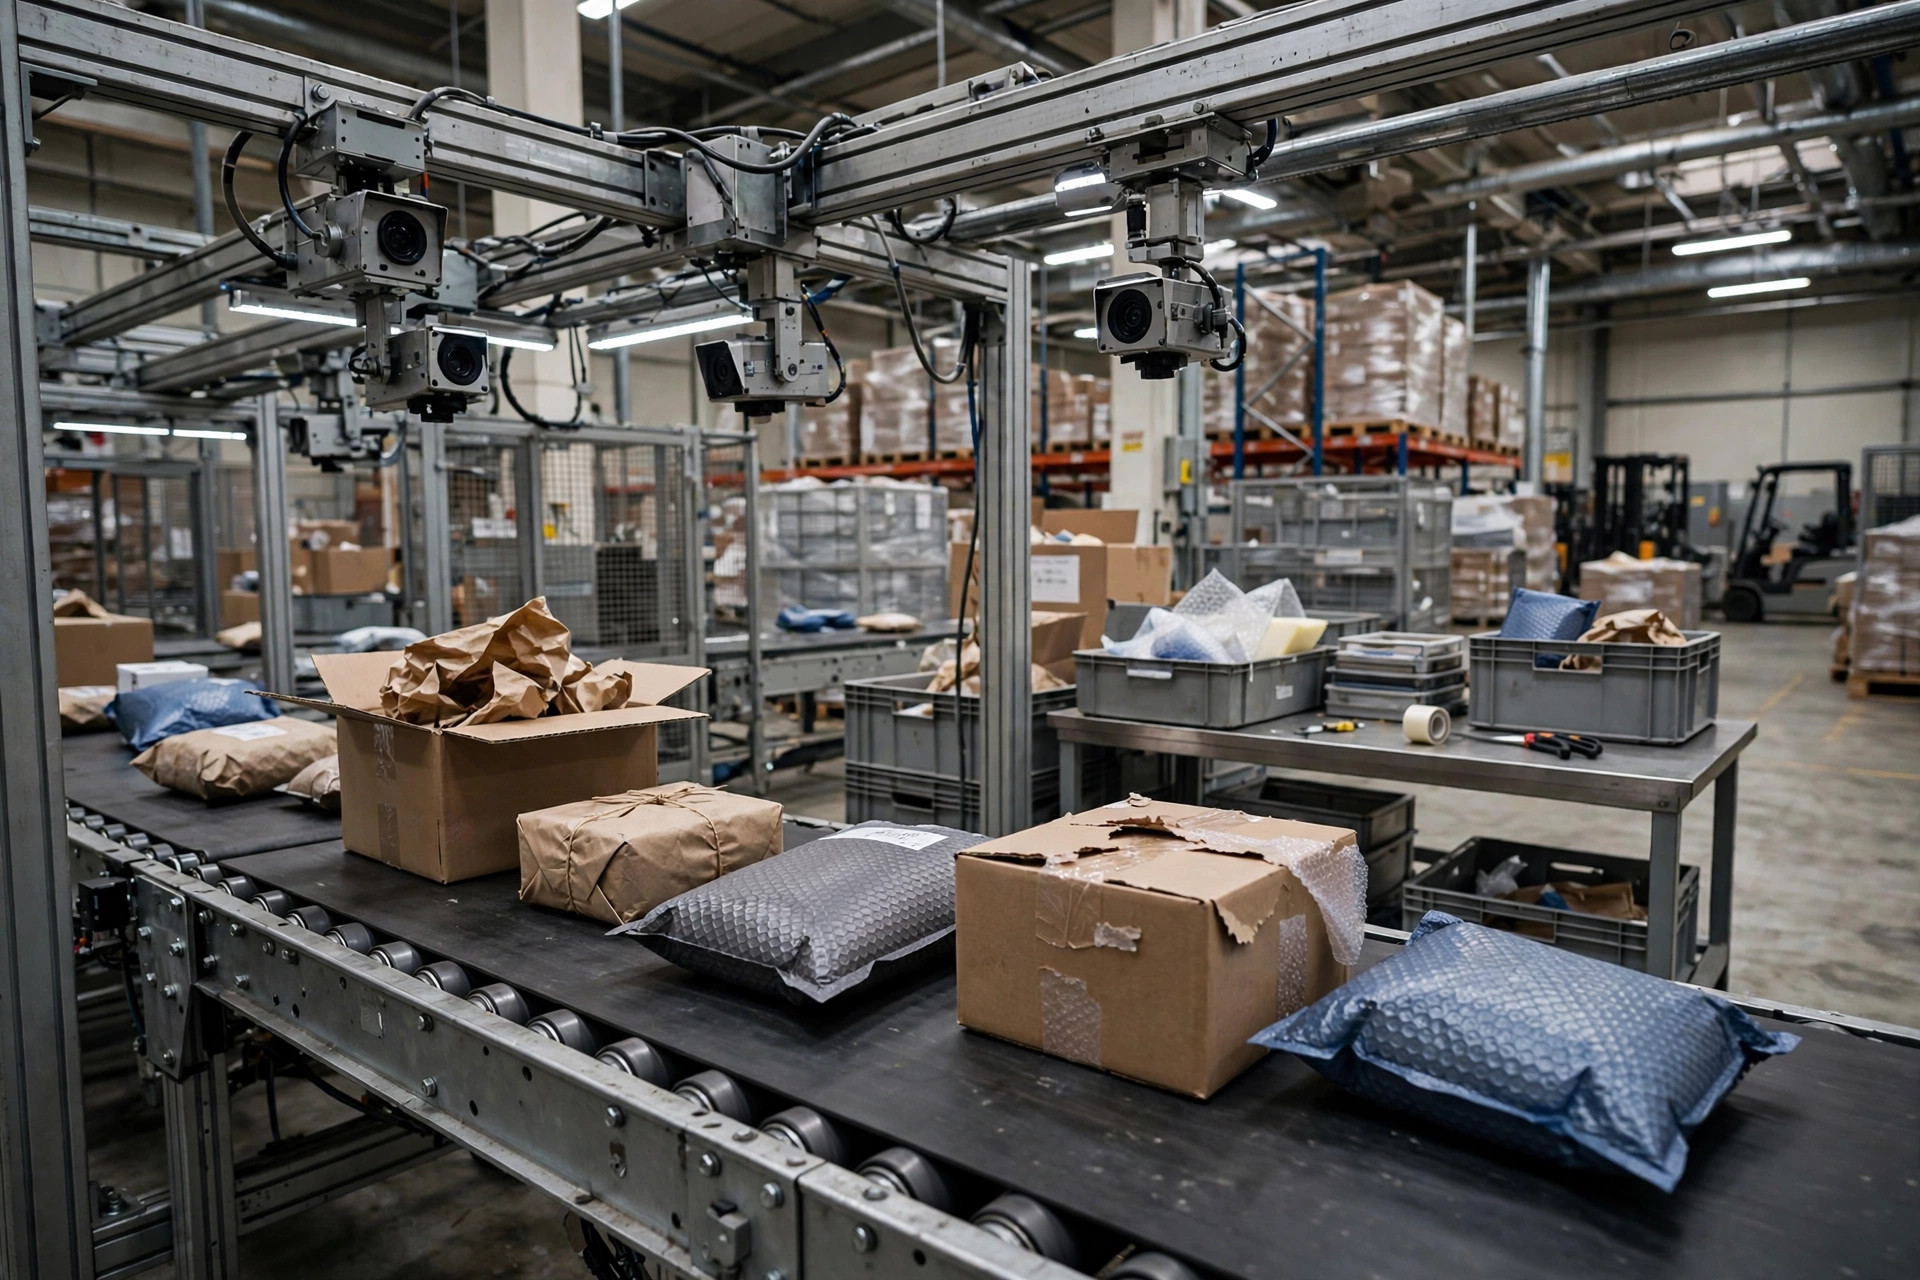
파일럿에는 카메라가 정확히 6대 쓰였고, 모든 위치는 2년 치 잼 기록에서 골랐다. 주력 라인이 분류기로 들어가는 합류 지점에 2대——역대 최악의 잼 지점. 경사면 꼭대기에 1대——소포가 정점을 넘다 뒤집혀 끼는 곳. 분류 슈트 위에 2대——슈트에 걸려 떨어지지 않는 소포를 감시. 분류기 투입구에 1대 더——투입 흐름이 정상인지 확인용.
"편한" 자리에 단 한 대도 두지 않았다. 모두 실제로 잼이 났던 자리였다. 2미터가 조금 넘는 높이에 달아, 아래로 약 45도 각도로 내려다봤다. 왜 측면 장착이 아닐까? 측면에서는 쌓인 더미가 몇 겹인지 알 수 없기 때문이다. 왜 바로 위에서가 아닐까? 철골 빔이 가로막기 때문이다. 45도는 시행착오 끝에 도달한 타협점이다.
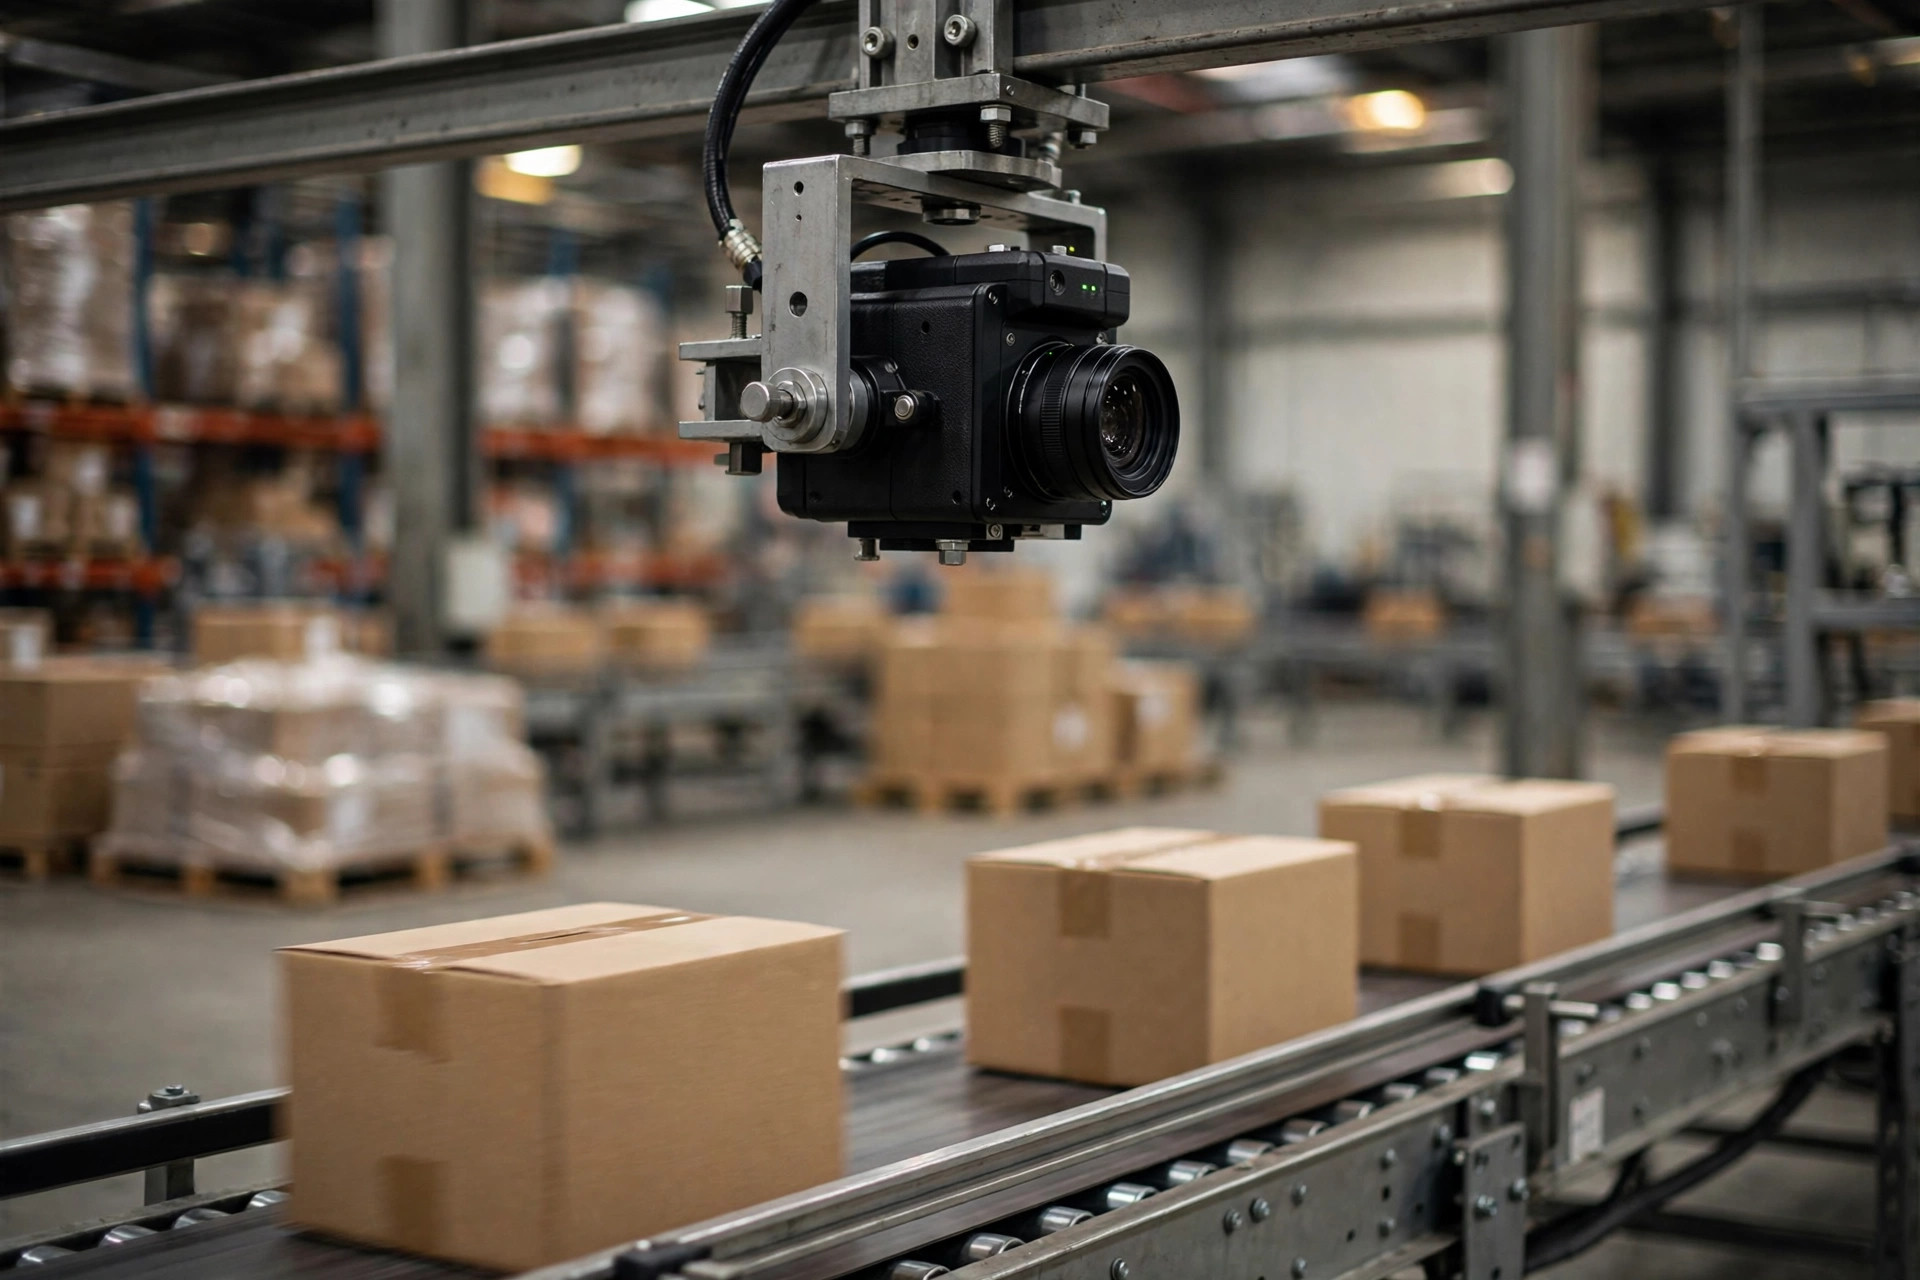
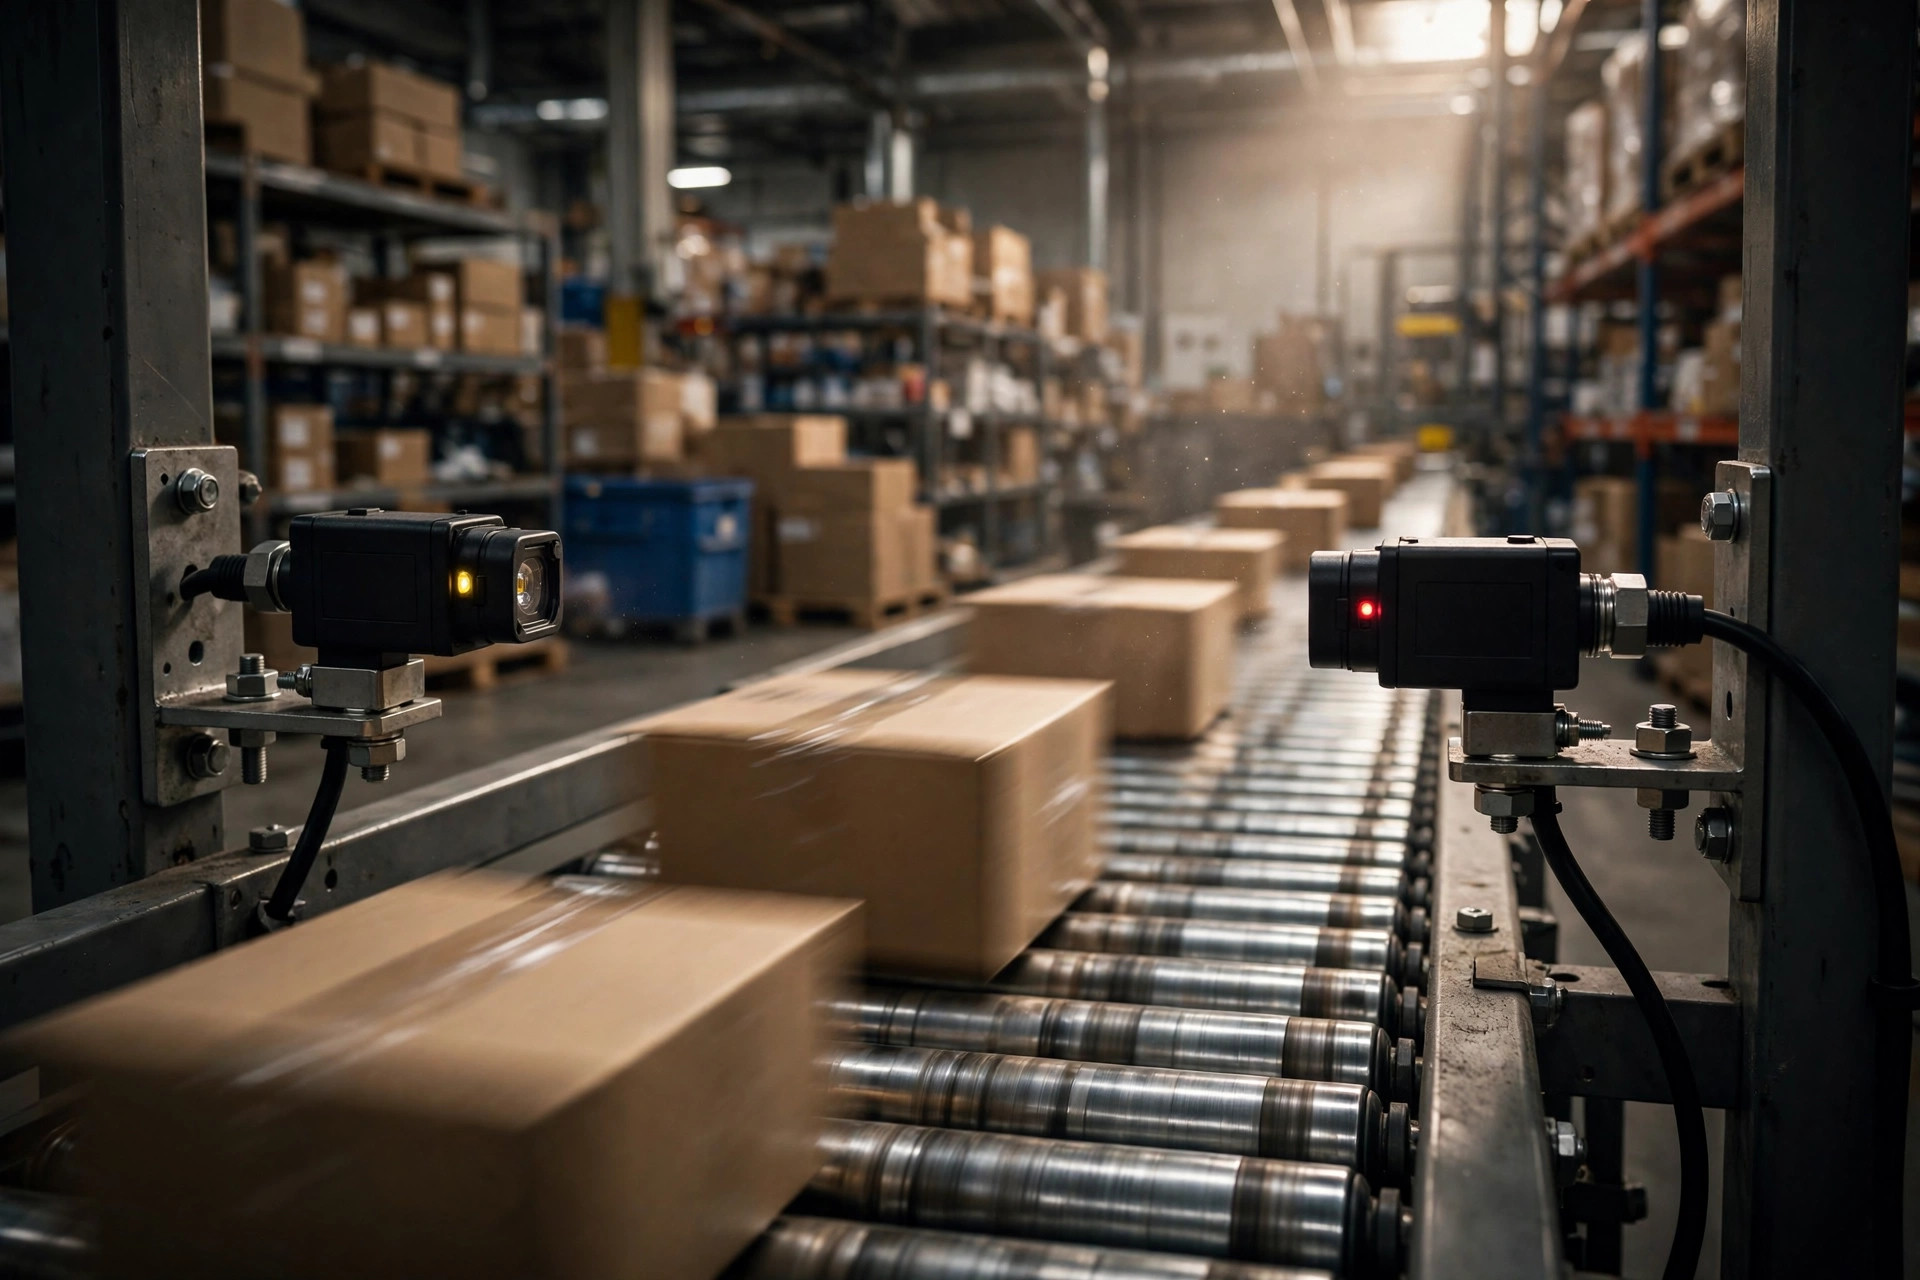
하드웨어는 의도적으로 평범했다: 산업용 에어리어 스캔 카메라와 엣지 컴퓨트 박스의 조합으로, 현장에서 돌아가고, 서버실은 필요 없다. 모델이 하는 일은 딱 하나——제품이 움직이는지 보는 것. 정해진 초 동안 변위가 없으면 경보. 그게 전부다. 첫날부터 라벨을 읽히고 SKU를 식별하게 하려는 유혹을 참아라. 잼 감지라는 한 가지 일을 먼저 제대로 하라. 맡기는 일이 적을수록 고장 나는 경우의 수도 적다.
한 가지 더 짚을 만한 트레이드오프: 경보가 울리면 라인이 자동으로 멈춰야 할까? 파일럿은 자동 정지를 연결한 채 시작했다. 오경보 한 번에 라인 전체가 비상 정지했고, 작업자들은 잼보다 시스템을 더 미워했다. 정지 전 사람의 확인을 거치는 경보 전용으로 바꿨다. 내 경험칙: 오경보율이 하루 한 자릿수까지 떨어지기 전에는 자동 정지에 손대지 마라. AI는 먼저 파수꾼이 돼야지, 지휘관이 아니다. 창고 AI 도입 초기를 버티는 법은 그거다.
조명이 오경보율을 망친 경위
파일럿 1주 차, 시스템은 하루에 수십 건의 오경보를 쏟아냈다. 사흘째 되던 날 작업자들은 알림을 음소거했다. 영업 자료에는 아무도 안 쓰는 얘기지만: 아무도 듣지 않는 경보는 없는 것이나 마찬가지다. 그래서 파일럿 첫 한 달은 모델을 다듬는 게 아니라 오경보를 잡는 데 쓰였다. 구체적인 함정 세 가지:
조명이 가장 교활했다. 건물에는 높은 측창이 있고, 맑은 오후에는 햇빛이 벨트를 비스듬히 가로지르며 롤러 위에 천천히 움직이는 밝은 얼룩을 만든다. 모델은 그걸 움직이는 제품으로 읽었다——더 나쁜 건, 그림자가 실제로 멈춘 소포를 가리는 경우였다. 대책은 놀랍도록 로우테크였다: 모든 카메라에 후드를 달고, 경보 로직을 단일 프레임 판단에서 "N초 연속 변위 없음"으로 바꿨다. 오경보는 하룻밤 새 절반 이하로 떨어졌다.
반사 포장재가 두 번째 함정이었다. 라미네이트 상자와 버블 메일러는 조명 아래서 번쩍이고, 그 깜빡임이 모델을 예민하게 만들었다. 대책: 노출을 고정하고, 밝기 변화 대신 윤곽선 변위를 추적하는 것. 아무리 번쩍여도 윤곽선이 움직이지 않으면 움직이는 건 없다.
이상한 모양의 물건이 세 번째였다. 벨트 위에 납작하게 주저앉은 폴리 백은 모양이 계속 바뀌어, 모델이 움직이는 건지 멈춘 건지 판단하지 못했다. 답은 그 제품 유형용 구역을 따로 파고 감도를 낮추는 것이었다. 하루 20번 늑대 소년을 하는 것보다, 진짜 한 건을 놓치는 편이 낫다.
결말: 오경보는 하루 수십 건에서 한 자릿수로 줄었고, 그제야 작업자들이 소리를 켰다. 순서를 기억하라——먼저 오경보를 잡고, 정확도 얘기는 나중에. 순서를 뒤집으면 파일럿은 죽는다.
20분 정지가 실제로 드는 비용
수치를 따져보자. 성수기에 그 주력 라인은 시간당 수천 개의 소포를 움직인다. 20분 정지는 상류에 1,000개를 훌쩍 넘는 소포가 밀린다는 뜻이다. 밀린 물량 자체가 치명적인 게 아니라——연쇄가 치명적이다. 상류의 수동 분류 스테이션은 할 일이 없어 놀고, 하류 적재 위치는 빈손으로 돌고, 라인 전체의 생산성은 낭떠러지로 떨어진다. 작은 잼 하나로 반 시프트의 리듬이 깨진다. 대형 세일 앞 출하 시간대에 걸리면, "20분"으로는 비용을 설명조차 못 한다.
카메라 6대 파일럿은 하드웨어에 구축까지 합쳐 중급 픽업트럭 한 대 값 정도였다. 성수기에 멈출 수 없는 주력 라인에게는 계산이 쉽다. 하지만 내 결론을 분명히 말하겠다: 하루 출하가 몇 천 건도 안 되는 창고라면 손대지 마라. 라인은 하루 한두 번 잼이 걸리고, 누군가 막대로 쿡 찔러 2분 만에 풀고, 카메라 시스템은 돌볼 것 하나만 더 늘려줄 뿐——알람을 볼 사람 한 명도 더 늘어난다. 잼 감지에서 규모는 절대적인 문턱이다. 그 아래에서는 ROI가 마이너스다.
그럼 언제 할 만할까? 이 셋 중 둘에 해당하면 얘기해볼 만하다. 하나: 라인 하나가 20분 멈추면 정말 아프다. 둘: 잼 이력이 있고 단골 구간이 어딘지 정확히 안다. 셋: 팀원 누군가가 업체와 함께 현장에서 2주간 조정할 각오가 돼 있다. 셋째가 가장 많이 건너뛰어진다——그리고 그게 없으면 조명과 반사 함정은 절대 치워지지 않는다. 한 업체가 솔직하게 말한 적이 있다: 우리 모델은 실험실에서는 완벽하지만, 창고 안에 들어가는 순간 현장 조정에 전적으로 의존한다. "꽂기만 하면 조정 불필요"를 약속하는 비전 AI 업체는, 그 업체에 대해 알아야 할 모든 것을 이미 말해준 셈이다.
실행 가능한 정리: 파일럿은 라인 전체가 아니라 최악의 잼 구간 하나에서 시작하라. 합류 지점, 경사면 꼭대기, 슈트——먼저 거기에 달고 한 달 돌려라. 내가 지켜본 시설은 따라 할 만한 일을 했다: 매일 아침 5분, 이른 근무조가 전날 경보를 검토하고, 오경보에 표시해서 업체에 보내 조정했다. 한 달 만에 오경보는 이틀에 한 번꼴로 줄었고——시스템은 실제 잼 4건을 잡았다. 그중 하나는 새벽 3시, 근무조에 한 사람뿐인 시간대였다. 이게 없었으면 그 더미는 해가 뜰 때까지 자랐을 것이다. 수치가 좋으면 확장. 안 좋으면 손실을 제한하고 철수. 창고 AI의 첫걸음은 항상 작은 파일럿이지, 건물 전체 도입이 아니다.
영어판 번역본입니다. 내용이 다를 경우 영어판을 우선합니다.