
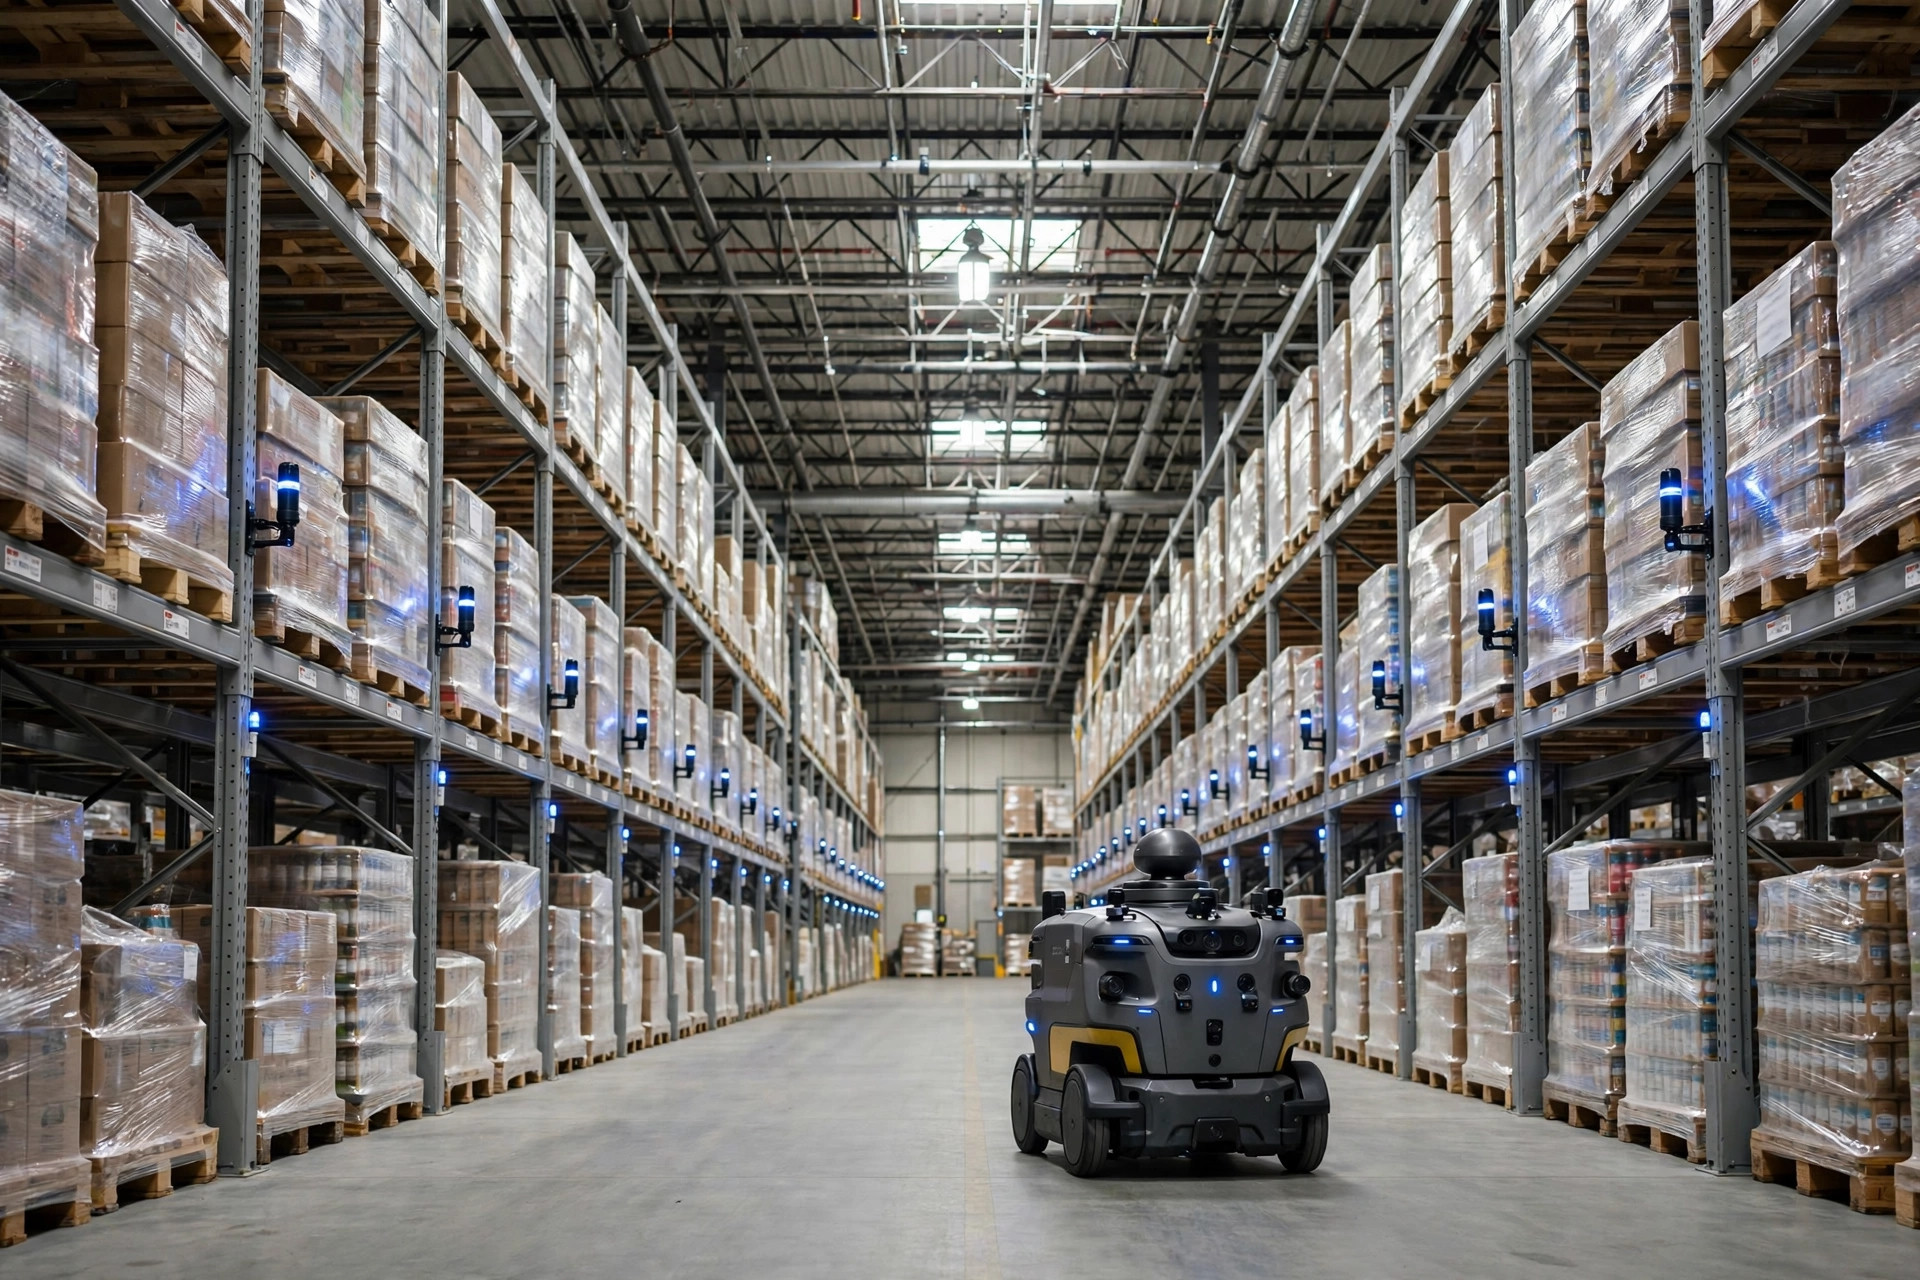
결론부터 말하겠다. 창고 측위 유스케이스의 90%는 센티미터급 정밀도를 필요로 하지 않는다. 안정적이고 신뢰할 수 있는 서브미터급 추적이 날것의 정밀도보다 항상 낫다. UWB, 카메라, LiDAR는 실내에서 각기 다른 방식으로 무너진다. 이들을 융합하면 틈을 실제로 메울 수 있지만, 퓨전은 비용이 많이 들고 복잡하며 유지보수에 목마르다. 투자를 회수할 수 있는 것은 특정 시나리오뿐이다. 대부분의 창고에는 과잉이다. 이렇게 결론부터 내세우는 것은 "정밀도 과잉"으로 죽어가는 돈을 너무 많이 봤기 때문이다.
근본적인 필요는 분명하다. 보행자와 통로를 공유하는 지게차에는 충돌 경고가 필요하다. AMR 플릿에는 슬롯 단위의 디스패치가 필요하다. 피커 이동 데이터는 경로 최적화에 투입된다. 이 모든 것이 "이 건물 안에서 누가 어디에 있는가"에 답해야 한다. GPS는 실내에서 죽기 때문에 실내 측위 산업 전체가 존재한다. 하지만 기술을 고르기 전에 자신에게 한 가지 질문을 던져라. "대략 어느 존인지" 알면 되는가, 아니면 "수십 센티미터 이내로 정확히" 알아야 하는가. 이 두 요구사항은 비용이 자릿수 하나만큼 차이가 난다.
각 단일 센서 방식은 어디서 무너지는가
최근 몇 년간 가장 주목받은 것은 UWB다. 원리는 간단하다. 천장과 벽에 설치된 앵커, 지게차나 사람에게 부착된 태그, 전파 도달 시간으로 계산된 거리, 정밀도는 실제로 데시미터급이다. 문제는 디테일에 있다. 첫째, 금속 랙은 UWB의 천적이다. 전파가 랙 사이에서 반사되며 멀티패스가 실험실 정밀도의 상당 부분을 갉아먹는다. 실험실 수치와 창고 수치는 다른 것이다. 둘째, 앵커는 조밀하게 설치해야 하며, 큰 건물을 커버하는 것은 진짜 엔지니어링 작업이고, 랙 레이아웃이 바뀔 때마다 앵커 위치를 재측량해야 한다. 셋째, 태그는 충전이 필요하다. 수백 개의 태그 충전·배부·분실을 관리하는 것은 그 자체로 하나의 운영 업무다. 측위 자체는 잘 돌아가는데 "태그를 찾을 수 없다"는 이유로 전체가 무너진 프로젝트를 본 적이 있다.
비전 기반 방식(카메라 + 비주얼 SLAM)은 저렴하다. 창고에 이미 카메라가 있으니 하드웨어 비용이 거의 0이다. 하지만 약점은 직설적이다. 조명이 바뀌면 드리프트한다. 주간 조와 야간 조, 죽은 형광등 줄, 렌즈를 향한 지게차 헤드라이트 — 정밀도가 함께 흔들린다. 랙이 시야를 가리고, 파렛이 쌓이면 특징점이 사라진다. 벤더가 잘 말하지 않는 것이 하나 더 있다. 작업자를 촬영하는 카메라는 그 자체로 프라이버시 컴플라이언스 업무를 발생시킨다. 노조가 강한 미국의 창고에서는 이것 하나만으로 프로젝트가 죽을 수 있다.
AMR 대부분이 택한 온보드 SLAM 방식인 LiDAR는 정확하고 조명에 강하지만 비싸고, 동적 환경에서는 취약하다. 창고는 정적이지 않다. 지게차가 끊임없이 오가고, 파렛 위치는 매일 바뀌며, 성수기에는 임시 스테이징 구역이 나타난다. 지도는 며칠이면 낡아 다시 만들어야 한다. 시카고 인근 12만 평방피트 물류센터에서는 AMR 플릿의 매일 아침 첫 업무가 지도 재스캔이었다. 성수기에는 그 루틴이 30분의 캐파를 잡아먹었다.
공통된 문제: 센서마다 편안한 영역이 있고, 창고는 어디서나 불편하다.
퓨전이 실제로 틈을 메우는 방식
퓨전을 한 문장으로 말하면, 각 센서가 가장 잘하는 일을 하게 하고 서로를 커버하게 하는 것이다. UWB는 절대 좌표를 제공한다 — "나는 이 건물 안 이 지점에 있다." 비전이나 관성 유닛은 상대 운동을 제공한다 — "나는 방금 이 방향으로 이만큼 움직였다." LiDAR는 주변의 기하 정보를 제공한다 — "내 주변 장애물이 이렇게 보인다." 필터링 알고리즘이 여러 스트림을 엮어 하나가 드리프트할 때 다른 쪽이 끌어당긴다.
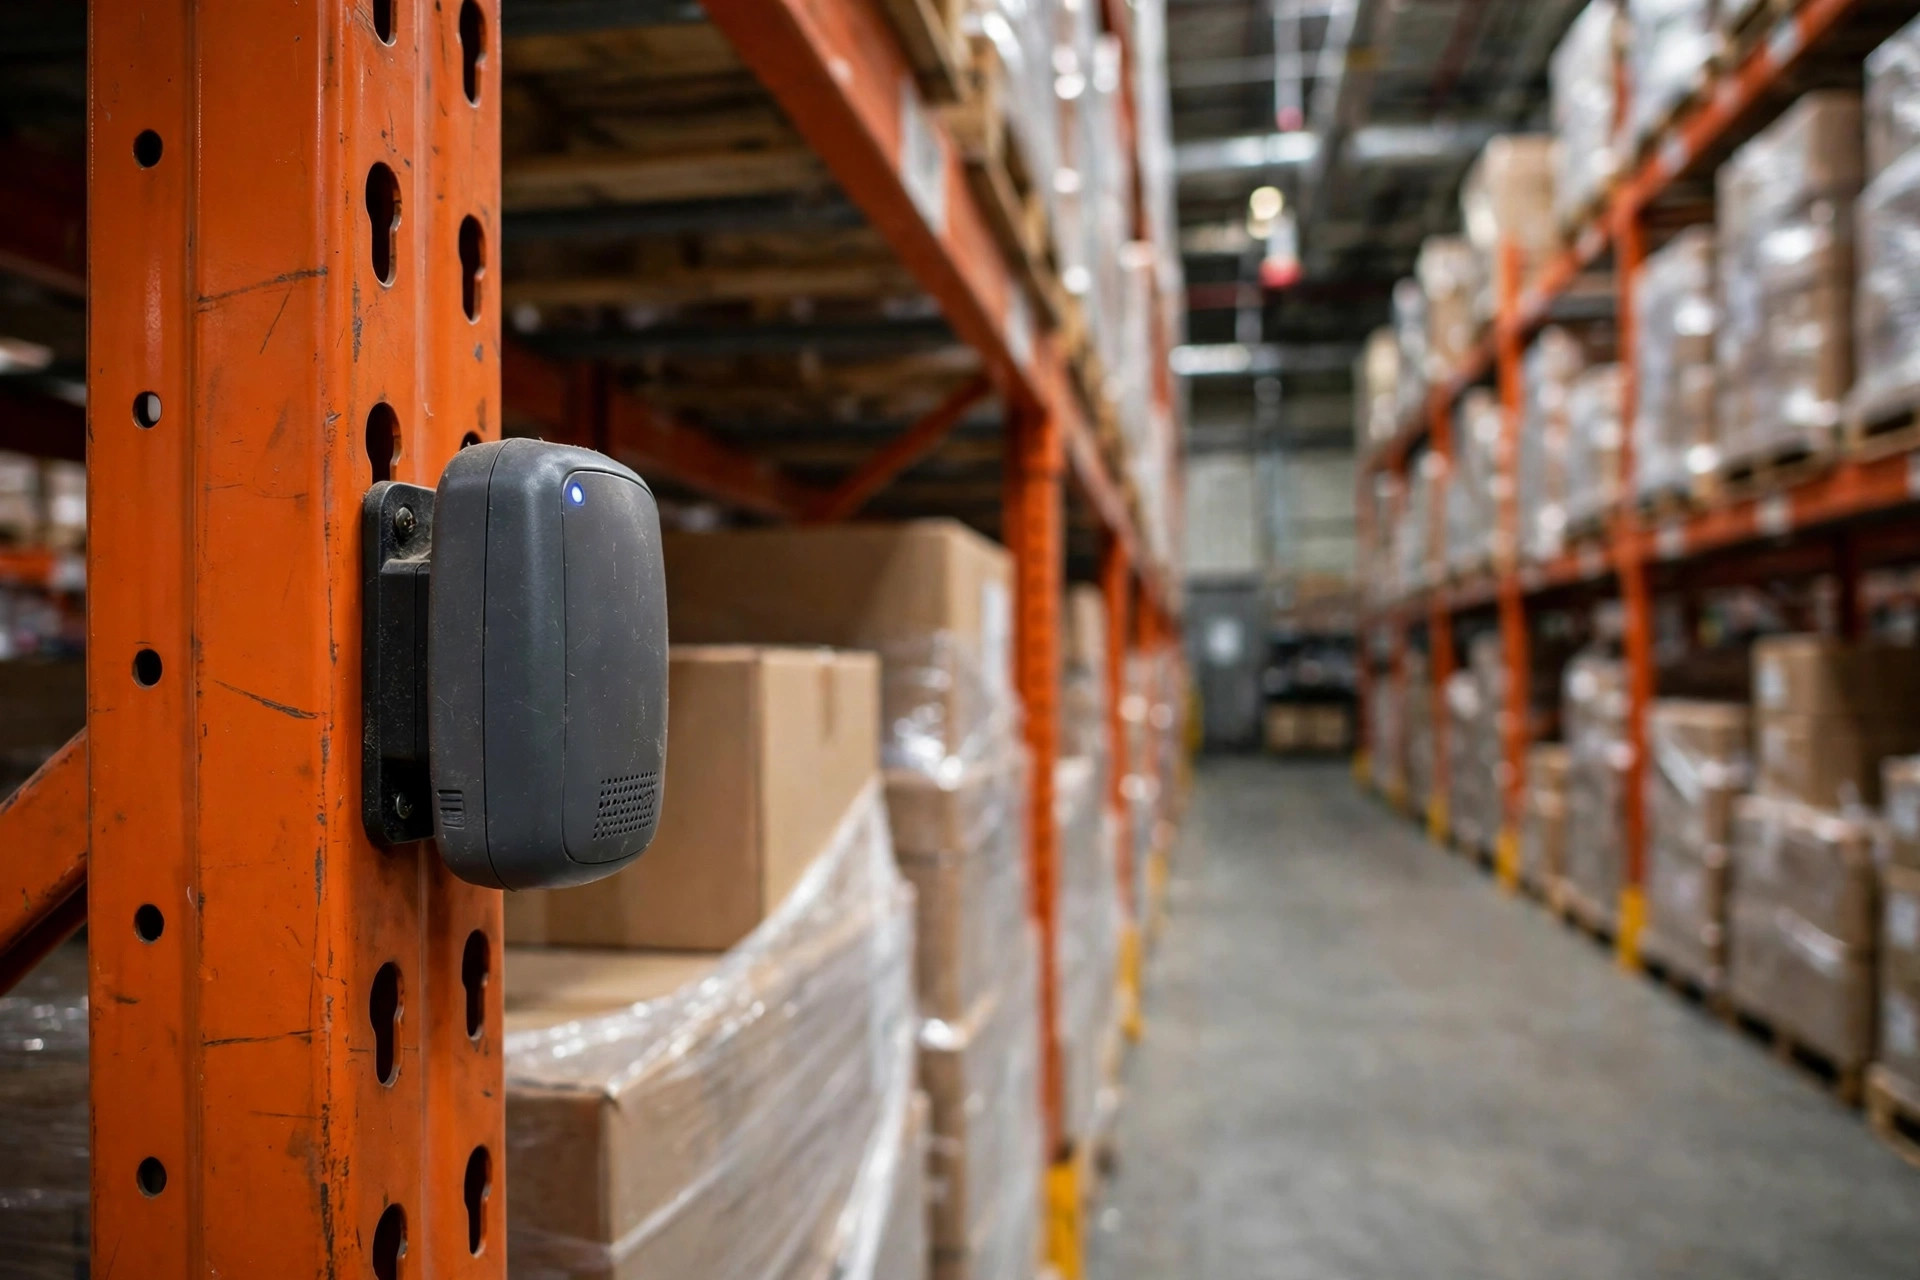
효과는 실제다. UWB가 랙 반사에 시달리는 몇 초 동안 관성과 비전이 버텨준다. 카메라 사각지대에서는 UWB의 절대 측위가 버텨준다. 1+1이 2를 넘을 수 있다. 하지만 여기서 현실을 직시해야 한다. 캘리브레이션이 제대로 됐을 때만 그렇다. 센서 간 시간 동기화와 공간 캘리브레이션이 엉망이면 퓨전은 1+1이 2 미만이 된다. 여러 개의 잘못된 데이터 스트림이 서로를 오염시키며, 어떤 단일 센서보다 디버깅이 어렵다. 퓨전의 디버깅 복잡도는 선형이 아니라 곱셈으로 증가한다.
즉 퓨전은 "센서를 묶는 것"이 아니다. 엔지니어링에 대한 약속이다. 장기적인 관리가 필요하다. 캘리브레이션, 파라미터 튜닝, 이상 트리아지. 그 기술 역량이 없는 중규모 창고가 사면 영원히 먹이를 줘야 하는 시스템을 사는 셈이다.
투자 가치가 있는 경우와 돈 낭비인 경우
가치가 있는 시나리오는 세 가지다. 첫째, 안전이 중요한 경우: 지게차와 피커가 뒤섞이는 고밀도 고층 구역에서는 근접 알림과 충돌 회피가 필요하며, 인명 안전과 직결된 정밀도는 절약할 곳이 아니다. 둘째, 슬롯 단위 정밀도의 AMR 플릿 디스패치: 플릿이 커질수록 스케줄링 알고리즘이 위치 오차를 증폭시킨다. 셋째, 대규모 건물의 이동 최적화: 대략 10만 평방피트를 넘으면 피커의 이동 거리 절감 × 인원이 스프레드시트에 올릴 수 있는 인건비 절감을 만들고, 정밀도 투자가 수익을 보여준다.
가치 없는 목록이 더 길다. 2만~3만 평방피트 건물은 바닥 QR 마커와 WMS 슬롯 로직이면 충분하다. 지게차가 지나가며 마커를 스캔하면 위치가 재캘리브레이션된다. 단순하고 저렴하며 유지보수 0이다. "지게차가 대략 입고 쪽인지 출고 쪽인지"만 알면 된다면 블루투스 비콘이나 Wi-Fi 측위로 충분하다. 정밀도는 낮지만 비용은 일부에 불과하다. 내가 가장 흔히 보는 낭비는 이렇다. 경영진이 "옆 창고가 UWB를 도입했다"고 듣고 따라 도입한 뒤, 그 정밀도를 실제로 필요로 하는 업무 프로세스가 하나도 없다는 것을 깨닫는다. 들어간 돈은 먼지만 쌓이며 놀고 있다.
벤더 자료에는 나오지 않는 함정이 세 가지 더 있다. 첫째, 앵커 설치는 일회성 프로젝트지만 유지보수는 영원하다. 랙 이동이나 레이아웃 변경 때마다 재측량이 발생하며, 이는 총소유비용에 넣어야 한다. 둘째, 벤더 종속: 태그, 앵커, 알고리즘이 모두 한 회사 제품이라 벤더를 바꾸면 처음부터 다시 시작이다. 셋째, 데이터 처리는 측위 자체보다 중요하다. 위치 스트림이 WMS에 들어갔는데 누가 보고 있고 최적화 조치로 이어지는가. 그렇지 않다면 완벽한 추적도 비싼 대시보드에 불과하다.
내일 바로 실천할 수 있는 조언: 아직 하드웨어는 사지 마라. 도면을 꺼내 정밀한 위치가 정말 필요한 시나리오를 하나씩 동그라미 쳐라. 세 개를 동그라미 칠 수 없으면 퓨전 얘기는 그만 둬라. 진행한다면 한 통로에서 한 달간 파일럿을 돌려 패킷 손실, 드리프트 발생, 주간 유지보수 시간을 기록하라. 좋은 데이터가 확장을 따낸다. 측위 시스템의 가치는 계산하는 것이지 파는 것이 아니다.
영어판 번역본입니다. 내용이 다를 경우 영어판을 우선합니다.





