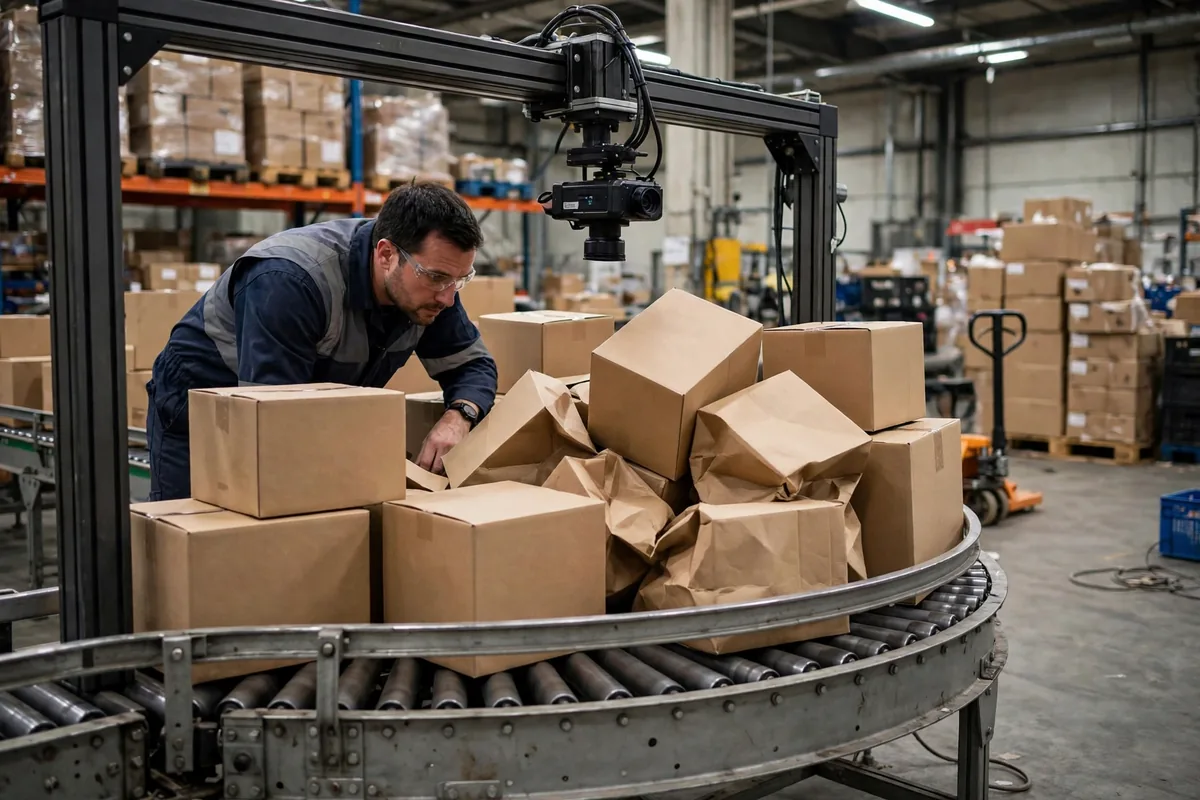
컨베이어 잼 오경보는 대개 알고리즘 탓으로 돌려집니다. 제 경험은 정반대를 가리킵니다. 대부분의 오경보는 알고리즘과 거의 상관이 없습니다. 문제는 세 곳에 있습니다. 조명과 소포, 그리고 카메라가 장착된 위치입니다. 이렇게 생각해 보세요. 카메라는 이해하지 못해서 실패하는 것이 아니라, 선명하게 보지 못하거나, 전체를 보지 못하거나, 올바른 위치에서 보지 못해서 실패하는 것입니다. 통합 프로젝트에서 일한 여러 해 동안, 저는 많은 창고가 비전 기반 잼 감지에 상당한 돈을 쓰면서도 오경보율이 꿈쩍도 하지 않는 모습을 지켜봤습니다. 결국 운영자들은 경보음을 꺼 버렸습니다. 그것은 오경보 자체보다 더 나쁩니다. 진짜 잼이 닥쳤을 때도 아무도 듣지 않기 때문입니다.
첫 번째 이유: 조명과 눈부심이 컨베이어 잼 오경보를 만든다
원칙부터 시작하겠습니다. 카메라는 연속된 프레임에서 소포가 계속 움직이는지를 관찰해 잼을 판단합니다. 설정된 시간보다 오래 정지한 소포가 경보를 울립니다. 논리는 타당합니다. 문제는 그 논리에 들어가는 사진의 품질입니다. 조명이 바뀌면 사진이 바뀌고, '움직이는 것'과 '정지한 것'에 대한 시스템의 감각도 함께 바뀝니다.
창고 조명은 대부분의 사람이 예상하는 것보다 관리하기 어렵습니다. 천장 조명이 검은 수축 필름에 바로 위에서 비추면 프레임 전체가 하얗게 되고 소포의 윤곽이 사라집니다. 가벼운 폴리백은 더 나쁩니다. 백이 구겨지고 휘어지며, 눈부신 반점이 표면을 돌아다니고, 소프트웨어는 움직이는 눈부심을 움직이는 소포로, 정지한 소포를 움직이는 소포로 오독할 수 있습니다. 여기에 오후의 햇빛이 도크 문을 통해 비스듬히 들어와 벨트의 한 구간은 밝고 다음 구간은 어두우며, 구름과 함께 그림자가 흘러갑니다. 시스템은 그 흐름을 벨트를 따라 기어가는 무언가로 읽습니다.
실제 출고 라인을 한 장면으로 그려 보세요. 오전 내내 깨끗하게 돌아가다가 오후 두 시가 지나면 오경보가 쌓이기 시작합니다. 아무도 알고리즘을 건드리지 않았고, 소포 구성도 바뀌지 않았으며, 바뀐 것은 태양의 각도뿐입니다. 도크 문에 차광 커튼을 치자 그 자리에서 오경보가 절반 이상 줄었습니다. 태양을 향해 사진을 찍는 것과 같습니다. 렌즈가 아무리 훌륭해도 사진은 하얗게 날아갑니다. 고칠 것은 조명이지 렌즈가 아닙니다.
현장 조정은 꽤 정해진 절차를 따릅니다. 확산 조명으로 바꾸고 점광원을 벨트 표면에서 멀리 떨어뜨리며, 눈부심이 심한 곳에는 편광 필터를 달고, 카메라 노출과 화이트 밸런스를 고정해 위아래로 헤매지 않게 하며, 배치가 허용하는 곳에는 카메라 위에 차광 후드를 답니다. 늘 빠지는 항목이 하나 있습니다. 바로 조명 자체입니다. 램프가 노후되면서 밝기는 매주 조금씩 떨어지고, 사진은 조금씩 어두워지며, 오경보율은 조금씩 올라갑니다. 많은 현장은 소프트웨어를 수개월 동안 탓한 뒤에야 조명이 문제였다는 것을 알게 됩니다.
두 번째 이유: 소포 구성이 컨베이어 잼 오경보율을 움직인다
두 번째 원인은 소포에 있습니다. 전자상거래 창고는 같은 구성을 두 번 보는 일이 없습니다. 오전에는 정돈된 판지 상자, 오후에는 축 처지는 부드러운 폴리백, 피크 시간에는 그 위에 크고 모양이 이상한 물건들입니다. 한 가지 소포 유형으로 학습한 모델은 구성이 바뀌면 앞이 보이지 않게 됩니다. 판지 상자는 소프트웨어가 추적할 수 있는 깨끗한 윤곽이 있지만, 폴리백은 처지고 접히며 서로 겹쳐 쌓이기 때문에, 눌려 붙은 두 개의 백이 하나의 큰 소포로, 혹은 잼으로 읽힐 수 있습니다.
가상의 예를 들어 보겠습니다. 하루 20,000개의 소포를 처리하는 현장은 일반적인 주에는 하루 오경보가 10회 미만입니다. 피크 시즌이 오면 폴리백이 구성의 30퍼센트에서 60퍼센트로 뛰고, 오경보는 하루 60회를 넘어섭니다. 같은 소포, 같은 알고리즘, 바뀐 것은 구성뿐입니다. 숫자는 예시이지만 방향은 실제입니다. 오경보율은 소프트웨어 버전 번호가 아니라 소포 구성을 따릅니다.
여기에는 지름길이 없고, 느린 길뿐입니다. 학습 샘플은 전체 소포 범위 — 판지 상자, 폴리백, 불규칙한 물건, 반사 필름 팩, 모두 — 를 다뤄야 합니다. 임계값은 모든 것을 지배하는 하나의 임계값 대신 소포 유형별로 설정해야 합니다. 가동 후에는 오경보 샘플을 계속 수집하고 매주 재학습하세요. 많은 프로젝트가 인수 테스트에서 실패합니다. 테스트는 건물에서 가장 깔끔한 판지 상자로 진행되기 때문에 오경보율이 훌륭해 보이고, 피크 시즌에 모든 것이 드러납니다. 가진 것 중 가장 까다로운 소포로 테스트하세요. 그 테스트에 실패하면 승인하지 마세요.
카메라 설치 위치: 컨베이어 잼 오경보가 태어나는 곳
세 번째 원인은 장착 위치입니다. 카메라가 어디에 있느냐가 무엇을 볼 수 있는지를 결정합니다. 너무 낮게 장착하면 시야가 벨트의 짧은 구간만 덮고, 쌓인 소포들이 서로를 가려 뒤쪽 소포가 움직이는지 보이지 않게 됩니다. 너무 높게 장착하면 소포가 점으로 작아지고 미세한 움직임이 감지되지 않습니다. 굽은 길 바로 위에 장착하면 회전하는 소포의 자연스러운 속도 변화가 정지로 오독됩니다.
교차로의 교통 카메라와 같습니다. 각도를 조금만 바꾸면 사각지대가 생깁니다. 더 조용한 함정도 있습니다. 카메라 브래킷이 컨베이어 프레임에 볼트로 고정되면 벨트 진동이 마운트로 바로 전달되어 사진이 흔들립니다. 그 흔들림은 사람의 눈으로는 알아차리지 못할 만큼 작지만, 알고리즘은 진동을 소포 움직임으로 읽거나, 진동이 진짜 정지를 가릴 수 있습니다. 해결책은 컨베이어 프레임을 공유하지 않고 제 발로 서 있는 브래킷과, 일정에 맞춰 닦은 렌즈입니다. 먼지가 사진을 흐리게 하고, 오경보는 그와 함께 늘어납니다.
선 긋기가 가치 있는 지점이 있습니다. 광전 센서는 한 지점만 감시합니다. 차단되면 잼, 비어 있으면 정상입니다. 단순하고 신뢰할 수 있지만, 진짜 잼과 가짜 잼을 구분하지 못합니다. 비전 시스템은 벨트의 구간 전체를 감시하고 주저하는 소포와 진짜로 멈춘 소포를 구분할 수 있습니다. 그 대신 조명과 소포 변화, 장착 실수에 민감합니다. 소포가 균일하고 조명이 안정된 라인에서는 센서와 시간 지연만으로 충분하고, 비전을 사는 것은 돈을 버리는 일입니다. 소포 구성이 뒤죽박죽인 대용량 분류 라인에서는 비전이 제 몫을 합니다. 그 선을 잘못 그으면 아무리 돈을 써도 오경보율은 결코 내려가지 않습니다.
오경보인가, 놓친 잼인가: 먼저 다운타임 계산을 하라
오경보와 놓친 잼은 시소의 양쪽 끝에 있습니다. 임계값을 느슨하게 하면 작은 주저마다 경보가 울리고, 조이면 시스템이 확인하는 데 너무 오래 걸려 작은 잼이 진짜 더미로 자라도록 내버려 둡니다. 조정은 오경보를 0으로 만드는 것이 아닙니다. 어느 쪽이 더 비싼지를 따지는 것입니다.
업계지에서 보도한 숫자가 있습니다. 대규모 분류 시설의 계획되지 않은 다운타임은 직접 비용으로 시간당 $6,000에서 $20,000에 이릅니다. 같은 보도에 따르면 가짜 잼은 전 세계 시설에서 하루 수천 번씩 반복됩니다. 그 수치들을 앞에 두면 계산은 간단합니다. 가상의 예를 들어, 하루 40회의 오경보를 내는 라인은 정지, 확인, 재설정에 회당 3분이 걸려 하루 120분을 들쭉날쭉 잃습니다. 시간당 $6,000이라는 하한으로 계산하면 그 2시간은 $12,000의 생산 능력이 제자리에서 공회전하는 것과 같습니다. 반대편에서는 놓친 잼 하나가 소포를 뒤로 뒤로 쌓이게 합니다. 잘 풀려도 치우는 데 반 시간이 걸리고, 잘못되면 벨트가 찢어지거나 분류기가 손상됩니다.
| 상황 | 건당 비용 | 빈도 | 일반적인 결과 |
|---|---|---|---|
| 오경보 | 정지하고 확인하는 데 몇 분 | 하루 수십 번, 때로는 100회 이상 | 경보 피로 — 운영자들이 경보를 무시하기 시작함 |
| 놓친 잼 | 치우는 데 반 시간, 장비 손상 가능성 추가 | 드물지만 한 번이면 충분 | 소포가 쌓이고 장비가 위험에 처함 |
그래서 실용적인 의사결정 틀은 이렇습니다. 오경보의 허용 상한은 오경보 1회당 평균 처리 시간에 하루 오경보 횟수를 곱한 값으로 정해집니다. 그 곱이 오경보에 대해 매일 내는 세금입니다. 놓친 잼의 상한은 실제 막힘 한 건의 치움 비용과 장비 위험으로 정해집니다. 양쪽을 모두 잃어버린 분으로 환산해 더 큰 쪽을 고치세요. 현장 실무 한 가지 더: 새 시스템은 먼저 두 주간 섀도 모드로 운영해 경보 없이 기록만 하고, 숫자를 추측하는 대신 그 두 주간의 데이터로 임계값을 설정하세요. 그 뒤로는 소포 구성이 크게 바뀔 때마다 임계값을 다시 확인하고, 백그라운드에서 조용히 만료되도록 내버려 두지 마세요.
돈을 쓸 가치가 있을까요? 숫자 하나를 보세요. 오경보 때문에 매일 내는 다운타임 분입니다. 그 숫자가 떨어지고 있다면 비전 시스템이 제 몫을 하고 있는 것입니다. 움직이지 않는다면 문제는 아마 알고리즘이 아닙니다. 조명이나 소포, 카메라가 장착된 위치입니다. 그 세 가지를 먼저 확인한 뒤에 모델을 바꾸거나 연산 능력을 추가하는 이야기를 하세요.
Da Liu, 자동화 엔지니어 지음 영어판 번역본입니다. 내용이 다를 경우 영어판을 우선합니다.