2018년 2월, GEODIS는 인디애나폴리스의 한 의류 창고에 30대의 작은 로봇을 투입했다. 139,000제곱피트, 30,000개가 넘는 SKU. 피킹 생산성이 두 배가 됐다. 신입 교육은 교실에서 몇 시간씩 앉아 있는 방식에서, 현장에서 로봇을 몇 분간 따라다니는 방식으로 바뀌었다. 매일 전체 유닛의 80%가 로봇 위에 바로 피킹됐다.
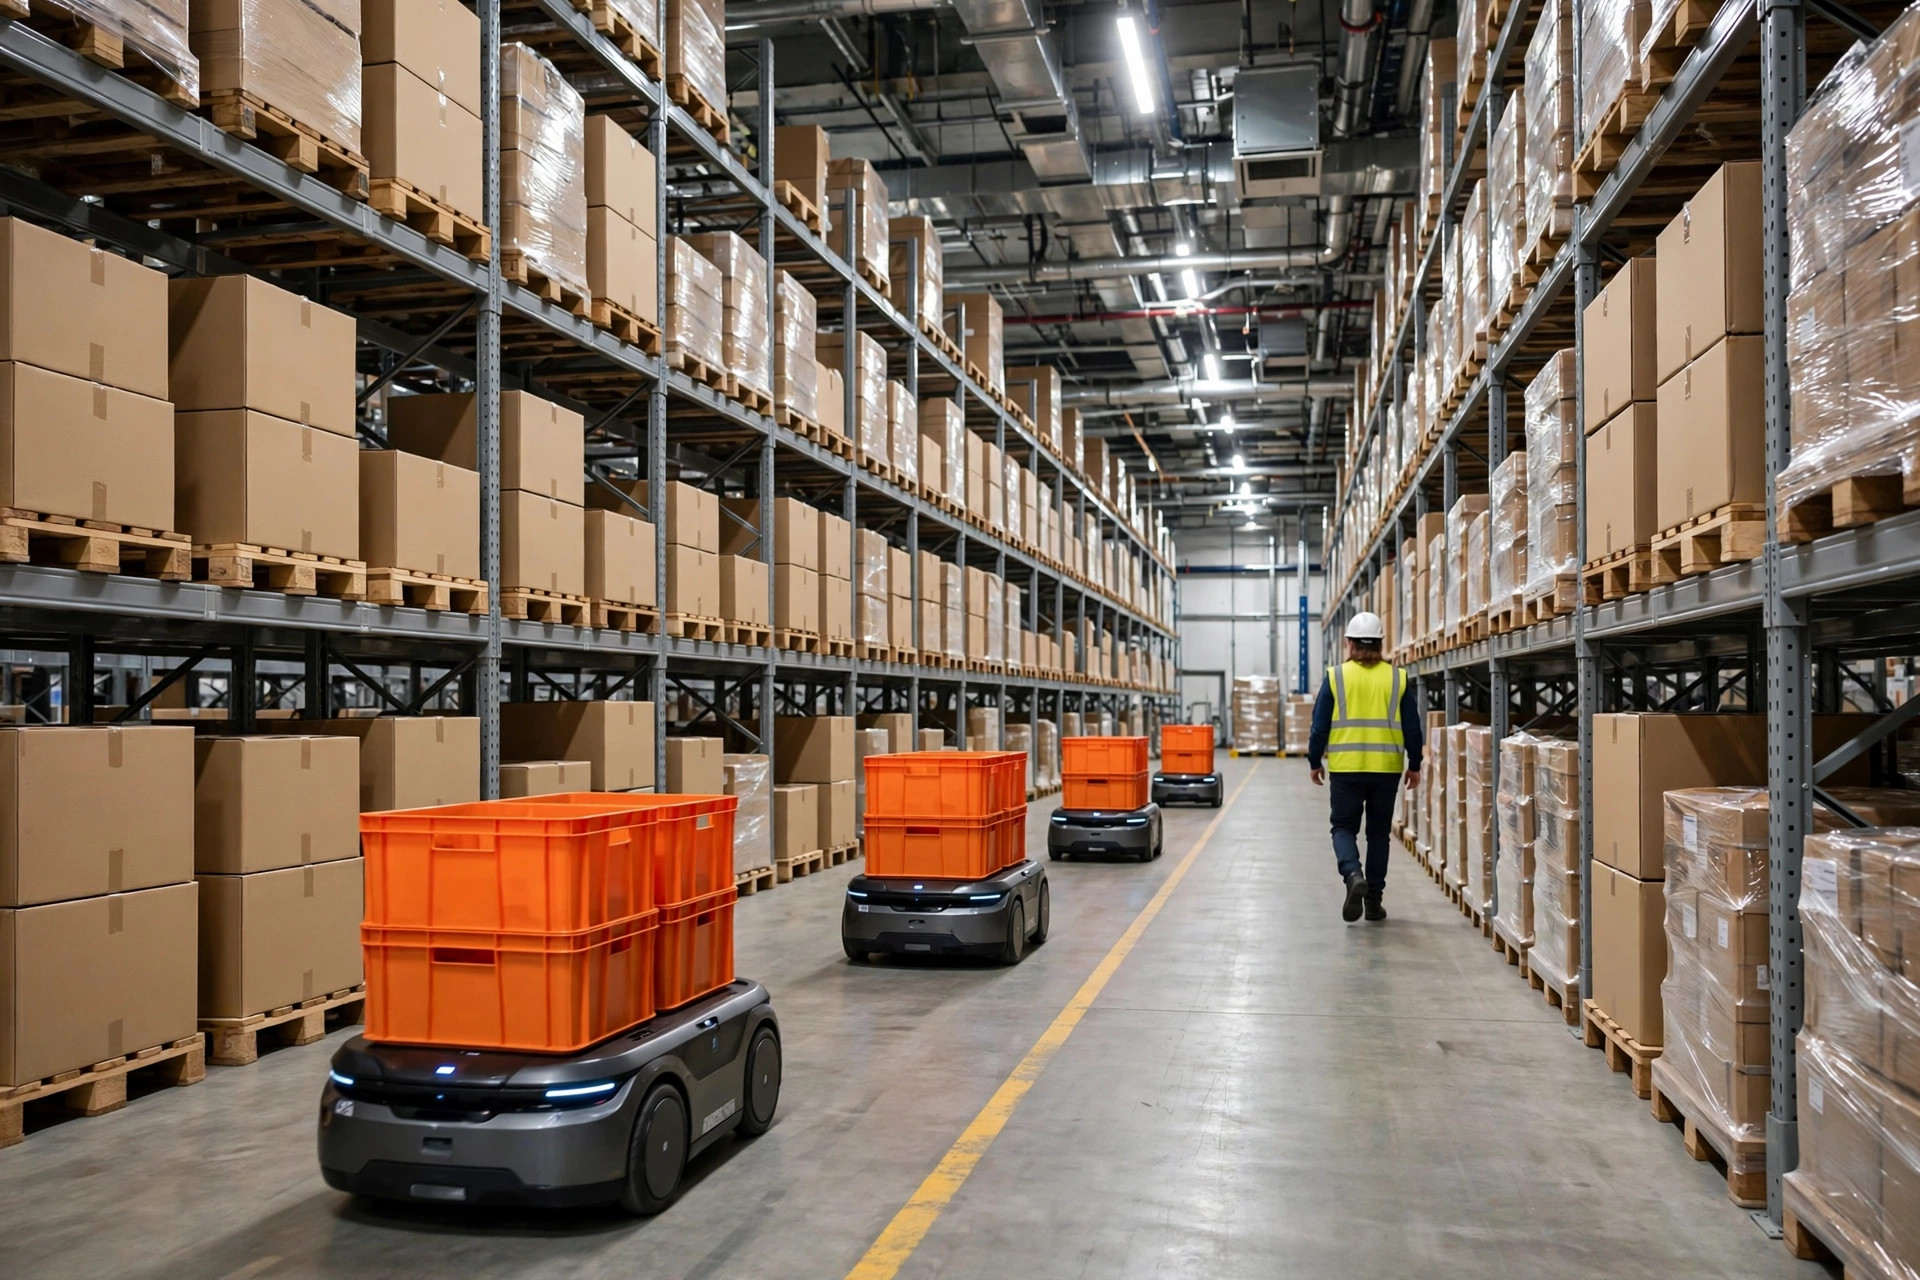
그게 협업 피킹 로봇이 하는 일이다——Locus나 6 River 같은 회사가 만드는 '따라다니는(follow-me)' AMR이다. 당신 대신 피킹해주는 게 아니다. 당신 대신 걸어주는 것이다.
이 글은 과장 광고는 빼고 숫자만 다룬다. 이 로봇들이 도입할 만한 가치가 있는지, 어떤 창고는 돈을 벌고 어떤 창고는 '수업료'를 내게 될지 말이다.
협업 피킹 로봇은 실제로 어떻게 작동하는가
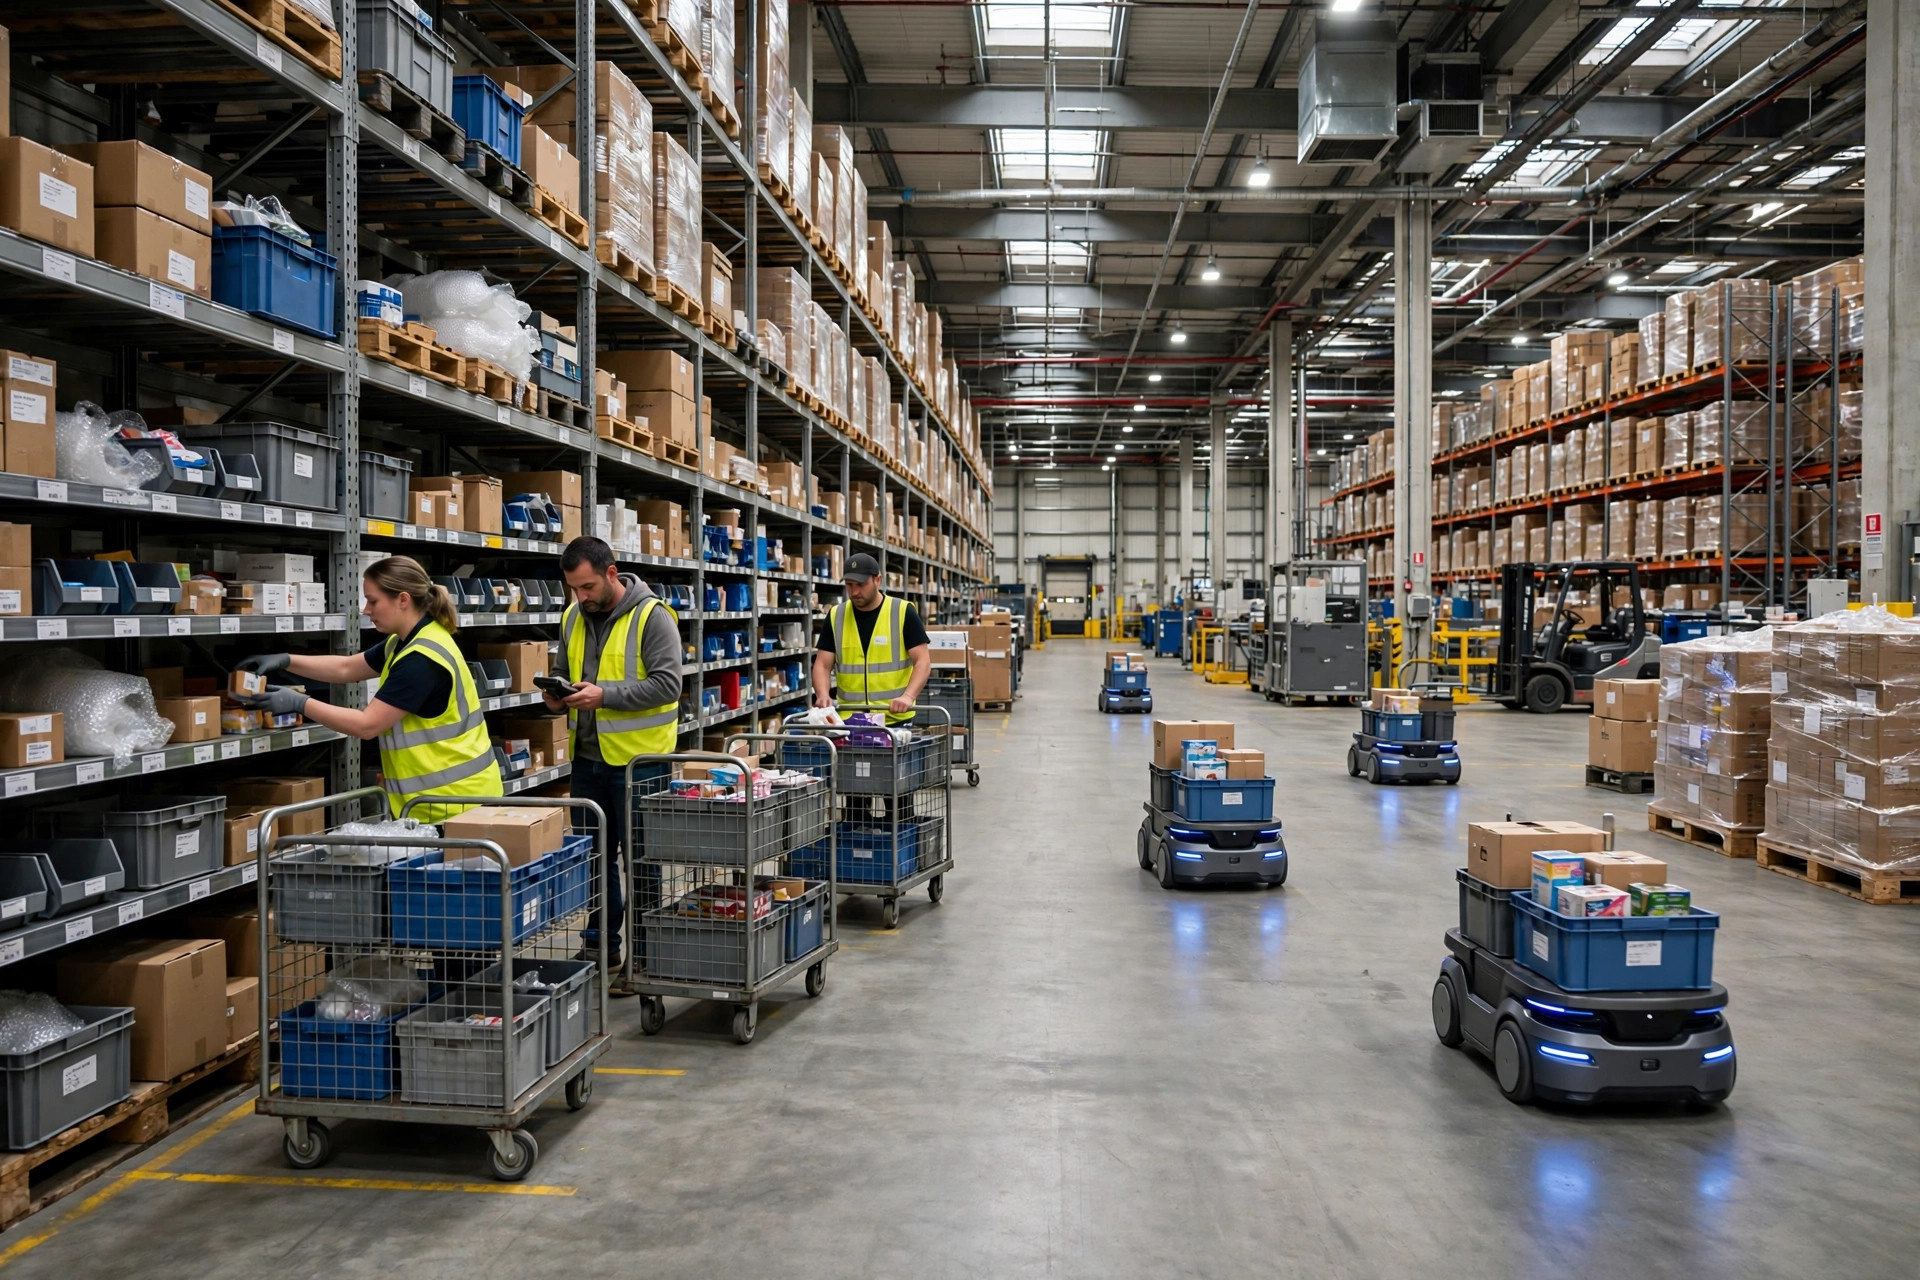
이렇게 생각해보자. 예전의 피커는 슈퍼마켓에서 쇼핑 카트를 미는 사람이었다. 상품 하나당 세 걸음씩 걸었고, 피킹보다 걷는 데 더 많은 시간을 썼다. 이제 그 카트에 다리가 생겼고 스스로 길을 찾는다. 사람은 그냥 손만 뻗으면 된다.
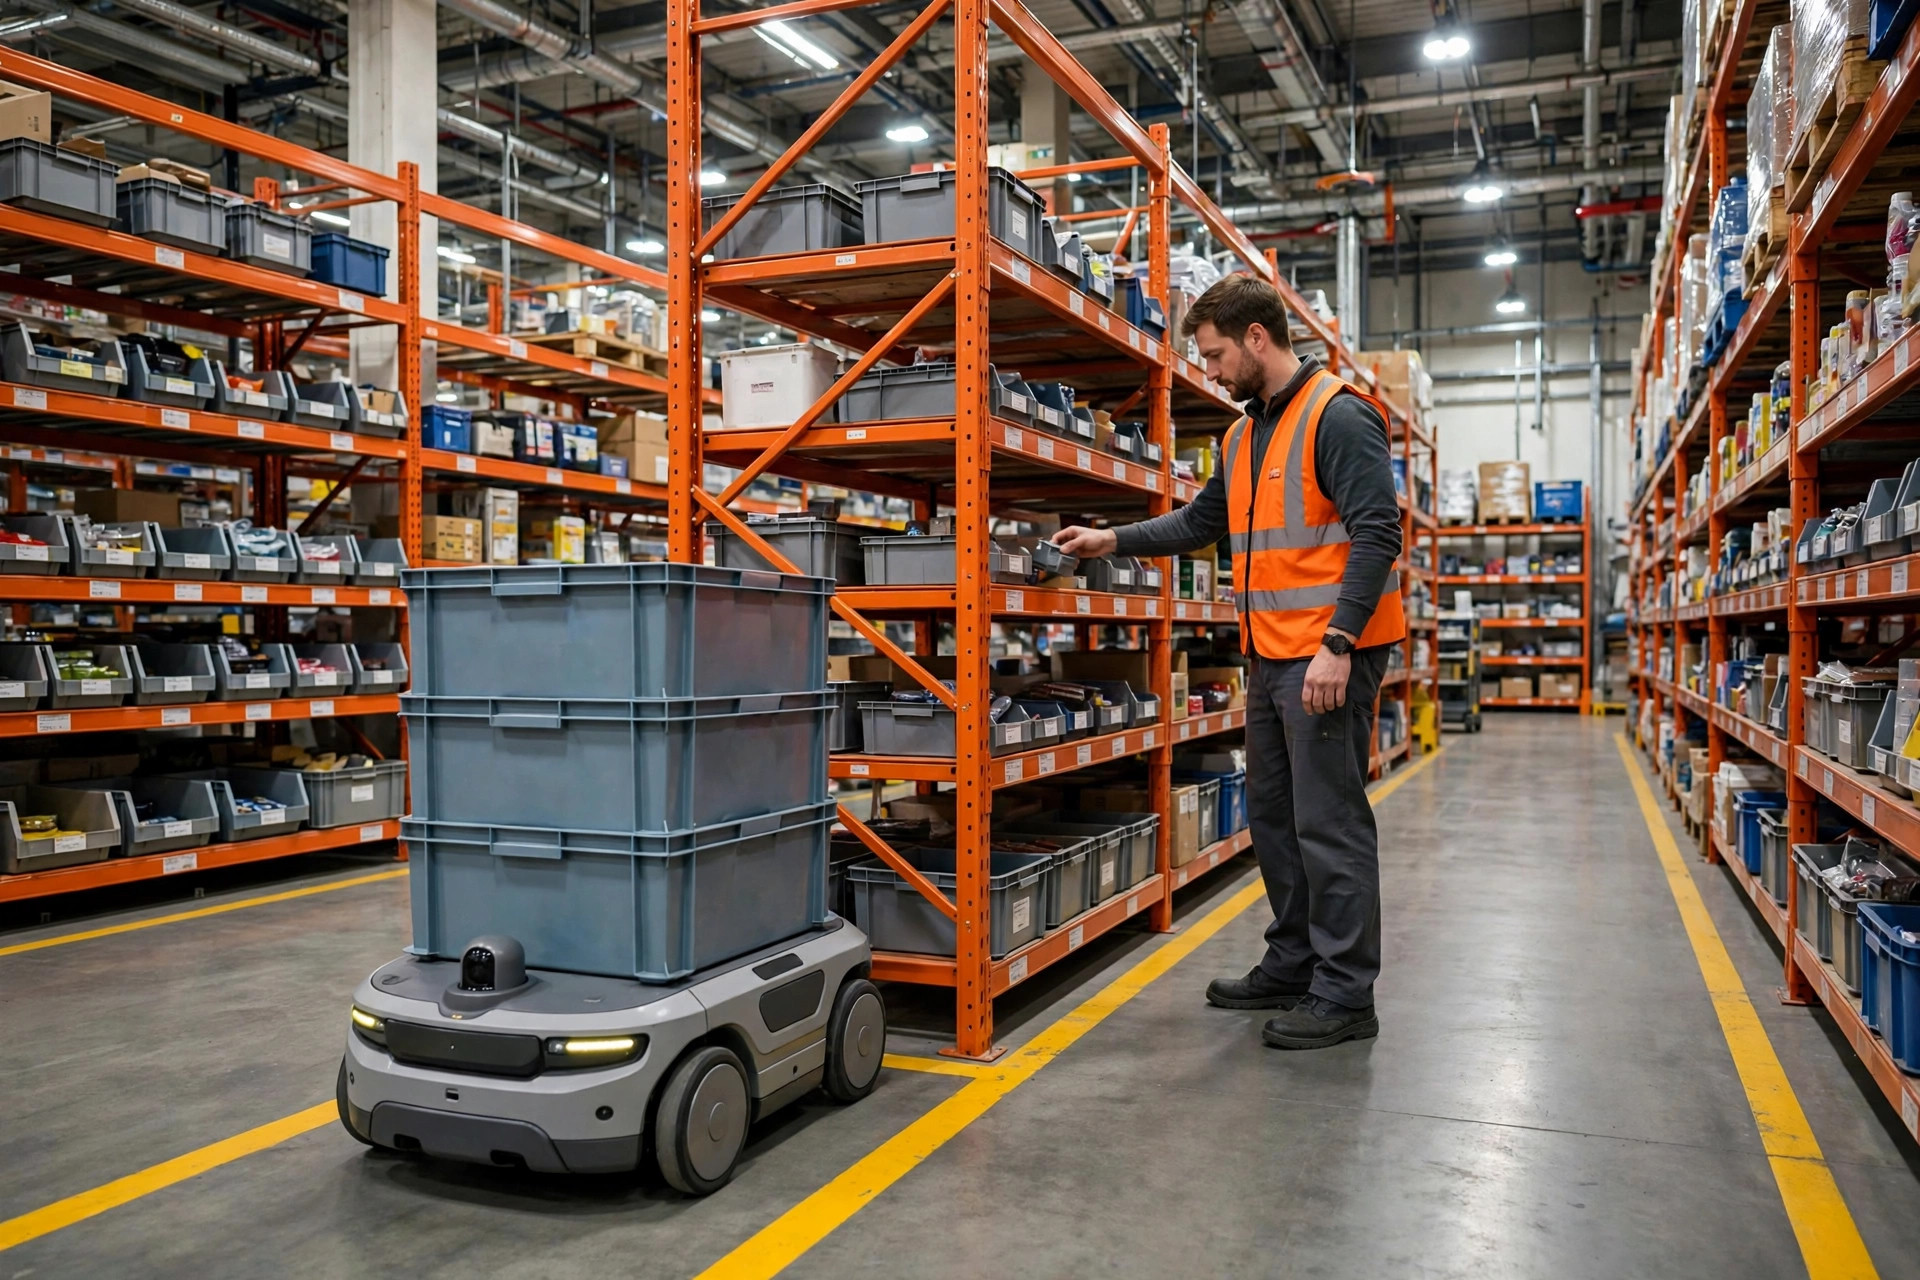
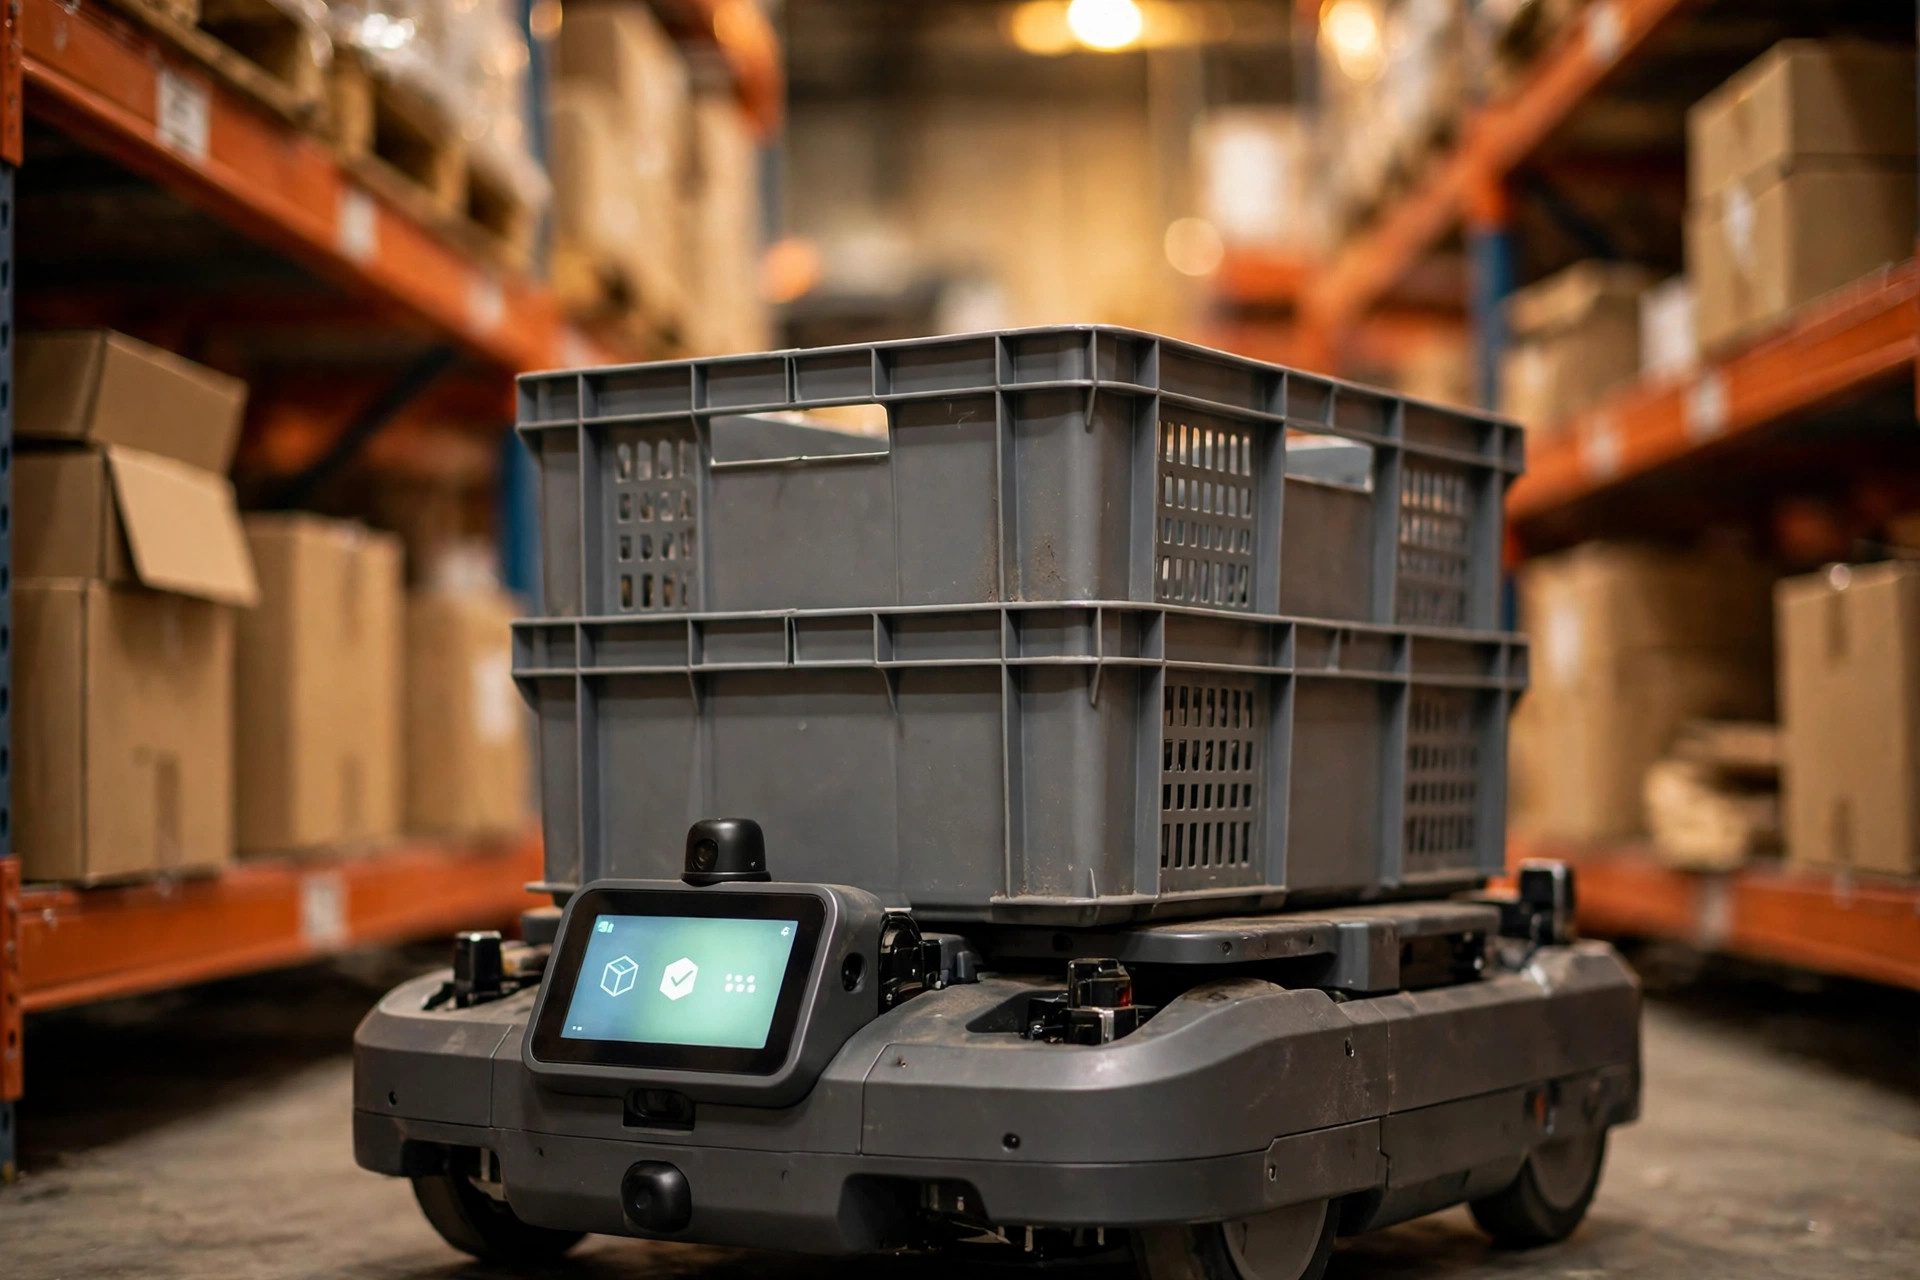
실제 워크플로는 이렇다. 작업자가 로봇에 배지를 대면 화면에 다음 피킹 위치와 상품 이미지가 뜬다. 사람이 슬롯까지 걸어가서 피킹하고, 확인을 위해 스캔한 뒤, 로봇 위의 토트에 상품을 담는다. 그러면 그 로봇은 스스로 다음 피킹 위치——혹은 출하 구역——로 달려가고, 이미 비어 있는 다른 로봇이 피커 앞에 대기하고 있다. 사람과 로봇은 고정 짝이 아니라 릴레이처럼 일한다.
여기가 대부분의 사람들이 거꾸로 이해하는 지점이다. 협업 피킹 로봇의 가치는 차체에 있지 않다. 클라우드의 '두뇌'에 있다. 6 River는 이를 CFS(Collaborative Fulfillment System)라 부른다. 수십 대의 로봇을 실시간으로 배차하는 클라우드 서버다. 주문을 최적의 피킹 웨이브로 묶고, 보행을 최소화하도록 경로를 짜고, 사람과 기계의 속도를 동기화한다. 차체는 범용품(commodity)이고, 항상 켜져 있는 스케줄링 알고리즘이 진짜 상품이다.
데이터도 이를 뒷받침한다. 6 River는 한 글로벌 3PL의 34일 치 실제 주문 데이터를 비교했다(94,000제곱피트, 38개의 긴 통로를 가진 사업장). 자사의 피킹 알고리즘은 유수 WMS의 알고리즘과 비교해 트립당 통로 통과를 20% 줄였고, 통로 1회당 주문 라인을 18% 더 많이 피킹했다. 같은 창고, 같은 주문, 로봇 추가 제로다. 이 로봇들을 산다는 것은 사람들이 덜 걷게 만드는 시스템을 산다는 뜻이다.
실제 두 사례: 숫자가 말하게 하자
사례 하나: GEODIS, 인디애나폴리스, 2018년. 서두의 의류 사업장이다. 시범 도입 전에는 기존의 수작업 피킹이었는데, 30대의 Locus 봇이 가동된 뒤 작업자 생산성이 두 배가 되고 교육 시간은 최소 절반으로 줄었다. GEODIS는 이후 펜실베이니아 Kutztown에도 도입했다. 기존 피킹 100 units per hour에서 로봇 도입 후 175–200 units per hour로——1.8배 향상을 6주 만에 구축했다.
사례 둘: 6 River의 Chuck을 쓰는 미국 3PL. 기준선은 61 units per hour였다. 구축 일주일 후 사업장은 151 units per hour를 찍었다——2.5배다. 정확도는 99.9%에 도달했고, 한 건의 미스피크를 바로잡는 데 평균 $22가 들었다. 처리량 두 배는 인건비를 아껴주고, 정확도 향상은 고객 서비스와 반품을 아껴준다——대부분의 ROI 스프레드시트는 후반부를 잊는다.
공개 데이터 하나 더. 2018년 XPO Logistics는 25명의 피커에게 40대의 Chuck을 도입해 피커 1인당 60 units per hour에서 120 units per hour로 올랐다. 이 비율을 주목하자. 40대 로봇에 25명——로봇은 항상 피커보다 많이 산다. 한 대가 심부름을 하는 동안 다른 한 대가 이미 대기하고 있어야 하기 때문이다.
ROI 계산: 세 가지 선택지를 나란히
협업 피킹 AMR은 순수 수작업 피킹과 풀 스펙 goods-to-person 시스템 사이에 있다.
| 항목 | 순수 수작업 | 협업 피킹 AMR | Goods-to-person |
|---|---|---|---|
| 가동까지 기간 | — | 4–6주 | 6–12개월 |
| 시설 개조 | 없음 | 최소(WiFi + 바닥 평탄화) | 대규모(랙, 레일, 전원) |
| 처리량 향상(공개 사례) | 기준선 | 1.8x–2.5x | 더 높지만 투자 규모가 완전히 다름 |
| 성수기 탄력성 | 임시직 고용(행운을 빈다) | 로봇 추가(필요하면 대여) | 사실상 고정 |
| 가장 맞는 주문 유형 | 아무거나 | 멀티라인 주문, 흩어진 SKU | 초고밀도, 막대한 SKU 수 |
6 River 자체의 사업 타당성 자료는 눈길을 끄는 주장을 한다. goods-to-person과 비교해 협업 로봇은 '20%의 비용, 36%의 기간으로 67%의 가치'를 낸다는 것이다. 벤더 숫자니까 할인해서 들어야 하지만 방향은 맞다. 내세운 건 '최고의 처리량'이 아니었다. '최고의 회수, 가장 빠른 성과'였다.
그럼 실제 회수는 어떻게 계산할까? 대략적인 공식은 이렇다.
회수 기간 ≒ 로봇 총 투자 ÷ (성수기 임시 인건비 절감 + 미스피크 비용 절감 + 초과근무 절감)
앞선 사례의 규모로 대입해보자. 20명 피킹 팀, 평균 70 units per hour가 로봇으로 150 units per hour가 된다. 1,400 units per hour의 처리 능력을 유지하는 데 예전엔 20명이 필요했다. 이제 10명과 로봇 플릿이면 된다. 성수기에 인력 파견 업체에 사정사정해서 데려오던 10명의 임시 인력——교육은 느리고 실수는 빠른——을 고용하지 않아도 된다. 많은 3PL 사업자에게는 그것만으로 투자금이 정당화된다.
반직관적인 진실: ROI는 내비게이션이 아니라 배차에 있다
대부분은 이 로봇들의 기술적 해자가 LiDAR 내비게이션과 장애물 회피라고 생각한다. 틀렸다. 내비게이션은 이제 범용품이다——당신의 로봇청소기도 한다. 진짜 해자는 앞서 설명한 중앙 배차다. 수십 대의 로봇, 수십 명의 사람, 수천 개의 주문 라인을 실시간으로 계산한다. 누가 어디로 가고, 어느 로봇이 누구를 기다릴지——충돌 없이, 로봇을 기다리며 사람이 멍하니 서 있는 일 없이 말이다.
여기서 반직관적인 결론이 나온다. 같은 로봇 플릿이라도 웨이브 관리를 잘하는 창고에 넣으면, 주문이 들어온 순서대로 묶지 않고 피킹하는 창고에 넣었을 때의 두 배 성능을 낸다. 로봇은 기존 프로세스를 증폭한다. 대체하는 게 아니다. 엉망인 프로세스에 로봇을 넣으면 그냥 '엉망, 다만 더 빠름'이 될 뿐이다.
연구도 그 경계를 뒷받침한다. 로봇 피킹에 관한 2018년 Auburn University 논문에 따르면 피킹 위치 간 평균 거리와 디포까지의 평균 거리의 비율이 높을수록 효과가 크고, 대규모 시설에서 피킹 리스트가 작으면 효과가 급격히 희석된다. 쉽게 말하면, SKU가 흩어져 있고 걷는 일이 많은 오퍼레이션일수록 이 로봇은 본전을 뽑는다는 것이다.
사지 말아야 할 사람: 돌려 말하지 않겠다
로봇을 사는 게 '수업료'가 되는 세 가지 상황.
- 물량이 적고, 걷지 않는다. 하루 주문 라인이 수천 건 수준이고 피커가 걷는 시간이 30% 미만이면 아낄 게 없다. 먼저 ABC 슬로팅과 골든존 배치를 하자——그건 공짜다.
- 카트 1대에 주문 1건, 그대로. 아직도 주문 1건, 트립 1회, 카트 1대로 도는 창고가 있다. 그 프로세스에서 로봇은 그냥 비싼 쇼핑 카트다. 먼저 복수 주문 배치 피킹으로 바꾸지 않으면 가치는 영원히 열리지 않는다.
- 정확도 개선을 로봇에게 기대한다. 미스피크의 90%는 프로세스 문제다——바코드 스캔 없음, 검증 단계 없음——다리 문제가 아니다. 검증 프로세스를 먼저 고치면 공짜로 같은 결과를 얻는다.
유지보수의 함정: 사기 전에 읽자
- 충전. '10시간 가동'이라는 스펙표를 믿지 마라. 그건 빈 차에 직선 주행 기준이다. 적재하고 수시로 멈췄다 섰다 하면 약 30% 할인해서 봐야 한다. 기회 충전인지 배터리 교환인지, 성수기 스케줄에 충전 시간대가 필요한지 확인하자.
- WiFi. 이 로봇들은 클라우드에서 배차된다. WiFi 데드존은 곧 파업이다. 가동 전에 전 사업장 로밍 조사를 하자——고층 랙, 냉장고 문, 금속 롤러 셔터가 단골 데드 스폿이다.
- 바닥. 바퀴는 생각보다 예민하다. 신축 이음매, 균열, 고르지 않은 에폭시는 로봇을 감속시키거나 고장 낸다. 플릿이 오기 전에 낡은 바닥을 평탄화하자.
- 토트 표준화. 로봇은 표준 토트만 받는다. 너무 크거나 모양이 이상한 상품은 미리 정리하자——XPO 도입에서는 표준 토트에 안 들어가는 베개와 블렌더 때문에 대형 Chuck+ 유닛을 추가했다.
- 소프트웨어 업데이트. 클라우드 시스템은 밤에 루틴으로 업데이트를 뿌린다. 업데이트 시간대를 내가 통제할 수 있는지 확인하자——블랙프라이데이에 '시스템 점검 중' 배너는 보고 싶지 않을 것이다.
살 만한가, 아닌가: 이 숫자 하나만 보자
벤더의 슬라이드는 잊자. 하나의 숫자만 재자. 피커 하루 중 걷는 데 쓰이는 비율.
스톱워치를 들고 어느 아침 누군가를 따라다녀보자. 걷기——카트 밀기, 엘리베이터 대기, 위치 찾기——가 50%를 넘으면 그 돈은 거의 확실하게 잘 쓴 돈이다. 앞선 사례들의 2배 생산성은 환상이 아니다. 30% 미만이면 먼저 슬로팅과 웨이브 관리에 돈을 쓰고 로봇은 나중에 다시 검토하자.
결국 협업 피킹 로봇은 진짜 의미에서 로봇을 사는 게 아니다. '인간을 걷기에서 해방시키는 것'을 스케줄링 능력으로 사는 것이다. 창고가 걸으면 걸을수록 그 가치는 올라간다. 그게 전부다.
Da Liu, 자동화 엔지니어 지음
영어판 번역본입니다. 내용이 다를 경우 영어판을 우선합니다.