결론부터 말하겠습니다. 2026년 현재, 10대 초과 플리트라면 레이저 SLAM이 정답인 디폴트이고, 절대 바뀌지 않을 경로라면 자기 테이프가 최적이며, 비주얼 SLAM은 싸지만 까다로운 도전자일 뿐 아직 레이저를 대체하지 못합니다. 제가 봐 온 비싼 실패는 나쁜 기술 때문이 아닙니다——좋은 기술을 잘못된 건물에 도입한 실패입니다. 자기 테이프 시스템에 레이저 SLAM급 돈을 지불하고, 3년 뒤 두 배를 내고 철거하는 현장을 봤습니다.
모든 AMR은 하나의 질문에 목숨을 겁니다. "나는 지금 어디에 있는가?" 실내에는 GPS가 없으므로 로봇이 스스로 알아내야 합니다. 원리가 완전히 다른 3대 주류 접근법이 시장을 장악하고 있으며, 고장 모드도 완전히 다릅니다. 선을 그어 봅시다.
레이저 SLAM: 벽을 보고 항해하기——가장 안전한 선택, 단 약점은 있다
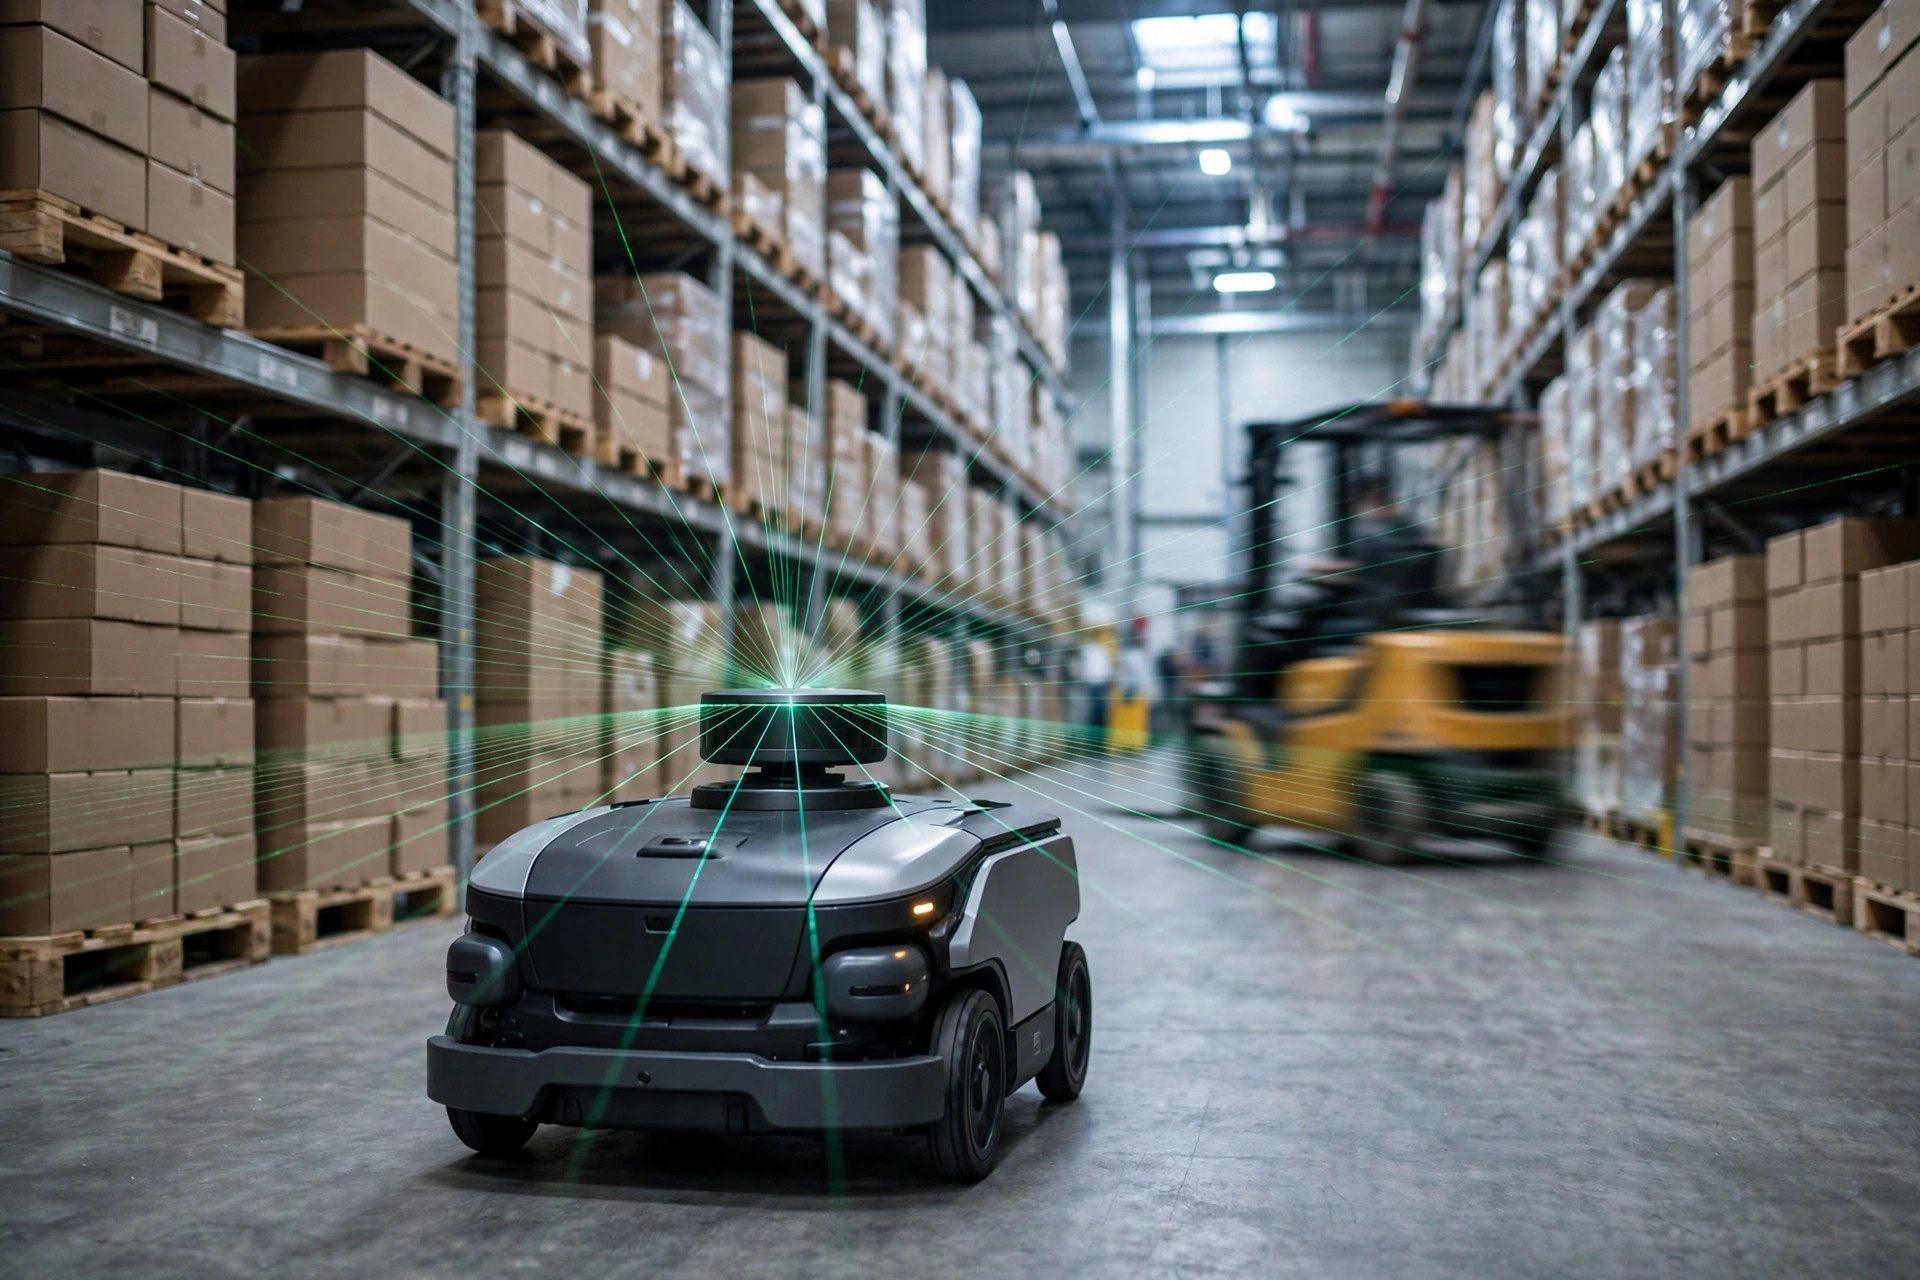
레이저 SLAM은 현재 다른 어떤 방식보다 많이 출하됩니다. 원리는 아름다울 정도로 단순합니다. 로봇 지붕의 LiDAR 유닛이 1초에 십여 차례 회전하며 레이저를 쏘고 반사 시간을 재서 주변의 윤곽 지도를 그립니다. 로봇이 움직이면서 실시간 스캔을 그 지도와 대조합니다——쉽게 말해 "이 벽과 기둥이 내가 기억하는 것과 일치하는가?"를 확인하는 것입니다. 일치하면 로봇은 자기 위치를 압니다.
정확도는 3방식 중 최고로, 벤더들은 일상적으로 센티미터급 측위를 내세웁니다. 도입도 수월합니다. 바닥 공사도, 스티커도, 테이프도 필요 없습니다. 로봇 한 대를 건물 안으로 한 바퀴 돌려 지도를 만들고, 플리트 전체에 배포한 뒤 가동을 시작합니다. 로봇 추가나 레인 변경도 대부분 소프트웨어 작업입니다. 지난 몇 년간 신설이든 기존 개조든 이 방식으로 수렴해 온 이유입니다.
단 약점이 있습니다. 그것도 지독한 종류의——낮에는 잘 되다가 새벽 2시에 고장 나는 종류입니다. 첫째, 넓은 공간을 싫어합니다. 수십 미터 안에 아무것도 없는 널찍한 스테이징 구역에서는 레이저 반사가 너무 약하게 돌아옵니다. 로봇은 안개 속 운전자와 같아져 자기위치가 드리프트합니다. 둘째, 반사면을 싫어합니다——유리 파티션, 스테인리스 랙 기둥, 수축포장된 파렛트가 빔을 흩뜨려 지도에 "유령" 특징을 심습니다. 셋째, 환경의 큰 변화를 싫어합니다. SLAM은 정적인 윤곽을 인식합니다. 피크 시즌에 임시 파렛트를 메인 통로를 따라 높이 쌓으면 윤곽이 바뀌고, 로봇은 길을 잃으며, 누군가 지도를 다시 만들어야 합니다.
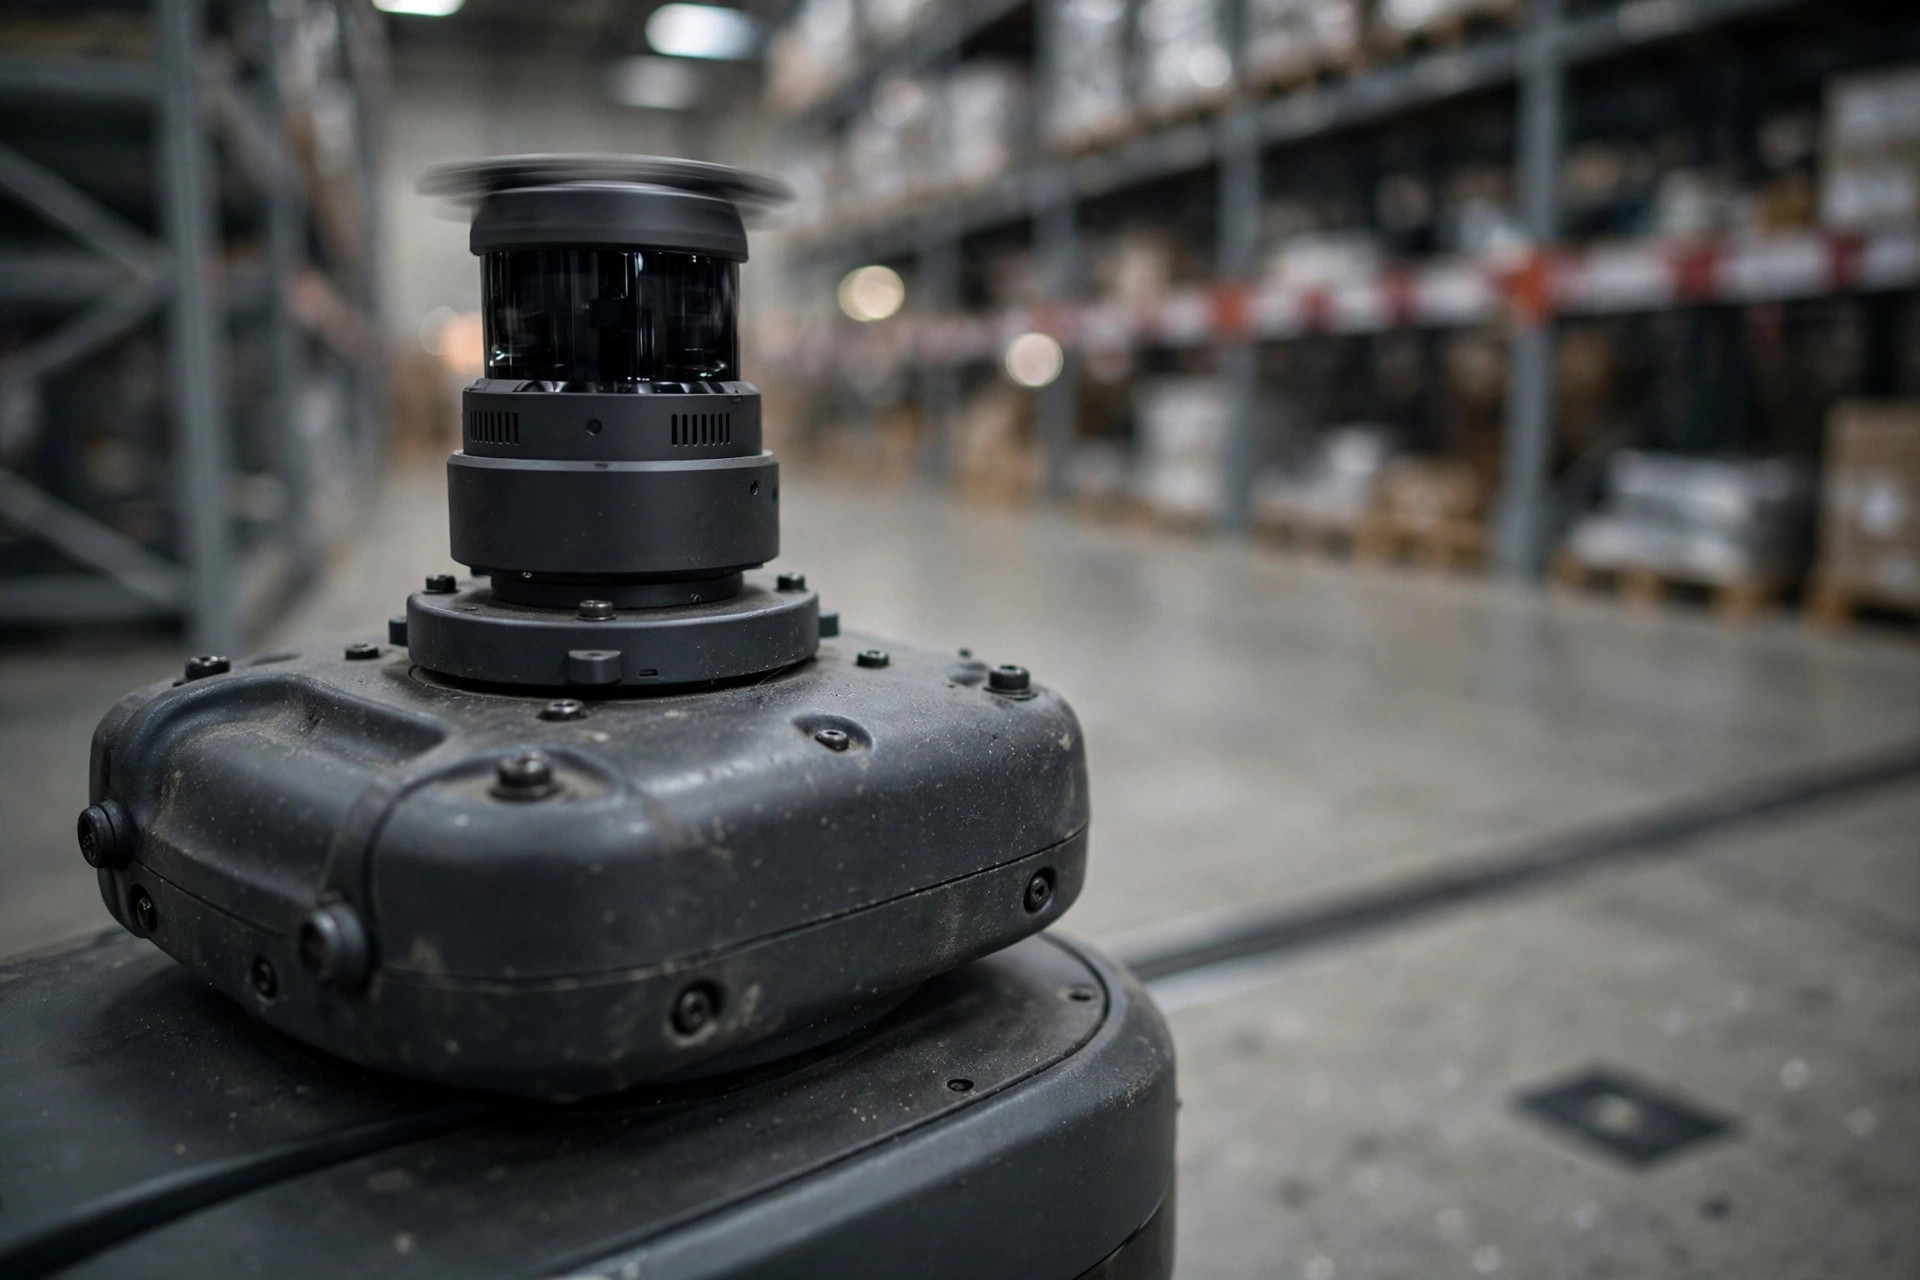
2024년에 Inland Empire의 100,000평방피트 3PL을 둘러봤습니다. 레이저 SLAM 플리트를 운영하는데 연 11개월은 순조로웠습니다——피크 시즌만 빼고요. 출고 스테이징 파렛트가 메인 통로 옆에 높이 쌓이자 몇 대의 로봇이 같은 교차로를 빙빙 돌기 시작했습니다. 해결책은 신기술이 아니라 운영 규율이었습니다. 해당 구간을 지오펜싱으로 묶고 일정 라인 이상 적재를 금지했습니다. 올바른 기술, 잘못된 습관, 그래도 다운타임은 발생합니다.
비주얼 SLAM: 벽 대신 "얼굴"을 인식——싸지만 까다롭다
비주얼 SLAM은 레이저를 버리고 카메라를 씁니다. 어안 또는 깊이 카메라가 바닥 질감, 천장 조명 스트립, 랙 특징을 보고 알고리즘이 이미지로부터 위치를 삼각측량합니다. 강점은 비용입니다. 카메라는 LiDAR보다 한 자릿수 싸서 자재비가 의미 있게 떨어집니다. 일석이조를 노리는 벤더도 있어 같은 카메라로 사이클 카운팅을 하면서 지나가다 로케이션 라벨을 읽습니다.
함정은 이 방식이 모든 것에 까다롭다는 점입니다. 첫째, 빛에 까다롭습니다. 조명을 끄거나, 오후 햇살이 고창으로 들어와 바닥에 강한 눈부심을 만들면 이미지 특징이 엉망이 됩니다. 24/7 무조명 시설? 시작부터 끝난 겁니다. 둘째, 바닥에 까다롭습니다. 광택 에폭시 바닥이나 특징 없는 콘크리트 광활지에서는 카메라가 붙잡을 게 없습니다——눈을 감고 걸음 수를 세는 것과 같아 1미터 갈 때마다 조금씩 더 어긋납니다. 셋째, 연산 자원을 탐합니다. 비전 알고리즘은 처리 능력을 집어삼키고, 온보드 컴퓨터의 비용과 전력 소모가 센서 절감분의 일부를 되찾아갑니다.
그래서 제 결론은 이렇습니다. 비주얼 SLAM이 맞는 곳은 조명이 안정되고 질감 있는 바닥에서 지점 간 자재 운송을 하는 소규모 플리트——공장 안 견인차 두 대 정도를 생각해 보십시오. 24시간 가동 건물, 무조명 교대가 있거나, 제가 아는 이커머스 DC 절반처럼 바닥을 거울처럼 광택 내는 현장이라면 손대지 마십시오. 기술은 좋아지고 있지만 2026년 현재 레이저 SLAM의 대체재는 아닙니다.
자기 테이프와 플로어 코드: 도로 공사식 내비게이션——바위처럼 단단하고, 경직되다
가장 오래된 학파로 AGV 시대에서 그대로 물려받았습니다. 자기 테이프 방식은 바닥에 자기 스트립을 묻거나 붙입니다. 차량 하부 센서가 자기장을 따라가며 드리프트를 보정합니다. 플로어 코드 방식은 콘크리트에 QR식 마커 그리드를 붙입니다. 하향 카메라가 이를 읽고 각 코드가 좌표를 인코딩합니다. Amazon이 2012년 Kiva Systems를 $775 million에 인수하면서 이 접근법이 유명해졌습니다——Kiva 로봇은 기계 판독 코드의 플로어 그리드 위를 달렸습니다.
장점은 지루할 정도의 신뢰성입니다. 조명에 면역, 넓은 공간에 면역, 반사에 면역, 센티미터급 정확도, 그리고 3방식 중 최저의 대당 비용. 단점은 한 단어입니다. 경직성. 경로는 물리적 인프라입니다. 레인을 바꾸면 바닥 테이프나 마커를 다시 붙여야 합니다——다운타임, 인건비, 재시운전, 전부 시간당 청구됩니다. 테이프는 매일의 지게차 통행에 마모되어 몇 년마다 보수가 필요합니다. 그리고 무엇보다 최악은 유연성 세금입니다. 사업이 바뀌어 슬롯을 재배치할 때마다 도로를 다시 깔아야 합니다.
그래서 경계선은 명확합니다. 10년간 바뀌지 않을 경로——공장 내 고정 지점 간 자재 운송 같은——라면 자기 테이프나 플로어 코드는 싸고 철벽입니다. 슬롯이 끊임없이 바뀌고 피크 시즌이 평면도를 다시 쓰는 이커머스·3PL 건물이라면 멀리하십시오. 로봇에서 아낀 돈은 세 번째 경로 변경 때 이자 붙여 도로 내게 됩니다.
3방식 비교
| 레이저 SLAM | 비주얼 SLAM | 자기 테이프 / 플로어 코드 | |
|---|---|---|---|
| 자기위치 추정 방식 | LiDAR가 환경 윤곽을 스캔해 지도와 대조 | 카메라가 바닥·천장 시각 특징을 추적해 위치 추정 | 자기 스트립을 추적하거나 플로어 코드를 읽어 좌표 획득 |
| 정확도 | 센티미터급(벤더 사양) | 센티미터급, 조명이 나쁘면 드리프트 | 센티미터급, 극히 안정 |
| 비용 | 대당 중위권, 시설 개조 거의 제로 | 대당 최저, 단 온보드 연산이 절감분 일부 회수 | 대당 최저, 바닥 공사와 경로 변경이 진짜 비용 |
| 최대 약점 | 넓은 공간, 반사면, 환경의 큰 변화 | 조명 변화, 특징 없는 바닥, 무조명 운영 | 경로 변경(물리적 재작업), 테이프 마모 |
| 적합 현장 | 대부분의 신설·개조, 10+대 플리트 | 소규모 플리트, 안정적 조명, 예산 중시 | 수년간 바뀌지 않을 고정 경로 |
하이브리드 함정: 1 + 1은 종종 2보다 작다
최근 벤더들이 "레이저 + 비주얼" 퓨전 SLAM을 내세웁니다. 종이 위에서는 매혹적입니다. 비전이 레이저가 싫어하는 넓은 공간을 커버하고, 레이저가 비전이 감당 못 하는 어두운 시간을 커버합니다. 찬물을 끼얹겠습니다. 퓨전의 복잡도는 지수적입니다. 두 센서 스위트 캘리브레이션, 클록 동기화, 한쪽 피드가 망가졌을 때의 중재 로직 구축——하나하나가 그 자체로 프로젝트입니다. 퓨전 스택 조정에 4개월을 쓴 도입 현장을 본 적 있는데, 결국 비전을 끄고 레이저만으로 돌리자 하룻밤 새 안정됐습니다.
제 조언은 이렇습니다. 통합을 책임질 자체 알고리즘 팀이 있지 않은 한, 주류 접근법 하나를 골라 한계까지 밀어붙이십시오. 센서 퓨전은 전시회에서 벤더가 뽐내기 위한 것이지, 수업료를 내는 평범한 창고를 위한 게 아닙니다.
한 줄 규칙과 한 가지 당부
네 줄, 이게 플레이북의 전부입니다. 경로가 바뀐다——레이저. 빛이 안정적——비주얼은 볼 만하다. 경로가 10년 동결——테이프. 퓨전——아직 이르다.
그리고 서명 전에 한 가지 당부입니다. 데모 영상을 보고 사지 마십시오. 벤더가 로봇을 귀사 건물에 가져와 가장 엉망인 통로를, 가장 어두운 교대 시간대에, 풀 교대로 돌리게 하십시오. SLAM 고장은 실험실에서 일어나지 않습니다——귀사 현장에서 일어납니다. 그리고 서명 전에 이걸 계약에 넣으십시오. 대규모 레이아웃 변경 후 누가 지도를 다시 만드는지, 얼마나 빨리 하는지. 이 한 문장이 향후 말다툼의 절반을 없애 줄 겁니다.
Lao Mi는 미국 창고 운영에서 20년을 보냈습니다——시스템 선정, 도입, 그리고 그 결과와 함께 살아왔습니다. AMR에 대한 구체적인 질문이 있으신가요? Lao Mi에게 물어보러 오십시오.
영어판 번역본입니다. 내용이 다를 경우 영어판을 우선합니다.