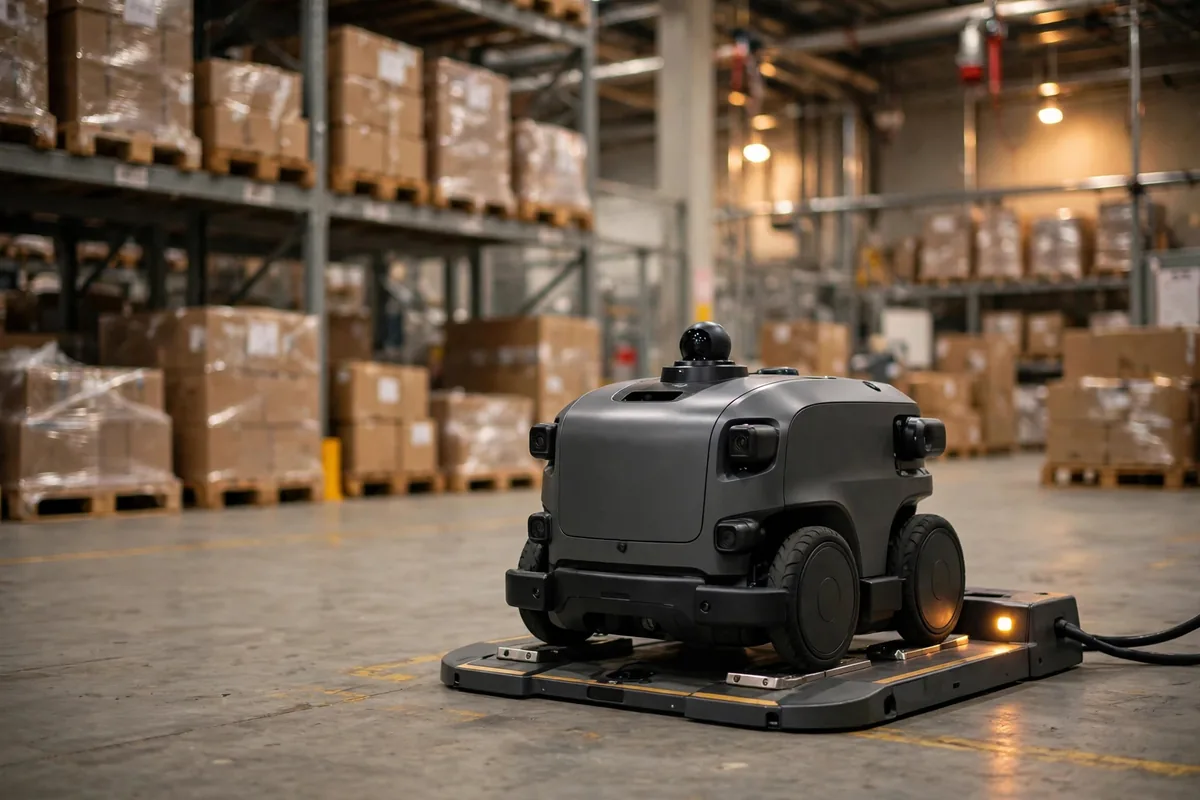
지난 가을, 나는 30,000제곱미터 규모의 전자상거래 창고를 방문해 그들의 AMR 플릿을 살펴보았다. 열두 대의 로봇이 성수기에는 하루 20시간씩 가동되고 있었고, 가동률 수치는 서류상으로는 훌륭해 보였다. 오전 내내 배차 화면을 지켜보면서 같은 장면을 계속 목격했다. 어느 순간이든 두세 대의 로봇이 충전 도크에서 꼼짝도 않고 멈춰 있는 것이다. 고장이 아니다. 충전 중이다. AMR 충전 전략이란 로봇을 살 때는 아무도 생각하지 않는 종류의 문제인데, 플릿이 가동되고 나면 잘못된 충전 전략이 로봇 두 대를 덜 산 것과 같다는 사실을 깨닫게 된다. 아래의 두 가지 사례는 설명을 위한 시나리오이며, 계산은 공개된 수치를 바탕으로 스케일한 것이지 어느 한 창고의 실측 보고서가 아니다.
기회 충전: 빈 시간 몇 분이 실제로 얼마나 벌어다 줄까?
원칙부터 시작하자. 기회 충전은 간단하다. 로봇에게 빈 시간이 생길 때마다 충전기에 들러 조금씩 충전하는 것이다. 스마트폰 고속 충전과 같다고 생각하면 된다. 십 분만 꽂아 두면 반나절을 쓸 수 있다. 단, 배터리가 큰 전류를 받아들일 수 있어야 한다. 리튬은 가능하다. 납산 배터리는 안 된다. 공개된 데이터는 분명하다. 리튬인산철 팩은 0.5~1시간이면 완충되고, 표준 리튬이온 팩은 약 1~2시간이 걸리는 반면, 납산 배터리는 8~10시간에 냉각 시간 8시간이 더 필요하다. 그래서 AMR 충전 전략에 대한 진지한 논의는 모두 리튬을 전제로 한다. 납산 배터리는 이 게임에 아예 참여할 수 없다.
그렇다면 그 빈 시간 몇 분이 실제로 얼마나 벌어다 줄까? 공개된 수치는 유용한 비율을 알려준다. 리튬 플릿은 사이클 시간의 약 10%를 충전 때문에 멈춰 있어야 하는 반면, 납산 배터리는 약 30%가 필요하다. 그 10%로 계산해 보자. 스무 대의 로봇이 하루 24시간 가동하면 이론상 480로봇시간이 되는데, 그중 약 48을 충전이 먹어치운다. 로봇 두 대가 사라진 것과 같은 셈이다. 이 숫자는 무섭지 않지만, 하나의 조건에 달려 있다. 작업 흐름에 진짜로 빈 시간이 있어야 한다는 것이다.
바로 그 조건에서 무너진다. 기회 충전은 작업량에 골짜기가 있을 때만 통한다. 주문 웨이브가 연이어 밀려오고 플릿 포화도가 90%를 넘어서면, 로봇은 도킹할 빈 시간을 결코 얻지 못한다. 배터리 잔량은 임계값까지 계속 떨어지고, 로봇은 긴 충전을 위해 돌아가야만 하며, 긴 충전은 반 시간부터 시작된다. 성수기 중 가장 바쁜 날들이야말로 기회 충전이 가장 쓸모없을 때이다. 이것은 배터리 문제가 아니다. 스케줄링 문제다. 기회 충전은 충전의 주도권을 작업 흐름 속 유휴 시간에 넘기는데, 성수기에는 유휴 시간이 존재하지 않는다.
배터리 교체: 90초 만에 새 팩으로, 보이지 않는 대가를 치르고
배터리 교체는 정반대의 접근법을 취한다. 배터리와 싸우는 것을 그만두고, 그냥 교체하는 것이다. 벤더 데이터에 따르면 자동 교체는 약 84초, 즉 두 분도 안 걸리며 로봇은 거의 멈추지 않는다. 일 년 내내 포화도가 90%를 넘는 세 교대 창고에는 이 숫자가 매력적이다.
하지만 먼저 추가 배터리를 누가 부담하는지 물어봐야 한다. 로봇 한 대당 하나의 팩으로는 부족하다. 최소 1.5개의 팩이 필요하므로, 스무 대의 로봇이면 서른 개의 팩이 필요하다. 배터리는 차량에서 가장 비싼 부품 중 하나이며, 열 개의 예비 팩은 진짜 돈이다. 자동 교체 스테이션 자체도 돈이 들고, 바닥 공간을 차지하며, 유지보수가 필요하다. 안에 있는 로봇 팔과 위치 결정 핀은 마모 부품이라, 고장 나면 라인은 어차피 멈춘다. 수동 교체는 더 직설적이다. 야간 근무조에 아무도 없다면, 도대체 누가 교체한다는 말인가?
그리고 대부분의 사람들이 계산하지 않는 비용이 하나 더 있다. 사이클 수명이다. 공개된 수치에 따르면 리튬인산철은 3,000~6,000사이클, 니켈망간코발트 리튬은 1,000~2,000사이클, 납산 배터리는 300~500사이클이다. 교체 스테이션은 항상 새 팩을 쓸 수 있도록 팩을 만충 상태로 대기시켜 둔다. 반면 기회 충전은 얕은 충전과 얕은 방전을 반복하므로 배터리가 바닥까지 쥐어짜이는 일이 거의 없다. 여기서 직관에 반하는 부분이 있다. 가장 빨리 충전되는 옵션이 배터리에 가장 친절한 것은 아니다. 얕은 사이클링이 리튬에 더 친화적이므로, 배터리 수명에서는 실제로 기회 충전이 승리한다.
갈림길: 작업 밀도와 교대 패턴
어느 AMR 충전 전략도 추상적으로는 더 낫지 않다. 갈림길은 두 가지 숫자다. 작업 포화도와 교대 패턴이다.
| 플릿 상태 | 권장 경로 | 이유 |
|---|---|---|
| 포화도 보통 70% 미만, 한 교대 또는 두 교대 | 기회 충전 | 빈 시간이 풍부하고 추가 하드웨어가 전혀 없음 |
| 포화도 70–90%, 두 교대 | 하이브리드: 기회 충전 + 피크용 예비 로봇 한 대 | 예비 로봇 한 대가 교체 스테이션보다 훨씬 저렴함 |
| 포화도 90% 초과, 세 교대 논스톱 | 배터리 교체 | 로봇은 충전할 시간이 전혀 없으므로 배터리를 교체 |
| 무인 야간 근무조 | 기회 충전 또는 자동 교체. 수동 교체는 제외 | 교체할 사람이 없으면 계획은 제로와 같다 |
가운데 행이 바로 대부분의 사람들이 건너뛰는 부분이다. 많은 창고가 '완전한' 솔루션처럼 느껴진다는 이유로 배터리 교체로 바로 뛰어든다. 전형적인 가짜 요구사항이다. 플릿 포화도는 90%에 도달한 적이 없는데, 존재하지도 않는 문제에 교체 스테이션 돈을 쓰고 있는 것이다. 먼저 예비 로봇 한 대를 투입해 피크를 커버하라. 포화도가 진짜로 올라가면 그때 교체를 논하라. 그렇게 해야 돈 낭비가 멈춘다.
마지막으로 유지보수의 함정이다. 내가 가장 자주 받는 질문이기도 하다. 충전 도크 접점이 가장 먼저 고장 난다. 산화, 먼지, 지나가는 지게차의 진동 때문이다. 접촉이 나쁘면 먼저 충전 효율이 떨어지고, 이어서 결함이 발생한다. 무선 충전은 접점 마모를 피할 수 있고, 벤더는 93%의 효율을 내세우지만, 그것은 완벽한 정렬 상태에서의 실험실 수치이며 실제 수치는 각 로봇이 얼마나 정밀하게 주차하느냐에 달려 있다. 교체 스테이션은 같은 문제를 거꾸로 안고 있다. 기계적 복잡성이 클수록 MTBF는 더 형편없어진다. 내 조언은 유행에 뒤처진 것이다. 일주일에 십 분을 들여 도크 접점과 교체 메커니즘의 마모를 점검하라. 어떤 모니터링 대시보드보다 낫다.
그 돈이 가치 있는지는 하나의 숫자로 귀결된다. 플릿의 하루 충전 다운타임을 로봇시간으로 나눈 뒤 총 로봇시간으로 나누는 것이다. 15%를 넘으면 충전 전략을 바꿔라. 10% 아래면 더 이상 고민하지 마라. 기회 충전으로 충분하다. 그 중간에 끼어 있다면, 교체 스테이션을 생각하기 전에 예비 로봇 한 대를 추가하라.
Da Liu, 자동화 엔지니어 지음
영어판 번역본입니다. 내용이 다를 경우 영어판을 우선합니다.